
درک عملگرهای مغناطیسی در رباتیک
عملگرهای مغناطیسی أجزاء حیاتی در حرکتپذیری رباتیک هستند که انرژی الکتریکی را به حرکت مکانیکی دقیق با استفاده از میدانهای مغناطیسی تبدیل میکنند. این عملگرها نقش حیاتی در امکان حرکت روان و دقیق در سیستمهای مختلف رباتیک ایفا میکنند.
انواع و اصول کار
نوعهای اصلی عملگرهای مغناطیسی که در رباتیک استفاده میشوند عبارتند از:
- عملگرهای الکترومغناطیسی: از جریان برق برای ایجاد میدان مغناطیسی استفاده میکند تا حرکت ایجاد شود.
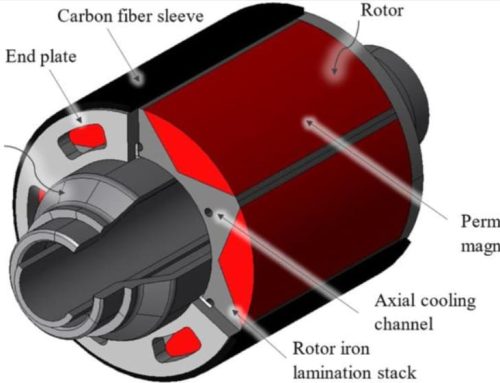
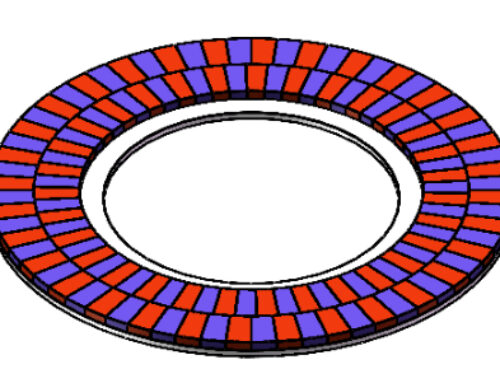
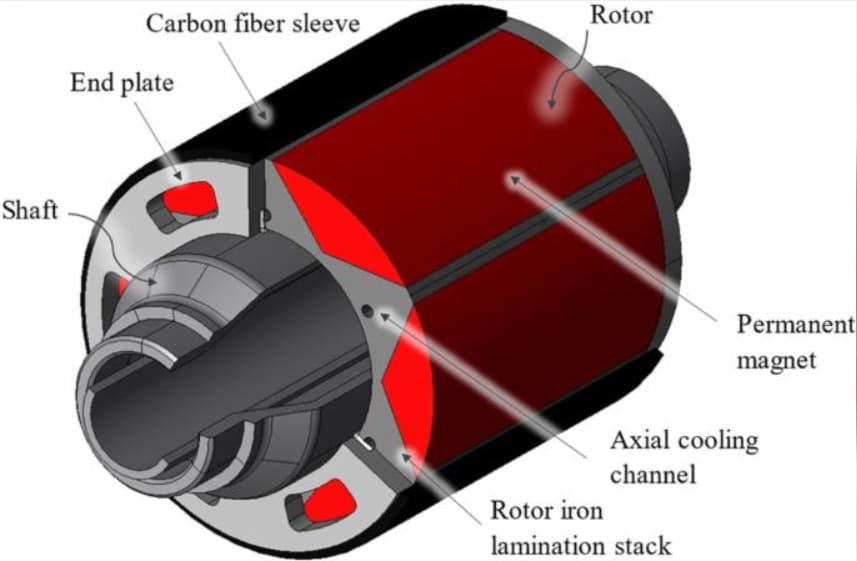
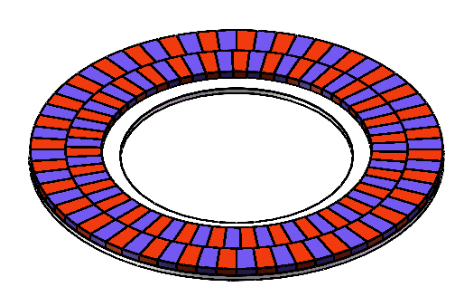
- عملگرهای با آهنربای دائم: به تعامل بین آهنرباهای دائم و سیمپیچها برای تولید حرکت متکی هستند.
- عملگرهای هیبرید: آهنرباهای دائم را با الکترومغناطیسها برای کنترل و کارایی بهبود یافته ترکیب میکنند.
اصل کار آنها بر نیروهای مغناطیسی ایجاد شده توسط این اجزا متمرکز است تا گشتاور کنترلشده یا حرکت خطی را ایجاد کند و حرکتهای دقیق رباتیک را ممکن سازد.
مقایسه با سایر انواع عملگرها
| نوع عملگر | مزایا | محدودیتها |
|---|---|---|
| محرکهای مغناطیسی | دانسیته گشتاور بالا، کنترل دقیق، پاسخ سریع | حساسیت به تداخل مغناطیسی، نیازمند مواد مغناطیسی با کیفیت |
| محرکهای هیدرولیکی | خروجی نیروی بالا | سنگین، نگهداری پیچیده |
| محرکهای پنوماتیک | سبک، مقرون به صرفه | دقت پایینتر، مشکلات فشردگی |
| موتورهای الکتریکی | کنترل دقیق، فشرده | ممکن است با مشکلات گرمایی مواجه شود، دانسیته گشتاور محدود |
محرکهای مغناطیسی به خاطر پاسخ سریع، کارایی انرژی و دقت موقعیتگذاری دقیق متمایز میشوند و برای کاربردهای حرکت رباتیک ایدهآل هستند.
اهمیت کیفیت مواد مغناطیسی
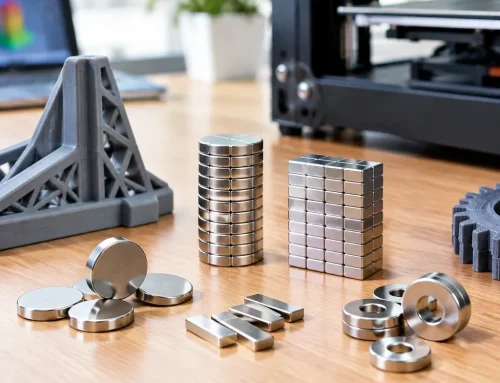
عملکرد عملگرهای مغناطیسی به شدت به کیفیت مواد مغناطیسی مورد استفاده بستگی دارد. مواد با کیفیت بالا مانند آهنرباهای NdFeB (نئودیوم-آهن-بورون) مزایایی را فراهم میکنند:
- شار مغناطیسی قویتر
- ثبات حرارتی بهتر
- دوام و طول عمر بهبود یافته
انتخاب مواد مغناطیسی برتر، عملکرد سازهای را برای اکچویتور پایدار میسازد، مصرف انرژی را کاهش میدهد و قابلیت اعتماد کلی سیستمهای رباتیک را افزایش میدهد. برای درک عمیقتر خواص مواد مغناطیسی که رفتار اکچویتور را تحت تأثیر قرار میدهند، پ permeability مغناطیسی و هایستریس مغناطیسی مفاهیم را کاوش کنید.
شاخصهای کلیدی عملکرد اکچویتورهای مغناطیسی
هنگام انتخاب اکچویتورهای مغناطیسی با کارایی بالا برای تحرک رباتیک، چندین عامل کلیدی نقشآفرینی میکند.
دانسیته گشتاور و کنترل دقیق
اکچویتورهای مغناطیسی گشتاور بالایی را در اندازهای فشرده ارائه میدهند که برای طراحیهای جمعوجور رباتی حیاتی است. این دانسیته گشتاور امکان حرکات روان و دقیق را فراهم میکند — که برای رباتهایی که وظایف ظریف انجام میدهند یا محیطهای پیچیده را پیمایش میکنند، ضروری است.
سرعت پاسخ و کارایی
زمانهای پاسخ سریع به رباتها اجازه میدهد تا به سرعت واکنش نشان دهند، کنترل زمان واقعی و چابکی را بهبود میبخشند. اکچویتورهای مغناطیسی به دلیل کارآمدی انرژی شناخته میشوند و مصرف برق را کاهش داده و عمر باتری را در رباتهای سیار افزایش میدهند.
دوام و ثبات حرارتی
سیستمهای رباتیک معمولاً در محیطهای پر فشار کار میکنند. اکچویتورهای مغناطیسی باید مقاومت در برابر حرارت و استرس مکانیکی بدون افت عملکرد را داشته باشند. مواد مغناطیسی باکیفیت به حفظ پایداری اکچویتور و عمر عملیاتی طولانی در دمای متغیر کمک میکنند.
پتانسیل مینیاتوری سازی
وقتی که روندهای رباتیک به سمت دستگاههای کوچکتر و چندکارهتر میرود، actuatorهای مغناطیسی که از مینیاتوریسازی پشتیبانی میکنند بحرانی میشوند. توانایی آنها در حفظ گشتاور و دقت بالا در مقیاس کوچک درهای جدیدی را برای پهپادهای جمعوجور، رباتهای چهارپا و راهحلهای رباتیک پوشیدنی باز میکند.
با تمرکز بر این معیارها، اطمینان حاصل میکنید که actuator مغناطیسی که انتخاب میکنید، نیازهای راهحلهای پیشرفته حرکت رباتیک امروزی را برآورده میکند. برای بینش عمیقتر در تأثیر مواد مغناطیسی، صفحه ما را در مورد مواد مغناطیسی در فناوری موتور.
نوآوریها در مواد مغناطیسی با کارایی بالا
مواد مغناطیسی راه طولانی را طی کردهاند و محدودیتهایی که عملگرهای رباتیک میتوانند انجام دهند را جابجا کردهاند. پیشرفتهای اخیر بر افزایش چگالی گشتاور، بهبود پایداری حرارتی و ارتقای دقت متمرکز است — همه برای حرکت روان رباتیک حیاتی هستند. مگنتهای با کارایی بالا اکنون میدانهای مغناطیسی قویتری با افت انرژی کمتر ارائه میدهند که به طور مستقیم کارایی و پاسخدهی actuator را افزایش میدهد.
مواد مغناطیسی NBAEM به خاطر ترکیب عناصر نادر کمیاب قدرتمند مانند NdFeB با فناوریهای پیشرفته تولید برجسته هستند. این منجر به مگنتهایی میشود که نه تنها قویاند بلکه در شرایط عملیاتی سخت نیز بادواماند. برای actuatorهای رباتیک، این به معنای خروجی گشتاور بهتر، سرویس طولانیتر و عملکرد پایدار حتی در طراحیهای فشرده است که فضا محدود است.
سفارشیسازی یکی دیگر از دستاوردهای بزرگ با NBAEM است. آنها خصوصیات مغناطیسی را متناسب با نیازهای خاص حرکت رباتیک تنظیم میکنند—چه برای رباتهای چرخدار که به پاسخ سریع نیاز دارند یا پهپادهایی که به actuatorهای سبک با گشتاور بالا نیاز دارند. این انعطافپذیری به مهندسان کمک میکند تا عملکرد actuator را دقیقاً در جایی که بیشترین اهمیت را دارد بهینه کنند و سیستمهای رباتیک را کارآمد و قابل اعتماد بسازند.
کاربردهای عملی actuatorهای مغناطیسی در حرکت رباتیک
actuatorهای مغناطیسی نقش کلیدی در بهبود عملکرد سیستمهای مختلف رباتیک در بازار ایران ایفا میکنند. چه رباتهای چرخدار درونو در انبارها حرکت کنند، رباتهای چهارپا زمینهای ناهموار را مدیریت کنند، پهپادها کنترل پرواز دقیق داشته باشند یا رباتهای همکاری با انسان کار کنند، این actuators قدرت و دقت قابل اعتمادی ارائه میدهند.
رباتهای دارای چرخ
actuatorهای مغناطیسی چگالی گشتاور بالایی و کنترل روانی ارائه میدهند که به رباتهای چرخدار امکان حمل بارهای سنگینتر با سرعت و مانور بهتر را میدهد. این موضوع در لجستیک و تولید که کارایی بیش از هر چیز اهمیت دارد حیاتی است.
رباتهای دارای پا
در رباتهای دارای پا، کنترل دقیق حرکت برای تقلید از راه رفتن یا دویدن طبیعی ضروری است. actuatorهای مغناطیسی ظرافت و پاسخگویی لازم برای تعادل و سازگاری در سطوح ناهموار را فراهم میکنند.
پهپادها
برای پهپادها، سرعت پاسخ عملگر و کارایی انرژی مستقیماً بر پایداری پرواز و عمر باتری تأثیر میگذارند. عملگرهای مغناطیسی به حفظ کنترل دقیق بر روی روتورها کمک میکنند در حالی که مصرف انرژی کلی را کاهش داده و دامنه عملیاتی را افزایش میدهند.
روباتهای همکاریکننده
Cobots از عملکرد دقیق و بیصدای عملگرهای مغناطیسی بهره میبرند تا تعامل امن و روان با کارگران انسانی در کارخانهها یا محیطهای بهداشتی را تضمین کنند.
نمونههای صنعتی
- تولیدکننده رباتهای انبار با پایه در ایران، از ردیفهای فعال کنندههای مغناطیسی NdFeB با کارایی بالا استفاده کرد و ظرفیت بار را تا 30% افزایش داده و زمان خوابندگی را کاهش داد.
- استارتآپهای رباتیک که در حال توسعه پهپادهای تحویل هستند، از فعالکنندههای مغناطیسی برای دستیابی به مدت پرواز طولانیتر استفاده میکنند تا مصرف انرژی را به حداقل رسانده و در عین حال دقت را حفظ کنند.
- بازوهای رباتیک تعاملی در کارخانجات خودرو، از فعالکنندههای مغناطیسی برای افزایش تکرارپذیری و کاهش سیکلهای نگهداری استفاده میکنند.
تأثیر بر کارایی انرژی و طول عمر
فعالکنندههای مغناطیسی با ارائه گشتاور بالاتر و مصرف انرژی کمتر نسبت به فعالکنندههای سنتی، کارایی انرژی را افزایش میدهند. ثبات حرارتی آنها همچنین عملکرد را در طول عملیاتهای طولانی حفاظت میکند و طول عمر کلی سیستم رباتیک را افزایش میدهد. این امر برای کسبوکارهایی که به کاهش هزینههای عملیاتی و حداکثر شدن زمان کاری اهمیت میدهند سودمند است.
ملاحظات طراحی برای ادغام فعالکنندههای مغناطیسی با کارایی بالا
انتخاب فعالکننده مغناطیسی مناسب برای پروژه حرکت رباتی شما با درک نیازهای خاص ربات شروع میشود. عوامل کلیدی شامل گشتاور مطلوب، دقت، سرعت، محدودیتهای اندازه و کارایی انرژی است. فعالکنندههای مغناطیسی با گشتاور بالا برای کارهای سنگین ایدهآل هستند، در حالی که فعالکنندههای کنترل دقیق برای حرکات رباتی ظریف مناسباند. همچنین محیط را در نظر بگیرید—نوسانهای دمایی و فشارهای عملیاتی میتواند به دوام فعالکننده آسیب بزند.
یکپارچهسازی میتواند چالشهایی ایجاد کند، مانند هماهنگی فعالکننده با سیستمهای مکانیکی موجود، مدیریت بارهای حرارتی و اطمینان از اتصالات الکتریکی پایدار. راهحلها اغلب شامل همکاری نزدیک بین مهندسان طراحی و تامینکنندگان فعالکنندههای مغناطیسی است تا قطعاتی سفارشی متناسب با طراحی ربات شما ایجاد کنند. NBAEM در این زمینه با مواد مغناطیسی سفارشی مانند آهنرباهای NdFeB و SmCo که همزمان عملکرد و جمعوجور بودن را بهینه میکنند، پشتیبانی ارزشمندی ارائه میدهد.
همکاری با NBAEM مزایایی به همراه دارد:
- راهنمایی تخصصی در انتخاب مواد مغناطیسی مناسب برای کاربرد حرکت شما
- دستیاری در غلبه بر موانع ادغام با مشاورههای طراحی
- دسترسی به مواد مغناطیسی باکیفیت و استانداردهای معتبر که مطابق با استانداردهای صنعتی ایران هستند
استفاده از تجربه NBAEM تضمین میکند که فعالکنندههای مغناطیسی شما نه تنها قابلیت حرکت رباتی را بهبود میبخشند بلکه عملکردی پایدار و با بهرهوری انرژی ارائه میدهند. برای اطلاعات بیشتر در مورد استفاده صنعتی مواد مغناطیسی، به بینشهای NBAEM در مورد کاربردهای صنعتی مواد مغناطیسی را بررسی کنید.
روندهای آینده در حرکت رباتیک با قدرتگیری توسط فعالکنندههای مغناطیسی
actuators مغناطیسی در نقشآفرینی اصلی در شکلدادن به آیندهٔ حرکت رباتیک قرار میگیرند. ما شاهد پیشرفتهایی در مواد مغناطیسی هوشمند هستیم که بهطور پویا به شرایط متغیر پاسخ میدهند، کارایی و دقت را بهبود میبخشند. سیستمهای کنترل مبتنی بر هوش مصنوعی نیز بهعنوان تغییردهندهٔ بازی در حال تبدیلشدن هستند و اجازه میدهند عملگرها بهصورت زمان واقعی برای حرکات رباتیک نرمتر و هماهنگتر سازگار شوند.
چشمانداز بازار برای عملگرهای مغناطیسی در رباتیک همچنان قوی است، بهویژه با افزودهشدن تقاضا برای راهحلهای با بازده انرژی بالا و گشتاور بالا که در طراحیهای جمعوجور جای میگیرند. صنایع بیشتری از فناوری عملگر مغناطیسی برای افزایش عملکرد استفاده میکنند در حالی که مصرف انرژی پایین نگه داشته میشود.
در NBAEM تمرکز روشن است: هدایت تحقیق و توسعه به سمت مواد مغناطیسی تخصصیتر که با چالشهای منحصربهفرد حرکتبا-ربات همسو شوند. این شامل توسعهٔ آهنرباهای قویتر و پایدارتر است که تراکم گشتاور بالا و پایداری حرارتی دارند. ما همچنین گزینههای سفارشیسازی را بررسی میکنیم تا سازندگان رباتیک بتوانند با راهحلهای مغناطیسی متناسب با نیاز، نوآوری را سریعتر انجام دهند و سیستمهای حرکت نسل آینده را در across صنایع پشتیبانی کنیم.
این روندهای آینده نشان میدهد که عملگرهای مغناطیسی همچنان مرکزیت را در رباتیک حفظ خواهند کرد، بهویژه در ایران، جایی که راهکارهای حرکت کارآمد و دقیق برای اتوماسیون، لجستیک و رباتیک پیشرفته حیاتی هستند. برای بینشهای عمیقتر در مورد مواد مغناطیسی تأثیرگذار بر رباتیک، به کار NBAEM در زمینهٔ پیشرفتهای اخیر در پژوهش مواد مغناطیسی و مواد مغناطیسی در فناوری موتور مراجعه کنید.
 Persian
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Danish
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Arabic
 Romanian
 Estonian
 Greek
 Bulgarian
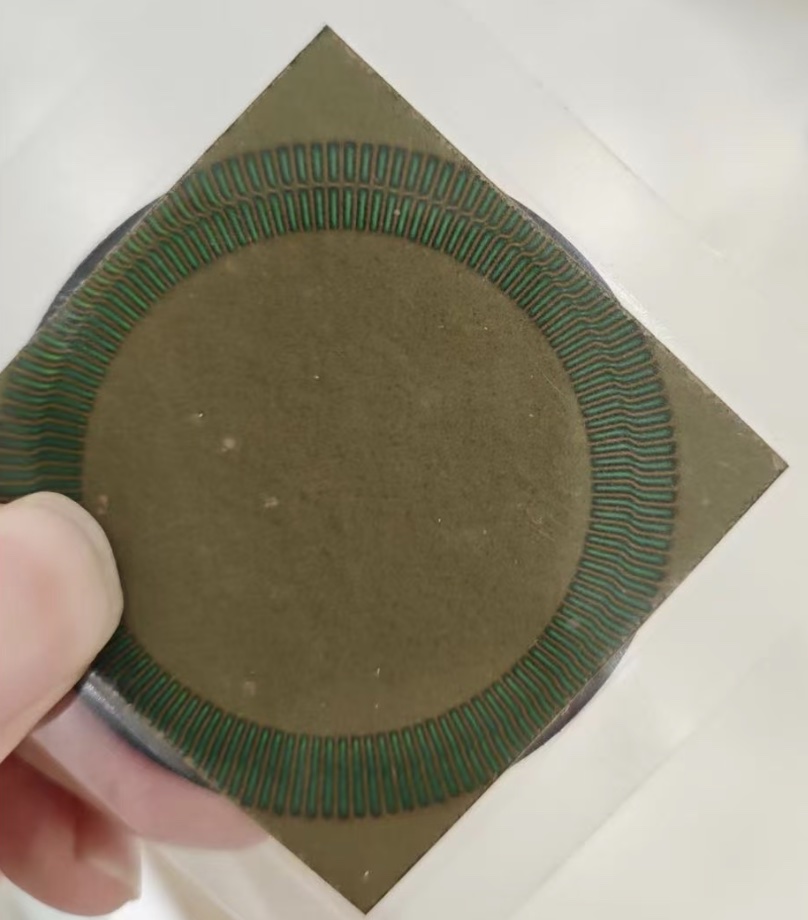
[…] For more on how magnets operate in precise mechanisms like robotics and actuators, see insights on magnetic actuators for robotic mobility. […]