
Kas teil on raskusi kodeerijate elektrooniliste riketega suure sagedusega vibratsioonide, õlis või tolmus keskkonnas?
Õige valimise magnetlint on erinevus kõrge jõudlusega liikumise kontrollsüsteemi ja kallis mehhaaniline maas jooks magnetilise tuvastamise on mängumuutja jaoks hüdromehaaniline automatiseerimine ja robotid.
Selles juhendis näete täpselt, kuidas hinnata postipõhjaga, optimeerida õhuvahe tolerantsid, ja valida ideaalne kõikmõõtmelise magnetiga rõngas oma jaoks BLDC-mootor tagasiside. Kas vajate absoluutset positsiooni tagasisidet või kõrget kiirust inkrementaalne magnetkooder sooritusvõime, see tehniline ülevaade katab teid.
Alustame kohe.
Kuidas magnetkooderiringsed toimivad
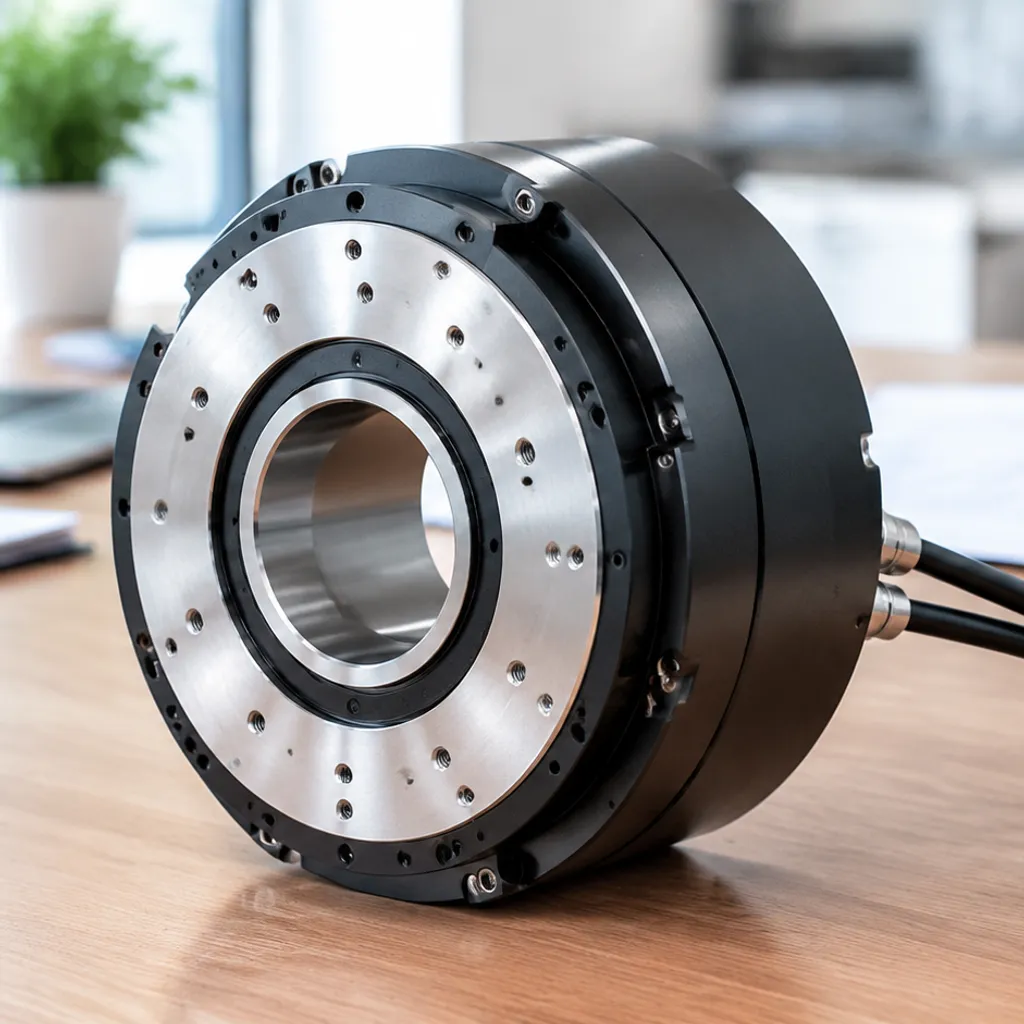
Kõrge täpsusega liikumise kontrollis on magnetlint oluline sild mehaanilise pöörlemise ja digitaalse intelligentsuse vahel. Me kasutame neid komponente, sest need pakuvad kontaktivaba, kulumiskindlat viis liikumise jälgimiseks isegi keskkondades, kus traditsioonilised optilised sensorid ei toimiks.
Magnetvälja tunnetamise füüsika
Kasutame kahte peamist tehnoloogiat ringi tekitatud magnetvälja tuvastamiseks:
- Hall-efekti sensorid: Need ningem või pinge muutus, mis tekib, kui magnetväli läbib pooljuhti. Need on uskumatult vastupidavad, taskukohased ja tööstusstandard kõrge kiirusega mootori tagasisideks.
- Magnet-reaktiivsed (MR) andurid: Need mõõdavad elektrilise takistuse muutusi magnetväljas. Kasutame MR-tehnoloogiat siis, kui rakendus nõuab suuremat tundlikkust ja paremat lahutust, kuna see suudab tuvastada palju peenemaid üleminekuid kui tavalised Halliandurid.
Multipooli struktuuri mõistmine
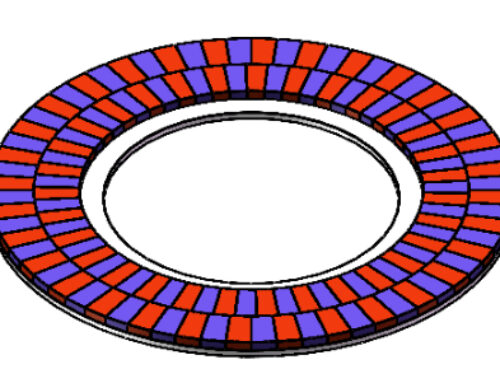
Süsteemi „intelligentsus” peitub selles kõikmõõtmelise magnetiga rõngas. Erinevalt tavalisest magnetist, millel on vaid üks Põhi ja üks Põhjapoolus, omavad need rõngad täpset järjestust vahelduvaid polaarsusi.
- Polu Pitch: See on vahe kahe järjestikuse polaari keskjoonte vahel. Tihedam polu-pitch võimaldab kõrgemat lahutust.
- N/S üleminekud: Ringi pöörlemisel jälgib sensor Põhja- ja Lõuna-pooluste vahelisi üleminekuid.
- Magnetiline vooluse tihedus: Meie andurid jälgivad magnetilise vooluse tugevust ja suunda. Analüüsides pöörlemise ajal tekkinud siini- ja kosini laineid, saame määrata võlli täpse asukoha.
Sõnume übers: Incremental vs. Absolute
Andur teisendab füüsilise magnetväljal muudetakse elektrilisteks signaalideks, mida teie juhtimiseüksus saab tõlgendada. Kategooriseerime need kaksiks erinevasse tagasisidea tüüpi:
- Incremental Magnetic Encoder: See jälgib suhtelist liikumist. See genereerib impulsse (A ja B kanalid), et määrata kiirus ja suund. Kui toide katkemist tekib, peab süsteem naasma „kodu” positsiooni, et ümberkalibreerida.
- Absolute Position Feedback: See annab iga konkreetse nurga jaoks ainulaadse digitaalse koodi. See teab oma täpset asukohta juba vooluvõrgusse minnes, tehes sellest eelistatud valiku roboti- ja ohutusalase tööstusliku automatiseerimise jaoks.
Kasutades nende magnetiliste printsiipide eeliseid, tagame, et teie liikumise kontrollsüsteemi saate kiiresti ja usaldusväärselt andmeid ilma mehhaanilise kulumise või keskkonnamõjude riskita.
Magnetilise kodeerija rõnga võtmetähtsusega komponendid ja materjalid
Kõrgetasemeline magnetlint toetub struktuurse alusmaterjali ja magnetilise keskkonna sünergiale. Hoolikalt valime need komponendid, et rõngas säilitaks terviklikkuse suurkiirusel pöörlemisel ja termilisel stressi all.
Aluspõhjama Materjalid: Terasetransportijad vs. Alumiiniumvõru
Vedaja või võru pakub magnetilise trajektoori mehhaanilist alust. Õige alusmaterjali valimine on kriitiline paigaldusstabiilsuse ja pöörlusbalantsi jaoks.
- Teraseded Transportijad: Need on eelistatud oma kõrge mehhaanilise tugevuse ja termilise laiuse koefitsientide tõttu, mis lähenevad mootorsaetmetega, vältides libisemist või lõtvumist kõrgel temperatuuril.
- Alumiiniumivõllid: IDEAL kaalule tundlike rakenduste jaoks, kus madal inerts on kriitilised kiireks kiirendamiseks ja aeglustamiseks kõrge dünaamilise liikumise kontrolli korral.
Magneetilised keskused: neodümium, ferriit ja töötlemata valikud
Magneetilise materjali valik määrab signaali tugevuse ja eraldusvõime magnetlint.
- Sintereeritud neodümiim: Kõrge eraldusvõimega tagasiside jaoks parim standard, pakkudes maksimaalset magnetvälja tihedust rakenduste jaoks, kus on kitsad õhuveod.
- Kummiga sidekandilised magnetid: Need pakuvad suurepärast paindlikkust ja tugevusvöotust. Meie kõrgekvaliteediga sidestatud magnetid pakuvad mitmekülgse, kuluefektiivse lahenduse keerukate rõngasgeomeetrite ja suurte läbimõõduga sihtide jaoks.
- Ferriit: Usaldusväärne, korrosioonikindel valik keskkondades, kus kulutõhusus on prioriteet ja ekstreemne magnetjõud ei ole vajalik.
NBAEMi eelis: materjali stabiilsus
Alaeeldame pikaajalist stabiilsust, kasutades kõrgekvaliteediga magnetilisi materjale, mis vastupanuvad demagnetiseerimisele aja jooksul. Mõistmine kui kaua magnetid kestavad on keskne osa meie inseneriprotsessist, tagades, et meie rõngad annaksid järjekindlaid impulsse miljonite tsüklite jooksul. Meie keskendutud materjali puhtusele ja arenenud tootmisele tähendab vähem signaalsubdrifti ja suuremat usaldusväärsust teie tööstusautomatiseerimise komponentide jaoks.
Magnetne kodeerimisrõngas vs optiline: parem valik karmides keskkondades
Valik magnetlint apeks optilisele alternatiivile on strateegiline samm iga kõrgtehnoloogilise rakenduse jaoks. Optilised kodeerijad on teadaolevalt habras; üks tolmukübem või tilg õli võib põhjustada kogu süsteemi rikke. Vastupidiselt on meie magnetilised lahendused loodud vastupidamaid töökeskkondi.
- Võõras vastupanuvõimsus: Magnetväljad satuvad through contaminants. Our rings provide consistent nurkpositsiooni alamsõelu even when exposed to heavy dust, grease, moisture, and extreme vibrations.
- Null kulumine: The non-contact nature of the rotary encoder ring ensures there is no physical friction. This leads to an indefinite lifespan compared to mechanical or optical parts that degrade over time.
- Kompaktne vorm We design these rings to be incredibly slim, allowing for seamless integration into modern jõujõul töötavate magnetite põhizerkonna terviklikkust tööstuslikes automation and robotics where space is at a premium.
- Alla kuluhulga (TCO): While the initial investment is competitive, the long-term savings are significant. You eliminate the need for frequent cleaning, recalibration, and expensive replacement parts.
The reliability of our quality Neodymium magnets tagab, et teie liikumise kontrollsüsteemi hoiab tipptasemel täpsuse hooldusteta, mis kaasneb tundlike anduritega. See vastupidavus teeb neist tööstusharu standardi jaoks BLDC mootori tagasiside nõudlikes keskkondades, kus ebaõnnestumine ei ole valik.
Tehnilised andmed teie magnetilise kodeerimiskinga kohta
Et teie parim sooritus välja võtta magnetlint, peate tehniliste andmete täpsuse kindlaks määrama. See ei ole ainult suuruse valik; see on selle kohta, kuidas magnetvälja tihedus suhtleb teie anduriga reaalsete töötingimuste korral. Keskendume nendele põhimuutujatele, et veenduda, et teie süsteem jääb täpseks ja usaldusväärseks.
Põhilised jõudlusnäitajad
| Spetsifikatsioon | Mõju jõudlusele |
|---|---|
| Kolmepunktide samm | Määrab lahenduse; väiksem samm tagab suurema täpsuse. |
| Poltide paarid | Määrab impulsside arvu pöörde kohta (PPR). |
| Õhutõke tolerantsus | Kriitiline kaugus rõngu ja anduri vahel sõnumi selguse tagamiseks. |
| Termiline stabiilsus | Magnetilise degradatsiooni vastupanu kõrgel töötemperatuuril. |
- Pole Pitch ja resolutsioon: Me disainime välja postipõhjaga sinu anduri nõuetele vastavaks. Tihedam samm suurendab sinu resolutioni liikumise kontrollsüsteemi, võimaldamaks täpsemat nurgalise asendi tunnetust ja sujuvamat mootorikontrolli.
- Õhutoe miinimumnõuded: The õhuvahe tolerants on „vaba või purunemisvõti“ tegur. Kui andur on liiga kaugel teisest magnetiline sihtratas, signaal langeb; liiga lähedal ja sul on oht mehhaaniliseks häirimiseks. Tavaliselt püüame saavutada tasakaalu, mis võimaldab väikest telje kõrvalekallet ilma signaali terviklikkust kaotamata.
- Täpsus vs korduvus: Täpne asukoht, kui lähedal see on tõele, on täpsus; korduvusvõime on teie võime naasta igal korral sellele täpsusele kohale. Enamikul roboti ja tööstuslikel ülesannetel on kõrgem korduvusvõime sageli kriitilisem kui absoluutne täpsus järjepideva jõudluse jaoks.
- Termostabiilsus: Soojus on magnetismi vaenlane. Mõistmine kui kaua magnetid kestavad termilise stressi all on hädavajalik, kuna magnetiline detailid võivad põhjustada signaali käänemist. Tagame, et meie rõngad säilitavad oma magnetilise tugevuse teie kindla opereerimistemperatuuri vahemikus, et vältida süsteemi ebaõnnestumist ja tagada pikaajaline usaldusväärsus.
Magnetiliste kodeerijaringide peamised rakendused
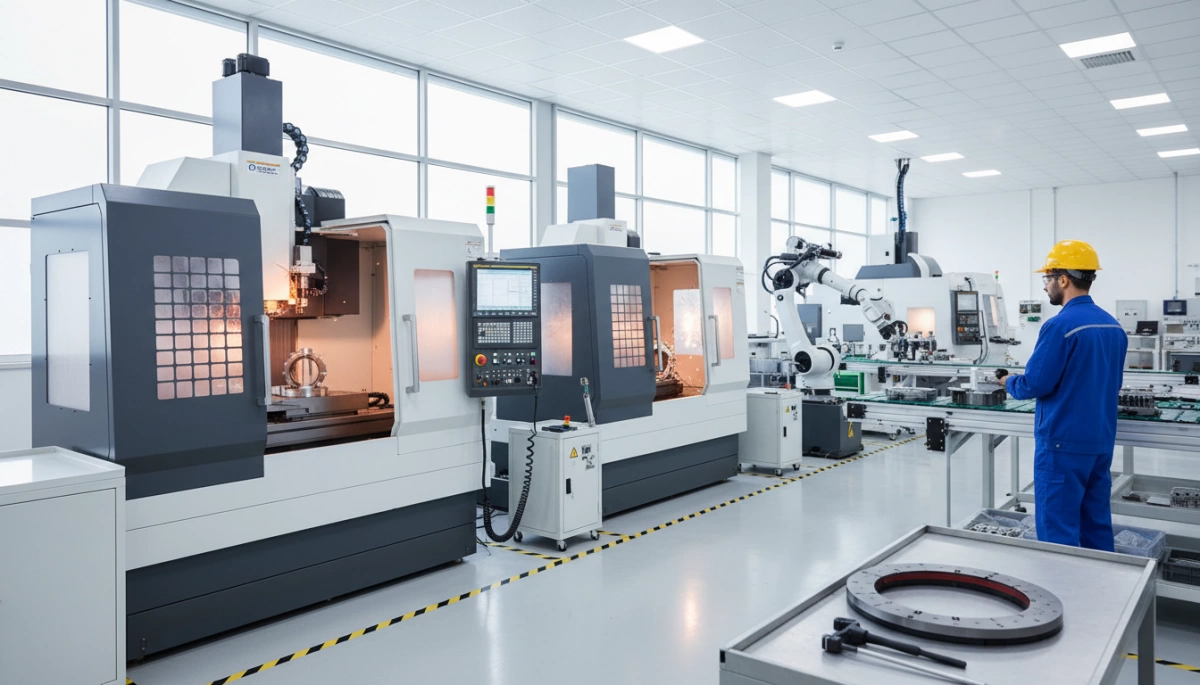
Pakume magnetilisi kodeerijaringe tööstusharudele, mis nõuavad suurt kiiruslikkust ja vastupidavust. Alates kõrge pöördemomendiga mootoritest kuni delikaatsete robotliigesteni tagab meie tehnoloogia sujuva jõudluse mitmekesises keskkonnas oluliselt lihtsamaks ja kättesaadavamaks spetsialiseeritud tööstuslikele kus traditsioonilised andurid sageli ei suuda
Autotootmine ja EV-innovatsioon
üleminek elektrisõidukitele (EV-d) on muutnud magnetlint oluline komponent kaasaegses sõiduki arhitektuuris. Keskendume töökindluse tagamisele:
- Mootori kiiruse tajumine: Pakkudes reaalajas tagasisidet haagise motoritele, et optimeerida võimsuse efektiivsust.
- Liinide pöördeaängid: Võimaldades kõrge eraldusvõimega nurkpositsiooni alamsõelu elektrooniliste võimsustõstete (EPS) süsteemidele.
- Ülekande kontroll: Tagades sujuvad käigud hübriid- ja elektrijõustikus.
Robotid ja koostöörobotid (Cobots)
Robootikas on ruum piiratud ja täpsus on lubamatu. Meie rõngad on integreeritud:
- Tüübiga positsiooni tagasiside: Tohib täpse andmete edastamine roboti käsivarre liikumise ja ohutuse peatuste kohta.
- BLDC-mootorikontroll: Kiirem ja sujuvam liikumine kiiluruseta DC-mootorite sügavama lüüti.
- Liikumise juhtimissüsteemid: Toetab kahetkiirusega panemis-lõppimise operatsioone nullviivelise tagasisidega.
Tööstuslik automatiseerimine ja AGV-d
Moodsed nutikad tehased põhinevad sünkroniseerimisel ja autonoomsel liikumisel töövõime säilitamiseks.
- CNC‑freesimine Hoides kinni täpsed tolerantsid kõrgsageduslõikespindluste rakendustes täpsega magnetiline sihtratas siseminek
- Konveieride sünkroniseerimine: Mitmekesiste tootmisliinide hoidmine täiuslikus harmoonias.
- Automaatseid juhitud sõidukeid (AGV-d): Kasutades mitmepolaarid magnetid täpseks navigeerimiseks ja velje kiiruse jälgimiseks laokeskkondades.
taastuv energia
Me toetan globaalset energiaüleminekut, pakkudes vastupidavaid andursüsteeme järgnevatele valdkondadele:
- Tuulikud: Hallitse pööramisreguleerimist ja tornikorpuse positsioneerimist, et maksimeerida energiagaakimist rasketes meretuultes.
- Päikesekesksed jälgimised: Tagame, et päikesepaneelide seaded järgiksid päikese teed täpselt ja kõrge täpsusega tagasisidega, isegi äärmuslike temperatuuride korral.
Magnetorõngaste paigaldus- ja integreerimisparimad tavad
Et saada maksimumist välja magnetlint, peab paigaldusprotsess olema sama täpne kui sensor ise. Keskendume kolmele põhivaldkonnale, et teie süsteem annaks kohe esimesest päevast parima tulemuse.
Turvalised kinnitustehnikad
Õige kinnitusviisi valik sõltub teie mootori kiirusest ja tööõhkkonnast. Tavapäraselt kasutame kolme peamist tehnika:
- Suru- sobitamine: Kõrge kiirusega rakenduste jaoks kõige usaldusväärsem meetod, mis tagab rõngasse tihedalt keskele püsimise tugeva tsentrifugaalvõnuse korral.
- Kleepuv ühendus: Ideaalne kergete kokkupanekute jaoks, kus mehhaanilised kinnitusvahendid lisaks liiga palju kogust ja kõrvale.
- Mehaaniline klambrid Kõige paremini sobib süsteemidele, mis eeldavad harva juurdepääsu hooldusele või kohandamisele, võimaldades kergesti eemaldamist kahjustamata magnetiline sihtratas.
Täpsusjoondus ja lõtk
Joondus on koht, kus paljud integratsioonid ebaõnnestuvad. Täpse hoidmiseks nurkpositsiooni alamsõelu, peame minimeerima ebavõnget ja akselaarset lõtku. Kui rõngas on keskelt väljas, õhuvahe tolerants hõõrdub kõikumine, põhjustades signaali moonutusi. Soovitame kasutada kõrge täpsusega telgi/deid, et tagada kõikmõõtmelise magnetiga rõngas pöörleb ideaalselt tõepoolest, mis on kõrgetasemelise magnetite kasutamisel robotite liigestes ja täpsusvedudel nõutav standard
Kaitse välise EMI eest
Sõidukates tööstuslikus keskkonnas võivad kõrgepinge kaablitest või lähestikku olevatest mootoritest tekkivad elektromagnetlainete häired (EMI) segada teie andmeid. Selle vastu võitlemisel kasutame:
- Strateegiline paigutus: Asetades sensori ja rõnga kõrgevooluliste radade eemale.
- Magnetiline likely kaitse: Kasutades spetsiaalseid ümbriseid, et blokeerida Ermaga töövälju.
- Diferentiaalne signaal: Andmete võimendamine, mis suudab kaotada ühise režiimi müra,
Õige integreerimine tagab, et teie magnetlint pakub puhast, usaldusväärset signaali BLDC mootori tagasiside ja keerukat liikumise juhtimist, sõltumata ümbritsevast elektrimüra hulgast.
Meie magnetilise kodeerija rõnga kohandamine tipptasemel soorituseks
Standardsed komponendid ei pruugi olla piisavalt, kui tegeletakse spetsiaalsete mootoridisainide või ainulaadsete ruumi piirangutega. Üks suurus ei sobi kõigile magnetlint harva maksimeerib kõrge pöördemomendi süsteemi või kompaktse robottühiku efektiivsust. Keskendume eritellimuslike lahenduste pakkumisele, mis sobivad täpselt teie insenertehniliste nõuetega, mitte ei sunnita teie kujundust kataloogi osa jaoks.
Miks valmis-eri ei ole alati piisav
üldised rõngad võivad puududa täpse’poolide tihedus või magnetvälja tugevus, mida vaja kõrgresolutsiooniga tagasisideks. Kohandamine tagab, et magnetlint sujuvalt integreerub teie sensorivaliku ja korpuse piirangutega.
- Spetsiifilised pöörlemisnõuded: Kohandame rõnga mõõtmeid ja massi, et tagada, ettei see segaks mootori dünaamilist tasakaalu või pöördemomendi väljundit.
- Eesmärgiga poolide arvud: Kas vajate kasulikku suure resolutsiooniga järkjulist tagasisidet või konkreetset absoluutset asukohta, kohandame varre sammast vastavalt teie anduris võimekusele.
- Optimeeritud mõõtmed: Kohandatud sisemine ja välimine diameeter võimaldavad vajutamisel või liimimisega paigaldamist tihedesse, kus standardringarid lihtsalt ei sobi.
NBAEMi kohandatud magnetilised lahendused
Pakume laiaulatuslikku valikut kõrge jõudlusega magnettoote mis on loodud vastama kaasaegse liikumise juhtimise rangetele nõudmistele. Meie ekspert-teadmised võimaldavad magnetomaduste kohandamist vastavalt teie konkreetsele rakendusele, tagades pikaajalise signaali stabiilsuse ja täpsuse.
Säilitades ranget kontrolli magnetiseerimise ja demagnetiseerimise protsesside üle, tagame, et iga magnetlint väljuv meie ettevõttest vastab täpsetele voogtihedusnõuetele, mida teie projekt nõuab. See kohandamise tase vähendab keerulise tarkvara kompenseerimise vajadust ja parandab teie kodekrau süsteemi üldist usaldusväärsust.
| Kohandamise funktsioon | Kasulik teie süsteemile |
|---|---|
| Materjalivalik | Valige neodüümi või ferriidi põhjal kulude ja temperatuuri vajaduste põhjal. |
| omadustena geomeetria | Optimeeritud üleminekud vähendatud signaali tiksumise ja suurema täpsuse jaoks. |
| kandja integreerimine | Kohandatud terasest või alumiiniumist võllid lihtsustatud mehhaanilise paigaldamise jaoks. |
| Kaitsekattega | Paranenud vastupanu korrosioonile rasketes tööstuslikes keskkondades. |
Korduma kippuvad küsimused magnetiliste kodeerijate rõngaste kohta
Mis on erinevus kaasavate ja absoluutsete magnetkodeerijate vahel?
Valik nende kahe vahel sõltub täielikult teie süsteemi startimisnõuetest ja keerukusest. Ülespoole inkrementaalne magnetkooder jälgib positsiooni muudatusi, tekitades impulsse, kui see kõikmõõtmelise magnetiga rõngas pöördub. See nõuab, et seade loovutaks "kodu" järjestust, et iga voolutatava absoluutset positsiooni tagasisidet pöörlemispunkt oleks aluspunkti määramiseks mõni korda toitelülituse ajal. Vastupidi, süsteem teab täpselt, kus ta on hetk, mil see lülitub sisse, kuna iga asukoht selle magnetlint omab unikaalset digitaalkoodi.
Kuidas temperatuur mõjutab magnetilise rõnga jõudlust?
Temperatuur on magnetilise stabiilsuse jaoks kriitiline tegur. Nii suureneb soojenemine kui ka magnetvälja tihedus tavaliselt langeb, mis võib põhjustada signaali kadu, kui sensor ei ole nihke jaoks kalibreeritud. Keskendume väga raugudele selleks neodümi magnetite kvaliteeti tagamaks, et meie rõngad säilitaksid kõrge vooluahela vastupidavuse ja magnetiseerumise vastupidavuse äärmuslikel tööstuslikes keskkondades. Mõistmine spetsiifiline BH-kõver materjalis aitab meil ennustada ja ennetada jõudluse halvenemist kõrge kuumusega rakendustes, nagu BLDC mootori tagasiside.
Kas magnetkoodid töötavad lähedal kõrgepinge kaablitele?
Jah, need on märkimisväärselt vastupidavad. Kuigi kõrgepinge liinid tekitavad elektromagnetilist häiringut (EMI), kasutab hästi kavandatud rotary encoder ring süsteem erineva signaali kasutamist ja õiget kihti, et filtreerida müra. Kuna andur on põhinev füüsilisel magnetväljal mitte valgusel, on see sageli elektriliselt „mürarikkas” keskkonnas usaldusväärsem kui optilised alternatiivid, kui õhuvahe tolerants on õigesti hooldatud.
Mis on magnetkoodi rõnga tüüpiline eluiga?
Sellepärast, et magnetlint toimib kontaktivabalt, puudub lähtekollel ja da süsteemil mehaanilist kulumist Hall-tingimuste andur.
- Mööblikulumise kulumine: Pole (mingeid hõõrdumist).
- Keskkonnakahjustus: Minimaalne, eriti kui kasutatakse kummiga sideaine või pressitud neodüümi magnetid kaitsekatetega.
- Pikajalikkus: Enamikus tööstusliku automaatika komponentides, magnetrõngas ületab sageli mootori laagrite tööiga ning töötab pikka aega usaldusväärselt.


 Estonian
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Danish
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Greek
 Bulgarian


Jäta kommentaar