
Hvor Neodym-magneter driver mikrorobotrevolutionen
mikrorobot og neodym-magneter har stærk forbindelse.Når vi designer mikroroboter, er den primære udfordring at generere tilstrækkelig kraft til at overvinde væskedrag og friktion uden at tilføje tyngde. Neodymmagneter (NdFeB) er det udokumenterede valg, fordi de tilbyder den højeste magnetiske energitethed, der er tilgængelig i dag. I mikroworld, hvor hver mikron plads er en præmie, afgør evnen hos en lille magnet til at reagere på eksterne felter robotens succes eller fiasko.
Høj energiprodukt (BHmax) og størrelse-til-kraft-forhold
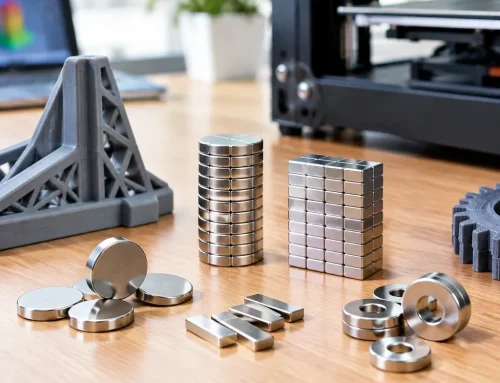
“Styrken” af en magnet måles ved dens Maksimal Energiprodukt (BHmax). Neodym-magneter besidder et BHmax betydeligt højere end keramik- eller Alnico-magneter. Dette gør det muligt for os at skabe magnetiske mikroaktuatorer der er utroligt små, men alligevel kraftfulde nok til at udføre mekanisk arbejde.
- Minaturisering: Vi kan formindske den magnetiske komponent til sub-millimeter-skalaer, samtidig med at vi opretholder høj remanens.
- Kraftdensitet: Høj BHmax sikrer, at den magnetiske drejningskraft genereret af et eksternt system er tilstrækkeligt til at dreje eller drive microroboten gennem viskøse væsker som menneskelig blod.
- Effektivitet: En mindre, stærkere magnet betyder, at microroboten kan bære en større nyttelast, såsom en lægemiddeldosis eller en mikrosensor.
Præcis aktuation via magnetiske feltgradienter
Bevægelse i mikroskalaen handler ikke om interne motorer; det handler om hvordan ombord Neodymiummagneter interagerer med et eksternt magnetfeltgradient. Ved at manipulere disse gradienter opnår vi trådløs styrekontrol med sub-millimeter præcision.
| Funktion | Indvirkning på mikrorobotik |
|---|---|
| Høj Koeherivitet | Forhindrer, at microroboten demagnetiseres af eksterne kontrolfelter. |
| Magnetisk drejningsmoment | Muliggør præcis orientering og “svømning” bevægelser i 3D-rummet. |
| Gradientrespons | Muliggør, at roboten bliver 'trukket' mod et specifikt mål med høj nøjagtighed. |
NBAEM Indsigter: Valg af Kvalitet N35 vs. N52
I min erfaring hos NBAEM er valget af den rette kvalitet af sinterede neodymmagneter er en balancing mellem rå kraft og fremstillingsmuligheder.
- Kvalitet N52: Dette er “guldstandarden” for maksimal trækraft. Vi anbefaler N52, når microrobotten skal navigere i miljøer med høj strøm eller kræve maksimal magnetisk styrekontrol. Dog kan det være mere skørt under mikromaskineringens proces.
- Kvalitet N35: Selvom den har lavere fluxdensitet, er N35 ofte mere omkostningseffektivt og nemmere at stabilisere i komplekse geometrier. Den bruges ofte i forskningsmiljøer, hvor ekstern kraft ikke er det primære krav, men konsekvent adfærd er.
Vi fokuserer på at levere højpræcision NdFeB-komponenter, der bevarer deres magnetiske integritet selv når de skæres ned til mikroskopiske dimensioner. For at en microrobot kan fungere pålideligt, skal de magnetiske egenskaber være ensartede i hele batchen, så hver robot i en hær reagerer identisk på styresystemet.
Kerneapplikationer: Hvor microrobotter og magneter mødes
Synergi mellem en microrobot og neodym-magneter åbner helt nye grænser på tværs af flere brancher. Ved at udnytte præcise magnetiske felter kan vi få disse små enheder til at udføre komplekse opgaver, der tidligere var umulige.
Revolutionerende sundhedsvæsen
På det medicinske område skifter fokus hurtigt mod minimalt invasiv medicin. Magnetiske mikroadjutere drevet af små NdFeB-magneter tillader uset høj præcision inde i menneskekroppen.
- Målrettede lægemiddelleveringssystemer: I stedet for at oversvømme hele kroppen med medicin, leverer magnetisk styrede mikroroboter medicin direkte til en tumor eller infektionssted, hvilket i vid udstrækning reducerer bivirkninger.
- Mikrosutur: Kirurger kan manipulere disse hængefrie værktøjer gennem delikate vaskulære netværk for at fjerne blokeringer eller udføre vævsbiopsier uden større snit.
Industriel inspektion
Udover sundhedssektoren ser vi en enorm efterspørgsel i fremstilling og infrastruktur. Når vi designer magneter anvendt i robotteknologi, prioriterer vi høj magnetisk styrke for at sikre, at disse mikroduapparater kan navigere i krævende industrielle miljøer. De bevæger sig let gennem komplekse billedrørssystemer for at opdage mikrosprækker eller inspicere tæt mikrokredsløb, hvor traditionelle diagnostiske værktøjer ganske enkelt ikke passer.
Miljømæssig afhjælpning
Vi udnytter også magnetiske mikrosvømmere til at rense vores økosystemer. Disse specialiserede mikroroboter bruger integrerede neodym-magneter til at drive sig selv gennem forurenet vand. Når de svømmer, fanger de aktivt tungmetaller og mikroplast. Når arbejdet er færdigt, trækker en enkel magnetfeltgradient sværmen tilbage og muliggør fjernelsen af de indsamlede forurenende stoffer sikkert og effektivt.
Designovervejelser for magnetiske mikroroboter
Design af en funktionel mikrorobot kræver en balance mellem ultrakompakthed og pålidelig magnetisk ydeevne. Når man integrerer en mikrorobot og neodymd magnets, påvirker hver fysisk og kemisk detalje, hvordan enheden interagerer med sit miljø.
Form og polarisering i robotiske led
Geometrien af NdFeB permanente magneter direkte dikterer bevægelseskapabiliteterne for mikroelectromechaniske systemer (MEMS). Vi vælger typisk mellem to hovedformer baseret på den krævede bevægelse:
- sfæriske magneter: Ideelle til multi-direktionelle led. De tillader glat, 360-graders rotation, hvilket gør dem perfekte til komplekse, omnidirektionale navigation.
- cylindriske magneter: Bedst til at generere stærk, retningsbestemt magnetiske drejningskraft. De giver en defineret akse, som er yderst effektiv til hængelåseled eller prop-skrue-lignende svømningmekanismer.
Præcis polaritetstilpasning i disse små komponenter er det, der gør nøjagtig magnetisk styrekontrol mulig.
belægning og holdbarhed
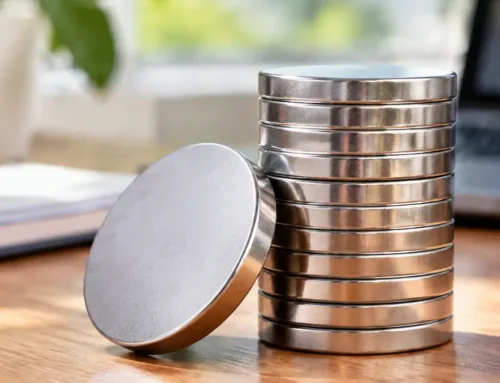
Sinterede neodymmagneter er utroligt kraftfulde, men rå NdFeB er særligt modtagelige for korrosion, især i væske- eller biologiske miljøer. At beskytte magneten uden at tilføje unødig byggehøjde er kritisk.
- Industriel anvendelse: En standard Ni-Cu-Ni (Nikkel-Kobber-Nikkel) belægning giver et holdbart, slidstærkt ydre lag til mikroaktuatorer, der opererer i rør eller kredsløb.
- Medicinsk brug: Til minimalinvasiv medicin, biokompatible belægninger som Parylene eller Titanium er obligatoriske. Disse belægninger forsegler fuldstændigt magneten og forhindrer toksisk oxidation, mens de sikkert bevarer magnetens høje energi-produkt (BHmax).
Ved indkøb af komponenter fra en pålidelig neodymvand magnet leverandør, at specificering af den korrekte overfladebehandling er lige så vigtigt som at vælge den rigtige magnetiske grad.
Eksterne Kontrolsystemer
Den primære fordel ved at bruge neodym i nanorobotik er evnen til at eliminere ombord-batterier og motorer. I stedet for, stoler vi på trådløs kraftoverførsel og kontrol gennem eksterne systemer.
Helmholtz-coils er den standardinfrastruktur til dette. Ved at manipulere den elektriske strøm, der løber gennem en multi-akset coil-opsætning, genererer vi en stærkt kontrolleret magnetfeltgradient arbejdsområde. Den ombordværende neodym-magnet reagerer øjeblikkeligt på disse eksterne skift. Denne opsætning gør os i stand til at skubbe, trække og dreje mikrorobotten gennem komplekse miljøer med sub-millimeter præcision, helt uden forfra.
Udfordringer med Mikrorobotter og Neodymiummagneter
Selvom potentialet ved at kombinere en mikrorobot og neodym-magneter er enormt, står vi over for betydelige ingeniørmæssige udfordringer, når teknologien gøres ned til mikroskopisk niveau. Arbejde med NdFeB permanentmagneter i denne skala introducerer fysik- og fremstillingsproblemer, som helt enkelt ikke eksisterer i traditionel robotik.
Detklæbte problem: Van der Waals-kraft
På mikro-skalaen træder tyngdekraften i baggrunden. I stedet dominerer overfladeskræfter. Van der Waals-kraft gør mikroskopiske komponenter klistrede sammen og skaber alvorlig friktion. Vores magnetiske mikroaktuatorer skal generere tilstrækkelig magnetisk moment til at overvinde denne “stiktion”, for at sikre glidende, pålidelig bevægelse uden krav til massive eksterne strømforsyninger.
Termisk stabilitet i varierende miljøer
Neodymmagneter er naturligt følsomme over for temperaturændringer. At styre remanensen og kohæriviteten af disse små magneter er afgørende, især når de opererer i skiftende miljøer som menneskets blodbanen eller varme industrielle rørledninger. At forstå præcist hvad magneter er lavet af og optimere deres specifikke legeringssammensætning er afgørende for at forhindre demagnetisering under termisk stress.
Scale produktion til mikro-skala NdFeB
Fremstilling af mikroskopiske NdFeB-komponenter forbliver en af vores største industri-bottlenecks.
- Præcisionsbearbejdning: Skæring og formgivning af magneter til Micro-electro-mechanical systems (MEMS) uden at ødelægge deres magnetiske egenskaber gennem varme eller fysisk stress er utrolig svært.
- Materiale nedbrydning: Jo mindre magneten er, desto højere er overfladeareal-til-volumen-forholdet. Dette gør mikro-magneter særligt modtagelige for hurtig oxidation og korrosion.
- Masseproduktion: Skalering af produktionen af disse mikroskopiske dele, mens man opretholder en konsekvent høj-energi produkt (BHmax) på tværs af millioner af enheder, kræver yderst specialiserede, dyre fremstillingsfaciliteter.
Fremtiden: Fra blød robotteknik til sværmintelligens
Når vi skubber grænserne for mikro-ingeniørkunst, udvikler snitfladen mellem en mikrorobot og neodymd magnetfelter sig hurtigt. Den næste generation af disse enheder bygger på fleksibilitet og teamwork for at løse stadig mere komplekse problemer.
Integrering af NdFeB i fleksible polymerer
De stive strukturer fra fortiden giver hurtigt plads til blød robotteknik. Ved at indlejre fine partikler af NdFeB permanentmagneter direkte i fleksible, biokompatible polymerer skaber vi bløde mikrorobotter i stand til hidtil uset bevægelse.
- Uovertruffen fleksibilitet: Disse polymerbaserede robotter kan bøje sig, folde sig og klemme sig gennem stærkt begrænsede mikroskopiske rum uden at miste deres strukturelle integritet.
- Responsiv aktuation: De indlejrede neodymd- partikler tillader hele den fleksible krop at reagere øjeblikkeligt og jævnt på ydre magnetfelter.
Sværmintelligens og koordineret bevægelse
Fremtiden handler ikke kun om en enkelt mikrorobot; den handler om tusindvis der arbejder sammen. Sværmintelligens gør det muligt for flere enheder at koordinere deres handlinger problemfrit, efterlignende den kollektive adfærd set i naturen.
- Satte opgaver i fællesskab: Ved hjælp af præcis magnetisk styrestyring kan svær af magnetiske mikroaktuatorer samle komplekse strukturer eller transportere større nyttelaster i fællesskab.
- Dynamisk tilpasning: Sværret opererer som et forenet netværk. Hvis en enhed støder på en forhindring eller fejler, justerer resten af sværret straks sin dannelse for at sikre, at opgaven bliver gennemført.
Undersøger disse avancerede magnetiske anvendelser viser præcis hvordan koordinerede mikrosværme vil revolutionere felter, der spænder fra målrettet nanorobotik til automatiseret mikroproduktion. Kombinationen af fleksible magnetiske materialer og synkroniseret kontrol sætter den nye standard for mikroskopisk innovation.
FAQ: Mikroroboter og Neodymium-magneter
Hvordan gør neodymium-magneter trådløs kontrol muligt i mikroroboter?
Neodymium-magneter fungerer som den interne “motor” for mikrorobotter, som reagerer på eksterne magnetfelter genereret af systemer som Helmholtz-spoler. Fordi NdFeB permanente magneter har høj retentivitet, kan de manipuleres med enorm præcision gennem magnetiske drejningskraft og gradientkræfter. Ved at justere eksternt feltets orientering og styrke kan operatører styre, dreje eller drive robotten gennem væsker uden fysisk snor eller ombord batteri.
Er NdFeB-magneter sikre til brug i kroppen?
I deres rå tilstand er neodym-magneter tilbøjelige til korrosion og er ikke biokompatible. Men de bliver sikre til minimalt invasiv medicin når de kapsles ind i specialbelægninger. Vi anvender biokompatible belægninger såsom guld, Parylene eller medicinsk grade epoxy for at forhindre lækage og beskytte magneten mod kroppens væsker. Disse beskyttelseslag sikrer, at magnetens højenergiydelse udnyttes sikkert til målrettede lægemiddelafgivelsessystemer.
Hvad er de største udfordringer i fremstilling af mikroskalamagneter?
Skalering ned sinterede neodymmagneter til mikro-skalaen præsenterer flere tekniske hindringer:
- Brudstyrke: NdFeB er naturligt skrøbeligt, hvilket gør traditionel bearbejdning vanskelig ved under-millimeterstørrelser.
- Magnetisk aggregering: På mikro-skalaen får den høje magnetiske kraft ofte komponenter til at klistre sammen for tidligt under samlingen.
- Overfladearealproblemer: Små magneter har en højere overfladeareal-for-volumen-forhold, hvilket gør dem mere modtagelige for oxidation, hvis de ikke er ordentligt forseglet.
- Præcisionsbelægning: Påføring af en ensartet, hulefri belægning på et mikroskopisk forskellig form af magnet kræver avancerede dampaflejringsteknikker for at sikre langvarig holdbarhed.
Kan disse magneter integreres i fleksible systemer?
Ja, branchen bevæger sig mod blød robotteknik ved at indlejre neodymiumpartikler i fleksible polymerer. Dette gør det muligt for microroboteren at ændre form, kravle eller svømme og kombinerer den højstyrke magnetiske respons fra NdFeB med fleksible materiales smidighed. Denne integration er afgørende for at navigere i de sarte stier, der findes i mikro-elektromekaniske systemer (MEMS) og menneskelig vaskulatur.
 Danish
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Estonian
 Greek
 Bulgarian
[…] modstående magnetiske felter under hård acceleration eller regenerativ bremsning. Ved at kombinere magneter af høj kvalitet neodymium med GBD-behandling sikrer vi, at driftsbelastningslinjen forbliver sikkert over knæet i […]