
Чому неодимові магніти рушають революцію мікророботів
Мікроробот і неодимові магніти мають тісний взаємозв'язок. Коли ми розробляємо мікророботи, основне завдання — створити достатню силу, щоб подолати опір рідини та тертя без збільшення габаритів. Неодимові магніти (NdFeB) є беззаперечною вибіркою, оскільки вони пропонують найвищу доступну сьогодні густину магнітної енергії. У мікросвіті, де кожна мікронна одиниця простору має високу цінність, здатність малогабаритного магніту реагувати на зовнішні поля визначає успіх або невдачу робота.
Високий енергетичний продукт (BHmax) та співвідношення розмір–потужність
«силa» магніту вимірюється його Максимальний енергетичний продукт (BHmax). Неодимові магніти мають BHmax, значно вищий, ніж керамічні або Alnico. Це дозволяє нам створювати магнітними мікроактуатори які надзвичайно малі, але занадто потужні для виконання механічної роботи.
- Мініатюризація: Ми можемо зменшити магнітний компонент до масштабу субміліметра, зберігаючи високу залишкової магнітної індукції.
- Щільність сили: Високий BHmax забезпечує те магнітний крутний момент генерований зовнішньою системою достатній для оберту або руху мікроробота через в'язкі рідини, такі як кров людини.
- Ефективність: Менший, більш потужний магніт означає, що мікроробот може нести більший вантаж, такий як доза препарату або мікрорізон.
Прецизійне приведення в дію за допомогою градієнтів магнітного поля
Рух на мікро-складі пов'язаний не з внутрішніми двигунами; мова йде про те, як бортик Нейодимові магніти взаємодіють з зовнішнім градієнтом магнітного поля. За допомогою маніпулювання цими градієнтами ми досягаємо бездротового керування напрямком з точністю менше міліметра.
| Особливість | Вплив на мікроробототехніку |
|---|---|
| Висока коефіцієнт коерцивності | Запобігає демагнетизації мікроробота від зовнішніх керуючих полів. |
| Магнітний момент | Дозволяє точну орієнтацію та рухи “плавання” у тривимірному просторі. |
| Градієнтна відповідь | Дозволяє роботу бути «потягнутою» до конкретної цілі з високою точністю. |
Insights NBAEM: Вибір ступеня N35 проти N52
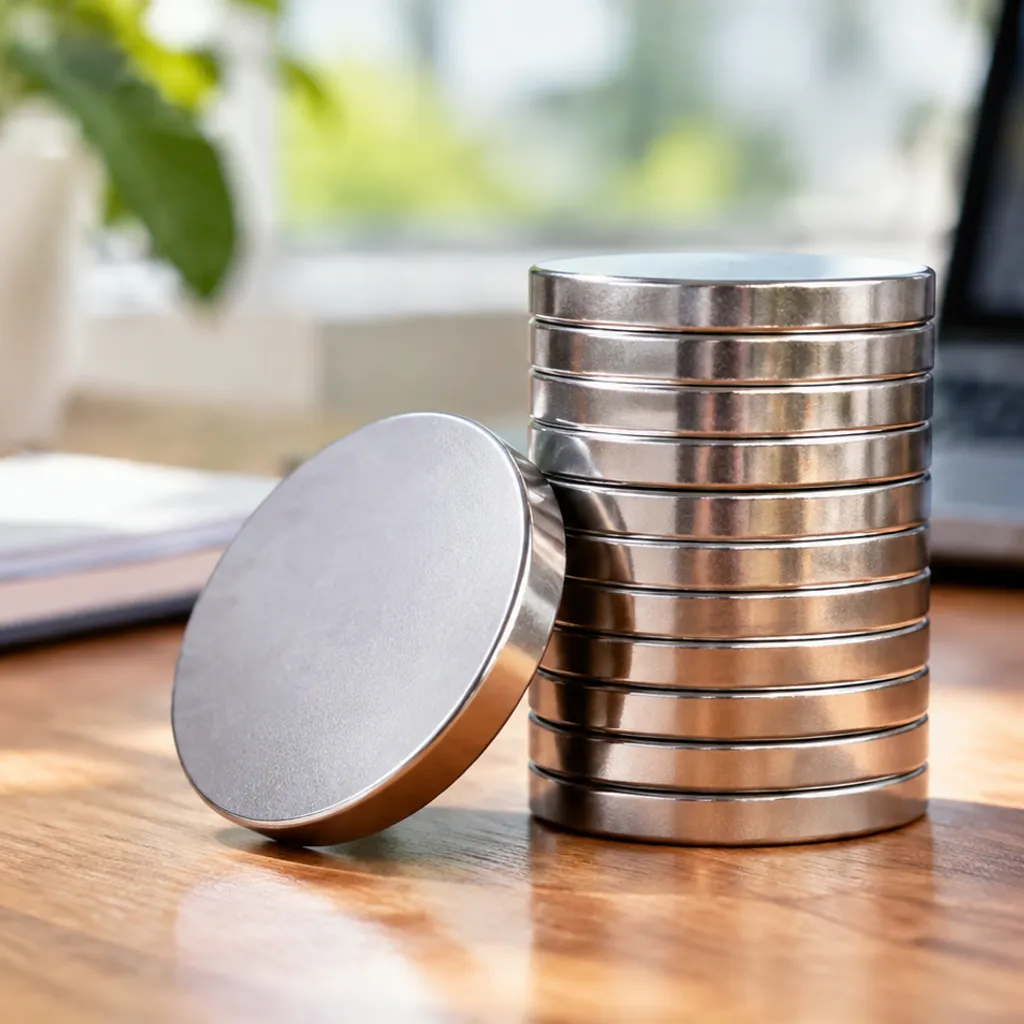
З мого досвіду в NBAEM вибір правильної категорії припуску Синтеровані неодимові магніти є балансуванням між сировинною потужністю та виробничою здійснимістю.
- Стандарт N52: Це «золотий стандарт» для максимальної сили витягання. Ми рекомендуємо N52, коли мікроробот повинен орієнтуватися у середовищах з високим потоком або потребує максимального магнітного керування. Однак він може бути більш ламким під час процесу мікрообробки.
- Стандарт N35: Хоча його щільність флюкту чи нижча, N35 часто є більш економічно вигідним та легшим для стабілізації у складних геометріях. Його часто використовують у наукових середовищах, де крайня сила не є основним вимогою, але стабільна поведінка — так.
Ми зосереджуємось на наданні високоточних компонентів NdFeB, які зберігають магнітну цілісність навіть коли їх розрізають на мікроскопічні розміри. Для мікро-робота щоб функціонувати надійно, магнітні властивості повинні бути однорідними по всьому пакету, що забезпечує однакову реакцію кожного робота в рої.
Основні сфери застосування: де зустрічаються мікророботи та магніти
Синергія між мікророботом та неодимовими магнітами відкриває взагалі нові горизонти у багатьох галузях. Використовуючи точні магнітні поля, ми можемо приводити ці мініатюрні пристрої до виконання складних завдань, які раніше були неможливими.
Революція у охороні здоров’я
У медичній сфері увага швидко переміщується до мінімально інвазивної медицини. Магнітні мікромотори, живлені крихітними magnets NdFeB, дозволяють досягти безпрецедентної точності всередині людського тіла.
- Системи цільового доставки ліків: Замість того щоб заповнювати весь організм ліками, мікророботи, керовані магнітно, доставляють препарати безпосередньо до пухлини або вогнища інфекції, радикально зменшуючи побічні ефекти.
- Мікрохірургія: Хірурги можуть керувати цими безпровідними інструментами через ніжні судинні мережі, очищати закупорки або виконувати біопсію тканин без значних розрізів.
Промислова інспекція
Окрім охорони здоров’я, ми бачимо величезний попит у виробництві та інфраструктурі. Коли інженеруєш магніти, що використовуються в робототехніці, ми віддаємо перевагу високій магнітній міцності, щоб ці мікро- пристрої могли пересуватися у суворих промислових середовищах. Вони легко переміщуються через складні системи трубопроводів, щоб виявляти мікротріщини або оглядати щільні мікросхеми, де традиційні діагностичні інструменти просто не поміщаються.
Екологічна очистка
Ми також використовуємо магнітні мікророботи-мікро-існування для очищення наших екосистем. Ці спеціалізовані мікророботи використовують інтегровані неодимові магніти, щоб рушати через забруднену воду. Пливаючи, вони активно вловлюють важкі метали та мікропластику. Коли завдання виконано, простий градієнт магнітного поля повертає рій назад, дозволяючи безпечно й ефективно видалити зібрані забруднювачі.
Дизайн-перелік considerations для магнітних мікророботів
Проектування функціонального мікроробота вимагає балансу між екстремальною мініатюризацією та надійною магнітною продуктивністю. При інтеграції мікроробота та неодимових магнітів кожна фізична та хімічна деталь впливає на те, як пристрій взаємодіє з довкіллям.
Форма та полярність у робототичних суглобах
Геометрія Постійні магніти NdFeB прямо визначає рухові можливості мікроелектромеханічних систем (MEMS). Ми зазвичай обираємо між двома основними формами залежно від потрібного руху:
- Сферичні магніти: Ідеально підходять для багатовекторних шарнірів. Вони забезпечують плавний 360-градусний оберт, завдяки чому є ідеальними для складної, багатоположної навігації.
- Циліндричні магніти: Найкраще для створення сильного, керованого напрямку магнітний крутний момент. Вони надають визначну осьову лінію, що є надзвичайно ефективною для шарнірних суглобів або плавальних механізмів у стилі завитка-перехрестя.
Точне вирівнювання полярності в цих маленьких компонентах робить точний магнітного керування можливим.
Оглядання та довговічність
Сінтеровані неодимові магніти дуже потужні, але сирий NdFeB дуже чутливий до корозії, особливо в рідинних або біологічних середовищах. Захист магніту без надмірної об’ємності є критичним.
- Промислове застосування: Стандартне покриття Ni-Cu-Ni (нікель-мідь-нікель) забезпечує міцний зносостійкий корпус для мікро-актуаторів, що працюють у трубах або в електронних схемах.
- Медичне використання: Для мінімально інвазивної медицини біокомпатибельні покриття наприклад Parylene або Титан обов'язкові. Ці покриття повністю ізолюють магніт, запобігаючи токсичній окисненню та безпечно зберігаючи високий енергетичний продукт магніту (BHmax) Коли шукаєте компоненти від надійного.
When sourcing components from a reliable постачальник нiодіюм-магнітів, вказівка правильного поверхневого оброблення так само важлива, як і вибір правильного магнітного grade.
Зовнішні системи керування
Головна перевага використання неодимію в нано-робототехніці полягає в здатності позбутися вбудованих батарей та двигунів. Натомість ми покладаємося на бездротову передачу енергії і керування через зовнішні системи.
Керування виступами Холмцеля є стандартною інфраструктурою для цього. Маніпулюючи електричним струмом, що протікає через багатосекційний котушковий вузол, ми отримуємо високо контрольований градієнтом магнітного поля робочий простір. Вбудований неодимовий магніт миттєво реагує на ці зовнішні зсуви. Це налаштування дозволяє нам штовхати, тягнути та обертати мікроробота через складні середовища з точністю менше міліметра, цілком ззовні.
Виклики з мікророботами та неодимовими магнітами
Хоча потенціал поєднання мікроробота та неодимових магнітів величезний, ми стикаємося зі значними інженерними труднощами при зменшенні технології до мікроскопічного рівня. Робота з постійними магнітами NdFeB на такому масштабі вводить фізичні та виробничі проблеми, яких просто не існує в традиційній робототехніці.
Проблема «липучості»: за рахунок сил Ван дер Ваальса
На мікрорівні гравітація відходить на другий план. Натомість переважають поверхневі сили. Сили Ван дер Ваальса змушують мікроскопічні компоненти прилипати один до одного, створюючи сильне тертя. Наші міні-магнітні актуатори повинні створювати достатній магнітний момент, щоб подолати цю «липкість», забезпечуючи плавний, надійний рух без потреби у великих зовнішніх джерелах енергії.
Теплова стабільність у різних середовищах
Неодимові магніти природно чутливі до змін температури. Управління залишковою намагніченістю та коерцивністю цих крихітних магнітів є критично важливим, особливо коли вони працюють у коливних середовищах, таких як кровотік людини або теплі промислові трубопроводи. Розуміння точно з чого складаються магніти і оптимізація їхнього конкретного сплавового складу є необхідними для запобігання демагнізації під термічним стресом.
Розширення виробництва для мікро-розмірних NdFeB
Виробництво мікроскопічних компонентів NdFeB залишається однією з наших найбільших галузевих перепон.
- Прецизійна обробка: Різання та формування магнітів для Мікроелектромеханічних систем (MEMS) без руйнування їхніх магнітних властивостей через тепло або фізичний стрес є надзвичайно складним.
- Зношування матеріалу: Чим менший магніт, тим вищий відношення площі поверхні до об’єму. Це робить мікромагніти сильно схильними до швидкого окиснення та корозії.
- Масове виробництво: Масштабування виробництва цих мікроскопічних деталей з урахуванням збереження стабільного високонергетичного продукту (BHmax) у мільйонах одиниць вимагає високо спеціалізованих, дорогих виробничих потужностей.
Майбутнє: від м’якої робототехніки до колективного інтелекту
У той час як ми розсовуємо межі мікроремонтів, перетин мікроробота та неодимових магнітів швидко еволюціонує. Наступне покоління цих пристроїв базується на гнучкості та командній роботі для розв'язання все більш складних проблем.
Інтеграція NdFeB у гнучкі полімери
Жорсткі конструкції минулого швидко поступаються місцем м’якій робототехніці. Вбудовуючи дрібні частинки постійних магнітів неодиму безпосередньо у гнучкі, біо сумісні полімери, ми створюємо м’яких мікророботів, здатних до безпрецедентного руху.
- Неперевершена гнучкість: Ці роботроби на основі полімерів можуть згинатися, складатися і протискати через надзвичайно обмежені мікроскопічні простори, не втрачаючи цілісності конструкції.
- Відповідна дії: Вбудовані неодимові частинки дозволяють усьому гнучкому тілу миттєво та плавно реагувати на зовнішні магнітні поля.
Колективний інтелект і координований рух
майбутнє — це не лише один мікроробот; це тисячі, які працюють разом. Колективний інтелект дозволяє кільком одиницям узгоджувати свої дії безшовно, імітуючи колективну поведінку, що спостерігається в природі.
- Синхронізовані завдання: За допомогою точного керування магнітним напрямком, зграї магнітних мікроактиваторів можуть збирати складні конструкції або спільно транспортувати більш значні вантажі.
- Динамічна адаптація: Рій працює як єдина мережа. Якщо одна одиниця стикається з перешкодою або виходить із ладу, решта рою негайно коригують свою формиування, щоб впевнено завершити завдання.
Досліджуючи ці передові магнітні застосування показує точно, як скоординовані мікро-тачки змінять сфери від таргетованої нанороботики до автоматизованого мікро-виробництва. Поєднання гнучких магнітних матеріалів та синхронізованого управління встановлює новий стандарт мікроскопічної інновації.
Часто задавані питання: мікророботи та нейодимові магніти
Як нейодимові магніти забезпечують бездротове керування мікророботами?
Нейодимові магніти служать внутрішнім «двигуном» для мікророботів, реагуючи на зовнішні магнітні поля, що створюються системами, як-от котушки Гельмгольца. Через те, що Постійні магніти NdFeB мають високу залишкову магнітну щільність, ними можна маніпулювати з надзвичайною точністю за допомогою магнітний крутний момент та градієнтів сил. Налаштовуючи орієнтацію та силу зовнішнього поля, оператори можуть керувати, повертати або рухати роботa через рідини без будь-якого фізичного тросу або вбудованого джерела енергії.
Чи безпечні NdFeB-матики для використання всередині людського тіла?
У своєму необробленому стані нейодимові магніти схильні до корозії та не біосумісні. Проте вони стають безпечними для малоінвазивної медицини коли їх покривають спеціалізованими покриттями. Ми використовуємо біокомпатибельні покриття таких як золото, парайлен або медично-зразковий епоксид для запобігання вивільненню та захисту магніта від рідин організму. Ці захисні шари забезпечують безпечне використання високої енергії магніта для цілеспрямованих систем доставки ліків.
Які найбільші виклики виробництва мікроскопічних магнітів?
Масштабування Синтеровані неодимові магніти до мікророзміру надає кілька технічних перешкод:
- Крихкість: NdFeB зазвичай крихкий, через що традиційне оброблення у мінімальних розмірах ускладнюється.
- Магнітна агрегація: На мікророзмірі сильна магнітна сила часто змушує компоненти злипуватися раніше під час assembly.
- Проблеми з площею поверхні: Менші магніти мають вищий відносний обсяг поверхні до об'єму, що робить їх більш вразливими до окиснення, якщо їх не герметично захистити.
- Прецизійне покриття: Застосування однорідного, безпорового покриття на мікроскопічному різноманітність форм магнітів потребує сучасних технік випаровуваного осадження для забезпечення тривалої надійності.
Чи можна інтегрувати ці магніти у гнучкі системи?
Так, індустрія рухається до м’якій робототехніці вбудовування нейодію мікроподрій у гнучкі полімери. Це дозволяє мікророботу змінювати форму, повзати чи плавати, поєднуючи високу міцність магнітного відгуку NdFeB із винахідливістю м'яких матеріалів. Ця інтеграція є суттєвою для навігації по чутливих шляхах, що зустрічаються в мікроелектромеханічних системах (MEMS) та людському судинному руслі.
 Ukrainian
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Danish
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Estonian
 Greek
 Bulgarian
[…] протилежні магнітні поля під час різкого прискорення або регенеративного гальмування. Поєднуючи магніти з неодимію високого зразка з обробкою GBD, ми забезпечуємо, щоб робоча лінія навантаження залишалась безпечно вище коліна зображення […]