
ทำไมแม่เหล็กนีโอไดึมจึงขับเคลื่อนการปฏิวัติ Microrobot
ไมโครโรบอท และแม่เหล็กนีโอไดึมมีการเชื่อมโยงอย่างแน่นแฟ้น เมื่อตั้งค่าไมโครโรบอท ความท้าทายหลักคือการสร้างแรงเพียงพอที่จะเอาชนะแรงลากของของไหลและแรงเสียดทานโดยไม่เพิ่มขนาด แม่เหล็กเนโอดิเมียม (NdFeB) เป็นทางเลือกที่ไม่โต้แย้งได้เพราะให้ความหนาแน่นพลังงานแม่เหล็กสูงสุดที่มีอยู่ในวันนี้ ในโลกจุลภาคที่ทุกไมครอนของพื้นที่มีค่า ความสามารถของแม่เหล็กขนาดเล็กในการตอบสนองต่อสนามภายนอกกำหนดความสำเร็จหรือล้มเหลวของหุ่นยนต์
ผลิตภัณฑ์พลังงานสูง (BHmax) และอัตราส่วนขนาดต่อพลังงาน
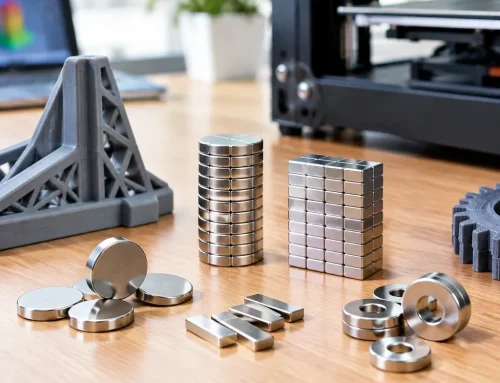
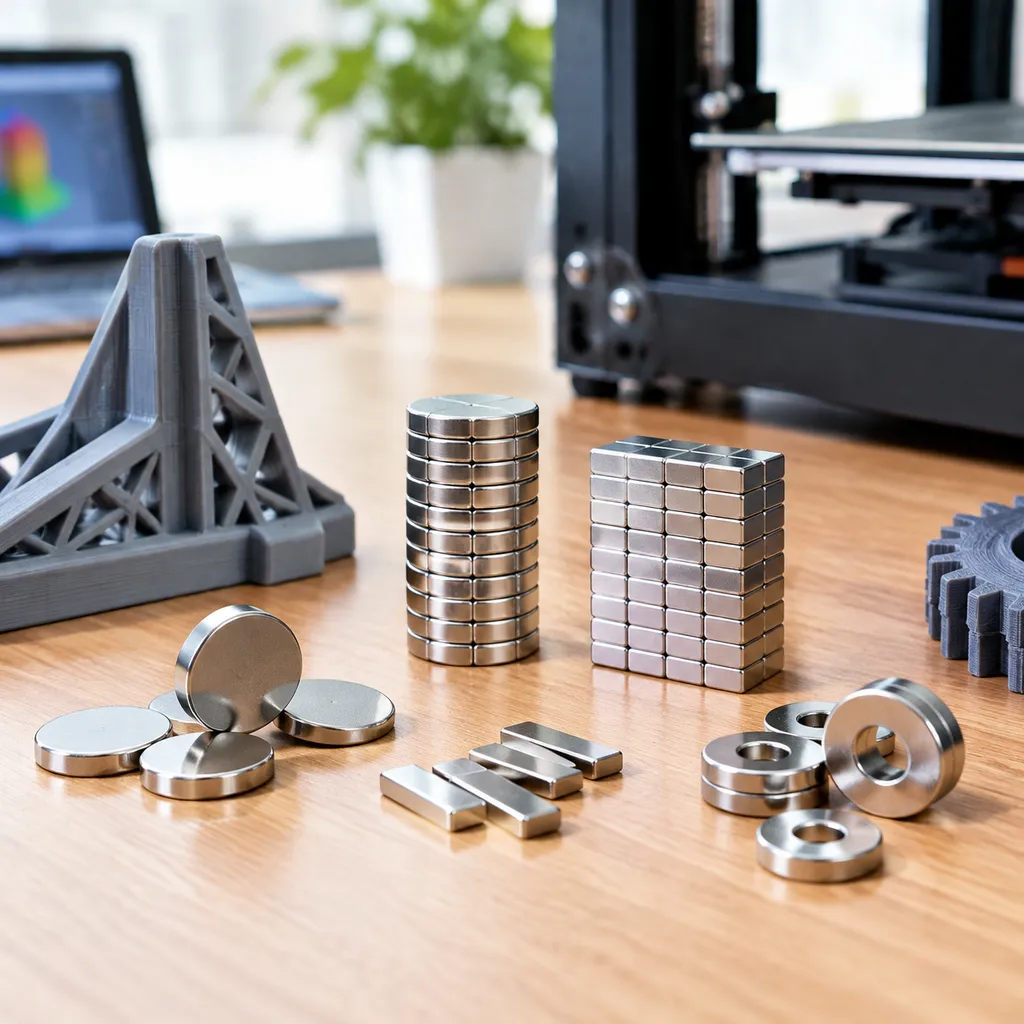
“ความแข็งแกร่ง” ของแม่เหล็กวัดได้จาก ผลผลิตพลังงานสูงสุด (BHmax). แม่เหล็กนีโอไดึมมี BHmax สูงกว่าแม่เหล็กเซรามิกหรือแม่เหล็ก Alnico อย่างมาก ซึ่งช่วยให้เราสร้าง โลหะแม่เหล็ก ไมโคร-แอกทูเเตอร์ ที่มีขนาดกระทัดรัดมากแต่มีพลังเพียงพอในการทำงานกล
- การทำให้เล็กลง: เราอาจหดส่วนประกอบแม่เหล็กลงในระดับ Sub-millimeter โดยยังคงรักษาความสูงของ ความจำแม่เหล็ก.
- ความหนาแน่นแรง: BHmax ที่สูงช่วยให้ แรงบิดแม่เหล็ก ที่ generated by an external system is sufficient to rotate or propel the microrobot through viscous fluids like human blood.
- ประสิทธิภาพ: แม่เหล็กที่เล็กลงแต่แข็งแกร่งขึ้นหมายความว่าไมโครโรบอทสามารถแบกรับโหลดพิสัยที่ใหญ่กว่า เช่น ขนาดยา หรือไมโครเซ็นเซอร์
การสั่งงานด้วยความแม่นยำผ่านความชันของสนามแม่เหล็ก
การเคลื่อนไหวในสเกลจุลภาคไม่เกี่ยวกับมอเตอร์ภายใน แต่เกี่ยวกับวิธีที่บอร์ดบน แม่เหล็กนีโอไดเมียม โต้ตอบกับสนามแม่เหล็กภายนอก ความชันของสนามแม่เหล็ก. โดยการปรับความชันเหล่านี้ เราสร้างการควบคุมการบังคับทิศทางแบบไม่ต้องสายสัญญาณด้วยความแม่นยำระดับมิลลิเมตรย่อย
| คุณสมบัติ | ผลกระทบต่อไมโครโรบอท |
|---|---|
| แรงดึงดูดสูง | ป้องกันไมโครโรบอทจากการถูกถอดแม่เหล็กด้วยสนามควบคุมภายนอก |
| แรงบิดแม่เหล็ก | อนุญาตให้มีการวางทิศทางที่แม่นยำและการเคลื่อนไหวแบบ “ว่ายน้ำ” ในพื้นที่ 3 มิติ |
| การตอบสนองของความชัน | ทำให้หุ่นยนต์ถูก “ดึงดูด” ไปยังเป้าหมายที่เฉพาะเจาะจงด้วยความแม่นยำสูง |
NBAEM Insights: Choosing Grade N35 vs. N52
จากประสบการณ์ของฉันที่ NBAEM การเลือกเกรดของวัสดุที่เหมาะสมคือการหาสมดุลระหว่างพลังงานดิบกับความสามารถในการผลิต แม่เหล็กเนโอดิยมซินเทอร์ เป็นการทรงตัวระหว่างพลังงานดิบและความสามารถในการผลิต
- เกรด N52: นี่คือมาตรฐานทองคำสำหรับแรงดึงสูงสุด เราแนะนำ N52 เมื่อ microrobot ต้องนำทางในสภาพแวดล้อมที่มีการไหลสูง หรือมีความต้องการแรงควบคุมแม่เหล็กสูงสุด การควบคุมทิศทางแม่เหล็กแต่สามารถเปราะมากขึ้นในกระบวนการไมโครแมชชิ่ง
- เกรด N35: ถึงแม้จะมความหนาแน่นของฟลักซ์ที่ต่ำกว่า N35 มักมีต้นทุนที่ประหยัดและง่ายต่อการทำให้เสถียรในรูปทรงเรขาคณิตที่ซับซ้อน มักถูกใช้งานในสภาพแวดล้อมการวิจัยที่แรงมากๆ ไม่ใช่ข้อกำหนดหลัก แต่พฤติกรรมที่สม่ำเสมอสำคัญ
เรามุ่งเน้นการส่งมอบส่วนประกอบ NdFeB ที่มีความแม่นยำสูงและยังคงความสมบูรณ์ทางแม่เหล็กแม้เมื่อถูกตัดเป็นขนาดจุลภาค เพื่อให้ microrobot ทำงานอย่างน่าเชื่อถือ ธ properties แม่เหล็กต้องมีความสม่ำเสมอตลอดทั้งชุด เพื่อให้หุ่นยนต์ทุกตัวในฝูงตอบสนองต่อระบบควบคุมอย่างเท่าเทียมกัน
การใช้งานหลัก: ที่ที่ Microrobots และแม่เหล็กพบกัน
การซินเนอร์ยีระหว่างไมโรร็อบตกับแม่เหล็กนีโอไดเมียมกำลังเปิดประตูสู่ขอบฟ้าใหม่ในหลายอุตสาหกรรม การใช้สนามแม่เหล็กที่แม่นยำทำให้เราเคลื่อนย้ายอุปกรณ์ขนาดเล็กเหล่านี้ไปทำงานที่ซับซ้อนได้ซึ่งก่อนหน้านี้เป็นไปไม่ได้
ปฏิวัติการดูแลสุขภาพ
ในสาขาการแพทย์ แนวโน้มถูกเปลี่ยนไปสู่การแพทย์ที่รบกวน invasiveness น้อยลง ไมโครแอกชูเอเตอร์แม่เหล็กที่ขับเคลื่อนโดยแม่เหล็ก NdFeB ขนาดเล็กช่วยให้มีความแม่นยำอย่างไม่เคยมีมาก่อนภายในร่างกายมนุษย์
- ระบบส่งมอบยาเป้าหมาย: แทนที่จะปล่อยยาทั้งร่างกายด้วยยาเดียว มิโครโรบอทนำทางด้วยแม่เหล็กจะส่งยาโดยตรงไปยังเนื้องอกหรือจุดติดเชื้อ ลดผลข้างเคียงลงอย่างมาก
- ไมโคร-ศัลยกรรม: ศัลยแพทย์สามารถควบคุมเครื่องมือไร้สายนี้ผ่านเครือข่ายเส้นเลือดที่ประณีตเพื่อขจัดการอุดตันหรือทำการตรวจชิ้นเนื้อโดยไม่ต้องกรีดใหญ่
การตรวจสอบอุตสาหกรรม
นอกเหนือจากการดูแลสุขภาพ เราเห็นความต้องการอย่างมากในด้านการผลิตและโครงสร้างพื้นฐาน เมื่อวิศวกรรม แม่เหล็กถูกใช้งานในหุ่นยนต์เราให้ความสำคัญกับความแข็งแรงของแม่เหล็กสูงเพื่อให้มั่นใจว่าไมโรรอแดกซ์เหล่านี้สามารถเคลื่อนที่ผ่านสภาพแวดล้อมอุตสาหกรรมที่รุนแรงได้ พวกมันเคลื่อนผ่านระบบท่อที่ซับซ้อนได้อย่างง่ายเพื่อค้นหารอยร้าวเล็กๆ หรือสำรวจวงจรไมโครที่หนาแน่น ซึ่งเครื่องมือวินิจฉัยแบบดั้งเดิมไม่สามารถเข้าไปถึง
การฟื้นฟูสภาพแวดล้อม
เราใช้ไมโครสวิมเมอร์แม่เหล็กเพื่อทำความสะอาดระบบนิเวศของเราอีกด้วย มิโครโรบอทเฉพาะทางเหล่านี้ใช้แม่เหล็กนีโอดิยมรวมอยู่ด้วยเพื่อขับเคลื่อนตัวเองผ่านน้ำที่ปนเปื้อน ในขณะที่พวกมันว่ายน้ำ พวกมันจับโลหะแบบหนักและไมโพลิาสติกขนาดเล็กไว้ เมื่อภารกิจเสร็จสิ้น สนามแม่เหล็กแบบ gradient จะดึงฝูงกลับมาอย่างปลอดภัยและมีประสิทธิภาพในการกำจัดสารปนเปื้อนที่เก็บรวบรวมไว้
ข้อพิจารณาการออกแบบสำหรับไมโครโรบอทแม่เหล็ก
การออกแบบไมโครโรบอทที่ใช้งานได้ต้องหาสมดุลระหว่างการทำให้เล็กอย่างสุดขีดกับประสิทธิภาพแม่เหล็กที่เชื่อถือได้ เมื่อรวมไมโครโรบอทกับแม่เหล็กนีโอดิยม ทุกๆ รายละเอียดทางกายภาพและเคมีมีผลต่อวิธีที่อุปกรณ์ปฏิสัมพันธ์กับสภาพแวดล้อมของมัน
รูปร่างและขั้ว polarity ในข้อร่วมของหุ่นยนต์
เรขาคณิตของ แม่เหล็กถาวร NdFeB บ่งชี้การเคลื่อนไหวของระบบไมโครอิเล็กทริกลาย (MEMS) โดยตรง เรามักเลือกระหว่างรูปทรงหลักสองแบบ ตามการเคลื่อนไหวที่ต้องการ:
- แม่เหล็กทรงกลม: เหมาะอย่างยิ่งสำหรับข้อ joints หลายทิศทาง พวกมันให้การหมุนที่ราบรื่น 360 องศา ทำให้พวกมันสมบูรณ์แบบสำหรับการนำทางที่ซับซ้อนและมีทิศทางโดยรอบ
- แม่เหล็กทรงกระบอก: ดีที่สุดสำหรับการสร้างกำลังแรงและทิศทางที่ชัดเจน แรงบิดแม่เหล็ก. พวกเขามอบแกนที่กำหนดไว้ ซึ่งมีประสิทธิภาพสูงสำหรับข้อต่อบานพับหรือลักษณะการว่ายน้ำแบบหมุนหรือลิกนิก
การจัดแนวขั้วไฟฟ้าที่แม่นยำในส่วนประกอบขนาดเล็กเหล่านี้คือสิ่งที่ทำให้แม่นยำ การควบคุมทิศทางแม่เหล็ก เป็นไปได้
การเคลือบผิวและความทนทาน
แม่เหล็กนิโดไมด์แบบซินเทอร์ด มีพลังแรงมาก แต่ NdFeB ดิบมีแนวโน้มที่จะเกิดการกัดกร่อนสูง โดยเฉพาะในสภาพแวดล้อมของสารละลายหรือชีวภาพ การป้องกันแม่เหล็กโดยไม่เพิ่มความหนาแน่นเป็นสิ่งสำคัญ
- การใช้งานในอุตสาหกรรม: การชุบ Ni-Cu-Ni ( Nickel-Copper-Nickel ) มาตรฐานให้เปลือกที่ทนทานต่อการสึกหรอสำหรับไมโครแอคทูเอเตอร์ที่ทำงานในท่อหรือวงจร
- การใช้งานทางการแพทย์: สำหรับการแพทย์แบบ minimally invasive การเคลือบที่เข้ากันได้ทางชีวภาพ เช่น Parylene หรือ Titanium เป็นสิ่งบังคับใช้งาน การเคลือบเหล่านี้ปิดผนึกแม่เหล็กอย่างสมบูรณ์ ป้องกันการ oxidation ที่เป็นพิษ ในขณะที่ยังคงรักษา ผลิตภัณฑ์พลังงานสูง (BHmax).
เมื่อจัดหาชิ้นส่วนจากผู้จำหน่ายที่น่าเชื่อถือ ผู้จัดจำหน่ายแม่เหล็กนิโดเนียม, การระบุการรักษาพื้นผิวที่ถูกต้องนั้นสำคัญเทียบเท่ากับการเลือกเกรดแม่เหล็กที่เหมาะสม
ระบบควบค External
ข้อได้เปรียบหลักของการใช้ไนโตรเนียมใน nanorobotics คือความสามารถในการกำจัดแบตเตอรี่และมอเตอร์บนบอร์ด แทนที่นั้น เราพึ่งพา การถ่ายทอดพลังงานแบบไร้สาย และการควบคุมผ่านระบบภายนอก
ขดลวดเฮล์มฮอลต์เป็นโครงสร้างพื้นฐานมาตรฐานสำหรับเรื่องนี้ โดยการปรับกระแสไฟฟ้าที่ไหลผ่านการตั้งค่าขดลวดหลายแกน เราสร้างผลที่ควบคุมได้สูงใน ความชันของสนามแม่เหล็ก พื้นที่ทำงาน แม่เหล็กนิโดเนียมบนบอร์ดจะตอบสนองทันทีต่อการเปลี่ยนแปลงภายนอกนี้ การตั้งค่าระบบนี้ทำให้เราเขี่ย ดึง และหมุนไมโรรอobot ผ่านสภาพแวดล้อมที่ซับซ้อนด้วยความแม่นยำต่ำกว่าหนึ่งมิลลิเมตร โดยทั้งหมดมาจากด้านนอก
ความท้าทายกับไมโรรอบอทและแม่เหล็กนิโดเนียม
ในขณะที่ศักยภาพของการรวมไมโรรอบอทและแม่เหล็ก NdFeB มีมากมาย เราต้องเผชิญกับอุปสรรคด้านวิศวกรรมเมื่อทำให้เทคโนโลยีเล็กลงจนอณูวัด มาการทำงานกับแม่เหล็กถาวร NdFeB ในระดับนี้นำเสนอปัญหาฟิสิกส์และการผลิตที่ไม่มีในหุ่นยนต์แบบดั้งเดิม
ปัญหาที่ติดอยู่: ปฏิกิริยาวานเดอร์วาลส์
ที่มิติไมโคร กำลังโน้มไปสู่ถูกกระทำโดยแรงโน้มถ่วง ในทางกลับกัน แรงพื้นผิวมีอิทธิพลมากกว่า แรงวานเดอร์วาลส์ทำให้ส่วนประกอบไมโครติดกัน ปรากฏการเสียดทานรุนแรง เรา ไดอิยาสมการแม่เหล็กจิ๋ว ต้องสร้างโมเมนต์แม่เหล็กเพียงพอที่จะเอาชนะการติดกันนี้ เพื่อให้การเคลื่อนไหวราบรื่น เชื่อถือได้โดยไม่ต้องการแหล่งพลังงานภายนอกขนาดใหญ่
เสถียรภาพทางความร้อนในสภาพแวดล้อมที่หลากหลาย
แม่เหล็กนีโอดึมมีความไวต่อการเปลี่ยนแปลงอุณหภูมิโดยธรรมชาติ การจัดการ แรงคงที่ (remanence) และ ความกดดันในการถอดออก (coercivity) ของแม่เหล็กขนาดเล็กเหล่านี้มีความสำคัญอย่างยิ่ง โดยเฉพาะเมื่อทำงานในสภาพแวดล้อมที่แปรผัน เช่น กระแสเลือดของมนุษย์หรือท่อส่งน้ำร้อนในอุตสาหกรรม การทำความเข้าใจอย่างตรงไปตรงมา ว่าวัสดุแม่เหล็กทำจากอะไร และการเพิ่มประสิทธิภาพในการผสมโลหะเฉพาะเพื่อป้องกันการลดกำลังแม่เหล็กภายใต้ความร้อน
การผลิตในระดับไมโคร NdFeB
การผลิตส่วนประกอบ NdFeB ขนาดไมโครยังคงเป็นหนึ่งในอุปสรรคอุตสาหกรรมที่ใหญ่ที่สุดของเรา
- การ machining อย่างแม่นยำ: การตัดและการขึ้นรูปแม่เหล็กเพื่อ ระบบไมโอแม่เหล็กไฟฟ้า (MEMS) โดยไม่ทำลายคุณสมบัติแม่เหล็กผ่านความร้อนหรือความเครียดทางกายภาพนั้นเป็นเรื่องที่ยากมาก
- การเสื่อมสภาพของวัสดุ: ยิ่งแม่เหล็กเล็กเท่าไร อัตราส่วนพื้นที่ผิวต่อปริมาตรก็สูงขึ้น ส่งผลให้ไมโรมอเหล็กมีความเสี่ยงต่อการเกิดออกซิเดชันและการกัดกร่อนได้เร็วยิ่งขึ้น
- การผลิตในระดับจำนวนมาก: การขยายการผลิตชิ้นส่วนไมโครสเกลเหล่านี้ในขณะที่รักษาผลิตภัณฑ์พลังงานสูงที่สม่ำเสมอ (BHmax) ในหลายล้านหน่วยนั้นต้องการสถานีการผลิตที่มีความเชี่ยวชาญสูงและมีราคาแพง
อนาคต: จากหุ่นยนต์นุ่มสู่สหปัญญากลุ่ม
เมื่อเราก้าวข้ามขอบเขตของไมโครวิศวกรรม การพบกันระหว่างไมโรโรบอทกับแม่เหล็กไนโอดิยมกำลังพัฒนาอย่างรวดเร็ว รุ่นต่อไปของอุปกรณ์เหล่านี้พึ่งพาความยืดหยุ่นและการทำงานเป็นทีมเพื่อแก้ปัญหาที่ซับซ้อนมากขึ้น
การบรรจบ NdFeB เข้ากับพลาสติกที่ยืดหยุ่นได้
โครงสร้างแข็งในอดีตกำลังเปลี่ยนไปอย่างรวดเร็ว หุ่นยนต์นุ่มด้วยการฝังอนุภาค NdFeB แบบถาวรลงในพลาสติกที่ยืดหยุ่นและเข้ากับร่างกายได้ เราจะสร้างไมโรร็อบอทที่นุ่มนวลที่สามารถเคลื่อนที่ได้ในระดับที่ไม่เคยมีมาก่อน
- ความยืดหยุ่นที่ไม่เทียบเท่า: หุ่นยนต์ที่พึ่งพาแพลตฟอร์มพลาสติกเหล่านี้สามารถโค้ง งอ และบีบผ่านช่องว่างจุลภาคที่จำกัดได้โดยไม่สูญเสียความสมบูรณ์ของโครงสร้าง
- การทำงานที่ตอบสนองต่อสภาพแวดล้อม: อนุภาคนีโอดิยมที่ฝังอยู่ช่วยให้ร่างกายยืดหยุ่นทั้งหมดสามารถตอบสนองได้ทันทีและราบรื่นต่อสนามแม่เหล็กภายนอก
สหปัญญากลุ่มและการเคลื่อนไหวที่ประสานกัน
อนาคตไม่ใช่เรื่องของไมโครโรบอทเดี่ยวเท่านั้น แต่มันคือเรื่องของหลายพันหน่วยที่ทำงานร่วมกัน สหปัญญากลุ่มช่วยให้หน่วยหลายตัวประสานงานการกระทำของตนอย่างราบรื่น โดยเลียนแบบพฤติกรรมรวมที่พบในธรรมชาติ
- ภารกิจที่สอดประสานกัน: การควบคุมพวงมาลัยแม่เหล็กที่แม่นยำ กลุ่มมอเตอร์ไซค์จุลินทรีย์ที่เคลื่อนไหวด้วยแม่เหล็กสามารถประกอบโครงสร้างที่ซับซ้อนหรือขนส่งน้ำหนักบรรทุกขนาดใหญ่ร่วมกัน
- การปรับตัวแบบไดนามิก: ฝูงดังกล่าวทำงานเป็นเครือข่ายที่เป็นอันหนึ่งอันเดียวกัน หากหน่วยหนึ่งเจอสิ่งกีดขวางหรือทำงานล้มเหลว ส่วนที่เหลือของฝูงจะปรับรูปแบบอย่างทันทีเพื่อให้ภารกิจสำเร็จ
สำรวจสิ่งเหล่านี้ การใช้งานแม่เหล็กขั้นสูง แสดงให้เห็นอย่างชัดเจนว่ากลุ่มไมโครบูมิกที่ประสานงานกันจะปฏิวัติสาขาต่างๆ ตั้งแต่ไมโรร็อบอลทำงานเฉพาะทางไปจนถึงไมโรริเอกซิมันชันอัตโนมัติ การผสมผสานระหว่างวัสดุแม่เหล็กที่ยืดหยุ่นและการควบคุมที่ประสานกันกำลังกำหนดมาตรฐานใหม่สำหรับนวัตกรรมระดับไมโคร
คำถามที่พบบ่อย: ไมโรร็อบต์และแม่เหล็กนีโอดิเมียม
แม่เหล็กนีโอดิเมียมช่วยให้การควบคุมแบบไร้สายในไมโรร็อบต์เป็นไปได้อย่างไร?
แม่เหล็กนีโอดิเมียมทำหน้าที่เป็น“เครื่องยนต์”ภายในสำหรับไมโรร็อบต์ ตอบสนองต่อสนามแม่เหล็กภายนอกที่สร้างขึ้นโดยระบบต่างๆ เช่น คอยล์เฮลม์โฮลต์ เนื่องจาก แม่เหล็กถาวร NdFeB มีความจำคงเหลือสูง พวกมันจึงถูกควบคุมได้ด้วยความแม่นยำสูงผ่าน แรงบิดแม่เหล็ก และแรงของสนามแนวราบ โดยการปรับทิศทางและความแข็งแรงของสนามภายนอก ผู้ปฏิบัติงามารถนำทาง หมุน หรือขับเคลื่อนหุ่นยนต์ผ่านของเหลวโดยไม่ต้องมีสายพ่วงทางกายภาพหรือแบตเตอรี่อยู่บนตัว
magnets NdFeB ปลอดภัยต่อการใช้งานภายในร่างกายมนุษย์หรือไม่?
ในสถานะดิบ แม่เหล็กนีโอดิเมียมมีแนวโน้มที่จะเกิดการกัดกร่อนและไม่เป็นชีวลักษณะเข้ากันได้ อย่างไรก็ตาม พวกมันจะปลอดภัยต่อ การแพทย์แบบ minimally invasive เมื่อห่อหุ้มด้วยเคลือบพิเศษ เราใช้ การเคลือบที่เข้ากันได้ทางชีวภาพ เช่น ทองคำ, พาราไลน, หรืออีพอกซี่ระดับการแพทย์เพื่อป้องกันการละลายและปกป้องแม่เหล็กจากของเหลวในร่างกาย ชั้นป้องกันเหล่านี้ช่วยให้ประสิทธิภาพพลังงานสูงของแม่เหล็กถูกใช้อย่างปลอดภัยสำหรับ ระบบส่งมอบยาที่มีเป้าหมาย.
What are the biggest challenges in manufacturing micro-scale magnets?
การลดขนาดลง แม่เหล็กเนโอดิยมซินเทอร์ สู่ไมโครสเกลมีอุปสรรคทางเทคนิคหลายอย่าง:
- เปราะ: NdFeB มีความเปราะบางตามธรรมชาติ ทำให้การ machining แบบดั้งเดิมทำได้ยากที่ขนาดต่ำกว่ามิลลิเมตร
- การรวมกันทางแม่เหล็ก: ที่ไมโครสเกล แรงแม่เหล็กสูงมักทำให้ส่วนประกอบติดกันก่อนเวลาในการประกอบ
- ประเด็นพื้นที่ผิว: แม่เหล็กขนาดเล็กมีสัดส่วนพื้นที่ผิวต่อปริมาตรสูง จึงมีแนวโน้มที่จะถูกออกซิไดซ์มากขึ้นหากไม่ผนึกชัดเจน
- การเคลือบที่แม่นยำ: การทาเคลือบที่สม่ำเสมอ ปราศจากรูโพรงบนพื้นผิวจุลภาค รูปร่างของแม่เหล็กที่แตกต่างกัน จำเป็นต้องใช้เทคนิคการส deposition ไอระเหยขั้นสูงเพื่อให้มั่นใจในความทนทานระยะยาว
แม่เหล็กเหล่านี้สามารถติดตั้งในระบบที่ยืดหยุ่นได้หรือไม่?
ใช่ อุตสาหกรรมกำลังเคลื่อนไปสู่ หุ่นยนต์นุ่ม โดยการฝังอนุภาคไมโครของนีโอไดเมียมลงในพลาสติกยืดหยุ่น ซึ่งช่วยให้ microrobot สามารถเปลี่ยนรูปร่าง คลาน หรือว่ายน้ำได้ ผสมผสานการตอบสนองแม่เหล็กแรงสูงของ NdFeB กับความคล่องตัวของวัสดุ柔นุ่ม การรวมตัวนี้เป็นสิ่งจำเป็นสำหรับการนำทางเส้นทางที่ละเอียดซับซ้อนที่พบใน ระบบไมโออิอีแมคาเนอรัล ซึ่ง MEMS และเส้นเลือดฝอยของมนุษย์
 Thai
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Malay
 Korean
 Japanese
 French
 Czech
 Danish
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Estonian
 Greek
 Bulgarian
[…] สนามแม่เหล็กที่ตรงกันข้ามในระหว่างการเร่งความเร็วอย่างรุนแรงหรือการเบรกแบบ Regenerative ด้วยการผสมผสานแม่เหล็กนีโอดิเนียมระดับสูงเข้ากับกระบวนการ GBD เรารับประกันเส้นโหลดการใช้งานสอดคล้องอยู่สูงกว่าระดับเข่าของ […]