
Mengapa Magnet Neodymium Menggerakkan Revolusi Mikrorobot
Microrobot dan Magnet Neodimium memiliki ikatan yang kuat. Ketika kita merancang mikrorobot, tantangan utama adalah menghasilkan gaya yang cukup untuk mengatasi gaya ram akibat fluida dan gesekan tanpa menambah ukuran. Neodimium magnets (NdFeB) merupakan pilihan yang tidak terbantahkan karena menawarkan kepadatan energi magnetik tertinggi yang tersedia saat ini. Di dunia mikro, di mana setiap mikron ruang adalah hal yang berharga, kemampuan magnet kecil untuk merespons medan eksternal menentukan keberhasilan atau kegagalan robot itu.
Produk Energi Tinggi (BHmax) dan Rasio Ukuran terhadap Daya
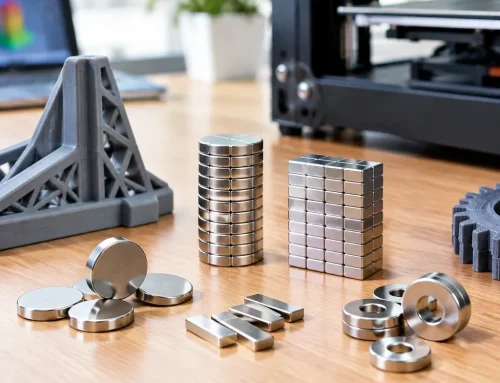
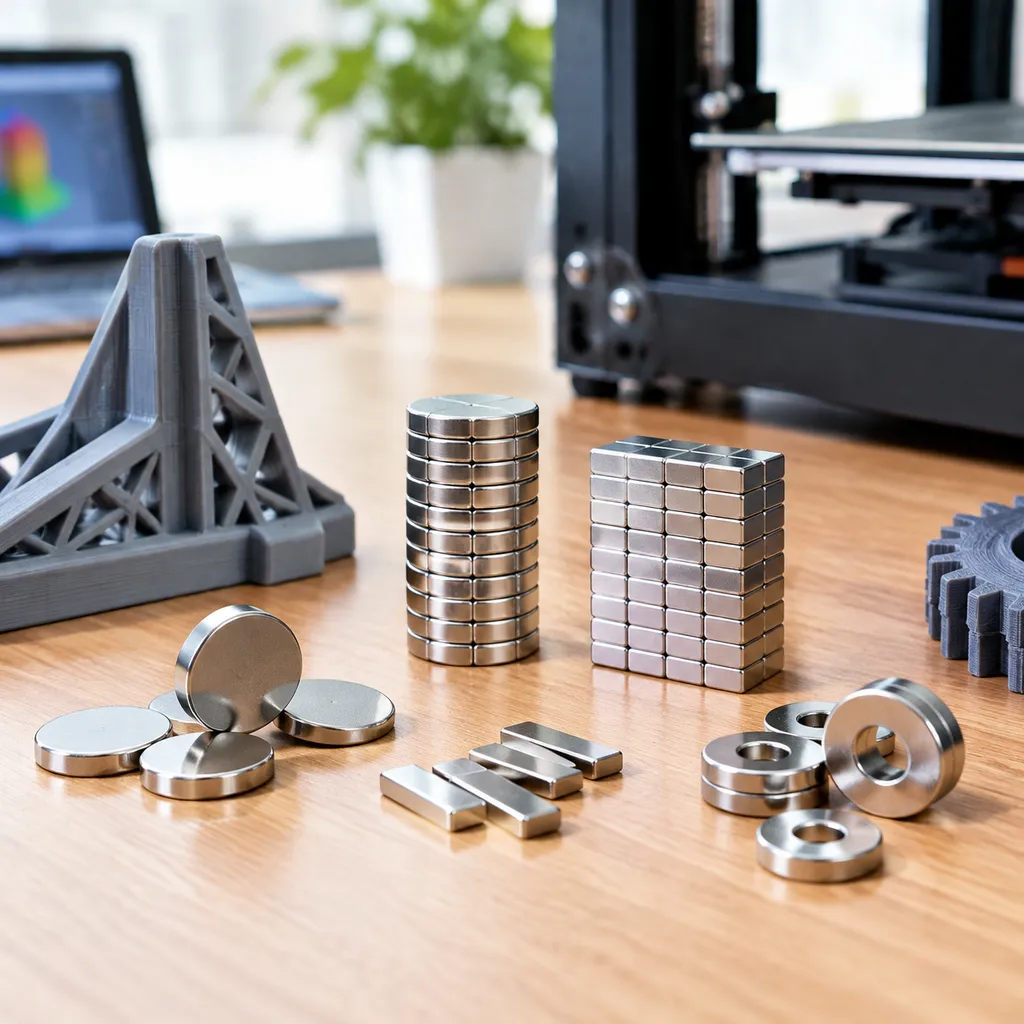
Kekuatan magnet diukur oleh kekuatannya Produk Energi Maksimum (BHmax)magnet neodymium memiliki BHmax yang jauh lebih tinggi daripada magnet keramik atau Alnico. Hal ini memungkinkan kami untuk membuat magnetik mikroaktuator yang sangat kecil namun cukup kuat untuk melakukan kerja mekanis.
- Mikroformatisasi: Kita dapat mengecilkan komponen magnetik hingga skala sub-milimeter sambil mempertahankan kinerja tinggi remanensi.
- Kepadatan Gaya: BHmax tinggi memastikan bahwa torsi magnetik yang dihasilkan oleh sistem eksternal cukup untuk memutar atau mendorong microrobot melalui fluida kental seperti darah manusia.
- Efisiensi: magnet yang lebih kecil namun lebih kuat berarti microrobot dapat membawa beban yang lebih besar, seperti dosis obat atau mikro-sensor.
Aktuasi Presisi melalui Gradien Medan Magnet
Pergerakan pada skala mikro tidak tentang motor internal; ini tentang bagaimana takaran onboard magnet neodimium berinteraksi dengan medan magnet eksternal gradien medan magnet. Dengan memanipulasi gradien ini, kami mencapai kendali kemudi nirkabel dengan presisi sub-milimeter.
| Fitur | Dampak pada Mikrorobotika |
|---|---|
| Koercivitas Tinggi | Mencegah microrobot dari demagnetisasi oleh medan kendali eksternal. |
| Torsi Magnetik | Memungkinkan orientasi yang tepat dan gerak “berenang” dalam ruang 3D. |
| Respons Gradient | Mengizinkan robot untuk ditarik menuju target tertentu dengan akurasi tinggi. |
Wawasan NBAEM: Memilih Grade N35 vs. N52
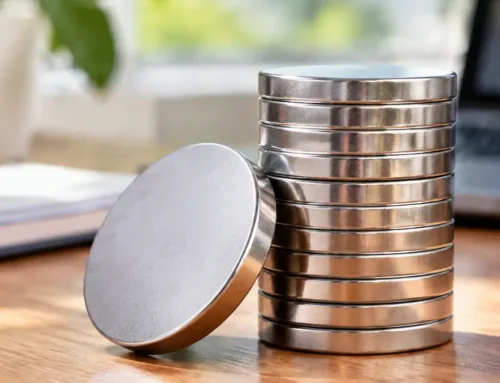
Dalam pengalaman saya di NBAEM, memilih grade yang tepat dari Magnet neodimium sintered adalah sebuah tindakan penyeimbangan antara kekuatan mentah dan kelayakan produksi.
- Tingkat N52: Ini adalah standar “emas” untuk gaya tarik maksimum. Kami merekomendasikan N52 ketika mikrorobot harus bernavigasi di lingkungan aliran tinggi atau membutuhkan gaya maksimum kontrol kemudi magnetikNamun, itu bisa lebih rapuh selama proses mikro- milling.
- Kelas N35: Meskipun densitas fluksnya lebih rendah, N35 sering lebih hemat biaya dan lebih mudah distabilkan pada geometri yang kompleks. Ini sering digunakan di lingkungan penelitian di mana gaya ekstrem bukan persyaratan utama, tetapi perilaku yang konsisten diperlukan.
Kami fokus pada penyampaian komponen NdFeB dengan presisi tinggi yang mempertahankan keutuhan magnetiknya bahkan ketika dipotong menjadi dimensi mikroskopis. Untuk sebuah mikrorobot berfungsi secara andal, sifat magnetiknya harus seragam di seluruh batch, memastikan setiap robot dalam kawanan merespons secara identik terhadap sistem kendali.
Aplikasi Inti: Di Mana Mikrorobot dan Magnet Bertemu
Sinergi antara mikrorobot dan magnet neodmium membuka batas-batas baru di berbagai industri. Dengan memanfaatkan medan magnet yang presisi, kita dapat menggerakkan perangkat kecil ini untuk melakukan tugas kompleks yang sebelumnya tidak mungkin.
Merevolusi Perawatan Kesehatan
Di bidang medis, fokusnya dengan cepat bergeser menuju pengobatan yang minimally invasive. Mikromagnet actuator yang digerakkan oleh magnet NdFeB kecil memungkinkan presisi yang belum pernah ada di dalam tubuh manusia.
- Sistem Pengantaran Obat Terarah: Alih-alih membanjiri seluruh tubuh dengan obat, mikrorobot yang diarahkan secara magnetik mengantarkan obat langsung ke tumor atau lokasi infeksi, secara drastis mengurangi efek samping.
- Mikro-bedah: Ahli bedah dapat memanipulasi alat tanpa kabel ini melalui jaringan pembuluh darah yang halus untuk membersihkan sumbatan atau melakukan biopsi jaringan tanpa sayatan besar.
Inspeksi Industri
Di luar perawatan kesehatan, kami melihat permintaan besar di pabrik dan infrastruktur. Saat merancang magnet yang digunakan dalam robotik, kami memprioritaskan kekuatan magnetik yang tinggi untuk memastikan perangkat mikro ini dapat menavigasi lingkungan industri yang keras. Mereka dengan mudah bergerak melalui sistem pipa yang kompleks untuk mendeteksi retak mikro atau memeriksa sirkuit mikro yang padat di mana alat diagnostik tradisional tidak dapat muat.
Remediasi Lingkungan
Kami juga menggunakan mikrorobot magnetik untuk membersihkan ekosistem kita. Robot mikro terkhusus ini menggunakan magnet neodimium terintegrasi untuk mendorong dirinya melalui air yang terkontaminasi. Saat mereka berenang, mereka secara aktif menangkap logam berat dan mikroplastik. Setelah pekerjaan selesai, gradien medan magnet sederhana menarik semua koloni kembali, memungkinkan pengangkatan polutan yang terkumpul dengan aman dan efisien.
Pertimbangan Desain untuk Mikrorobot Magnetik
Merancang mikrorobot fungsional membutuhkan keseimbangan antara peminimalisan ekstrem dengan kinerja magnetik yang andal. Saat mengintegrasikan mikrorobot dan magnet neodymium, setiap detail fisik dan kimia berpengaruh pada bagaimana perangkat berinteraksi dengan lingkungannya.
Bentuk dan Polaritas pada Sendi Robotik
Geometri dari magnit permanen NdFeB secara langsung menentukan kemampuan gerak dari sistem mikro-elektro-memiliki (MEMS). Kami biasanya memilih antara dua bentuk utama berdasarkan gerak yang dibutuhkan:
- Magnet Sferis: Ideal untuk sendi multi-arah. Mereka memungkinkan rotasi mulus 360 derajat, menjadikannya sempurna untuk navigasi omnidirectional yang kompleks.
- Magnet Silindris: Terbaik untuk menghasilkan kuat, arah torsi magnetik. Mereka menyediakan sumbu yang terdefinisi, yang sangat efektif untuk sendi engsel atau mekanisme berenang bergaya corkscrew.
Kesesuaian polaritas yang tepat pada komponen kecil ini adalah apa yang membuat akurat kontrol kemudi magnetik mungkin.
Pelapisan dan Daya Tahan
magnet Neodymium sintered sangat kuat, tetapi NdFeB mentah sangat rentan terhadap korosi, terutama dalam lingkungan cair atau biologis. Melindungi magnet tanpa menambah ukuran berlebih sangat penting.
- Penggunaan Industri: Salah satu pelapisan Ni-Cu-Ni (Nickel-Tembaga-Nickel) standar memberikan sel bersifat tahan lama dan tahan aus untuk mikrosaktor yang beroperasi di dalam pipa atau rangkaian sirkuit.
- Penggunaan Medis: Untuk kedokteran minimal invasif, lapisan biokompatibel seperti Parylene atau Titanium bersifat wajib. Pelapis ini sepenuhnya menutup magnet, mencegah oksidasi toksik sambil secara aman menjaga magnet tersebut produk energi tinggi (BHmax).
Saat mencari komponen dari sumber yang tepercaya Pemasok magnet neodimium, menentukan perlakuan permukaan yang tepat sama pentingnya dengan memilih kelas magnet yang tepat.
Sistem Kontrol Eksternal
Keuntungan utama menggunakan neodimium dalam nanorobotika adalah kemampuan untuk menghilangkan baterai dan motor onboard. Sebagai gantinya, kita bergantung pada transmisi daya nirkabel dan kendali melalui sistem eksternal.
Kumparan Helmholtz adalah infrastruktur standar untuk ini. Dengan memanipulasi arus listrik yang mengalir melalui susunan kumparan multi-sumbu, kami menghasilkan kendali yang sangat presisi gradien medan magnet di ruang kerja. Magnet neodimium yang berada di papan tumbuh dengan cepat merespons perubahan eksternal ini. Pengaturan ini memungkinkan kami mendorong, menarik, dan memutar microrobot melalui lingkungan yang kompleks dengan presisi sub-milimeter, sepenuhnya dari luar.
Tantangan dengan Microrobot dan Magnet Neodimium
Sementara potensinya dalam menggabungkan microrobot dan magnet neodimium sangat besar, kami menghadapi hambatan rekayasa yang signifikan saat teknologi diperkecil hingga tingkat mikroskopis. Bekerja dengan magnet permanen NdFeB pada skala ini memperkenalkan masalah fisika dan manufaktur yang tidak ada pada robotika tradisional.
Masalah “Lengket”: Gaya Van der Waals
Pada skala mikro, gravitasi tidak lagi menjadi faktor utama. Sebaliknya, gaya permukaan yang dominan. Gaya Van der Waals membuat komponen mikroskopis menempel satu sama lain, menciptakan gesekan yang parah. aktuator magnetik mikro harus menghasilkan torsi magnetik yang cukup untuk mengatasi “stiction” ini guna memastikan gerakan yang halus dan andal tanpa memerlukan sumber daya eksternal yang masif.
Stabilitas Termal dalam Lingkungan yang Berbeda
Magnet neodimium secara alami sensitif terhadap perubahan suhu. Mengelola remanence dan koersi magnet kecil ini sangat krusial, terutama ketika beroperasi di lingkungan yang berfluktuasi seperti aliran darah manusia atau pipa industri yang hangat. Memahami tepatnya dari apa magnet terbuat dan mengoptimalkan komposisi paduan khusus mereka sangat penting untuk mencegah demagnetisasi di bawah tekanan termal.
Skalasi Produksi untuk NdFeB Skala Mikro
Pembuatan komponen NdFeB mikroskopis tetap menjadi salah satu kendala terbesar dalam industri kami.
- Pemrosesan Presisi: Memotong dan membentuk magnet untuk Sistem Mikro-Elektro- Mesin (MEMS) tanpa menghancurkan sifat magnetiknya melalui panas atau tekanan fisik sangat sulit.
- Kehancuran Material: Semakin kecil magnetnya, semakin tinggi rasio luas permukaan terhadap volume. Ini membuat magnet mikro sangat rentan terhadap oksidasi dan korosi yang cepat.
- Produksi Massal: Menasingkan produksi bagian mikro ini sambil mempertahankan produk energi tinggi yang konsisten (BHmax) di jutaan unit memerlukan fasilitas fabrikasi yang sangat khusus dan mahal.
Masa Depan: Dari Robot Lunak hingga Kecerdasan Swarm
Saat kita mendorong batas-batas rekayasa mikro, persimpangan antara mikrorobot dan magnet neodymium berkembang dengan cepat. Generasi berikutnya dari perangkat ini mengandalkan keluwesan dan kerja sama tim untuk memecahkan masalah yang semakin kompleks.
Mengintegrasikan NdFeB ke dalam Polimer Fleksibel
Struktur kaku masa lalu dengan cepat memberi jalan bagi robotika lunak. Dengan menyisipkan partikel halus magnet permanen NdFeB langsung ke polimer yang fleksibel dan biokompatibel, kami menciptakan mikrorobot lunak yang mampu bergerak secara belum pernah terlihat sebelumnya.
- Fleksibilitas Tanpa Banding: Robot berbasis polimer ini dapat menekuk, melipat, dan menyusup melalui celah mikroskopis yang sangat sempit tanpa kehilangan integritas strukturalnya.
- Aktuasi Responsif: Partikel neodimium yang terbenam memungkinkan seluruh tubuh fleksibel merespons secara instan dan halus terhadap medan magnet eksternal.
Kecerdasan Belalang dan Pergerakan Tkoordinasi
Masa depan tidak hanya tentang satu microrobot; ini tentang ribuan unit yang bekerja sama. Kecerdasan swarm memungkinkan beberapa unit untuk mengoordinasikan tindakan mereka secara mulus, meniru perilaku kolektif yang terlihat di alam.
- Tugas yang Sinkron: Dengan kendali pengarahan magnetik yang presisi, kelompok aktuator magnetik mikro dapat merakit struktur kompleks atau membawa beban yang lebih besar secara kolaboratif.
- Aduptasi Dinamis: Swarm beroperasi sebagai jaringan terpadu. Jika satu unit menemui rintangan atau gagal, sisa swarm segera menyesuaikan formasinya untuk memastikan tugas selesai.
Mengeksplorasi ini aplikasi magnetik lanjutan menunjukkan dengan tepat bagaimana swarm mikro yang terkoordinasi akan merevolusi bidang mulai dari nanorobotik terpadu hingga manufaktur mikro otomatis. Kombinasi bahan magnetik yang fleksibel dan kendali sinkron menetapkan standar baru untuk inovasi mikroskopis.
FAQ: Mikrorobot dan Magnet Neodimium
Bagaimana magnet neodimium memungkinkan kendali nirkabel pada mikrorobot?
magnet neodynium berfungsi sebagai “mesin” internal untuk microrobot, merespons terhadap medan magnet eksternal yang dihasilkan oleh sistem seperti kumparan Helmholtz. Karena magnit permanen NdFeB memiliki remanensi tinggi, mereka dapat dimanipulasi dengan presisi sangat tinggi melalui torsi magnetik dan gaya gradien. Dengan menyesuaikan orientasi dan kekuatan medan eksternal, operator dapat mengarahkan, memutar, atau mendorong robot melalui cairan tanpa adanya tautan fisik atau baterai di dalamnya.
Apakah magnet NdFeB aman untuk digunakan di dalam tubuh manusia?
Dalam keadaan mentah, magnet neodymium cenderung mengalami korosi dan tidak biokompatibel. Namun, magnet tersebut menjadi aman untuk medis yang minimally invasive ketika dikapsulasi dalam pelapis khusus. Kami menggunakan lapisan biokompatibel seperti Emas, Parylene, atau epoxy kelas medis untuk mencegah pelarutan dan melindungi magnet dari cairan tubuh. Lapisan pelindung ini memastikan bahwa kinerja energi tinggi magnet dapat dimanfaatkan dengan aman untuk sistem penghantaran obat yang ditargetkan.
Apa saja tantangan terbesar dalam pembuatan magnet skala mikro?
Mengurangi ukuran menjadi Magnet neodimium sintered mikroskopis menghadirkan beberapa rintangan teknis:
- Kerapuhan: NdFeB secara alami rapuh, membuat pemesinan tradisional sulit pada ukuran sub-milimeter.
- Penggumpalan Magnetik: Pada skala mikro, gaya magnet yang kuat sering membuat komponen menempel bersama terlalu dini selama perakitan.
- Masalah Luas Permukaan: Magnit yang lebih kecil memiliki rasio luas permukaan terhadap volume yang lebih tinggi, membuatnya lebih rentan terhadap oksidasi jika tidak tertutup rapat.
- Pengecatan Presisi: Menerapkan lapisan yang seragam dan bebas pinhole pada mikroskopis berbagai bentuk magnet membutuhkan teknik deposisi uap canggih untuk memastikan daya tahan jangka panjang.
Bisakah magnet ini diintegrasikan ke dalam sistem yang fleksibel?
Ya, industri sedang bergerak menuju robotika lunak dengan memasukkan partikel mikro neodimium ke dalam polimer fleksibel. Ini memungkinkan microrobot untuk mengubah bentuk, merayap, atau berenang, menggabungkan respons magnetik berkekuatan tinggi dari NdFeB dengan keluwesan material lunak. Integrasi ini penting untuk menavigasi jalur rapuh yang ditemukan di sistem mikroelektromekanik (MEMS) dan vaskular manusia.
 Indonesian
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Danish
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Estonian
 Greek
 Bulgarian
[…] medan magnet berlawanan selama akselerasi keras atau pengereman regeneratif. Dengan menggabungkan magnet neodimium berkualitas tinggi dengan pemrosesan GBD, kami memastikan garis beban operasi tetap aman berada di atas lutut dari […]