
Jak fungují rotační magnetické enkodéry
V moderním průmyslovém řízení pohybu je spolehlivost často rozdílem mezi plynulou produkcí a nákladnými prostojemi. Navrhujeme naše rotační magnetické enkodéry tak, aby řešily zranitelnosti tradičních optických systémů. Využitím bezdotykového sledování, tyto zařízení sledují úhlovou polohu bez jakéhokoliv mechanického opotřebení, což zaručuje životnost, která často překračuje životnost samotného stroje.
Fyzika: Hallův jev a magnetorezistivní (MR) čití
V samotném jádru každého magnetického enkodéru spočívá interakce mezi magnetickým polem a specializovaným polovodičem. Využíváme dvě primární fyzikální jevy k zachycení pohybu:
- Snímač Hallova jevu: Tato technologie měří rozdíl napětí napříč vodičem vystaveným magnetickému poli. Je mimořádně robustní a ideální pro všeobecné určování polohy.
- Technologie magnetorezistence (MR): Pro aplikace vyžadující vyšší přesnost implementujeme AMR (anizotropní magnetorezistence) or GMR (gigantická magnetorezistence) senzory. Ty detekují změny elektrické odpovědi na základě úhlu magnetického pole, nabízející vynikající úhlové rozlišení a nižší hluk.
Hlavní komponenty: Permanentní magnet vs. senzorový IC
Naše rotační magnetické kódovače se skládají ze dvou základních prvků, které pracují v dokonalé synchronizaci:
- Cílový magnet: Vysoce kvalitní Neodym (NdFeB) nebo ferritový permanentní magnet je připevněn k rotačnímu hřídeli. Jak se otáčí, vytváří posuvné magnetické pole.
- Senzorový IC: Pevně umístěný integrovaný obvod (IC) v těsné blízkosti magnetu. Tento čip obsahuje snímací prvky (Hallův nebo MR) a logiku potřebnou k interpretaci magnetického toku.
| Součástka | Funkce | Materiál/Typ |
|---|---|---|
| Magnetický spouštěč | Generuje referenční pole | NdFeB nebo ferrit |
| Snímací prvek | Detekuje orientaci pole | Hallův jev nebo AMR/GMR |
| Procesor | Převádí surová data na výstup | ASIC nebo mikrokontrolér |
Zpracování signálu: Od magnetických polí k elektrickým pulse
přechod z fyzické rotace na digitální signál probíhá mikrosekundami. Jak se magnet otáčí, senzorový IC detekuje měnící se hustotu magnetického toku a generuje Sinové a kosinové signály.
Poté používáme interní podmínění signálu pro interpolaci těchto analogových vln, převádějíc je do digitálních formátů, jako jsou Postupné pulzy (PPR) or Absolutní poloha data. Tento proces nám umožňuje poskytovat vysokorychlostní zpětnou vazbu pro elektronickou komutaci a řízení motoru, zajišťující, že váš systém zná svou přesnou polohu v každém milisekundovém provozu.
Magnetické vs. optické enkodéry: srovnávací analýza
Při výběru mezi senzorickými technologiemi se debata obvykle soustředí na prostředí versus požadovanou přesnost. Zatímco optické enkodéry historicky vedly v vysokém rozlišení, rotační magnetický enkodér uzavřel mezeru významně, nabízející odolnost, kterou optické senzory prostě nedokážou vyrovnat.
Odolnost v náročných prostředích
Největší výhodou magnetické technologie je její odolnost. Optické enkodéry spoléhají na jasnou čarou mezi zdrojem světla a fotodetektorem, což znamená, že jediné zrno prachu nebo kapka oleje na diskovém kódu může způsobit selhání signálu.
- Odolnost proti znečištění: Magnetické senzory jsou imunní vůči prachu, špíně, oleji a vlhkosti.
- Náraz a vibrace: Protože postrádají křehká skleněná kola, magnetické systémy zvládají těžký mechanický stres bez roztřesení.
- Těsnění: Jsou mnohem jednodušší k utěsnění podle standardů IP67 nebo IP69K pro aplikace s mytím.
Přesnost a rozlišení
Dříve byly optické enkodéry jedinou volbou pro úkoly s vysokým rozlišením. Nicméně moderní zpracování signálu a pokročilá interpolace umožnily rotační magnetický enkodér aby bylo dosaženo působivého úhlové rozlišení. Zatímco optika stále drží náskok u ultra přesného laboratorního vybavení, magnetické senzory nyní poskytují rozlišení 12bit až 16bit, které je vyžadováno pro většinu průmyslových motorových zpětnovazebních a robotických aplikací.
Tvar a integrace
Magnetické enkodéry nabízejí mnohem kompaktnější rozměry. Jádrové uspořádání – malé permanently magnet a senzorový IC – zabírá zlomek prostoru, který vyžaduje objemné LED a maskové sestavy nalezené u optických jednotek. Tato kompaktnost umožňuje:
- Nízký profil designů: Ideální pro tenké „pancake“ motory.
- Integrovaná řešení: Lépe se vloží přímo na PCB v prostoru.
- Snížená hmotnost: Kritické pro gimbaly dronů a nositelnou robotiku.
Nákladová efektivnost a ROI
Z obchodního hlediska je dlouhodobá návratnost investic magnetického snímání v průmyslových podmínkách vyšší. Protože systém je bezdotykového sledování základem, nedochází k mechanickému opotřebení.
- Bezúdržbový: Není potřeba čistit čočky ani vyměňovat spálené LED diody.
- Nižší počáteční náklady: Výrobní proces pro magnetické senzorové IC je obecně škálovatelnější a dostupnější než vysoce přesné leptané skleněné disky.
- Dlouhověkost: Dobře navržený systém používající vysoce kvalitní vzácné zeminy magnety bude často déle fungovat než motor, ke kterému je připojen, čímž výrazně snižuje prostoje a náklady na výměnu.
| Vlastnost | Magnetický enkodér | Optický enkodér |
|---|---|---|
| Toleranční contaminant | Vynikající (prach/olej/voda) | Špatné (Vyžaduje čistý vzduch) |
| Mechanická spolehlivost | Vysoká (Žádné křehké součásti) | Střední (skleněné kotouče mohou prasknout) |
| Velikost | Velmi kompaktní | Větší objem/hmotnost |
| Cena | Cenově dostupné | Vyšší přesnost = vyšší cena |
| Nejlepší použití | Průmyslové/Automotive/Venkovní | Laboratoř/Vysoká třída CNC |
Druhy rotačních magnetických enkodérů
Správný rotační magnetický enkodér závisí výhradně na tom, jak váš systém potřebuje „vidět“ pohyb. Obecně je kategorizujeme do dvou funkčních skupin a dvou mechanických uspořádání, která vyhovují specifickým průmyslovým potřebám.
Inkrementální enkodéry: rychlost a relativní pohyb
Inkrementální modely jsou volbou číslo jedna pro řízení rychlosti a jednoduché sledování vzdálenosti. Generují inkrementální puls (kanály A a B) pro každou zlomek otáčky.
- PPR ( pulsy za otáčku ): To definuje vaše úhlové rozlišení.
- Elektronové spouštění: Často se používá u bezkartáčových motorů pro základní zpětnou vazbu.
- Omezení: Pokud dojde k výpadku napájení, systém ztratí svou pozici a musí se vrátit do „domovské“ polohy, aby se resetoval.
Absolutní enkodéry: Přesnost a paměť polohy
Pro vysoké sázky průmyslová automatizace, absolutní kodéry jsou nadřazené, protože poskytují jedinečné absolutní polohu hodnotu pro každý bod rotace.
- Jednostopý: Poskytuje vysoce rozlišená data během jedné 360° rotace.
- Víceotočný: Sleduje jak úhel, tak celkový počet plných otočení, i když je napájení vypnuté.
- Spolehlivost: Není nutná žádná série „home“ při spuštění, což je klíčové pro bezpečnost v robotice.
Na ose vs. mimo osu (bezloziskové) konfigurace
Fyzická integrace hřídelového kodéru určuje jeho mechanický prostor.
- Na ose: Malý trvalý magnet je upevněn přímo na konci hřídele motoru, senzorový IC je umístěn přímo nad ním.
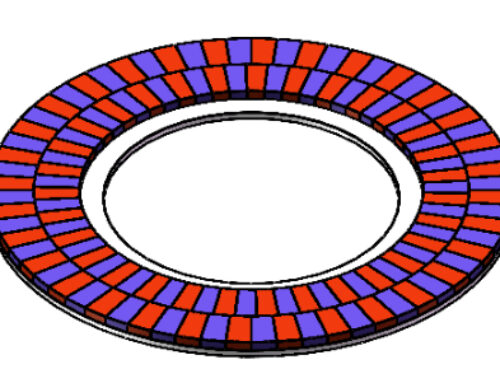
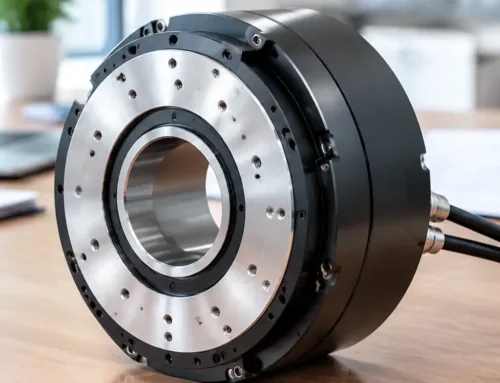
- Off-Axis (Bearingless): Tento systém používá magnetický kruh, který se obtočí kolem hřídele. Je ideální pro aplikace s dutým hřídelem nebo tam, kde je omezený prostor. Protože tyto návrhy často vyžadují různý tvar magnetu obtočení kolem velkých průměrů, nabízejí ohromnou flexibilitu pro vysoce zatížené stroje.
| Vlastnost | Incrementalní enkodér | Absolutní enkodér |
|---|---|---|
| Logika při zapnutí napájení | Vyžaduje nulování polohy | Okamžité údaje o poloze |
| Složitost | Jednoduché / nízké náklady | Vysoká / bohatá data |
| Nejlepší použití | Dopravníkoví pásy, ventilátory, čerpadla | Robotika, CNC, chirurgické ramena |
| Typ signálu | Čtvercový signál ( pulz ) | Digitální (SSI, BiSS, CAN) |
Kritická role magnetických materiálů (výhoda NBAEM)
Podle mé zkušenosti, a rotační magnetický enkodér je jen tak spolehlivý, jak magnet, který ho pohání. Magnet je „srdeční tep“ systému; pokud je magnetické pole nekonzistentní, senzorový IC nemůže produkovat čistý signál. Upřednostňujeme vysoce kvalitní materiály, abychom zajistili vynikající poměr signálu k šumu, což přímo eliminuje kolísání a zabraňuje ztrátě dat v high-speed aplikacích.
Volba materiálu definuje výkonnostní limity enkodéru:
- Neodym (NdFeB): To je zlatý standard pro vysoce přesné snímání. Jako špičkový dodavatel neodymových magnetů z Číny, využíváme vysokovýkonné NdFeB k umožnění užší mezer a kompaktnějších návrhů enkodérů.
- Ferrit: Zatímco cenově dostupnější Ferrit je obvykle vyhrazen pro nízkopřesnostní aplikace kvůli nižší magnetické flux density.
Teplotní stabilita je místem, kde se kvalita magnetického materiálu skutečně prověřuje. V drsných průmyslových prostředích může teplo způsobit degradaci magnetického pole. Analýzou co je křivka BH našeho materiálu zajistíme, že naše magnety si udrží svou sílu a orientaci i při extrémním teplotním namáhání. Tato stabilita je klíčová pro zabránění „posuvu signálu“, což zaručuje, že vaše rotační magnetický enkodér poskytuje stejně přesné polohování při 100 °C jako při pokojové teplotě.
Hlavní aplikace rotačních magnetických enkodérů
Vidíme, že rotační magnetický enkodér je páteří moderního řízení pohybu. Protože tito senzory lépe zvládají vibrace a znečištění než optické alternativy, stali se standardem pro odvětví, kde odstávka není opcí. Od továrního podlaží po operační sály zajišťuje naše technologie každé pohybování s naprostou přesností.
Robotika a kolaborativní roboti (Coboti)
Ve světě robotiky je prostor cenný a spolehlivost má zásadní význam.
- Snímaní polohy kloubů: Integrujeme enkodéry přímo do kloubů robota, abychom poskytli zpětnou vazbu v reálném čase a zajistili plynulou a bezpečnou spolupráci člověka a robota.
- Systémy zpětné vazby motorů: Vysoké rozlišení magnetického čtení umožňuje přesnost elektronickou komutaci, což je klíčové pro plynulé pohyby ramen kolaborativních systémů.
Průmyslová automatizace a CNC stroje
Efektivita ve výrobě spočívá v synchronizaci. A rotační magnetický enkodér zajišťuje odolnost potřebnou pro těžké cykly.
- CNC stroje: Naše senzory udržují absolutní polohu i v prostředí plném kovových třísek a mlžky chladiva.
- Synchronizace dopravníku: Používáme tyto enkodéry k sladění rychlostí napříč více motorovými stupni, čímž se zabraňuje úzkým místům na linkách s vysokou rychlostí plnění či balení. Aby tyto systémy dosahovaly špičkového výkonu, nabízíme specializované technická podpora a služby aby pomohla integrovat magnetické senzory do stávajících pracovních postupů.
Automobilové systémy
Moderní vozidla jsou v podstatě počítače na kolech, vyžadující neustálou zpětnou vazbu ze řízení a pohonu.
- Senzory úhlu řízení: Magnetická technologie sleduje vstup řidiče k řízení elektronické stability.
- Ovládání plynu: Monitorováním přesné polohy škrticí klapky naše kódy pomáhají optimalizovat spotřebu paliva a odezvu motoru.
Lékařské přístroje a chirurgická robotika
Přesnost v lékařském oboru je otázkou bezpečnosti. Bezkontaktní povaha magnetického snímání ji činí ideální pro sterilní prostředí.
- Chirurgická robotika: Poskytujeme vysokou úhlové rozlišení nezbytnou pro minimálně invazivní robotické operace, kde je vyžadována submilimetrová přesnost.
- Obrazovací stoly: Magnetické enkodéry zajišťují plynulé a tiché umísťování stolu pro MRI a CT skeny, zajišťující pohodlí pacienta a jasnost snímků.
Technické kritériá výběru pro rotační magnetický snímač
Volba správného rotační magnetický enkodér vyžaduje vyvážení přesnosti s mechanickou realitou. Zaměřujeme se na čtyři pilíře, aby senzor spolehlivě fungoval v terénu.
rozlišení: PPR vs. CPR
Rozlišení definuje, jak malý pohyb můžete detekovat. Pro inkrementální systémy sledujeme PPR (Pulsech Per Revolution). Pro absolutní systémy měříme v bitech nebo CPR (Counts Per Revolution).
| Metrika | Definice | Nejlepší pro |
|---|---|---|
| PPR | Počet vysokých pulsů na kanál za otáčku. | Ovládání rychlosti a základní sledování RPM. |
| CPR | Celkový počet unikátních stavů (4x PPR v kvadraturě). | Vysoce přesné polohování. |
| Bity | Mocniny dvou (např. 12 bitů = 4096 poloh). | Absolutní zpětná vazba polohy. |
Ochrana životního prostředí (IP hodnoty)
Jelikož tyto senzory často žijí v magnety používané v průmyslu nastaveních, skříň je důležitá. Na rozdíl od optických verzí může být rotační magnetický enkodér zcela zabalený.
- IP67: Průchodnost prachem a ochrana proti ponoření.
- IP69K: Vydrží vysokotlaké čištění párou (běžné v potravinářství / farmacii).
Výstupní rozhraní
Rozhraní určuje, jak se kodér 'mluví' s vaším řídicím systémem. Řídíme podle délky kabelu a rychlosti dat:
- SSI / BiSS: Vysokorychlostní sériová komunikace pro absolutní data.
- CANopen: Standard pro automobilové a složité průmyslové sítě.
- PWM: Jednoduchá modulace šířky pulzu pro nákladově citlivé aplikace.
- Přírůstkové (A/B/Z): Klasická volba pro synchronizaci motoru v reálném čase.
Mezery vzduchových mezer a zarovnání
“Vzdálenost vzduchové mezery” je fyzický prostor mezi magnetem a čipem senzorů. Pokud je mezera příliš široká, magnetickou intenzitou dochází k výpadkům signálu. Pokud je příliš těsná, mechanický posun může způsobit kolizi.
Vždy ověřujeme magnetický tok a povrchová gauss magneta aktuátoru, aby bylo zajištěno, že podmínění signálu obvod přijímá čistý sin/cos vlnový průběh. Správné mechanické sladění zajišťuje:
- AXIÁLNÍ POSUN: Udržování magnetu uprostřed nad senzorem.
- Naklonění tolerancí: Řízení úhlu pro prevenci zkreslení signálu.
- Tepelná stabilita: Zajištění, že mezeru zůstane konzistentní, když se součásti rozpínají vlivem tepla.
Budoucí trendy v technologii rotujících magnetických enkodérů
Prostředí pohybové kontroly se rychle mění a rotační magnetický enkodér je na čele této evoluce. Posouváme se od jednoduché zpětné vazby k inteligentním, integrovaným systémům, které definují nadcházející generaci automatizace.
Vzestup chytrých enkodérů a prediktivní údržba
Průmyslem nyní pronikají „chytré enkodéry“, které dělají mnohem víc než jen oznamují polohu. Tyto zařízení integrují pokročilou self-diagnostiku, aby monitorovaly své vlastní provozní zdraví. Analyzováním dat v reálném čase, jako je amplituda signálu a vnitřní teplota, mohou tyto enkodéry předpovědět potenciální selhání dříve, než k němu dojde.
- Sebe-korekce: Okamžitá kompenzace driftu signálu způsobeného změnami prostředí.
- Monitorování stavu: Sledování síly magnetického pole pro detekci mechanických nesouladů.
- Snížení prostoje: Upozorování údržbářských týmů na problémy dříve, než dojde k systémovému výpadku.
Miniaturizace pro mikrorobotiku a lékařskou technologii
Jak roste poptávka po menších, rychlejších strojích, zaměřujeme se na extrémní miniaturizaci. moderní mikrorobotika a chirurgické nástroje vyžadují vysoce rozlišenou zpětnou vazbu v neuvěřitelně malých rozměrech. Tento trend je poháněn:
- ultra-kompaktní senzory IC: Zmenšení rozměru snímacího prvku bez ohrožení hloubky bitů.
- vysoce výkonné magnety: Využívání specializovaných magnetů používaných v robotických kloubech, které poskytují silné, stabilní magnetické pole i na milimetrovém měřítku.
- Integrovaný design: Směřování k „ložišťům“ nebo „kitovým“ enkodérům, které se integrují přímo do skříně motoru, čímž se šetří prostor.
Pokročilé zpracování signálu a integrace AI
Budoucnost rotační magnetický enkodér také spočívá v softwaru. Čím dál více implementujeme AI řízené zpracování signálů na úrovni čipu. To umožňuje senzoru efektivněji filtrovat elektromagnetické rušení (EMI) a udržet vysokou přesnost i v nejelektřiněji rušném prostředí. Tato úroveň sofistikovanosti zajišťuje, že i když se stroje stávají složitějšími, feedback zůstává pevný a spolehlivý.
FAQ ohledně rotujících magnetických enkodérů
Máme mnoho otázek, jak se rotační magnetický enkodér v terénu drží ve srovnání s tradičními senzorovými technologiemi. Zde jsou přímé odpovědi na nejčastější dotazy, které od inženýrů a systémových integrátorů dostáváme.
Jaký je rozdíl mezi magnetickým a optickým enkodérem?
Hlavní rozdíl spočívá v měřicím médiu a odolnosti. Optické enkodéry používají zdroj světla a kódovaný kotouč k sledování pohybu; nabízejí vysokou přesnost, ale jsou křehké a snadno selhávají v „špinavém“ prostředí. Magnetický rotační magnetický enkodér využívá neodymový magnet a senzorový IC. Protože je bezdotykový a nemá žádné skleněné díly, je mnohem odolnější vůči prachu, oleji, nárazům a vibracím.
Mohu magnetické enkodéry fungovat poblíž vysokonapěťových motorů?
Ano. Zatímco vysokonapěťové motory generují elektromagnetické rušení (EMI), moderní magnetické enkodéry jsou navrženy s integrovaným stíněním a diferenciálním signálem. Použitím vysoce kvalitních Senzory Hallova efektu a odpovídajícího zpracování signálu tyto enkodéry filtrují vnější šum, čímž zajišťují, že absolutní polohu data zůstávají přesná i v elektricky hlučném prostředí.
Jak dlouhá je typická životnost bezdotykového magnetického enkodéru?
Jelikož nedochází k fyzickému kontaktu mezi snímacím prvkem a otáčejícím se magnetem, není žádné mechanické opotřebení. Elektronické součástky jsou běžně určeny na desítky let provozu. Ve většině průmyslových aplikací je životnost rotační magnetický enkodér omezená pouze štěrbinami mechanických ložisek motoru nebo hřídele, ke které je připevněn, čímž je to prakticky bezúdržbové řešení.
Jak teplota ovlivňuje přesnost magnetického enkodéru?
Extrémní teplo může ovlivnit sílu magnetického pole cílového magnetu. Tuto situaci však mitigujeme použitím specializovaných lepené magnety které nabízejí vynikající tepelnou stabilitu.
- Nízké teploty: Obecně mají zanedbatelný dopad na integritu signálu.
- Vysoké teploty: Může způsobit „posunutí signálu“, pokud jsou použity nekvalitní materiály.
- Oprava: Vysoce kvalitní magnetické materiály a vestavěné teplotní kompenzace v čipu senzoru zajišťují úhlové rozlišení udržení konzistence napříč širokými provozními rozsahy (obvykle od -40 °C do +125 °C).


 Czech
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Danish
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Estonian
 Greek
 Bulgarian


Zanechte komentář