
איך פונקיונל חיישני מגנטי רוטרי?
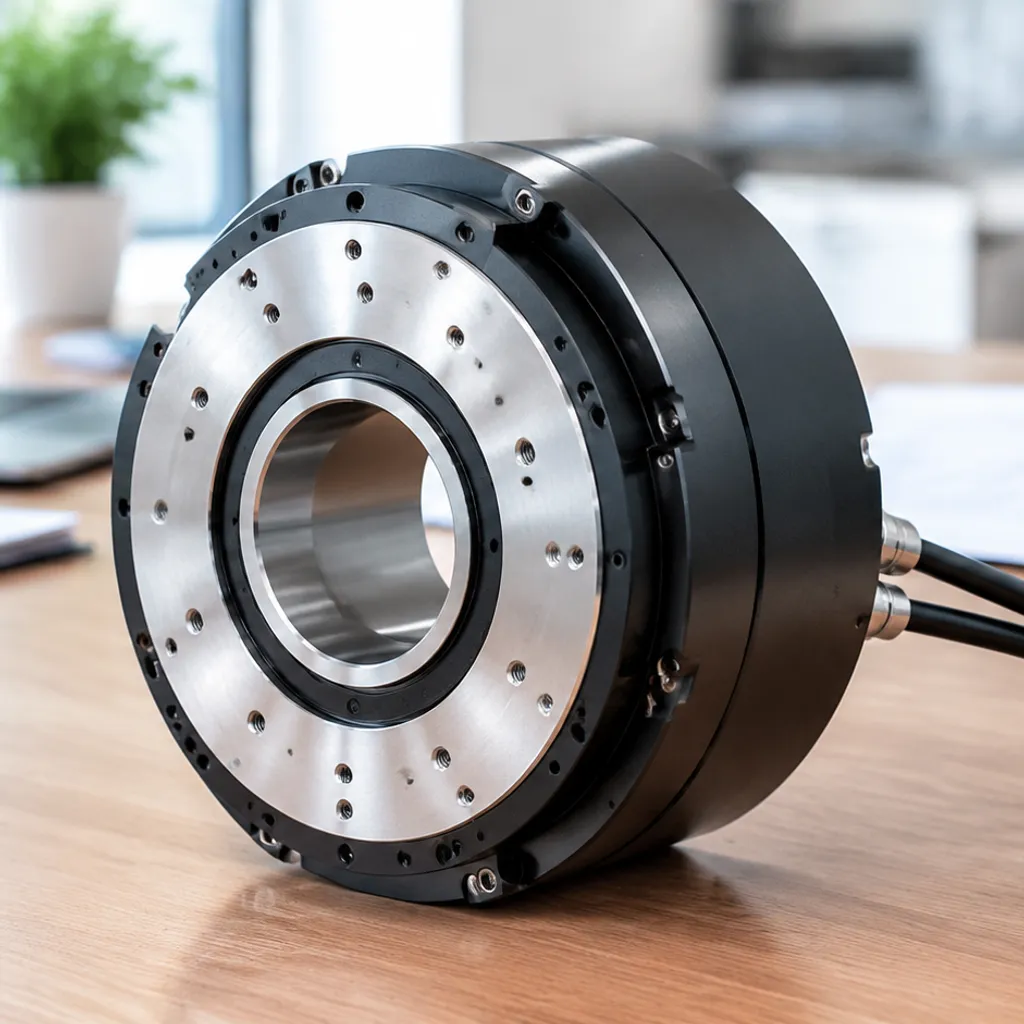
בבקרה תנועתית תעשייתית מודרנית, אמינות היא לעיתים ההבדל בין ייצור רציף להפסקות יקרות. אנו מעצבים את מקודדי המגנט הסיבוביים שלנו כדי לפתור את הבעיות של השבריריות הטמונות במערכות אופטיות מסורתיות. באמצעות שימוש ב- זיהוי ללא מגעם אלה המכשירים עוקבים אחרי מיקום זויתי ללא טעם פיזי, מבטיחים אורך חיים שנשא לעתים יותר מה maquinaria שהם משמשים אותה.
הפיזיקה: אפקט הול והאיתות המגנטורזיסטיבי (MR) sensing
בלב של כל מאכף מגנטי מתקיימת האינטרקציה בין שדה מגנטי לסמיקונדוקטור מיוחד. אנו משתמשים בשני תופעות פיזיקליות עיקריות ללכוד תנועה:
- חיישני אפקט הולS Hall Effect Sensing: טכנולוגיה זו מודדת את הפרש המתח לאורך מוליך כאשר הוא חשוף לשדה מגנטי. היא חזקה במיוחד ומתאימה מאוד למטרות מיקום כלליות.
- מגנטורזיסטיבית (MR) טכנולוגיה: להפקה הבוסרית יותר, אנו מיישמים AMR (אניסוטרופי מגנטורזיסטיבי) or GMR (גייד מגנטורזרטיב) חיישנים. אלה תופסים שינויים בהתנגדות החשמלית בהתבסס על זווית השדה המגנטי, ומציעים איכות superior רזולוציה זויתית ואת הנמכת הרעש.
הרכיבים המרכזיים: מגנט קבוע מול IC חיישן
אנצ'רים מגנטיים סיבוביים שלנו מורכבים משני מרכיבים בסיסיים הפועלים בסינכרוניזציה מושלמת:
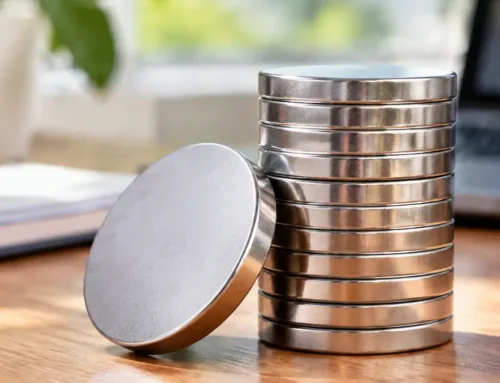
- המגנט המטרה: מגנט קבוע איכותי ניאודימיום (NdFeB) או מגנט מלכיט Ferrite מחובר לציר הסיבובי. כאשר הוא מסתובב, הוא יוצר שדה מגנטי משתנה.
- IC החיישן: מעגל משולב קבוע (IC) הממוקם בקירבה למגנט. הסיבית מכילה את אלמלי החישה (Hall או MR) ואת הלוגיקה הדרושה לפענוח הזרם המגנטי.
| רכיב | תפקיד | חומר/סוג |
|---|---|---|
| אות מגנטית | יוצר את השדה המקור | נדיום או Ferrite |
| אלמנט חישה | מאתר את כיווני השדה | אפקט הול או AMR/GMR |
| מעבד | ממיר נתונים גולמיים לפלט | ASIC או מיקרו-בקר |
עיבוד אותות: משדות מגנטיים לפולסים חשמליים
המעבר מהסתובבות פיזית לאות דיגיטלית מתבצע בשייקי מאקרו. כאשר המגנט מסתובב, מכשיר החיישן IC מזהה את השינוי בשדות הת flux density ומייצר אותות סין וקוסיין.
לאחר מכן אנו משתמשים ב הסינון האותי כדי לאינטרפולציה של גלים אנאלוגיים אלה, ולהמיר אותם לפורמטים דיגיטליים כגון פולסים אינקרמנטליים (PPR) or מיקום מוחלט נתונים. תהליך זה מאפשר לנו לספק משוב מהיר עבור ההסמכה האלקטרונית ואפשר התמרה ובקרת מנוע, הבטחת המערכת לזהות את מיקומה המדויק בכל מילישנייה של הפעולה.
מגנטים כנגד מכ
בעת בחירה בין טכנולוגיות חישה, הדיון בדרך כלל מתמקד בסביבה לעומת הדיוק הדרוש. בעוד שמקלמי אופטיים הובילו historically ברזולוציה גבוהה, ה encoder מגנטי סיבובי הסתיים הפער משמעותית, הצעת עמידות שאינה יכולה להתחרות על ידי חיישנים אופטיים.
עמידות בסביבות קשות
היתרון הגדול ביותר של הטכנולוגיה המגנטית הוא העמידות שלה. מקמי אופטיים מסתמכים על שורת ראייה ברורה בין מקור האור לבין גילוי פוטו, כלומר כל פירור אבק או טיפה על דיסק הקוד עלול לגרום לכשל אות.
- התנגדות למזהמים: החיישנים המגנטיים חסינים אבק, לכלוך, שמן ולחות.
- זעזועים ורעידות: מכיוון שאין להם דיסקים מזכוכית שבירים, מערכות מגנטיות מתמודדות עם עומסים מכניים כבדים دون שבר.
- איטום: קל יותר לאטום אותם לסטנדרטים IP67 או IP69K ליישומי שטיפה.
דיוק ורזולוציה
בעבר, מקמי אופטיים היו הבחירה היחידה למשימות ברזולוציה גבוהה. עם זאת, תנאי אות מעודכנים והאינטרפולציה המודרניים אפשרו encoder מגנטי סיבובי להשיג הישגים מרשימים רזולוציה זויתית. בעוד שאופטיקה עדיין מחכימה עבור ציוד מעבדה ultra-high-precision, חיישני מגנט מספקים כעת את הרזולוציה של 12‑bit עד 16‑bit הנדרשת לרוב המשוב של מנועים תעשייתיים ולעולם הרובוטיקה.
צורה ותצורה
קודי מגנטיים מציעים צלע צרה הרבה יותר. ההגדרה המקורית—מגנט קבוע קטן וחיישן IC—תופסים מקטעים מהשטח הנדרש על ידי הערכות LED והמסכה המסיביות שנמצאות ביחידות אופטיות. הדינמיות הזו מאפשרת:
- עיצובים בעלי פרופיל נמוך: אידיאלי למנועי "קרפ" דקים.
- פתרונות משולבים: הקל יותר לשלב ישירות על PCB בתוך Housing.
- משקל מופחת: קריטי עבור צירי גימבל לרחפנים ובינה רובוטית לבישה.
עלות-תועלת והחזר ROI
מנקודת מבט עסקית, החזר ההשקעה הארוך טווח של חיישני מגנטי עדיף בהגדרות תעשייתיות. מכיוון שמערכת ה זיהוי ללא מגע מבוססת, אין בלאי מכני.
- לא דורש תחזוקה: אין צורך לנקות עדשות או להחליף LEDים שנחרכו.
- עלות התחלה נמוכה יותר: תהליך הייצור של ICs לחיישני מגנטי בדרך כלל יותר מדרגי וזול יותר ממסגרות זכוכית חרוטות ultrav-מדויקות.
- אורך חיים: מערכת שתוכננה היטב תוך שימוש ב המדריך של NBAEM על מגנטים נדירים לעיתים קרובות תשרוד את המנוע שאליו היא מחוברת, מה שמפחית בצורה משמעותית את זמן ההשבתה ועלויות החלפה.
| תכונה | מקודד מגנטי | கוד evaluator? |
|---|---|---|
| ספק דבקות | מצויין (אבק/שמן/מים) | רע (דרש אוויר נקי) |
| אמינות מכנית | גבוה (אין חלקים אפשר לשבר) | בינוני (דיסקים מזכוכית עלולים להישבר) |
| גודל | כללי מאוד קטן | כבד יותר |
| עלות | מתאים לתקציב מוגבל | דיוק גבוה = עלות גבוהה |
| שימוש מומלץ | תעשייתי/רכב/חוץ-בית | מעבדה/CNC ברמה גבוהה |
סוגי מפתחות עיקריים של מדיי מגנטיים מסתובבים
בחירה של מדדי מגנטי מסתובב נכונה תלויה לחלוטין כיצד המערכת שלךNeed ל’להראות’ תנועה. באופן כללי אנו מסווגים אותם לשתי קבוצות פונקציונליות ושני עיצובים מכניים כדי להתאים לצרכים תעשייתיים מסוימים.
מחשבים אינקרמנטליים: מהירות ותנועה יחסית
מודלים אינקרמנטליים הם הבחירה ה-Go-To לשליטה במהירות ולעיקוב מרחק פשוט. הם מייצרים את ה- pulse אינקרמנטרי (ערוצים A ו-B) לכל חלק של סיבוב.
- PPR (Pulse Per Revolution): זה Defines את שלך רזולוציה זויתית.
- הפסקת התגובה אלקטרונית: לעיתים נפוץ בשירות במנועים ללא brush כדי לספק משוב בסיסי.
- הַגְבלָה: אם הכוח נقطع, המערכת מאבדת את המקומה שלה וחייבת לחזור למצב “בית” כדי לאתחל.
קודדים אבסולוטיים: דיוק וזיכרון מיקום
לעבור סיכון גבוה אוטומיזציה תעשייתית, הבינים absolute encoders הם טובות יותר מאחר שהם מספקים ייחודי מיקום מוחלט ערך לכל נקודה של הסיבוב.
- סיבוב יחיד: מספק נתונים ברורים ברמת דיוק גבוהה בתוך סיבוב מלא של 360 מעלות.
- ריבוי-סיבובים: מתעד את הזווית ואת מספר הסיבובים המלאים הכולל, גם כאשר הכוח מכובה.
- אמינות: אין צורך בשרשור “הומינג” בעת ההפעלה, דבר החיוני לבטיחות ברובוטיקה.
מקטעים על-ציר מול על-ציר (ללא ר bearing) הגדרות
האינטגרציה הפיזית של ה- shaft encoder קובעת את טביעת הרגל המכאנית שלו.
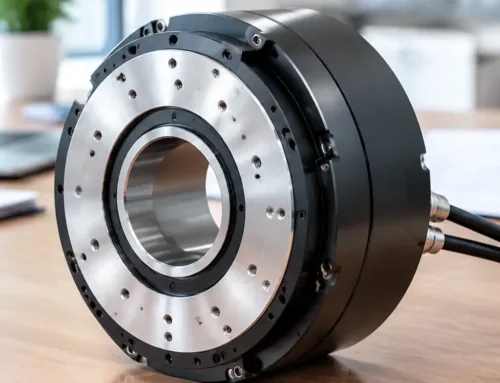
- על-ציר: מומנט קבוע קטן מממיר מוטמן ישירות בעיבוד הקצה של ציר המנוע, עם ה-IC של החיישן יושב ישירות מעליו.
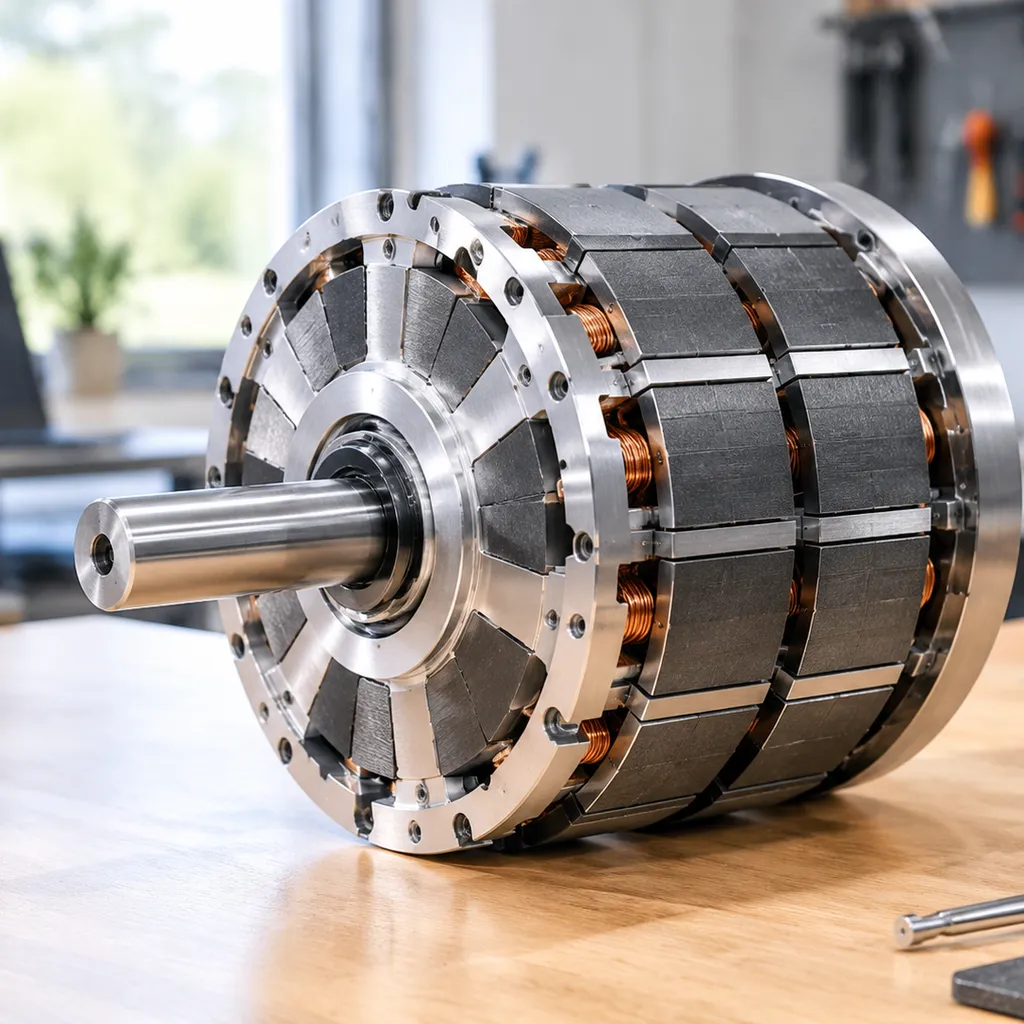
- על-ציר (ללא bearing): התקן זה משתמש בטבעת מגנטית העוטפת את הציר. הוא אידיאלי ליישומים עם ציר חלול או כאשר המקום צפוף. כי לעיצובים אלה לעיתים נדרש צורת המגנט השונה כדי להתכסות בקוטר גדול, הם מציעים גמישות מרשימה למכונות כבדות.
| תכונה | מקודד אינקרמנלי | מקודד אבסולוטי |
|---|---|---|
| לוגיקה הפעלת החשמל | דורש הכוונה | נתוני מיקום מידיים |
| מורכבות | פשוט / עלות נמוכה | גבוה / עשיר בנתונים |
| שימוש מומלץ | משליכים, מאווררים, משאבות | רובוטיקה, CNC, זרועות רפואיות |
| סוג אות | גל ריבועי (פולס) | דיגיטלי (SSI, BiSS, CAN) |
החשיבות הקריטית של חומרי מגנטיקה (היתרון NBAEM)
נראה לי שאפשר לומר, encoder מגנטי סיבובי האמפר יש רק כפי שמניע אותו את המגנט. המגנט הוא ה'קצב הלב' של המערכת; אם השדה המגנטי אינו יציב, מעבד האות יכול לא לייצר אות נקי. אנו מעדיפים חומרים בדרגה גבוהה כדי להבטיח יחס אות-רעש מובחר, שגורם לסילוק רעידות ומונע אובדן נתונים ביישומי מהירות גבוהה.
בחירת החומר מגדירה את מגבלות הביצועים של המוסמך:
- ניאודימיום (NdFeB): זהו התקן הזהב לחישה ברזולוציה גבוהה. כראשון אספקת מגנטים ניאודימיום מסין, אנו משתמשים ב-NdFeB high-energy כדי לאפשר פערי אוויר צמודים יותר ועיצובים צמודים יותר של מקודדים.
- פריטיט: למרות שיותר זמינות למחיר, Ferrite בדרך כלל שמור ליישומים מדויקים נמוכים בגלל צפיפות השדות המגנטיים שלו.
התרמוסטטיות היא המקום שבו איכות החומר המגנטי נבדקת באמת. בסביבות תעשייתיות קשות, חום עלול לגרום לירידת השדה המגנטי. על ידי ניתוח מהי עקומת BH של חומרינו, אנו מבטיחים כי המגנטים שלנו ישמרו את כוחם ואת הכיווניות גם תחת מתח תרמי קיצוני. יציבות זו היא קריטית למניעת “הזזת אות,” ולהבטיח כי encoder מגנטי סיבובי מספקים מיקוד מדויק זהה ב-100°C כמו שהוא בתקופת טמפרטורת החדר.
יישומים מרכזיים של מקודדים מגנטיים מסתובבים
אנו רואים את ה encoder מגנטי סיבובי כעמוד השדרה של שליטת תנועה מודרנית. מכיוון ש-Ithose sensors מטפלים בהרעדה ובמזהמים טוב יותר מהאלטרנטיבות האופטיות, הם стали הסטנדרט לתעשיות שבהן ניהול זמן אינו אופציה. מהמפעל עד לחדר הניתוח, הטכנולוגיה שלנו מבטיחה שכל תנועה תעקוב בדיוק מוחלט.
רובוטיקה ורובוטים שיתופיים (Cobots)
בעולם הרובוטיקה, המקום הוא יקר והאמינות היא הכל.
- חיישני מיקום מפרק: אנו משלבים מקודדים ישירות במפרקי רובוט כדי לספק משוב בזמן אמת, להבטיח שיתוף פעולה אנושי-רובוט חלק ובטוח.
- מערכות משוב מנוע: זיהוי מגנטי בטיפול גבוהה רזולוציה מאפשר דיוק ההסמכה האלקטרונית, שהוא חיוני לתנועה החלקה של זרועות cobot.
האוטומציה התעשייתית ומכונות CNC
היעילות בייצור תלויה בסנכרון. א encoder מגנטי סיבובי מספק את העמידות הנדרשת למחזורי עבודה כבדים.
- מכנור CNC: החיישנים שלנו שומרים על מיקום מוחלט גם בסביבות מלאות בהגרדמת מתכת ורסיסי קירור.
- סינכרון קונveyor: אנו משתמשים בקטעי קוד אלה כדי להתאים מהירויות בין שלבי מנוע מרובים, למנוע צווארי בקבוק בקווי בקבוקת מהירים או אריזה. כדי להבטיח שמערכות אלה ירוצו בביצועים מקסימליים, אנו מציעים תמיכה טכנית ושירותים כדי לסייע לשלב חיישנים מגנטיים בעבודה הקיימת.
מערכות רכב
רכבים מודרניים הם למעשה מחשבים על גלגלים, הדורשים משוב מתמיד מההגה והכוח.
- חיישני זווית היגוי: הטכנולוגיה המגנטית עוקבת אחר הקלט של הנהג כדי לנהל בקרה אלקטרונית על יציבות.
- בקרת טרמוטה: על ידי ניטור המיקום המדויק של שסתום הטרמוטה, המהדרים שלנו מסייעים לייעל את צריכת הדלק ואת תגובת המנוע.
מכשור רפואי ורובוטיקה ניתוחית
דיוק בשדה הרפואי הוא עניין של בטיחות. הטבע ללא מגע של חישה מגנטית הופך אותו לאידיאלי לסביבות סטריליות.
- רובוטיקה ניתוחית: אנו מספקים את ה רזולוציה זויתית הנחוץ לניתוחים רובוטיים minimally invasive שם נדרש דיוק תת מילימטרי.
- טבילות הדמיה: ENCODER מגנטיים מנהלים את המיצוב החלק והשקט של שולחנות MRI ו-CT, תוך הבטחת נוחות המטופל וברור התמונה.
קריטריוני הבחירה הטכניים עבור Encoder מגנטי סיבובי
בחירת ה- encoder מגנטי סיבובי דורשת איזון בין דיוק למציאות מכנית. אנו מתמקדים בארבעה עמודי תווך כדי להבטיח שהחיישן יפעל reliably בשטח.
רזולוציה: PPR לעומת CPR
הדיוק definition של עד כמה תנועה יכול לזהות. למערכות צעד-אינקרמנטריות, אנו מתבוננים ב PPR (Pulses Per Revolution). עבור מערכות מוחלטות, אנו מודדים בביטים או CPR (Counts Per Revolution).
| Metric | הגדרה | הכי מתאים ל |
|---|---|---|
| PPR | מספר ההִצגות הגבוהות לכל ערוץ לכל סיבוב. | שליטה במהירות ומעקב בסיסי אחרי RPM. |
| CPR | סה"כ מצבים ייחודיים (4x PPR בצליבה). | מיקום מדויק על-ידי דיוק גבוה. |
| ביטים | כוח של 2 (למשל 12-ביט = 4096 מיקומים). | פידבק מיקום מוחלט. |
הגנת הסביבה (דרגות IP)
מאחר וחיישנים אלה נמצאים לעיתים קרובות בתוך מגנטים המשמשים בתעשייה הגדרות, housing חשוב. בשונה ממודלים אופטיים, encoder מגנטי סיבובי יכול להיות כולו מוקף.
- IP67: מונח בפני האבק ומוגן בפני הטמעה.
- IP69K: מתנגד לניקוי בחינון אדים בלחץ גבוה (שכיח בתעשיית המזון/הפרמה).
Output Interfaces
הממשק קובע איך המפענח “מדבר” לבקר שלך. אנו בוחרים לפי אורך הכבל ומהירות הנת נתונים:
- SSI / BiSS: תקשורת סריאלית במהירות גבוהה עבור נתונים מוחלטים.
- CANopen: תקן לרכבים ורשתות תעשייתיות מורכבות.
- PWM: מודולציה בעוצמת פולסים פשוטה ליישומים רגישים למחיר.
- Incremental (A/B/Z): הבחירה הקלאסית לתזמוני מנועים בזמן אמת.
הפער האווירטט והתוויה
ה"פער האוויר" הוא החלל הפיזי בין המגנט למיקרו-IC החיישן. אם הפער רחב מדי, עוצמת השדה המגנטי נופל, גורם לטעויות אות. אם הוא הדוק מדי, ריצה מכנית עלולה לגרום להתנגשות.
אנו תמיד מאשרים את תפיסת שדות מגנטיים וזוהר פני שטח של מגנט המשגר כדי להבטיח את הסינון האותי הנתיב מקבל גלים סינוס/קוסינוס נקיים. תווך מכאני נכון מבטיח:
- הזזת ציר: שמירה על המגנט ממוקם במרכז מעל החיישן.
- סף נטיה: ניהול הזווית כדי למנוע עיוות אות.
- יציבות תרמית: להבטיח שהפער נותר עקבי ככל שהת parts מ Expansion עם חום.
מגמות עתידיות בטכנולוגיית מקודדים מגנטיים מסתובבים
נוף בקרת התנועה משתנה במהירות, ו- encoder מגנטי סיבובי נמצא בחזית התפתחות זו. אנחנו move beyond simple feedback toward intelligent, integrated systems that define the next generation of automation.
עליית המחברים החכמים ותחזוקה חזויה
אנחנו כעת רואים את הופעתם של “מחברים חכמים” שעושים הרבה יותר מלהציג רק מיקום. מכשירים אלה משלבים אבחון עצמי מתקדם כדי לנטר את בריאותם התפעולית. על ידי ניתוח נתונים בזמן אמת כגון עומס אות וטמפרטורה פנימית, המחברים יכולים לחזות כשלונות פוטנציאליים לפני שהם מתרחשים.
- תיקון עצמי: פיצוי בזמן אמת עבור חשיש אות שנגרם משינויים סביבתיים.
- ניטור מצב: מעקב אחר עוצמת השדה המגנטי כדי לזהות רמיזות מכאניות.
- הפחתת זמן השבתה: התרעת צוותי התחזוקה על בעיות לפני התרחשות כשב של מערכת רחבה.
מיניאטוריזציה למיקרו-רובוטיקה וטכנולוגיה רפואית
ככל שהביקוש למכונות קטנות וזריזות גדל, אנו מתמקדים במיניאטוריזציה קיצונית. רובוטיקה מיקרו מודרנית וכלים ניתוחיים דורשים משוב ברזולוציה גבוהה במימדים מרובים וצפופים מאוד. מגמה זו מונעת על ידי:
- שמעת חיישנים Ultra-Compact: הקטנת השטח של אלמנט החישה دون להקריב עומק ביטים.
- מגנטים בעלי ביצועים גבוהים: שימוש במגנטים מיוחדים המשמשים ברובוטים מפרקים שמספקים שדה מגנטי חזק ויציב גם בגודל מילימטר
- עיצוב משולב: העתה לכיוון קודנים 'מיסב-ללא' או 'ערכה' שמתחברים ישירות אל גוף המנוע כדי לחסוך מקום
עיבוד אותות מתקדם ו אינטגרציה בינה מלאכותית
עתיד ה- encoder מגנטי סיבובי גם הוא נמצא בתוכנה. אנו מיישמים בהדרגה התאמת אותות מונעת בינה מלאכותית ברמת הדיגיטל. זה מאפשר לחיישן לסנן הפרעות אלקטרומגנטיות (EMI) בצורה יעילה יותר ולשמור על דיוק גבוה בסביבות החשמליות הרועשות ביותר. רמת העדינות הזו מבטיחה שאף שככל שהמכונות יהיו מורכבות יותר, המשוב יישאר יציב ואמין.
שאלות נפוצות על מקודד מורכב מגנטי מסתובב
אנחנו מקבלים הרבה שאלות לגבי איך encoder מגנטי סיבובי מתקשה בשטח בהשוואה לטכנולוגיות חישה מסורתיות. הנה התשובות הישירות לשאלות הנפוצות שאנו מקבלים מהמהנדסים ומשולבי מערכות.
מה ההבדל בין מקודד מגנטי למקודד אופטי?
ההבדל העיקרי נעוץ באזור החישה ובעמידות. מקודדים אופטיים משתמשים במקור אור ובדיסק מקודד כדי לעקוב אחר תנועה; הם מציעים דיוק גבוה אך הם פגיעים ומתפרקים בקלות בסביבות “מלוכלכות”. מקודד encoder מגנטי סיבובי מסתייע ב מגנט ניאודימיום וחיישן IC. מכיוון שהוא ללא מגע ואין חלקי זכוכית, הוא עמיד הרבה יותר לאבק, לשמן, לזעזועים ולרעידות.
האם מקודדים מגנטיים יכולים работать ליד מנועים בעלי מתח גבוה?
כן. בעוד שמנועים בעלי מתח גבוה Gener שמייצרים הפרעות אלקטרומגנטיות (EMI), מקודדים מגנטיים מודרניים מעוצבים עם ההגנה משולבת ושידור דיפרנציאלי. באמצעות שימוש ב- חיישני אפקט הול ואיתור אות מתאים, מקודדים אלו מסננים רעש חיצוני, כך שה- מיקום מוחלט נתונים נשארים מדויקים גם בסביבות חשמליות רועשות.
מהן לרוב תוחלת החיים של מקודד מגנטי ללא מגע?
מאחר שאין מגע פיזי בין רכיב החישה למגנט המתגלגל, אין בלאי מכני. הרכיבים האלקטרוניים בדרך כלל דורשים עשורים של פעולה. ברוב יישומי התעשייה, אורך החיים של ה encoder מגנטי סיבובי מוגבל רק על ידי ה Bearings המכניים של המנוע או הציר שאליו הוא מחובר, מה שהופך אותו לפתרון כמעט ללא תחזוקה.
איך temperature משפיעה על דיוק הקידוד המגנטי?
חום קיצוני יכול להשפיע על עוצמת השדה המגנטי של המגנט המטרה. עם זאת, אנו מתמודדים עם זאת על ידי שימוש ב- specialized מגנטים מלוכדים שמציעים יציבות תרמית מעולה.
- טמפרטורות נמוכות: לרוב יש להן השפעה זעירה עלarkin של האות.
- טמפרטורות גבוהות: יכול לגרום ל”הזזה של האות“ אם נעשה שימוש בחומרים בעלי איכות נמוכה.
- התיקון: חומרים מגנטיים ברמה גבוהה ותיקון טמפרטורה מובנה בשבב החיישן מבטיח את רזולוציה זויתית נשארת עקבית לאורך טווחי פעולה רחבים (בדרך כלל -40°C עד +125°C).
 Hebrew
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Danish
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Estonian
 Greek
 Bulgarian
השאר הערה