
Hvordan roterende magnetiske encodere fungerer
I moderne industriel bevægelseskontrol er pålidelighed ofte forskellen mellem en problemfri produktion og dyre nedetider. Vi designer vores roterende magnetiske encodere til at løse skrøbelighedsproblemerne, der er iboende i traditionelle optiske systemer. Ved at udnytte kontaktløs sensing, registrerer disse enheder vinkelposition uden fysisk slid, hvilket sikrer en levetid der ofte overstiger maskinerne, de betjener.
Fysikken: Hall-effekten og magnetoresistiv (MR) sensing
I hjertet af enhver magnetisk encoder ligger samspillet mellem et magnetfelt og en specialiseret halvleder. Vi udnytter to primære fysiske fænomener til at opfange bevægelse:
- Hall-effekts sensing: Denne teknologi måler spændingsforskellen over en leder, når den udsættes for et magnetfelt. Den er exceptionelt robust og ideel til generel positionering.
- Magnetoresistiv (MR) teknologi: Til applikationer, der kræver højere præcision, implementerer vi AMR (anisotropisk magnetoresistiv) or GMR (gigantisk magnetoresistiv) sensorer. Disse registrerer ændringer i elektrisk modstand baseret på magnetfeltets vinkel, hvilket giver fremragende vinkelopløsning og lavere støj.
Kernekomponenterne: Permanent magnet vs. sensor-IC
Vores drejningsmagnetiske inkoder består af to grundlæggende elementer, der arbejder i perfekt synkronisering:
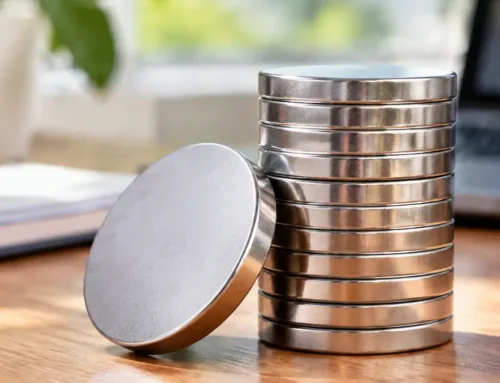
- Målemagneten: En høj kvalitet Neodym (NdFeB) eller ferrit permanent magnet er fastgjort til den roterende aksel. Når den drejer, skaber den et skiftende magnetfelt.
- Sensing-IC’et: Et fast integreret kredsløb (IC) placeret tæt på magneten. Denne chip indeholder sensorernes elementer (Hall eller MR) og logikken, der kræves for at fortolke det magnetiske flux.
| Komponent | Funktion | Materiale/Type |
|---|---|---|
| Magnetisk udløser | Genererer referencefeltet | Neodymium eller Ferrit |
| Sense-element | Registrerer feltets orientering | Halleffekt eller AMR/GMR |
| Processor | Konverterer rå data til output | ASIC eller mikrokontroller |
Signalbehandling: Fra magnetiske felter til elektriske pulser
Overgangen fra en fysisk rotation til et digitalt signal sker i mikrosekunder. Mens magneten roterer, registrerer sensorteknologien den ændrede magnetiske flukstæthed og genererer Sinus- og Cosinus-signaler.
Vi bruger derefter interne signalkonditionering til at interpolere disse analoge bølger og omdanne dem til digitale formater såsom Incremental Pulses (PPR) or AbsolutPosition data. Denne proces giver os mulighed for at levere højhastighedsfeedback til elektronisk kommutation og motorstyring, så dit system ved, præcis hvor det befinder sig hvert millisekund af driften.
Magnetiske vs. optiske encoderes: En sammenlignende analyse
Når man vælger mellem sensing-teknologier, drejer debatten sig normalt om miljøet i forhold til den krævede præcision. Selvom optiske encodere historisk har haft føringen i høj opløsning, drejende magnetisk encoder har lukket kløften betydeligt, hvilket tilbyder en robusthed, som optiske sensorer blot ikke kan matche.
Holdbarhed i barske miljøer
Den største fordel ved magnetisk teknologi er dens modstandsdygtighed. Optiske encodere er afhængige af en klar synslinje mellem en lyskilde og en fotodetektor, hvilket betyder, at en enkelt støvpartikel eller en dråbe oli e på kode-drevet kan forårsage signalfejl.
- Forureningens modstandsdygtighed: Magnetiske sensorer er immune over for støv, snavs, olie og fugt.
- Stød og vibration: Fordi de ikke har skrøbelige glaskugler/diske, håndterer magnetiske systemer hård mekanisk stress uden at knuse.
- Forsegling: De er meget nemmere at forsegle til IP67 eller IP69K-standarder for vaskeomsætninger.
Føring og opløsning
I fortiden var optiske encodere det eneste valg for høje opløsningsopgaver. Imidlertid har moderne signalbehandling og avanceret interpolation tilladt drejende magnetisk encoder at opnå imponerende vinkelopløsningMens optisk stadig har overtaget for ekstremt høj præcision i laboratorieudstyr, giver magnetsensorer nu 12-bit til 16-bit opløsning, der kræves for de fleste industrielle motor-feedback- og robotapplikationer.
Formfaktor og integration
Magnetiske inkodere tilbyder en langt mere kompakt pladsbesparelse. Kerneopsætningen — en lille permanent magnet og en sensor-IC — optager en brøkdel af pladsen, som kræves af de klodsede LED- og maskeassembléer, der findes i optiske enheder. Denne kompakthed muliggør:
- Lavere profildesign: Ideel til tynde “pandekage”-motorer.
- Integrerede løsninger: Lettere at integrere direkte på et PCB i en kabinet.
- Reduceret vægt: Kritisk for dron-gimbals og bærbar robotteknik.
Omkostningseffektivitet og ROI
Set fra en forretningsmæssig vinkel er den langsigtede ROI for magnetisk sensing overlegen i industrielle miljøer. Fordi systemet er kontaktløs sensing baseret, er der ingen mekanisk slid og træthed.
- Vedligeholdelsesfrit: Ingen behov for at rengøre linser eller udskifte brændte LEDs.
- Lavere førsteomkostning: Fremstillingsprocessen for magnetiske sensor-IC'er er generelt mere skalerbar og overkommelig end højpræcisions ætset glasdiske.
- Levetid: Et velkonstrueret system, der bruger en høj-kvalitets guide til sjældne jordmagneter vil ofte overleve motoren, den er monteret på, hvilket reducerer nedetid og omkostninger til udskiftning betydeligt.
| Funktion | Magnetisk encoder | Optisk encoder |
|---|---|---|
| Partikel-/forureningstolerance | Fremragende (Støv/olie/vand) | Dårlig (Kræver ren luft) |
| Mekanisk pålidelighed | Høj (Ingen skrøbelige dele) | Moderat (Glasplader kan knække) |
| Størrelse | Meget kompakt | Bulkeret |
| Omkostning | Budgetvenlig | Højere præcision = højere pris |
| Bedste anvendelsesområde | Industri/Autotilbehør/Udendørs | Laboratorium/Højtydende CNC |
Nøgletyper af roterende magnetiske encoder
At vælge den rigtige roterende magnetiske encoderen afhænger helt af, hvordan dit system har brug for at “se” bevægelse. Vi kategoriserer dem generelt i to funktionelle grupper og to mekaniske layout for at passe til specifikke industrielle behov.
Incrementale encodere: Hastighed og relativ bevægelse
Incrementale modeller er go-to’en for hastighedskontrol og enkel afstandsregistrering. De genererer en inkremental puls (A- og B-kanaler) for hver brøkdel af en rotation.
- PPR (Pulser pr. omdrejning): Dette definerer din vinkelopløsning.
- Elektronisk kommutation: Bruges ofte i børsteløse motorer for at give grundlæggende feedback.
- Begrænsning: Hvis strømmen afbrydes, mister systemet sin placering og skal vende tilbage til en “hjem”-position for at nulstille.
Absolute encodere: Præcision og positionshukommelse
Til høje krav i industriel automation, absolutposition encodere er overlegne, fordi de giver en unik absolut position værdi for hvert punkt af rotationen.
- Enkelt-omdrejning: Leverer højopløsningsdata inden for en 360-graders rotation.
- Flere drejninger: Registrerer både vinkel og det samlede antal fulde drejninger, selvom strømmen er slukket.
- Pålidelighed: Ingen “home”-sekvens kræves ved opstart, hvilket er vitalt for sikkerheden i robotteknologi.
På-akse vs. Off-akse (Bearingsløse) konfigurationer
Den fysiske integration af den aksel encoder bestemmer dens mekaniske fodaftryk.
- På-akse: Et lille permanent magnet monteret direkte i enden af motorakslen, med sensoren IC siddende direkte over den.
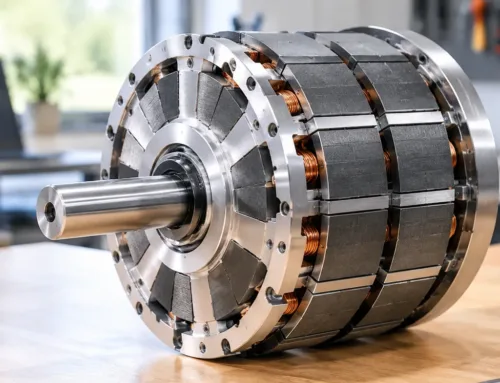
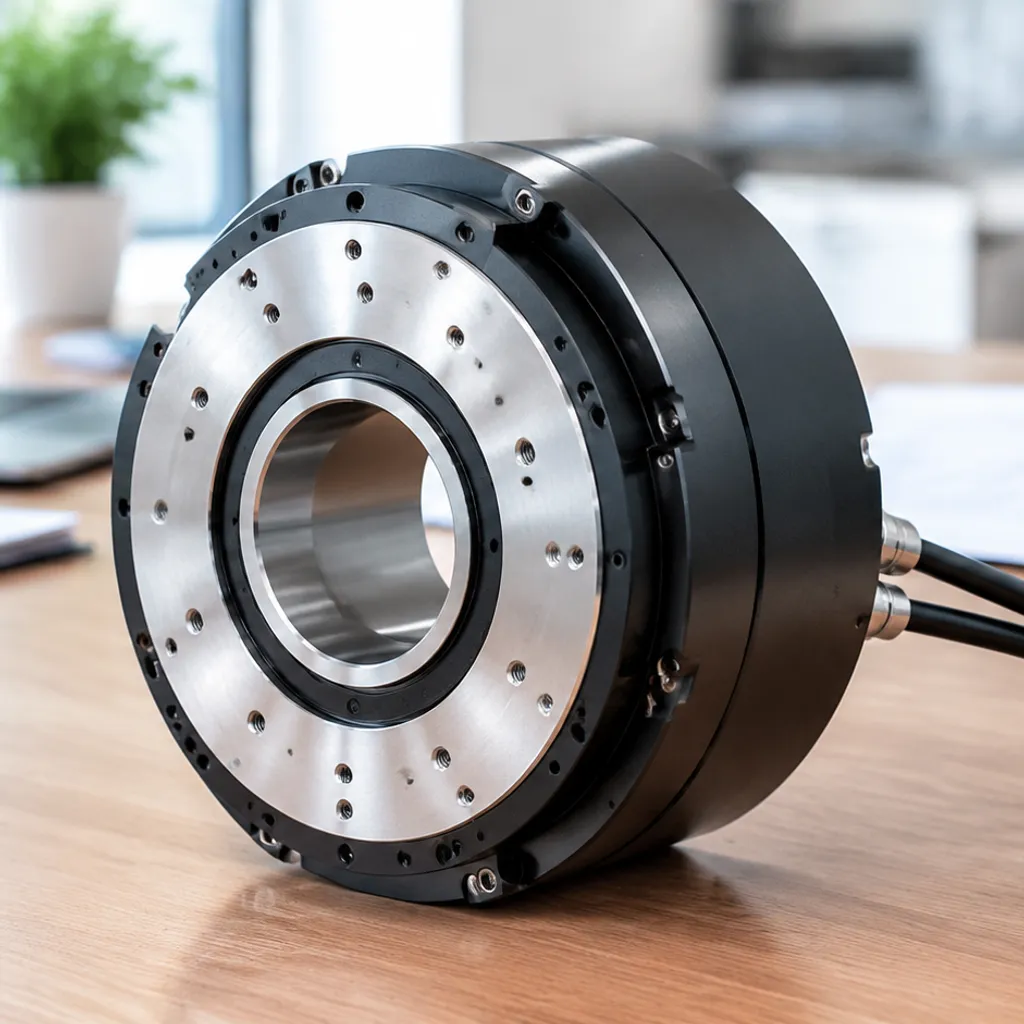
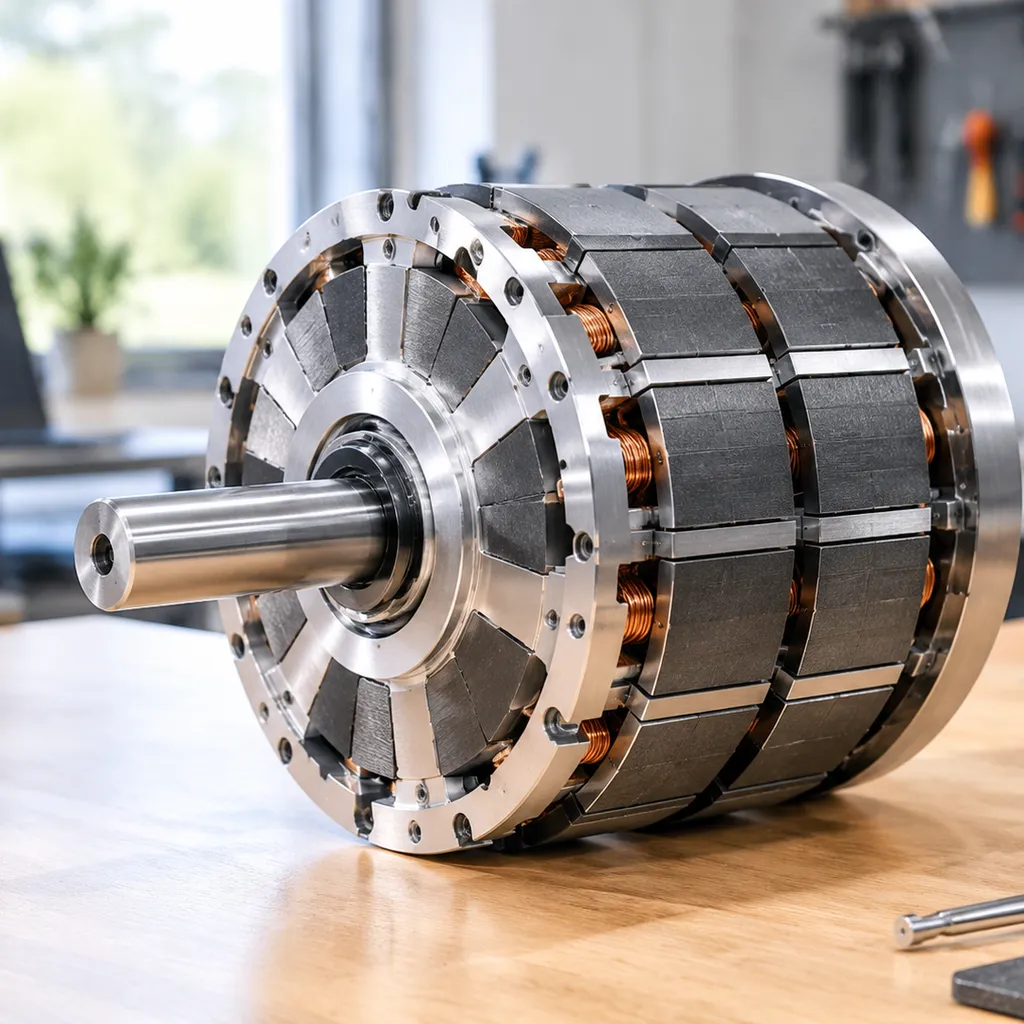
- Off-Axis (Bearingless): Denne opsætning bruger en magnetisk ring, der omringer akslen. Den er ideel til huleaksler eller hvor pladsen er trang. Fordi disse design ofte kræver en forskellig form af magnet til at omslutte store diametre, tilbyder de utrolig fleksibilitet til tungt udstyr.
| Funktion | Incremental Encoder | Absolut encoderen |
|---|---|---|
| Tændingslogik | Kræver hjemmende | Umiddelbare positionsdata |
| Kompleksitet | Enkel / Lav omkostning | Høj / Data rig |
| Bedste anvendelsesområde | Transportbånd, ventilatorer, pumper | Robotik, CNC, medicinske arme |
| Signaltype | Firkantbølge (puls) | Digital (SSI, BiSS, CAN) |
Den kritiske rolle af magnetiske materialer (NBAEM-fordelen)
Efter min erfaring er en drejende magnetisk encoder er kun så pålidelig som magnaten, der driver den. Magneten er systemets 'hjerte'; hvis det magnetiske felt er inkonsekvent, kan sensor-IC'et ikke producere et rent signal. Vi prioriterer materialer af høj kvalitet for at sikre et overlegen signal-støj-forhold, hvilket direkte eliminerer jitter og forhindrer dataforlust ved høj hastighed.
Valget af materiale definerer encoderens ydeevnegrænser:
- Neodym (NdFeB): Dette er den guldstandard for højtopløselige sensing. Som en førende neodym-magnetleverandør fra Kina, udnytter vi high-energy NdFeB for at tillade tættere luftgap og mere kompakte encoderdesigns.
- Ferrit: Selvom det er mere overkommeligt, er Ferrit typisk forbeholdt lav-præcisionsapplikationer på grund af dets lavere magnetiske-fluxdensitet.
Temperaturstabilitet er, hvor kvaliteten af magnetisk materiale virkelig sættes på prøve. I barske industrielle miljøer kan varme forårsage nedbrydning af det magnetiske felt. Ved at analysere Hvad er BH-kurve for vores materialer sikrer vi, at vores magneter bevarer deres styrke og orientering selv under ekstreme termiske belastninger. Denne stabilitet er afgørende for at forhindre 'signaldrift', hvilket sikrer, at din drejende magnetisk encoder tilbyder den samme præcise positionering ved 100°C som ved rumtemperatur.
Hovedanvendelser af roterende magnetiske encodere
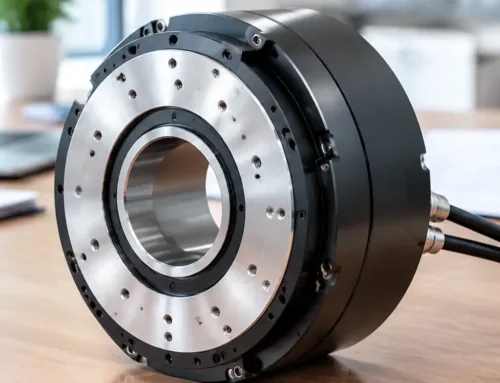
Vi ser drejende magnetisk encoder som rygraden i moderne bevægelsesstyring. Fordi disse sensorer håndterer vibrationer og forureninger bedre end optiske alternativer, er de blevet standarden for industrier, hvor nedetid ikke er en mulighed. Fra fabriksgulvet til operationsstuen sikrer vores teknologi, at hver bevægelse spores med absolut præcision.
Robotter og kollaborative robotter (Cobots)
I robotverdenen er pladsen en knap ressource, og pålidelighed er alt.
- Fællespositionssensing: Vi integrerer encoder direkte i robotled for at give realtids feedback, hvilket sikrer en glidende og sikker menneske-robot-samarbejde.
- Motorfeedback-systemer: Højopløselig magnetisk sensing gør det muligt med præcision elektronisk kommutation, hvilket er vigtigt for den flydende bevægelse af cobot-arme.
Industrial Automation and CNC Machinery
Effektivitet i produktionen afhænger af synkronisering. En drejende magnetisk encoder giver den robusthed, der kræves til tungt cyklusbrug.
- CNC-maskineri: Vores sensorer opretholder absolut position selv i miljøer med metalspåner og kølevæskesprøjt.
- Båndtransport-synkronisering: Vi bruger disse encoder til at matche hastighederne på tværs af flere motortrin, hvilket forhindrer flaskehalse i højhastigheds-fyldnings- eller pakke-linjer. For at sikre, at disse systemer kører med maksimal ydeevne, tilbyder vi specialiseret teknisk support og tjenester for at hjælpe med at integrere magnetisk sensing i eksisterende arbejdsgange.
Automotivesystemer
Moderne køretøjer er i bund og grund computere på hjul, der kræver konstant feedback fra styretøjet og drivlinjen.
- Styrevinkelssensorer: Magnetisk teknologi følger førerens input for at styre elektronisk stabilitetskontrol.
- Gaspedalstyring: Ved at overvåge den præcise position af gasventilen hjælper vores encodere med at optimere brændstofeffektivitet og motorrespons.
Medicinske enheder og kirurgisk robotteknologi
Præcision inden for medicinske feltet er et spørgsmål om sikkerhed. Den kontaktløse natur af magnetisk sensing gør den ideel til sterile miljøer.
- Kirurgisk robotteknologi: Vi leverer den høje vinkelopløsning nødvendige til minimalt invasiv robotkirurgi, hvor sub-millimeter nøjagtighed er påkrævet.
- Imagingborde: Magnetiske encodere styrer den glatte, støjsvage positionering af MRI- og CT-scanningsborde, hvilket sikrer patientkomfort og billedklarhed.
Teknisk udvælgelsescriterier for en roterende magnetisk encoder
Valg af den rette drejende magnetisk encoder kræver en balance mellem præcision og mekanisk virkelighed. Vi fokuserer på fire søjler for at sikre, at sensoren fungerer pålideligt i marken.
Opløsning: PPR vs. CPR
Opløsning bestemmer, hvor lille en bevægelse du kan registrere. For inkrementelle systemer ser vi på PPR (Pulser pr. omdrejning). For absolute systemer måler vi i bit eller CPR (Tællinger pr. omdrejning).
| Metrisk | Definition | Bedst til |
|---|---|---|
| PPR | Antal høj-pulser pr. kanal pr. omgang. | Hastighedscontrol og grundlæggende RPM-registrering. |
| CPR | Totale unikke tilstande (4x PPR i firkantskifte). | Højpræcision positionering. |
| Bits | Kraft af 2 (f.eks. 12-bit = 4096 positioner). | Absolut positionfeedback. |
Miljøbeskyttelse (IP-klassificeringer)
Da disse sensorer ofte lever i magneter brugt i industriel indstillingerne spiller huset en rolle. I modsætning til optiske versioner kan en drejende magnetisk encoder kan fuldt indkapsles.
- IP67: Støv tæt og beskyttet mod nedsænkning.
- IP69K: Tåler højtryksdamprensning (almindelig i fødevarer/pepsi? - actually pharma):
Uddata Interfaces
Interfacet bestemmer, hvordan encoder 'kommunikerer' med din controller. Vi vælger ud fra kabellængde og datahastighed:
- SSI / BiSS: Højhastigheds seriel kommunikation for absolut data.
- CANopen: Standard for automobil- og komplekse industrielle netværk.
- PWM: Enkel bredde- og pulsformet modulation til omkostningsfølsomme applikationer.
- Incremental (A/B/Z): Det klassiske valg for realtids motorafkobling.
Luftspalte tolerancer og justering
“Luftspalten” er det fysiske rum mellem magneten og sensor-IC'en. Hvis afstanden er for stor, magnetfeltstyrke falder der, hvilket forårsager signalfejl. Hvis den er for tæt, kan mekanisk afsporning forårsage sammenstød.
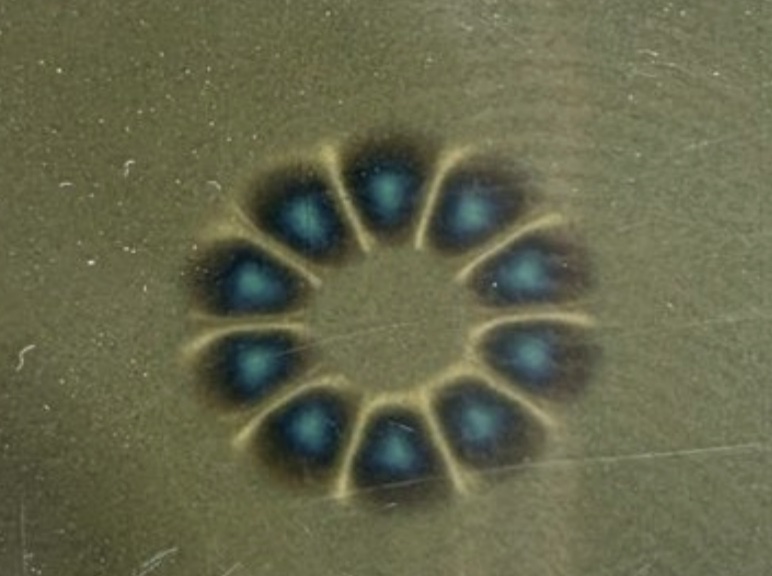
Vi bekræfter altid magnetisk flux og overfladegauss af aktuatorens magnet for at sikre signalkonditionering kredsløbet modtager en ren sine-/cosine-bølge. Korrekt mekanisk justering sikrer:
- AKSIAL VEJING Holder magneten centreret over sensoren.
- Vipperummelighed: Håndtering af vinklen for at forhindre signalforvrængning.
- Termisk stabilitet: Sikrer, at luftspalten forbliver konstant, når dele udvider sig med varme.
Fremtidige tendenser inden for roterende magnetiske encoder-teknologi
Landskabet for bevægelsesstyring ændrer sig hurtigt, og drejende magnetisk encoder er i spidsen for denne udvikling. Vi bevæger os ud over simpel feedback og hen imod intelligente, integrerede systemer, der definerer næste generation af automation.
Stigningen af smarte encodere og forebyggende vedligeholdelse
Vi ser nu fremkomsten af “smarte encodere”, der gør meget mere end blot at rapportere position. Disse enheder integrerer avanceret selvdiagnosticering for at overvåge deres egen driftstilstand. Ved at analysere realtidsdata som signalets amplitude og intern temperatur kan disse encodere forudsige potentielle fejl, før de opstår.
- Selvcorrigering: Realtidskompensation for signaldrift forårsaget af miljøændringer.
- Tilstandsovervågning: Overvågning af magnetfeltstyrke for at opdage mekanisk forkert justering.
- Reduceret nedetid: Underretter vedligeholdelsesteams om problemer, inden en systemomfattende nedlukning opstår.
Miniaturisering til mikrorobotik og medicinsk teknologi
Efterspørgslen efter mindre, mere smidige maskiner vokser, og vi fokuserer på ekstrem miniaturisering. Moderne mikrorobotik og kirurgiske værktøjer kræver højopløsnings feedback i utrolig små rum. Denne trend drives af:
- Ultra-kompakte sensor-IC'er: Krympning af fodaftrykket for sensing-elementet uden at gå på kompromis med bitdybden.
- Højtydende magneter: Udnyttende specialiserede magneter brugt i robot ledninger, der giver en stærk, stabil magnetfelt selv i millimeters skala.
- Integreret design: På vej mod “leje-frie” eller “kit” encoder, der integreres direkte i motorhuset for at spare plads.
Avanceret signalbehandling og AI-integration
Fremtiden for drejende magnetisk encoder ligger også i softwaren. Vi implementerer i stigende omfang AI-drevet signalbetingning på chipsniveau. Dette gør det muligt for sensoren at filtrere elektromagnetisk forstyrrelse (EMI) mere effektivt og opretholde høj nøjagtighed i de mest elektrisk støjende miljøer. Dette niveau af sofistikering sikrer, at selv når maskiner bliver mere komplekse, for feedbacket forbliver regelret og pålideligt.
Rotary Magnetic Encoder FAQ
Vi får mange spørgsmål om, hvorvidt en drejende magnetisk encoder holder sig i felten sammenlignet med traditionel sensing-teknologi. Her er de direkte svar på de mest almindelige forespørgsler, vi modtager fra ingeniører og systemintegratorer.
Hvad er forskellen mellem en magnetisk og en optisk encoder?
Hovedforskellen ligger i målemediet og holdbarheden. Optiske encodere bruger en lyskilde og en kodet skive til at spore bevægelse; de tilbyder høj præcision, men er skrøbelige og fejler nemt i “ snavsede ” miljøer. En drejende magnetisk encoder anvender en neodymmagnet og en sensor-IC. Fordi den er kontaktløs og har ingen glasdele, er den meget mere modstandsdygtig over for støv, olie, stød og vibrationer.
Kan magnetiske encodere fungere nær højvolt-motorer?
Ja. Mens højvolt-motorer genererer elektromagnetisk forstyrrelse (EMI), er moderne magnetsensorer designet med integreret afskærmning og differentialsignalering. Ved at bruge høj kvalitet Hall-effekt sensorer og korrekt signalbehandling filtrerer disse magneter udenom ekstern støj, så absolut position data forbliver nøjagtige selv i elektrisk støjende miljøer.
Hvad er den typiske levetid for en kontaktløs magnetisk encoder?
Da der ikke foregår fysisk kontakt mellem sensorelementet og den roterende magnet, er der nul mekanisk slid. De elektroniske komponenter er typisk dimensioneret til årtiers drift. I de fleste industrielle applikationer er levetiden for en drejende magnetisk encoder begrænset kun af motorens eller akslens mekaniske lejer, som den er monteret på, hvilket gør den til en praktisk vedligeholdelsesfri løsning.
Hvordan påvirker temperatur nøjagtigheden af magnetencoderen?
Ekstrem varme kan påvirke magnetfeltets styrke i målemagneten. Dog afhjælper vi dette ved at bruge specialiserede bundne magneter der tilbyder fremragende termisk stabilitet.
- Lave temperaturer: Har generelt minimal indvirkning på signalets integritet.
- Høje temperaturer: Kan forårsage “signaldrift” hvis materialer af lav kvalitet anvendes.
- Fixeringen: Højkvalitets magnetiske materialer og indbygget temperaturkompensation i sensor-IC'en sikrer den vinkelopløsning forbliver konsistent over brede driftsområder (typisk -40°C til +125°C).
 Danish
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Estonian
 Greek
 Bulgarian
Efterlad en kommentar