
Cara Kerja Encoder Magnetik Rotary
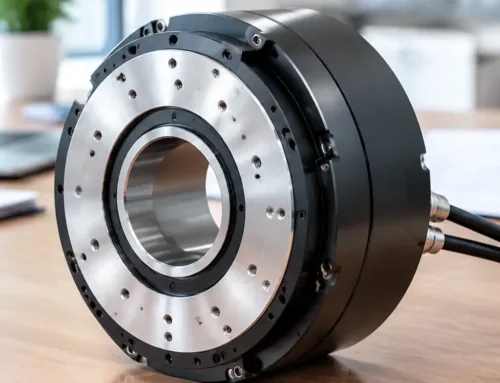
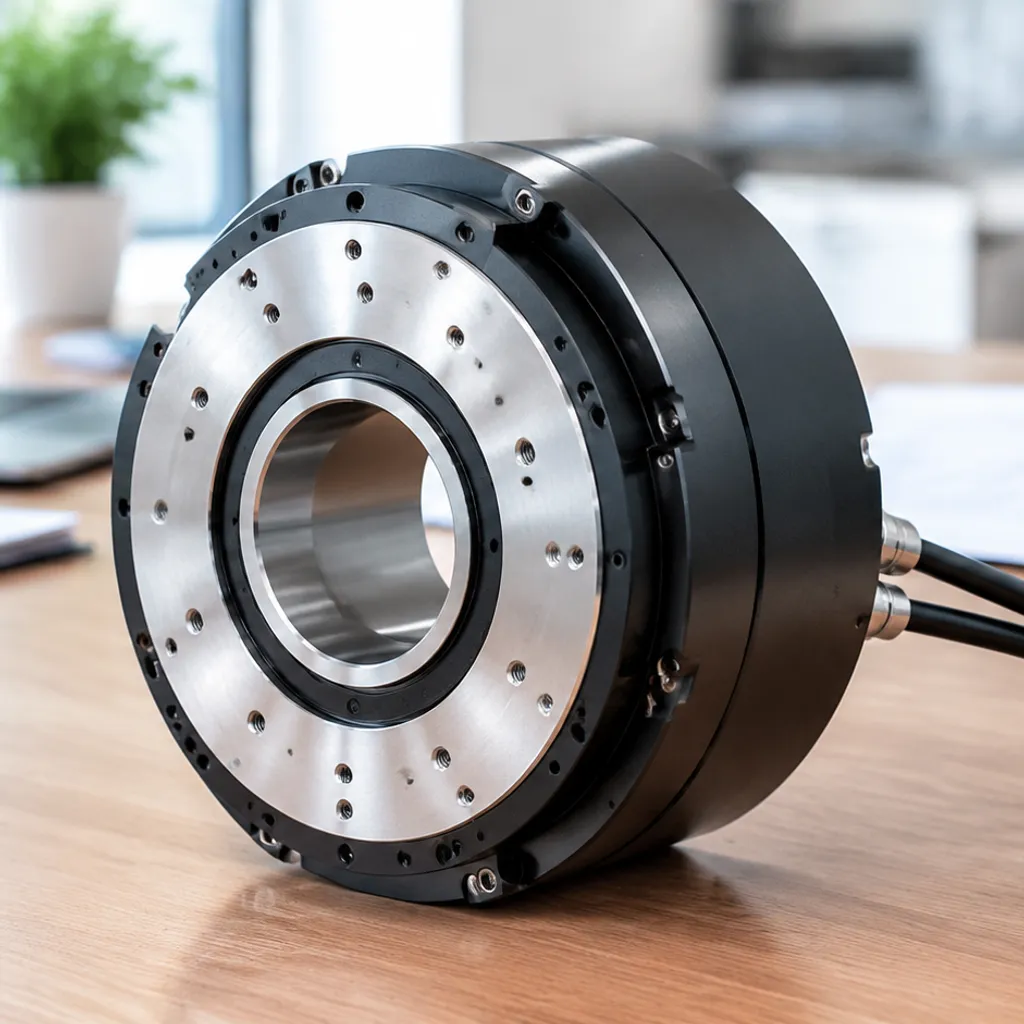
Dalam kendali gerak industri modern, keandalan sering menjadi perbedaan antara produksi yang mulus dan downtime yang mahal. Kami merancang encoder magnetik putar kami untuk menyelesaikan masalah kerapuhan yang melekat pada sistem optik tradisional. Dengan memanfaatkan pengesanan tanpa kontak, perangkat ini melacak posisi sudut tanpa keausan fisik, memastikan masa pakai yang sering kali melebihi umur mesin yang mereka layani.
Fisika: Efek Hall dan Pendeteksian Magnetoresistif (MR)
Di inti setiap encoder magnetik terdapat interaksi antara medan magnetik dan sebuah semikonduktor khusus. Kami menggunakan dua fenomena fisika utama untuk menangkap perpindahan:
- Hall Effect Sensing: Teknologi ini mengukur perbedaan tegangan di seluruh konduktor ketika terekspos pada medan magnet. Ini sangat kokoh dan ideal untuk penempatan umum.
- Teknologi Magnetoresistif (MR): Untuk aplikasi yang membutuhkan presisi lebih tinggi, kami menerapkan AMR (Anisotropic Magnetoresistive) or GMR (Giant Magnetoresistive) sensor. Ini mendeteksi perubahan resistansi berdasarkan sudut medan magnet, menawarkan keunggulan resolusi sudut dan kebisingan yang lebih rendah.
Komponen Inti: Magnet Permanen vs. IC Sensor
encoder magnetik rotary kami terdiri dari dua elemen fundamental yang bekerja dalam sinkronisasi sempurna:
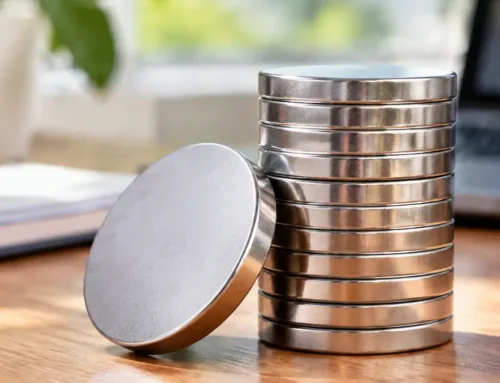
- magnet Target: Seorang magnet permanen berkualitas tinggi Neodymium (NdFeB) atau magnet permanen Ferrite dipasang pada poros yang berputar. Saat berputar, ini menciptakan medan magnet yang berubah-ubah.
- IC Sensor: Sirkuit terintegrasi tetap (IC) yang ditempatkan di dekat magnet. Chip ini berisi elemen sensor (Hall atau MR) dan logika yang diperlukan untuk menginterpretasikan fluks magnetik.
| Komponen | Fungsi | Bahan/Tipe |
|---|---|---|
| Pemicu Magnetik | Menghasilkan medan referensi | NedYodium atau Ferrite |
| Elemen Pengecap | Mendeteksi arah bidang | Efek Hall atau AMR/GMR |
| Pemroses | Mengonversi data mentah menjadi keluaran | ASIC atau Mikrokontroler |
Pengolahan Sinyal: Dari Medan Magnet ke Denyut Listrik
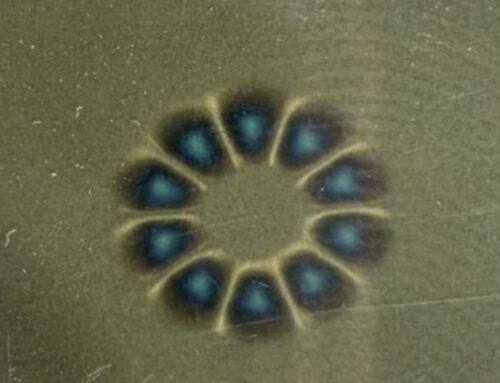
Transisi dari rotasi fisik ke sinyal digital terjadi dalam mikrodetik. Saat magnet berputar, sensor IC mendeteksi densitas fluks magnetik yang berubah dan menghasilkan Sinyal Sine dan Kosinus.
Kami kemudian menggunakan pembentukan sinyal untuk menginterpolasi gelombang analog ini, mengubahnya menjadi format digital seperti Puls-Puls Inkremental (PPR) or Posisi Absolut data. Proses ini memungkinkan kami memberikan umpan balik berkecepatan tinggi untuk komutasi elektronik dan kendali motor, memastikan sistem Anda mengetahui posisi pastinya pada setiap milidetik operasi.
Enkoder Magnetik vs. Enkoder Optik: Analisis Perbandingan
Saat memilih antara teknologi sensing, perdebatan biasanya berfokus pada lingkungan versus presisi yang dibutuhkan. Sementara enkoder optik secara historis mendominasi dalam resolusi tingkat tinggi, enkoder magnetik putar telah menutup celah secara signifikan, menawarkan ketahanan yang tidak bisa ditandingi sensor optik.
Daya Tahan di Lingkungan Ekstrem
Keunggulan terbesar teknologi magnetik adalah ketahanannya. Enkoder optik mengandalkan garis pandang yang jelas antara sumber cahaya dan fotodetektor, yang berarti sebutir debu atau tetesan oli pada disk kode dapat menyebabkan kegagalan sinyal.
- Tahan Kontaminan: Sensor magnetik kebal terhadap debu, kotoran, oli, dan kelembapan.
- Benturan dan Getaran: Karena mereka tidak memiliki disk kaca rapuh, sistem magnetik mampu menangani tegangan mekanik yang berat tanpa pecah.
- Penyegelannya: Mereka jauh lebih mudah disegel hingga standar IP67 atau IP69K untuk aplikasi pembilasan.
Presisi dan Resolusi
Di masa lalu, encoder optik adalah satu-satunya pilihan untuk tugas-tugas berresolusi tinggi. Namun, conditioning sinyal modern dan interpolasi yang canggih telah memungkinkan enkoder magnetik putar untuk mencapai resolusi sudut. Sementara optik masih memiliki keunggulan untuk peralatan laboratorium berpresisi ultra tinggi, sensor magnetik sekarang menyediakan resolusi 12-bit hingga 16-bit yang dibutuhkan untuk sebagian besar umpan balik motor industri dan aplikasi robotika.
Faktor bentuk dan integrasi
Encoder magnetik menawarkan jejak yang jauh lebih kompak. Pengaturan inti—magnit permanen kecil dan IC sensor—mengisi sebagian kecil dari ruang yang dibutuhkan oleh susunan LED besar dan masker yang terdapat pada unit optik. Kepenrapatan ini memungkinkan untuk:
- Desain Profil Rendah Ideal untuk motor tipis berjenis “pancake”.
- Solusi Terpadu Mudah untuk ditempel langsung ke PCB dalam sebuah housing.
- Berat Lebih Ringan: Kritis untuk gimbal drone dan robotika yang dikenakan.
Efisiensi Biaya dan ROI
Dari perspektif bisnis, ROI jangka panjang dari sensor magnetik lebih unggul di lingkungan industri. Karena sistem ini adalah pengesanan tanpa kontak berbasis, tidak ada keausan mekanis.
- Perawatan gratis: Tidak perlu membersihkan lensa atau mengganti LED yang mati.
- Biaya Awal yang Lebih Rendah: Proses pembuatan IC sensor magnetik umumnya lebih dapat diskalakan dan terjangkau dibandingkan disk kaca yang diukir dengan presisi tinggi.
- Ketahanan/Umur: Sistem yang dirancang dengan baik menggunakan kualitas tinggi panduan magnet tanah jarang sering kali bertahan lebih lama dari motor yang dipasangnya, secara signifikan mengurangi waktu henti dan biaya penggantian.
| Fitur | Encoder Magnetik | Encoder Optik |
|---|---|---|
| Toleransi Kontaminan | Sangat Baik (Debu/Lemak/Air) | Buruk ( Membutuhkan Udara Bersih ) |
| Keandalan Mekanis | Tinggi (Tidak ada bagian rapuh) | Sedang (Disk kaca bisa retak) |
| Ukuran | Sangat Ringkas | Lebih Besar |
| Biaya | Berbiaya ramah anggaran | Presisi Lebih Tinggi = Biaya Lebih Tinggi |
| Kasus Penggunaan Terbaik | Industri/Aotomotif/Luar Ruangan | Laboratorium/CNC tingkat tinggi |
Jenis Kunci Encoder Magnetik Putar
Memilih encoder magnetik putar yang tepat sepenuhnya tergantung pada bagaimana sistem Anda perlu “melihat” gerak. Kami umumnya mengkategorikan ini menjadi dua kelompok fungsional dan dua tata letak mekanis untuk memenuhi kebutuhan industri spesifik.
Encoder Incremental: Kecepatan dan Gerak Relatif
Model-model incremental adalah pilihan utama untuk kendali kecepatan dan pelacakan jarak yang sederhana. Mereka menghasilkan sebuah denyut incremental ( saluran A dan B ) untuk setiap pecahan putaran.
- PPR (Pulses Per Revolution): Ini mendefinisikan Anda resolusi sudut.
- Elektronik Komutasi: Sering digunakan pada motor brushless untuk memberikan umpan balik dasar.
- Keterbatasan: Jika catu daya padam, sistem kehilangan posisinya dan harus kembali ke posisi “rumah” untuk reset.
Encoders Absolut: Presisi dan Memori Posisi
Untuk risiko tinggi otomatisasi industri, encoder absolut unggul karena mereka menyediakan posisi absolut yang unik untuk setiap titik putaran.
- Putaran tunggal: Memberikan data dengan resolusi tinggi dalam satu putaran 360 derajat.
- Multi-putaran: Melacak baik sudut maupun jumlah total putaran penuh, meskipun daya padam.
- Keandalan: Tidak ada urutan “homing” yang diperlukan saat startup, yang sangat penting untuk keselamatan dalam robotika.
Konfigurasi On-Axis vs. Off-Axis (Bearingless)
Integrasi fisik dari encoder sumbu menentukan jejak mekaniknya.
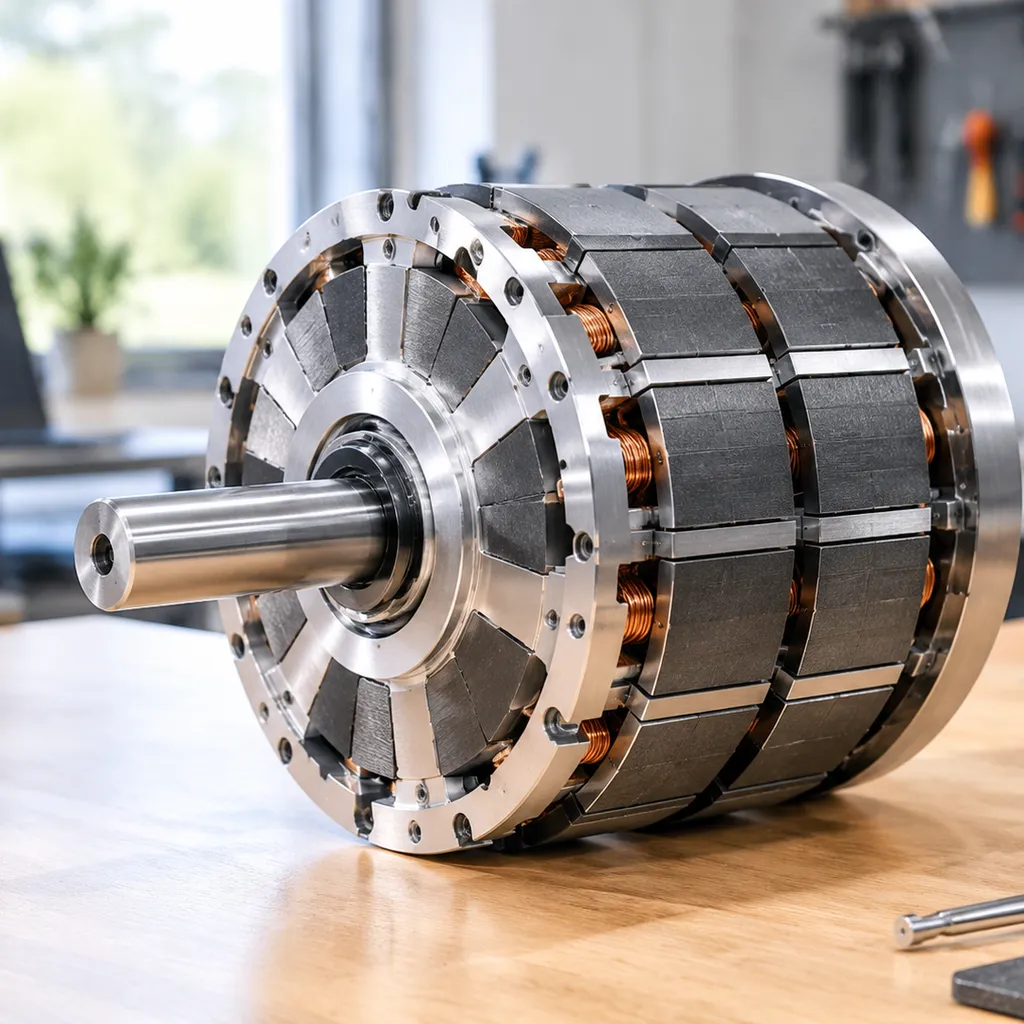
- Pada sumbu: Satelit magnet permanen kecil dipasang langsung di ujung poros motor, dengan IC sensor terletak tepat di atasnya.
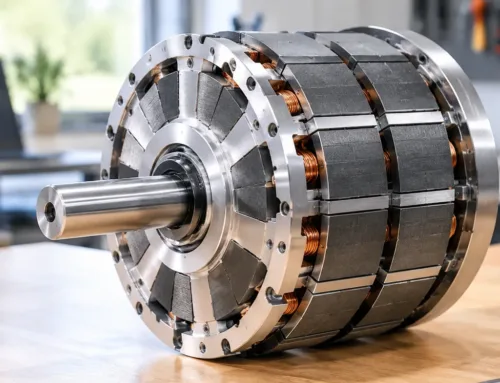
- Off-Axis (Tanpa Bantalan): Pengaturan ini menggunakan cincin magnet yang membungkus poros. Ini ideal untuk aplikasi poros berongga atau di mana ruang sempit. Karena desain ini sering membutuhkan berbagai bentuk magnet untuk membungkus diameter besar, mereka menawarkan fleksibilitas luar biasa untuk mesin berat.
| Fitur | Encoder Incremental | Encoder Absolut |
|---|---|---|
| Logika menyala | Membutuhkan pemasanan | Data posisi langsung |
| Kompleksitas | Sederhana / Biaya rendah | Tinggi / Data kaya |
| Kasus Penggunaan Terbaik | Kedekatan, kipas, pompa | Robotika, CNC, lengan medis |
| Jenis Sinyal | Gelombang persegi (Puls) | Digital (SSI, BiSS, CAN) |
Peran Kritis Material Magnetik (Keunggulan NBAEM)
Dalam pengalaman saya, a enkoder magnetik putar hanya ses reliable magnet yang menggerakkannya. Magnet adalah “denyut jantung” dari sistem; jika medan magnet tidak konsisten, sensor IC tidak dapat menghasilkan sinyal yang bersih. Kami memprioritaskan bahan berkualitas tinggi untuk memastikan rasio sinyal terhadap kebisingan yang superior, yang secara langsung menghilangkan jitter dan mencegah kehilangan data pada aplikasi berkecepatan tinggi.
Pemilihan bahan menentukan batas kinerja encoder:
- Neodymium (NdFeB): Ini adalah standar emas untuk sensor resolusi tinggi. Sebagai yang terkemuka pemasok magnet neodimium dari China, kami menggunakan NdFeB energi tinggi untuk memungkinkan celah udara yang lebih kecil dan desain encoder yang lebih kompak.
- Ferrit: Meskipun lebih terjangkau, Ferrite biasanya disediakan untuk aplikasi berpresisi rendah karena densitas fluks magnetiknya yang lebih rendah.
Stabilitas suhu adalah tempat kualitas material magnet benar-benar diuji. Dalam lingkungan industri yang keras, panas dapat menyebabkan degradasi medan magnet. Dengan menganalisis apa itu kurva BH dari material kami, kami memastikan magnet kami mempertahankan kekuatan dan orientasinya bahkan di bawah tekanan termal yang ekstrim. Stabilitas ini sangat penting untuk mencegah “pergeseran sinyal,” memastikan enkoder magnetik putar memberikan posisi yang sama tepatnya pada 100°C seperti pada suhu ruangan.
Aplikasi Utama Encoder Magnetik Putar
Kami melihat enkoder magnetik putar sebagai tulang punggung kontrol gerakan modern. Karena sensor-sensor ini menangani getaran dan kontaminan lebih baik daripada alternatif optik, mereka telah menjadi standar untuk industri di mana waktu berhenti tidak boleh opcional. Dari lantai pabrik hingga ruang operasional, teknologi kami memastikan setiap gerakan terlacak dengan presisi absolut.
Robotika dan Robot Kolaboratif (Cobots)
Dalam dunia robotika, ruang sangat berharga dan keandalan adalah segalanya.
- Deteksi Posisi Sendi: Kami mengintegrasikan encoder langsung ke sendi robot untuk memberikan umpan balik waktu nyata, memastikan kerja sama manusia-robot yang lancar dan aman.
- Sistem Umpan Balik Motor: Pendeteksian magnetik berdefinisi tinggi memungkinkan presisi komutasi elektronik, yang penting untuk gerakan fluida lengan cobot.
Otomasi Industri dan Mesin CNC
Efisiensi dalam pembuatan bergantung pada sinkronisasi. Sebuah enkoder magnetik putar menyediakan kekokohan yang dibutuhkan untuk siklus beban berat.
- Mesin CNC: Sensor kami mempertahankan posisi absolut bahkan di lingkungan yang dipenuhi serpihan logam dan semprotan pendingin.
- Sinkronisasi Rantai Konveyor: Kami menggunakan encoder ini untuk mencocokkan kecepatan di beberapa tahap motor, mencegah kemacetan pada lini pembotolan atau pengemasan berkecepatan tinggi. Untuk memastikan sistem ini berjalan dengan performa puncak, kami menawarkan dukungan teknis dan layanan untuk membantu mengintegrasikan sensing magnetik ke dalam alur kerja yang ada.
Sistem Otomotif
Kendaraan modern pada dasarnya adalah komputer berjalan, memerlukan umpan balik konstan dari kemudi dan drivetrain.
- Sensor Sudut Kemudi: Teknologi magnetik melacak masukan pengemudi untuk mengelola kendali stabilitas elektronik.
- Kontrol Teralih Gas: Dengan memantau posisi tepat katup throttle, encoder kami membantu mengoptimalkan efisiensi bahan bakar dan respons mesin.
Perangkat Medis dan Robotika Bedah
Presisi di bidang medis adalah masalah keselamatan. Sifat tanpa kontak dari sensor magnetik menjadikannya ideal untuk lingkungan yang steril.
- Robotika Bedah: Kami menyediakan tingkat tinggi resolusi sudut yang diperlukan untuk operasi bedah robotik minim invasif di mana akurasi sub-milimeter diperlukan.
- Meja Pencitraan: Encoder magnetik mengatur posisi meja MRI dan CT scan yang halus dan tenang, memastikan kenyamanan pasien dan kejernihan gambar.
Kriteria Pemilihan Teknis untuk Encoder Magnetik Putar
Memilih yang tepat enkoder magnetik putar memerlukan keseimbangan antara presisi dengan realitas mekanis. Kami fokus pada empat pilar untuk memastikan sensor berfungsi dengan andal di lapangan.
Resolusi: PPR vs. CPR
Resolusi mendefinisikan seberapa kecil gerakan yang dapat Anda deteksi. Untuk sistem inkremental, kami melihat PPR (Pulses Per Revolution). Untuk sistem absolut, kami mengukur dalam bit atau CPR (Counts Per Revolution).
| Metrik | Definisi | Terbaik untuk |
|---|---|---|
| PPR | Jumlah pulsa tinggi per salur per putaran. | Kontrol kecepatan dan pelacakan RPM dasar. |
| CPR | Total keadaan unik (4x PPR dalam kuadratur). | Penentuan posisi dengan presisi tinggi. |
| Bit | Kekuatan 2 (mis., 12-bit = 4096 posisi). | Umpan balik posisi absolut. |
Perlindungan Lingkungan (IP Ratings)
Karena sensor ini sering berada di magnet yang digunakan dalam industri Pengaturan, rumahnya penting. Berbeda dengan versi optik, sebuah enkoder magnetik putar dapat sepenuhnya terenkapsulasi.
- IP67: Tertutup debu dan terlindung terhadap celup.
- IP69K: Mampu bertahan terhadap pembersihan uap tekanan tinggi (biasa digunakan di industri makanan/farmasi).
Antarmuka Output
Antarmuka menentukan bagaimana encoder “berbicara” dengan pengendali Anda. Kami memilih berdasarkan panjang kabel dan kecepatan data:
- SSI / BiSS: Komunikasi serial berkecepatan tinggi untuk data absolut.
- CANopen: Standar untuk jaringan otomotif dan industri yang kompleks.
- PWM: Pengendalian lebar pulsa yang sederhana untuk aplikasi hemat biaya.
- Incremental (A/B/Z): Pilihan klasik untuk komutasi motor real-time.
Toleransi Celah Udara dan Penyelarasan
‘Celah Udara’ adalah ruang fisik antara magnet dan IC sensor. Jika celahnya terlalu lebar, kekuatan medan magnet menurun, menyebabkan kesalahan sinyal. Jika terlalu rapat, ketidakselarasan mekanis mungkin menyebabkan tabrakan.
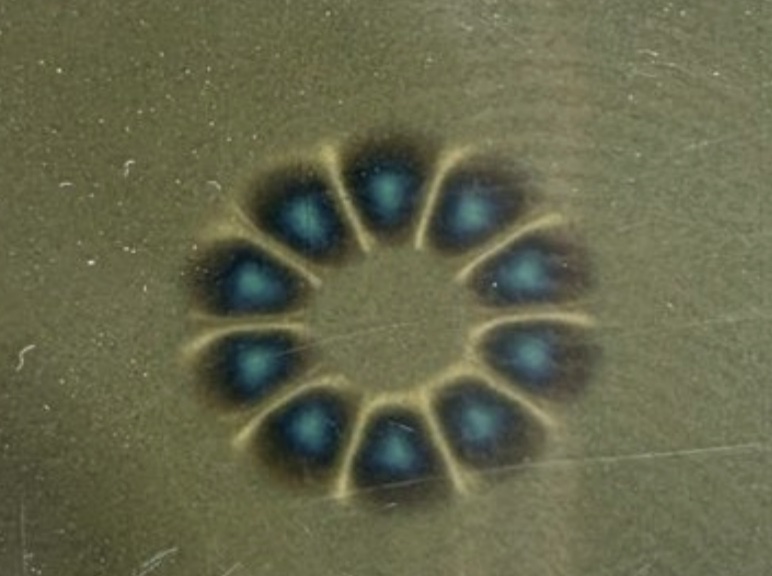
Kami selalu memverifikasi fluks magnetik dan kerapatan gauss permukaan dari magnet aktuator untuk memastikan pembentukan sinyal sirkuit menerima gelombang sine/cosine yang bersih. Penyelarasan mekanis yang tepat memastikan:
- Offset Aksial: Menjaga magnet tetap berada di tengah sensor.
- Toleransi Miring: Mengelola sudut untuk mencegah distorsi sinyal.
- Stabilitas Termal: Memastikan celah tetap konstan saat bagian membesar karena panas.
Tren Masa Depan pada Teknologi Encoder Magnet Rotary
Lansekap kendali gerak berkembang dengan cepat, dan enkoder magnetik putar adalah yang terdepan dalam evolusi ini. Kami bergerak melewati umpan balik sederhana menuju sistem yang cerdas dan terintegrasi yang mendefinisikan generasi berikutnya dari otomasi.
Kebangkitan Encoder Pintar dan Pemeliharaan Prediktif
Kami sekarang melihat munculnya “Encoder Pintar” yang melakukan lebih dari sekadar melaporkan posisi. Perangkat ini mengintegrasikan diagnosa mandiri tingkat lanjut untuk memantau kesehatan operasionalnya sendiri. Dengan menganalisis data waktu nyata seperti amplitudo sinyal dan suhu internal, encoder ini dapat meramalkan potensi kegagalan sebelum terjadi.
- Koreksi Diri: Kompensasi waktu nyata untuk deviasi sinyal yang disebabkan perubahan lingkungan.
- Pemantauan Kondisi: Melacak kekuatan medan magnet untuk mendeteksi kesalahan penyelarasan mekanis.
- Waktu Henti Berkurang: Memberi peringatan kepada tim pemeliharaan atas masalah sebelum terjadinya pemadaman sistem secara menyeluruh.
Miniaturisasi untuk Mikro-Robotika dan Teknologi Medis
Seiring permintaan untuk mesin yang lebih kecil dan lebih gesit meningkat, kami fokus pada miniaturisasi ekstrim. Mikro-robotika modern dan alat bedah membutuhkan umpan balik beresolusi tinggi dalam jejak sangat sempit. Tren ini didorong oleh:
- Sensor IC Ultra-Kompak: Memperkecil jejak elemen sensing tanpa mengorbankan kedalaman bit.
- Magnet Berkinerja Tinggi: Memanfaatkan magnet khusus magnet yang digunakan dalam robot sendi yang memberikan medan magnet kuat dan stabil bahkan pada skala milimeter.
- Desain Terintegrasi: Bergerak menuju encoder “bearingless” atau “kit” yang terintegrasi langsung ke dalam housing motor untuk menghemat ruang.
Pemrosesan Sinyal Canggih dan Integrasi AI
masa depan dari enkoder magnetik putar juga terletak pada perangkat lunak. Kami semakin sering menerapkan conditioning sinyal berbasis AI pada tingkat chip. Ini memungkinkan sensor untuk menyaring gangguan elektromagnetik (EMI) secara lebih efektif dan mempertahankan akurasi tinggi di lingkungan yang paling bising secara elektrik. Tingkat kecanggihan ini memastikan bahwa meskipun mesin menjadi lebih kompleks, umpan balik tetap kukuh dan andal.
FAQ Encoder Magnetik Putar
Kami menerima banyak pertanyaan tentang bagaimana enkoder magnetik putar bertahan di lapangan jika dibandingkan dengan teknologi sensor tradisional. Berikut jawaban langsung untuk pertanyaan paling umum yang kami terima dari para insinyur dan integrator sistem.
Apa perbedaan antara encoder magnetik dan encoder optik?
Perbedaan utama terletak pada media sensing dan daya tahan. Encoder optik menggunakan sumber cahaya dan cakram bercetak untuk melacak pergerakan; mereka menawarkan presisi tinggi tetapi rapuh dan mudah gagal di lingkungan “kotor”. enkoder magnetik putar Sebuah magnet neodymium menggunakan
dan sebuah IC sensor. Karena tidak bersentuhan dan tidak memiliki bagian kaca, ini jauh lebih tahan terhadap debu, minyak, kejutan, dan getaran.
Ya. Sementara motor bertegangan tinggi menghasilkan gangguan elektromagnetik (EMI), encoder magnetik modern dirancang dengan pelindung terintegrasi dan sinyal diferensial. Dengan menggunakan sensor Hall Effect berkualitas tinggi sensor Hall Effect dan kondisioning sinyal yang tepat, encoder ini menyaring gangguan eksternal, memastikan bahwa posisi absolut data tetap akurat bahkan di lingkungan yang secara elektrik berisik.
Berapa umur pakai tipikal encoder magnetik tanpa kontak?
Karena tidak ada kontak fisik antara elemen sensor dan magnet yang berputar, tidak ada keausan mekanis. Komponen elektroniknya biasanya diberi peringkat untuk beberapa dekade operasi. Dalam sebagian besar aplikasi industri, umur pakai dari enkoder magnetik putar dibatasi hanya oleh bantalan mekanik motor atau poros yang terpasang padanya, menjadikannya solusi yang hampir bebas perawatan.
Bagaimana suhu memengaruhi akurasi encoder magnetik?
Panas ekstrem dapat memengaruhi kekuatan medan magnet pada magnet target. Namun, kami mengurangi hal ini dengan menggunakan bonded magnets yang menawarkan stabilitas termal yang lebih baik.
- Suhu Rendah: Umumnya memiliki dampak yang sangat kecil terhadap integritas sinyal.
- Suhu Tinggi: Bisa menyebabkan “signal drift” jika bahan berkualitas rendah digunakan.
- Solusinya: Bahan magnet berkualitas tinggi dan kompensasi suhu bawaan pada IC sensor memastikan resolusi sudut tetap konsisten di berbagai rentang operasi (umumnya -40°C hingga +125°C).
 Indonesian
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Danish
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Estonian
 Greek
 Bulgarian
Tinggalkan Komentar