
Как работают роторные магнитные энкодеры
В современном промышленном движении управления надежность часто оказывается разницей между беспрепятственным производством и дорогостоящим простоям. Мы проектируем наши роторные магнитные энкодеры, чтобы решить проблемы хрупкости, присущие традиционным оптическим системам. Используя бесконтактное сенсирование, эти устройства отслеживают угловое положение без физического изнашивания, обеспечивая срок службы, который часто превосходит срок службы самого оборудования.
Физика: эффект Холла и магнитореистивное (MR) сенсирование
В основе каждого магнитного энкодера лежит взаимодействие между магнитным полем и специализированным полупроводником. Мы используем два основных физических явления для фиксации движения:
- Сенсорирование по эффекту Холла: Эта технология измеряет разницу напряжения на проводнике при воздействии магнитного поля. Она исключительно прочна и идеальна для общего назначения определения положения.
- См. магнитореистивная (MR) технология: Для приложений, требующих более высокой точности, мы применяем AMR (анизотропная магнитореистивность) or GMR (гигантская магнитореистивность) датчики. Они обнаруживают изменения электрического сопротивления в зависимости от угла магнитного поля, обеспечивая более высокое угловое разрешение и сниженный уровень шума.
Основные компоненты: постоянный магнит против сенсорного IC
Наши ротационные магнитные кодеры состоят из двух фундаментальных элементов, которые работают в идеальной синхронизации:
- Цельный магнит: Высококачественный Неодим (NdFeB) или феритовый постоянный магнит прикреплен к вращающемуся валу. По мере его вращения он создает изменяющееся магнитное поле.
- Сенсорный IC: Фиксированный интегральный чип (IC), расположенный в непосредственной близости от магнита. Этот чип содержит сенсорные элементы (Hall или MR) и логику, необходимую для интерпретации магнитного потока.
| Компонент | Функция | Материал/Тип |
|---|---|---|
| Магнитный триггер | Генерирует эталонное поле | Нитрид неодима или ферит |
| Элемент сенсинга | Обнаруживает ориентацию поля | Электрорезонанс Холла или AMR/GMR |
| Процессор | Преобразует сырой сигнал в выходной | ASIC или микроконтроллер |
Обработка сигналов: от магнитных полей к электрическим импульсам
Переход от физического вращения к цифровому сигналу происходит за микроcекунды. Пока магнит вращается, сенсорный IC фиксирует изменяющуюся плотность магнитного потока и генерирует Синусоидальные и косинусоидальные сигналы.
Затем мы используем внутренние условие́ние сигнала для интерполяции этих аналоговых волн, преобразуя их в цифровые форматы, такие как Инкрементальные импульсы (PPR) or Абсолютное положение данные. Этот процесс позволяет нам обеспечивать высокоскоростную обратную связь для электрической коммутации и управление двигателем, обеспечивая, чтобы ваша система знала точное положение на каждом миллисекунде работы.
магнитные против оптических энкодеров: сравнительный анализ
При выборе между технологиями датчика обычно спор сводится к окружающей среде и необходимой точности. В то время как оптические энкодеры исторически лидировали по высокому разрешению, вращающийся магнитный энкодер существенно закрыл разрыв, предлагая прочность, которую оптические сенсоры не могут сопоставить.
Долговечность в суровых условиях
Самое большое преимущество магнитной технологии — ее устойчивость. Оптические энкодеры требуют ясной линии зрения между источником света и фотоприемником, что даже крошечная пылинка или капля масла на диске кодирования может привести к отказу сигнала.
- Устойчивость к загрязнениям: Магнитные датчики не подвержены воздействию пыли, грязи, масел и влаги.
- Удары и вибрации: Так как они не используют хрупкие стеклянные диски, магнитные системы выдерживают тяжелые механические нагрузки без разрушения.
- Уплотнение: Их намного легче уплотнить до стандартов IP67 или IP69K для промывочных условий.
Точность и разрешение
В прошлом оптические энкодеры были единственным выбором для задач с высоким разрешением. Однако современные цепи обработки сигнала и продвинутая интерполяция позволили вращающийся магнитный энкодер чтобы добиться впечатляющего угловое разрешение. В то время как оптика по-прежнему держит преимущество для ультраточного лабораторного оборудования, магнитные датчики теперь обеспечивают разрешение от 12 бит до 16 бит, необходимое для большинства промышленных систем обратной связи двигателей и робототехники.
Форм-фактор и интеграция
Магнитные энкодеры занимают намного меньшую площадь. Ядро установки — небольшой перманентный магнит и сенсорный интегральный чип — занимает лишь часть пространства, которое требует громоздкие сборки светодиодов и масок, используемые в оптических устройствах. Эта компактность обеспечивает:
- Дизайн с меньшим профилем: Идеально для тонких «блинных» моторов.
- Интегрированные решения: Проще встроить напрямую на печатную плату в корпус.
- Снижение веса: Критично для карданных подвесов дронов и носимых роботов.
Экономия средств и окупаемость
С точки зрения бизнеса, долгосрочная окупаемость магнитного датчика превосходит в индустриальных условиях. Поскольку система основана на бесконтактное сенсирование нет механического износа.
- Обслуживание не требуется: Не нужно чистить линзы или менять перегоревшие светодиоды.
- Ниже начальная стоимость: Производственный процесс для магнитных сенсорных интегральных схем в целом более масштабируем и доступен, чем высокоточные вырезанные стеклянные диски.
- Долговечность: Хорошо спроектированная система, использующая высококачественный руководстве по редкоземельным магнитам часто длительнее работает тот двигатель, к которому он прикреплен, что значительно снижает простой и затраты на замену.
| Особенность | Магнитный энкодер | Оптический энкодер |
|---|---|---|
| Толерантность к примесям | Отлично (Пыль/Масло/Вода) | Плохо (Требуется чистый воздух) |
| Механическая надёжность | Высокая (Нет хрупких деталей) | Умеренная (Стеклянные диски могут разбиться) |
| Размер | Очень компактный | Крупнее |
| Стоимость | Доступные по цене | Более высокая точность = более высокая стоимость |
| Лучшее применение | Промышленный/Автомобильный/Уличный | Лабораторный/Высококлассный ЧПУ |
Ключевые типы rotary magnetic encoders
Выбор правильного роторного магнитного датчика положения зависит полностью от того, как ваша система должна «видеть» движение. Мы обычно делим их на две функциональные группы и две механические компоновки, чтобы удовлетворить конкретные промышленные потребности.
Инкрементальные кодеры: скорость и относительное движение
Инкрементальные модели являются основными для управления скоростью и простого отслеживания расстояния. Они генерируют инкрементальный импульс (каналы A и B) для каждого доля оборота.
- PPR (пульсы на оборот): Это определяет ваши угловое разрешение.
- Электрическая коммутируемость: Чаще всего используется в бесщеточных двигателях для обеспечения базовой обратной связи.
- Ограничение: Если питание прерывается, система теряет положение и должна вернуться в «домашнее» положение для сброса.
Абсолютные кодеры: точность и память о позиции
Для высоких требований промышленной автоматизации, абсолютные кодеры превосходят по точности, потому что они предоставляют уникальную absolute position значение для каждой точки вращения.
- Single-turn: Предоставляет данные с высоким разрешением в пределах одного полного оборота 360 градусов.
- Multi-turn: Отслеживает как угол, так и общее число полных оборотов, даже если питание выключено.
- Надежность: Сstartup нет необходимости в последовательности «прицела» (homing), что жизненно важно для безопасности в робототехнике.
On-Axis vs. Off-Axis (Bearingless) Configurations
Физическая интеграция шпиндельного энкодера определяет его механический след.
- On-Axis: Небольшой постоянный магнит крепится непосредственно к концу вала мотора, а сенсорный интегральный чип размещается прямо над ним.
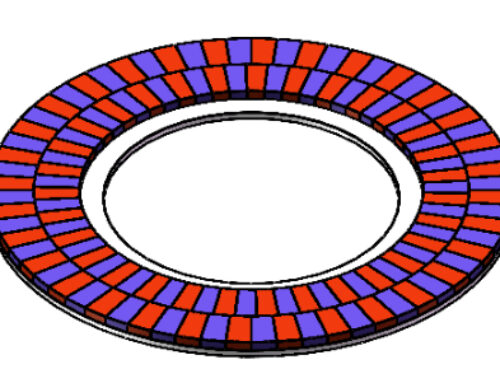
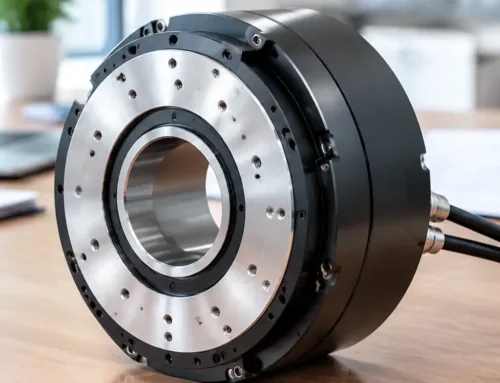
- Off-Axis (Bearingless): Эта установка использует магнитное кольцо, которое оборачивается вокруг вала. Она идеальна для приложений с пустотелым валом или там, где место ограничено. Поскольку такие конструкции часто требуют различная форма магнита обернуть вокруг большого диаметра, они предлагают невероятную гибкость для тяжелонагруженного оборудования.
| Особенность | Инкрементальный энкодер | Абсолютный энкодер |
|---|---|---|
| Логика повышения мощности | Требуется лазерная целевая система | Немедленные данные о положении |
| Сложность | Простая / Низкая стоимость | Высокий / Богатый данными |
| Лучшее применение | Конвейеры, вентиляторы, насосы | Робототехника, ЧПУ, медицинские манипуляторы |
| Тип сигнала | Квадратная волна (импульс) | Цифровой (SSI, BiSS, CAN) |
Ключевая роль магнитных материалов (преимущество NBAEM)
По моему опыту, а вращающийся магнитный энкодер только так надёжен, как магнит, который ею управляет. Магнит — «сердцебиение» системы; если магнитное поле нестабильно, сенсорный интегральный микрочип не может выдавать чистый сигнал. Мы приоритетируем материалы высокого качества, чтобы обеспечить превосходное отношение сигнал/шум, что напрямую устраняет джиттер и предотвращает потерю данных в условиях высоких скоростей.
Выбор материала определяет пределы производительности кодера:
- Неодим (NdFeB): Это золотоcтандарт для высокоразрешающего сенсинга. Как первоклассный поставщик неодимового магнита из Китая, мы используем высокоэнергетический NdFeB, чтобы обеспечить меньшие воздушные зазоры и более компактные конструкции кодеров.
- Феррит: Хотя он более доступен по цене, феррит обычно применяется в низкоточных задачах из-за меньшей магнитной плотности потока.
Температурная стабильность — это та область, где проверяется качество магнитного материала. В суровых промышленных условиях тепло может привести к деградации магнитного поля. Анализируя что такое BH-кривая из наших материалов мы гарантируем, что наши магниты сохраняют свою силу и направление даже при экстремальной термической нагрузке. Эта стабильность критически важна для предотвращения «дрейфа сигнала», обеспечивая вам вращающийся магнитный энкодер обеспечивает такое же точное позиционирование при 100°C, как и при комнатной температуре.
Основные применения роторных магнитных энкодеров
Мы видим вращающийся магнитный энкодер как основа современного систем управления движением. Поскольку эти датчики лучше справляются с вибрацией и загрязнениями, чем оптические аналоги, они стали стандартом для отраслей, где простоя недопустимы. От промышленной площадки до операционной комнаты наша технология обеспечивает отслеживание каждого перемещения с абсолютной точностью.
Робототехника и ко-роботы (Cobots)
В мире робототехники пространство ограничено, а надежность превыше всего.
- Датчик положения сочленения: Мы напрямую интегрируем кодеки в шарниры робота, чтобы обеспечивать обратную связь в реальном времени, гарантируя плавное и безопасное взаимодействие человека и робота.
- Системы обратной связи моторов: Высокоточные магнитные датчики позволяют точно измерять электрической коммутации, что жизненно важно для плавного движения ко-роботизированных рук.
Промышленная автоматизация и станочное оборудование с ЧПУ
Эффективность производства зависит от синхронизации. A вращающийся магнитный энкодер предоставляет необходимую прочность для тяжелых режимов эксплуатации.
- ЧПУ-механика: Наши датчики поддерживают absolute position даже в условиях, заполненных стружкой и распылением холодной жидкости.
- Синхронизация конвейеров: Мы используем эти энкодеры для согласования скоростей между несколькими ступенями моторов, предотвращая узкие места на скоростных линиях розлива и упаковки. Чтобы системы работали на пике эффективности, мы предлагаем специализирован техническую поддержку и услуги для помощи во внедрении магнитного контроля в существующие рабочие процессы.
Автомобильные системы
Современные автомобили по сути являются компьютерами на колесах, требующими постоянной обратной связи от рулевого управления и трансмиссии.
- Датчики угла поворота руля: Магнитная технология отслеживает ввод водителя для управления электронным контролем устойчивости.
- Контроль дроссельной заслонки: отслеживая точное положение дроссельной заслонки, наши кодеры помогают оптимизировать экономию топлива и отклик двигателя.
Медицинские устройства и робототехника в медицине
Точность в медицинской области — вопрос безопасности. Бесконтактная магнитная начинка идеально подходит для стерильной среды.
- Робототехника в хирургии: Мы предоставляем высокий угловое разрешение уровень, необходимый для минимально инвазивных роботизированных операций, где требуется субмиллиметровая точность.
- Имиджевые столы: Магнитные энкодеры обеспечивают плавное, тихое позиционирование столов для МРТ и КТ, обеспечивая комфорт пациента и ясность изображения.
Критерии технического отбора для вращательного магнитного энкодера
Выбор подходящего вращающийся магнитный энкодер потребуют балансировки точности и механической реальности. Мы опираемся на четыре столпа, чтобы датчик стабильно работал в полевых условиях.
Разрешение: PPR против CPR
Разрешение определяет, насколько小 движение вы можете обнаружить. Для инкрементальных систем мы смотрим на PPR (сигналы за оборот)Для абсолютных систем мы измеряем в битах или CPR (Counts Per Revolution).
| Метрика | Определение | Лучшее для |
|---|---|---|
| PPR | Количество импульсов высокой частоты на канал за цикл. | Управление скоростью и базовый мониторинг RPM. |
| СЕР. | Общее количество уникальных состояний (4x PPR в квадрации). | Высокоточное позиционирование. |
| Биты | Силы 2 (например, 12 бит = 4096 позиций). | Обратная связь абсолютного положения. |
Защита окружающей среды (IP-классы)
Поскольку эти датчики часто размещаются в магниты, используемые в промышленности настройках корпус имеет значение. В отличие от оптических версий, вращающийся магнитный энкодер может быть полностью encapsulated.
- IP67: Пылезащита и защита от погружения.
- IP69K: С выдерживает мойку под высоким давлением паром (распространено в пищевой/фармацевтической промышленности).
Интерфейсы вывода
Интерфейс определяет, как кодер «общается» с вашим контроллером. Выбираем в зависимости от длины кабеля и скорости передачи данных:
- SSI / BiSS: Высокоскоростная последовательная связь для абсолютных данных.
- CANopen: Стандарт для автомобильных и сложных промышленных сетей.
- PWM: Простое модуляция ширины импульса для экономичных приложений.
- Incremental (A/B/Z): Классический выбор для реального времени коммутации мотора.
Расхождение воздушного зазора и выравнивание
«Воздушный зазор» — физическое пространство между магнитом и сенсорным чипом. Если зазор слишком велик, то магнитной силой капли, вызывая помехи сигнала. Если он слишком плотно зажат, механический разбег может привести к столкновению.
Мы всегда проверяем магнитного потока и плотности поверхностного поля магнит приводателя, чтобы убедиться, что условие́ние сигнала цепь получает чистую синусоиду/косинусоиду. Надлежащая механическая выравненность обеспечивает:
- Аксиальное смещение: Удержание магнита по центру над датчиком.
- Угол отклонения (наклон): Управление углом, чтобы предотвратить искажение сигнала.
- Тепловая устойчивость: Обеспечение постоянства зазора по мере расширения деталей при нагреве.
Будущие тенденции в технологии rotary magnetic encoder
Ландшафт систем управления движением быстро меняется, и вращающийся магнитный энкодер находится на переднем крае этой эволюции. Мы переходим от простой обратной связи к интеллектуальным интегрированным системам, задающим следующее поколение автоматизации.
Взлет умных энкодеров и прогнозного обслуживания
Мы сейчас видим появление «умных энкодеров», которые делают намного больше, чем просто сообщают о положении. Эти устройства интегрируют расширенную самодиагностику для мониторинга собственного состояния. Анализируя данные в реальном времени, такие как амплитуда сигнала и внутренняя температура, эти энкодеры могут предсказывать возможные отказы до их наступления.
- Самокоррекция: Мгновенная компенсация дрейфа сигнала, вызванного изменениями окружающей среды.
- Контроль состояния: Отслеживание силы магнитного поля для обнаружения механических смещений.
- Сокращение простоя: Оповещение обслуживающих команд о проблемах до того, как произойдет системный отказ.
Миниатюризация для микро-роботов и медицинских технологий
По мере роста спроса на более маленькие и быстрые устройства мы сосредотачиваем усилия на экстремальной миниатюризации. Современная микро-робототехника и хирургические инструменты требуют высокого разрешения обратной связи в невероятно компактных габаритах. Этот тренд обусловлен:
- 超-Компактные сенсорные IC: Уменьшение габаритов чувствительного элемента без снижения разрядности.
- Высокопроизводительные магниты: Использование специализированных магнитов, используемых в роботах соединений, которые обеспечивают сильное стабильное магнитное поле даже на миллиметровом уровне.
- Интегрированный дизайн: Переход к «безвальных» или «комплектных» энкодерам, которые интегрируются непосредственно в корпус мотора для экономии места.
Передовая обработка сигналов и интеграция ИИ
Будущее за вращающийся магнитный энкодер также кроется в программном обеспечении. Мы все чаще внедряем обработку сигналов на базе искусственного интеллекта на уровне чипа. Это позволяет датчику более эффективно фильтровать электромагнитные помехи (EMI) и сохранять высокую точность в наиболее электрически шумных условиях. Такой уровень sophistication обеспечивает, что даже по мере усложнения машин обратная связь остается прочной и надежной.
FAQ по вращающимся магнитным энкодерам
Мы получаем множество вопросов о том, как лучше всего выполнить… вращающийся магнитный энкодер устойчив в полевых условиях по сравнению с традиционными технологиями сенсинга. Ниже приведены прямые ответы на наиболее часто задаваемые вопросы, которые мы получаем от инженеров и системных интеграторов.
В чем разница между магнитным и оптическим энкодером?
Основное различие заключается в sensing medium и долговечности. Оптические кодирователи используют источник света и кодированный диск для отслеживания движения; они обеспечивают высокую точность, но хрупки и легко выходят из строя в «грязных» средах. A вращающийся магнитный энкодер использует a магнит из неодима и сенсорный интегральный схемы. Так как он бесконтактный и в нём нет стеклянных деталей, он гораздо более устойчив к пыли, маслу, удару и вибрации.
Могут ли магнитные энкодеры работать рядом с моторами высокого напряжения?
Да. В то время как высоковольтные двигатели создают электромагнитные помехи (ЭМИ), современные магнитные энкодеры спроектированы с встроенной защитой и дифференциальной передачей сигнала. Используя высококачественные Датчики Холла и корректная обработка сигнала, эти энкодеры фильтруют внешний шум, обеспечивая что absolute position данные остаются точными даже в условиях электрического шума
Какой типичный срок службы бесконтактного магнитного кодера?
Поскольку между измерительным элементом и вращающимся магнитом отсутствует физический контакт, износ механических деталей отсутствует. Электронные компоненты обычно рассчитаны на многовековой срок эксплуатации. В большинстве промышленных приложений срок службы изделия составляет вращающийся магнитный энкодер ограничен только подшипниками механического узла мотора или вала, к которому он присоединён, что делает его практически бесшумным решением без необходимости обслуживания.
Как температура влияет на точность магнитного энкодера?
Экстремальная жара может повлиять на силу магнитного поля целевого магнита. Однако мы минимизируем это воздействие с помощью специализированных склеенные магниты которые обеспечивают превосходную термостабильность.
- Низкие температуры: Обычно существенно не влияют на целостность сигнала.
- Высокие температуры: Могут вызывать «сдвиг сигнала» при использовании материалов низкого качества.
- Решение: Высококачественные магнитные материалы и встроенная температурная компенсация в микросхеме датчика обеспечивают угловое разрешение остаться стабильными в широких диапазонах эксплуатации (обычно от -40°C до +125°C).


 Russian
 English
 German
 Vietnamese
 Spanish (Mexico)
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Danish
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Estonian
 Greek
 Bulgarian


Оставить комментарий