
Hoe Rotatieve Magnetische Encoder Werkt
In moderne industriële bewegingcontrole is betrouwbaarheid vaak het verschil tussen naadloze productie en kostbaar stilstand. We ontwerpen onze rotatieve magnetische encoders om de kwetsbaarheidsproblemen die inherent zijn aan traditionele optische systemen op te lossen. Door gebruik te maken contactloze sensing, deze apparaten volgen de hoekpositie zonder enige fysieke slijtage, wat zorgt voor een levensduur die vaak langer meegaat dan de machines die ze bedienen.
De Fysica: Hall-effect en Magnetorestitution (MR)- sensing
In de kern van elke magnetische encoder ligt de interactie tussen een magnetisch veld en een gespecialiseerd halfgeleidermateriaal. We maken gebruik van twee primaire fysische verschijnselen om beweging vast te leggen:
- Hall-effect-sensing: Deze technologie meet het spanningsverschil over een geleider wanneer deze aan een magnetisch veld wordt blootgesteld. Het is uitzonderlijk robuust en ideaal voor algemene positionering.
- Magnetorestieve (MR)-technologie: Voor toepassingen die hogere precisie vereisen, passen we aan AMR (Anisotropic Magnetoresistive) or GMR (Giant Magnetoresistive) sensoren toe. Deze detecteren veranderingen in elektrische weerstand op basis van de hoek van het magnetische veld, wat een superieure hoeksresolutie en minder lawaai.
De belangrijkste onderdelen: Permanente magneten versus sensor-IC
Onze roterende magnetische encoders bestaan uit twee fundamentele elementen die in perfecte synchronisatie werken:
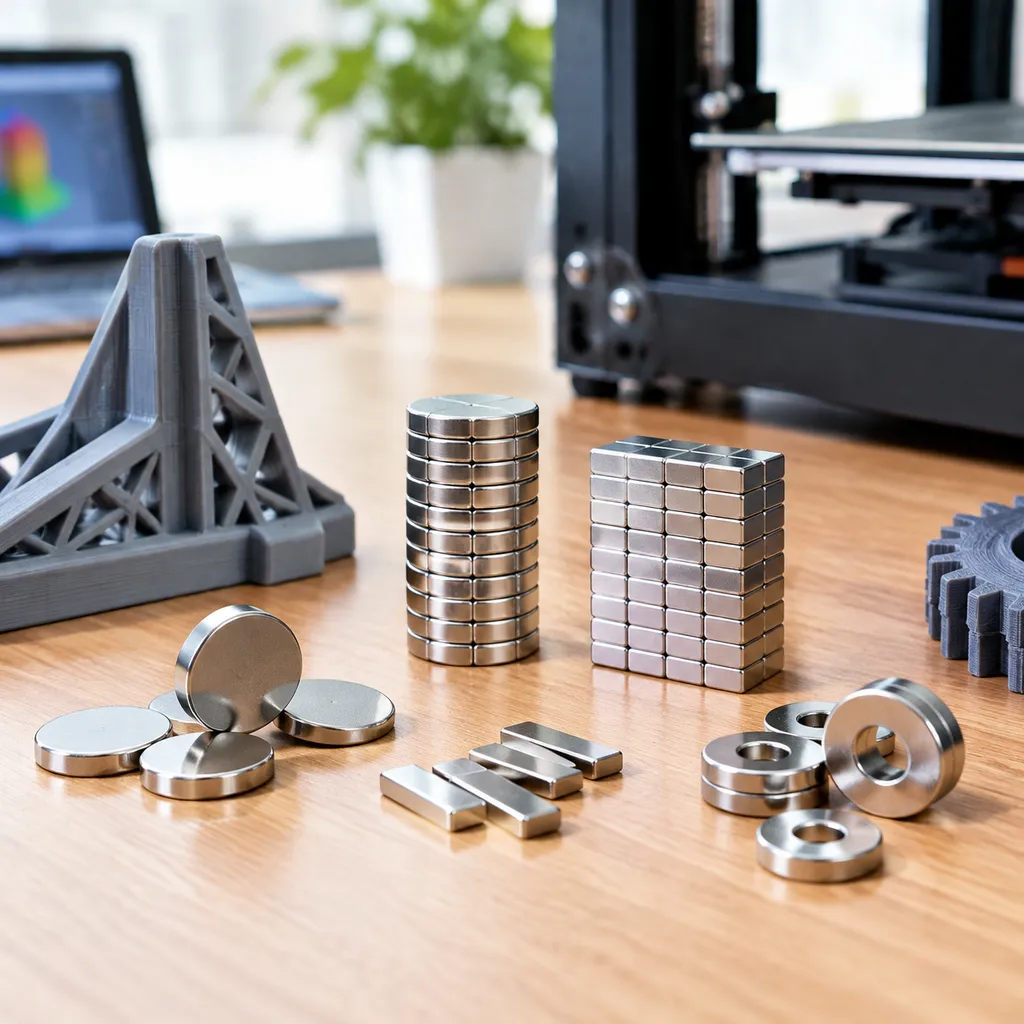
- Het doelmagneet: Een hoogwaardig Neodymium (NdFeB) of Ferriet permanente magneten zijn bevestigd aan de roterende as. Terwijl deze draait, genereert het een verschuivend magnetisch veld.
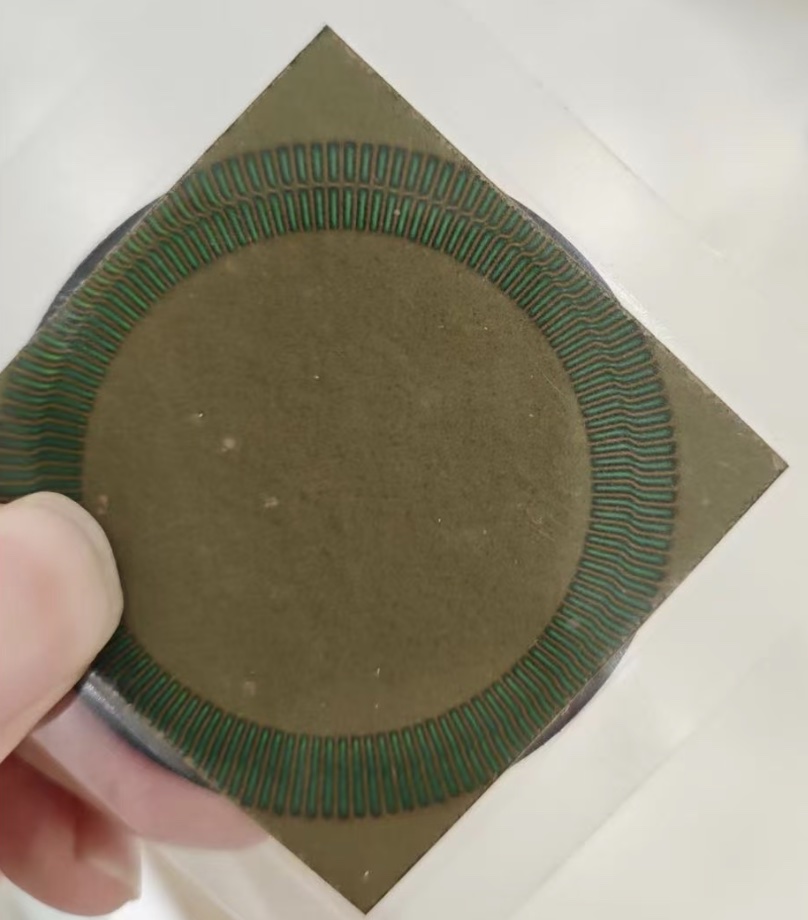
- De Sensor-IC: Een vaste geïntegreerde schakeling (IC) die zich dicht bij de magneet bevindt. Dit chip bevat de sensorelementen (Hall of MR) en de logica die nodig is om de magnetische flux te interpreteren.
| Onderdeel | Functie | Materiaal/Type |
|---|---|---|
| Magnetische trigger | Genereert het referentievoud | Neodynium of Ferriet |
| Sensorelement | Detecteert veldoriëntatie | Hall Effect of AMR/GMR |
| Verwerker | Zet ruwe data om naar uitvoer | ASIC of microcontroller |
Signaalverwerking: Van magnetische velden tot elektrische pulsen
De overgang van een fysieke rotatie naar een digitaal signaal vindt plaats in microsenen. Terwijl de magneet draait, detecteert de sensors-IC de veranderende magnetische fluxdichtheid en genereert Sinus- en cosinussignalen.
Vervolgens gebruiken we intern signaalconditionering om deze analoge golven te interpoleren, zodat ze worden omgezet in digitale formaten zoals Incremental Pulses (PPR) or Absolute Position data. Dit proces stelt ons in staat om snel feedback te leveren voor elektronische commutatie en motorbediening, ervoor zorgend dat uw systeem zijn exacte positie kent bij elke milliseconde van werking.
Magnetische vs. optische encoders: een vergelijkende analyse
Bij het kiezen tussen detectietechnologieën draait de discussie meestal om de omgeving versus de vereiste nauwkeurigheid. Hoewel optische encoders historisch gezien hebben geleid in high-end resolutie, de draaimagneetische encoder heeft de kloof aanzienlijk verkleind en biedt een robuustheid die optische sensoren eenvoudigweg niet kunnen evenaren.
Duurzaamheid in ruwe omgevingen
Het grootste voordeel van magnetische technologie is de veerkracht ervan. Optische encoders vertrouwen op een duidelijke zichtlijn tussen een lichtbron en een fotodetector, wat betekent dat een stofkorrel of een druppel olie op de codeschijf signaaluitval kan veroorzaken.
- Vervuilingsbestendigheid: Magnetische sensoren zijn immuun voor stof, vuil, olie en vocht.
- Schok en vibratie: Omdat ze geen kwetsbare glazen schijven hebben, kunnen magnetische systemen zware mechanische belasting aan zonder te shatteren.
- Sealen: Ze zijn veel gemakkelijker af te dichten tot IP67- of IP69K-standaards voor afwasinstallaties.
Precisie en resolutie
In het verleden waren optische encoders de enige keuze voor taken met hoge resolutie. Moderne signaalconditioning en geavanceerde interpolatie hebben echter het draaimagneetische encoder om indrukwekkend te bereiken hoeksresolutie. Terwijl optisch nog steeds de voorsprong heeft voor ultra-precisie laboratoriumapparatuur, leveren magnetische sensoren nu de 12-bits tot 16-bits resolutie die nodig is voor de meeste industriële motorfeedback- en robotica-toepassingen.
Formaat en integratie
Magnetische encoderpassen bieden een veel compacter profiel. De kernopstelling—een kleine permanente magneet en een sensore IC—neemt een fractie van de ruimte in beslag die nodig is voor de omvangrijke LED- en maskersassemblages die in optische eenheden worden aangetroffen. Deze compactheid maakt mogelijk:
- Lagere profielontwerpen: Ideaal voor dunne “pannenkoek”-motoren.
- Geïntegreerde oplossingen: Gemakkelijker rechtstreeks op een PCB binnen een behuizing te plaatsen.
- Verminderde Gewicht: Kritisch voor dronescharnieren en draagbare robotica.
Kostenbesparing en ROI
From a business perspective, the long-term ROI of magnetic sensing is superior in industrial settings. Because the system is contactloze sensing based, there is no mechanical wear and tear.
- Onderhoudsvrij: Geen noodzaak om lenzen schoon te maken of verzette LEDs te vervangen.
- Lagere initiële kosten: Het productieproces voor magnetische sensore IC's is over het algemeen schaalbaarder en betaalbaarder dan hoogprecisie geëtste glas-schijven.
- Langdurigheid: Een goed ontworpen systeem dat van hoge kwaliteit is gids voor zeldzame-aarde magneten zal vaak langer meegaan dan de motor waaraan het is bevestigd, waardoor stilstand en vervangingskosten aanzienlijk afnemen.
| Kenmerk | Magnetische encoder | Optische Encoder |
|---|---|---|
| Vuil-/Verontreinigingstolerantie | Uitstekend (Stof/Olij/Water) | Slecht (Heeft Schone Lucht Nodig) |
| Mechanische Betrouwbaarheid | Hoog (Geen fragiele onderdelen) | Matig (Glasdiscs kunnen breken) |
| Grootte | Zeer Compact | Iets zwaarder / Groter |
| Kosten | Budgetvriendelijk | Hogere Precisie = Hogere Kosten |
| Beste gebruiksvoorbeeld | Industrieel/Automotive/Buiten | Lab/ high-end CNC |
Belangrijkste Types van Draaibare Magnetische Encoders
Het kiezen van de juiste draaibare magnetische encoder hangt volledig af van hoe uw systeem beweging moet “zien”. We categoriseren deze doorgaans in twee functionele groepen en twee mechanische lay-outs om aan specifieke industriële behoeften te voldoen.
Incremental Encoders: Snelheid en Relatieve Beweging
Incremental modellen zijn de go-to voor snelheidsregeling en eenvoudige afstandsmeting. Ze genereren een incrementele puls (A- en B-kanalen) voor elke fractie van een omwenteling.
- PPR (Pulses Per Revolutie): Dit definieert uw hoeksresolutie.
- Elektronische Commutatie: Wordt vaak gebruikt in borstelloze motoren om basisfeedback te bieden.
- Beperking: Als de stroom uitvalt, verliest het systeem zijn plaats en moet teruggaan naar een “home”-positie om opnieuw te starten.
Absolute Encoders: Precisie en Positiegeheugen
Voor hoge inzet Industriële automatisering, absolute encoders zijn superieur omdat ze een unieke absolute positie waarde voor elk punt van de rotatie bieden.
- Enkelvoudige draai: Biedt hoge-resolutiegegevens binnen één 360-gradenrotatie.
- Meervoudige draai: Volgt zowel de hoek als het totale aantal volledige omwentelingen, zelfs als de voeding uitstaat.
- Betrouwbaarheid: Er is geen afstarthulp-sequentie nodig bij het opstarten, wat essentieel is voor veiligheid in robotica.
Aslijnige versus asloze (lagerloze) configuraties
De fysieke integratie van de asencoder bepaalt zijn mechanische footprint.
- Aslijnig: Een kleine permanente magneet is direct aan het uiteinde van de motoras gemonteerd, met de sensore IC direct erboven geplaatst.
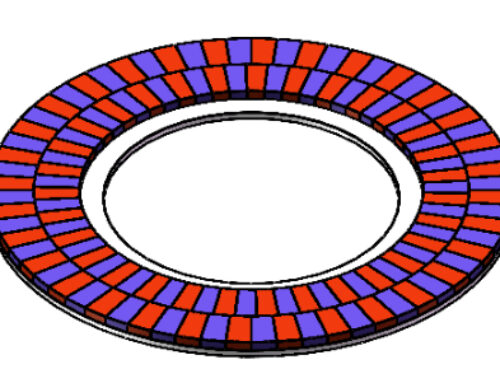
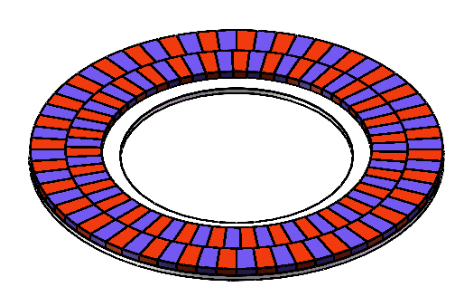
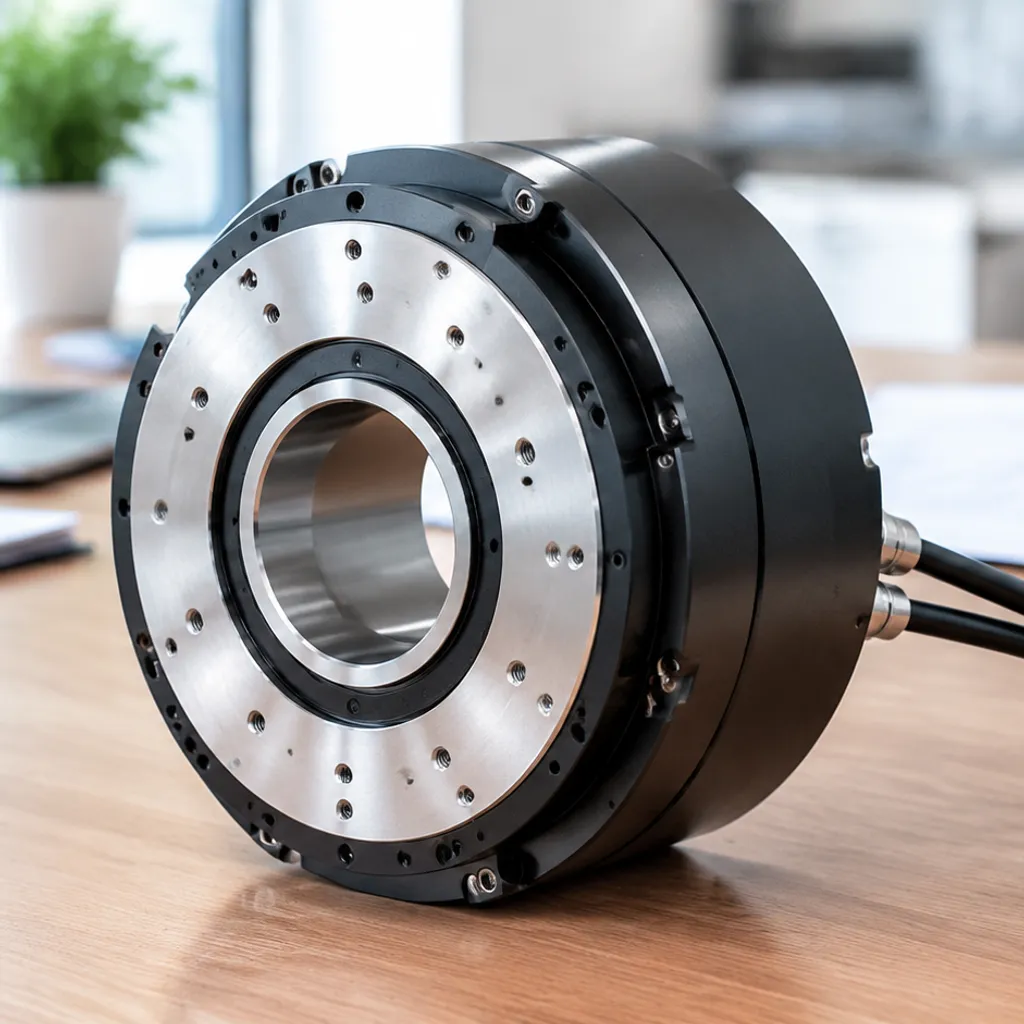
- Offset (Bearingless): Deze opstelling gebruikt een magnetische ring die zich om de as krult. Het is ideaal voor holle-as-toepassingen of wanneer er weinig ruimte is. Omdat deze ontwerpen vaak vereisen een verschillende vorm van magneet om rondom grote diameters te wikkelen, bieden ze ongelooflijke flexibiliteit voor zware machines.
| Kenmerk | Incremental Encoder | Absolute Encoder |
|---|---|---|
| Power-up Logic | Requires homing | Immediate position data |
| Complexiteit | Simple / Low cost | High / Data rich |
| Beste gebruiksvoorbeeld | Conveyors, fans, pumps | Robotics, CNC, medical arms |
| Signal Type | Square wave (Pulse) | Digital (SSI, BiSS, CAN) |
The Critical Role of Magnetic Materials (The NBAEM Advantage)
In my experience, a draaimagneetische encoder is alleen zo betrouwbaar als de magneet die het aandrijft. De magneet is de “hartslag” van het systeem; als het magnetische veld inconsistent is, kan de sensor-IC geen schoon signaal produceren. We geven de voorkeur aan materialen van hoge kwaliteit om een superieure signaal-ruisverhouding te waarborgen, wat jitter direct elimineert en gegevensverlies in hoge-snelheids toepassingen voorkomt.
De keuze van het materiaal bepaalt de prestatielimieten van de encoder:
- Neodymium (NdFeB): Dit is de gouden standaard voor waarneming met hoge resolutie. Als eerste neodymium-magneet leverancier uit China, gebruiken we hoog-energie NdFeB om klemruimte en compactere encoder-ontwerpen mogelijk te maken.
- Ferriet: Hoewel betaalbaarder, wordt Ferriet meestal gereserveerd voor toepassingen met lage precisie vanwege zijn lagere magnetische fluxdichtheid.
Temperatuurstabiliteit is waar de kwaliteit van het magnetische materiaal echt getest wordt. In zware industriële omgevingen kan warmte de magnetische veldsterkte doen afnemen. Door het wat is BH-curve van onze materialen te analyseren, zorgen we ervoor dat onze magneten hun sterkte en oriëntatie behouden, zelfs onder extreme thermische stress. Deze stabiliteit is cruciaal om “signaaldrift” te voorkomen, zodat uw draaimagneetische encoder even precieze positionering biedt bij 100°C als bij kamertemperatuur.
Grote toepassingen van roterende magnetische encoders
We zien de draaimagneetische encoder als de ruggengraad van moderne bewegingstechniek. Omdat deze sensoren trillingen en verontreinigingen beter kunnen verdragen dan optische alternatieven, zijn ze de standaard geworden voor industrieën waar uitval geen optie is. Van de fabrieksvloer tot de operatiekamer zorgt onze technologie ervoor dat elke beweging met absolute precisie wordt gevolgd.
Robotica en Collaborative Robots (Cobots)
In de wereld van robotica is ruimte schaars en betrouwbaarheid is alles.
- Beweging positionering van de gewrichten: We integreren encoders rechtstreeks in robotgewrichten om realtime feedback te bieden, waardoor soepele en veilige menselijke-robot samenwerking gegarandeerd is.
- Motors feedbacksystemen: Hoge-resolutie magnetische sensing maakt precisie mogelijk elektronische commutatie, wat essentieel is voor de vloeiende beweging van cobotarmen.
Industriële automatisering en CNC-machines
Efficiëntie in de productie hangt af van synchronisatie. Een draaimagneetische encoder biedt de robuustheid die nodig is voor zware cycli.
- CNC-machines: Onze sensoren behouden absolute positie zelfs in omgevingen vol met metaalspanen en koelvloeistofspuitingen.
- Transportband-synchronisatie: We gebruiken deze encoders om snelheden over meerdere motorstadia op elkaar af te stemmen, waardoor knelpunten in hoge-snelheids bottellijn- of verpakkingslijnen worden voorkomen. Om te zorgen dat deze systemen op piekprestaties draaien, bieden we gespecialiseerde technische ondersteuning en diensten om magnetische sensoring te integreren in bestaande workflows.
Automobielsystemen
Moderne voertuigen zijn in wezen computers op wielen en vereisen voortdurend feedback van het stuur en aandrijflijn.
- Stuurhoeksensoren: Magnetische technologie volgt de input van de bestuurder om elektronische stabiliteitscontrole te beheren.
- Gasklepbediening: Door de exacte positie van de gasklep te controleren, helpen onze encoders brandstofefficiëntie en motorrespons te optimaliseren.
Medische apparatuur en chirurgische robotica
Precisie in het medische veld is een kwestie van veiligheid. De contactloze aard van magnetische sensing maakt het ideaal voor steriele omgevingen.
- Chirurgische robotica: Wij leveren de hi hoeksresolutie noodzakelijk voor minimaal invasieve robotchirurgie waarbij sub-millimeter nauwkeurigheid vereist is.
- Beeldvormingstafels: Magnetische encoders beheren de soepele, stille positionering van MRI- en CT-scantafels, wat patiëntcomfort en beeldhelderheid garandeert.
Technische selectiekeuzes voor een roterende magnetische encoder
Kiezen wat draaimagneetische encoder vereist het balanceren van precisie met mechanische realiteit. We richten ons op vier pijlers om ervoor te zorgen dat de sensor betrouwbaar functioneert op het terrein.
Resolutie: PPR vs. CPR
Resolutie definieert hoe klein een beweging is die u kunt detecteren. Voor incrementele systemen kijken we naar PPR (Pulses Per Revolutie). Voor absolute systemen meten we in bits of CPR (Counts Per Revolution).
| Metric | Definitie | Het beste voor |
|---|---|---|
| PPR | Aantal hoge pulsen per kanaal per slag. | Snelheidsregeling en basis RPM-tracking. |
| CPR | Totaal aantal unieke toestanden (4x PPR in kwadratuur). | Hoge-precisie positionering. |
| Bits | Power of 2 (bijv. 12-bit = 4096 posities). | Absolute positie feedback. |
Environmental Protection (IP Ratings)
Aangezien deze sensoren vaak in omgevingen leven waar stof en vuil aanwezig zijn magneten gebruikt in de industrie het behuizing is van belang. In tegenstelling tot optische versies kan een draaimagneetische encoder volledig worden geseal.
- IP67: Stofdicht en beschermd tegen onderdompeling.
- IP69K: Trotseert hogedruk-stoomreiniging (veelvoorkomend in voeding/farmaceutica).
Uitvoerinterfaces
De interface bepaalt hoe de encoder met uw besturing communiceert. We selecteren op basis van kabellengte en datasnelheid:
- SSI / BiSS: Snelwaardige seriële communicatie voor absolute data.
- CANopen: Standaard voor automotive en complexe industriële netwerken.
- PWM: Eenvoudige pulsgenerator met variabele duur voor kostenbewuste toepassingen.
- Geleidelijke (A/B/Z): De klassieke keuze voor real-time motorcommutatie.
Luchtspalkaarten en Uitlijning
De “luchtspaad” is de fysieke ruimte tussen de magneet en de sensor-IC. Als de ruimte te breed is, magnetische veldsterkte vallen er signalfouten op. Als hij te strak is, kan mechanische uitslag botsingen veroorzaken.
Wij controleren altijd de magnetische flux en oppervlakte gauss van de actuator-magneet om ervoor te zorgen dat signaalconditionering het circuit een schone sinus/ cosinus golf ontvangt. Juiste mechanische uitlijning zorgt voor:
- Asafwijking: De magneet centraal boven de sensor houden.
- Kantel tolerantie: Het beheren van de hoek om signaalruis te voorkomen.
- Thermische stabiliteit: Zorgen dat de kloof consistent blijft terwijl onderdelen uitzetten door warmte.
Toekomstige trends in roterende magnetische encoder-technologie
Het landschap van motion control verandert snel, en draaimagneetische encoder staat aan de voorhoede van deze evolutie. We bewegen verder dan eenvoudige feedback naar intelligente, geïntegreerde systemen die de volgende generatie automatisering definiëren.
De opkomst van slimme encoders en predictief onderhoud
We zien nu de opkomst van “Slimme Encoders” die veel meer doen dan alleen posities aangeven. Deze apparaten integreren geavanceerde zelfdiagnose om hun eigen operationele gezondheid te bewaken. Door realtime data te analyseren zoals signaalamplitude en interne temperatuur, kunnen deze encoders potentiële storingen voorspellen voordat ze gebeuren.
- Zelfcorrectie: Realtime compensatie voor signaaldrift veroorzaakt door omgevingsveranderingen.
- Toezicht op toestand: Het volgen van magnetische veldsterkte om mechanische misalignments te detecteren.
- Verminderde uitvaltijd: Het waarschuwen van onderhoudsteams voor problemen voordat een systeemreboot door het hele systeem heen plaatsvindt.
Miniaturisatie voor micro-robotica en medische technologie
Naarmate de vraag naar kleinere, wendbaardere machines toeneemt, richten we ons op extreme miniaturisatie. Moderne micro-robotica en chirurgische hulpmiddelen vereisen hoge-resolutie feedback in ongelooflijk compacte ruimtes. Deze trend wordt aangestuurd door:
- Ultra-Compact Sensor-ICs: Het verkleinen van de afmetingen van de sensorelementen zonder verlies van bits-precisie.
- High-Performance Magnets: Het benutten van gespecialiseerde magneten gebruikt in robot gewrichten die een sterke, stabiele magnetische veld leveren, zelfs op millimeterformaat.
- Geïntegreerd ontwerp: Op weg naar “lagervrije” of “kit” encoders die rechtstreeks in de motorbehuizing integreren om ruimte te besparen.
Geavanceerde signaalverwerking en AI-integratie
De toekomst van de draaimagneetische encoder ligt ook in de software. We implementeren steeds vaker AI-gestuurde signaalconditie op chipniveau. Dit maakt het mogelijk dat de sensor elektromagnetische ruis (EMI) efficiënter filtert en een hoge nauwkeurigheid behoudt in de meest elektrisch drukke omgevingen. Dit niveau van verfijning zorgt ervoor dat zelfs naarmate machines complexer worden, de feedback rotsvast en betrouwbaar blijft.
FAQ over roterende magnetische encoder
We krijgen veel vragen over hoe een draaimagneetische encoder het in het veld houdt vergeleken met traditionele sensortechnologieën. Hier zijn de directe antwoorden op de meest voorkomende vragen die we van ingenieurs en systeemintegratoren ontvangen.
Wat is het verschil tussen een magnetische en een optische encoder?
Het belangrijkste verschil ligt in het gevoelige medium en duurzaamheid. Optische encoders gebruiken een lichtbron en een gecodeerde schijf om beweging te volgen; ze bieden hoge precisie maar zijn kwetsbaar en gaan gemakkelijk kapot in ’vieze’ omgevingen. Een draaimagneetische encoder maakt gebruik van een neodymiummagneet en een sensor-IC. Omdat het contactloos is en geen glazen onderdelen heeft, is het veel resistenter tegen stof, olie, schokken en trillingen.
Kunnen magnetische encoders werken nabij hoogspanningsmotoren?
Ja. Hoewel hoogspanningsmotoren elektromagnetische storingen (EMI) genereren, zijn moderne magnetische encoders ontworpen met geïntegreerde afscherming en differentiële signaalvorming. Door het gebruik van hoogwaardige Hall-effect sensoren en correcte signaalconditionering worden deze encoders externe ruis gefilterd, zodat absolute positie de gegevens nauwkeurig blijven, zelfs in elektrisch lawaaierige omgevingen.
Wat is de typische levensduur van een contactloze magnetische encoder?
Aangezien er geen fysiek contact is tussen het sensoronderdeel en de roterende magneet, is er nul mechanische slijtage. De elektronische componenten zijn doorgaans gekenmerkt voor decennia van werking. In de meeste industriële toepassingen wordt de levensduur van een draaimagneetische encoder beperkt tot de mechanische lagers van de motor of as waaraan het is bevestigd, waardoor het een vrijwel onderhoudsvrije oplossing is.
Hoe beïnvloedt temperatuur de nauwkeurigheid van een magnetische encoder?
Extreem hoge temperaturen kunnen de sterkte van het magnetische veld van de doelmagneet beïnvloeden. Dit beperken we echter door gebruik te maken van gespecialiseerde gebonden magneten die een uitstekende thermische stabiliteit bieden.
- Lage temperaturen: Hebben over het algemeen geen merkbare impact op de signaalintegriteit.
- Hoge temperaturen: Kunnen 'signaal drift' veroorzaken als lage kwaliteit materialen worden gebruikt.
- De oplossing: Hoogwaardig magnetische materialen en ingebouwde temperatuurscompensatie in de sensore IC zorgen ervoor dat hoeksresolutie gelijk blijft over brede bedrijfstemperatuursbereiken (meestal -40°C tot +125°C).
 Dutch
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Danish
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Estonian
 Greek
 Bulgarian
Laat een reactie achter