
Frameless Torque Motor Anatomi og driftsprincipper
En rambestem motor leverer høj-densitets elektromagnetisk kraft direkte til din mekaniske belastning. Ved at fjerne traditionelle motorrammer, akseludvidelser og endebøsninger giver vi en ufærdig stator- og rotorassembly der monteres direkte inden i din maskinforskruning. Drifts som en direkte-drev permanent magnet synkron motor (PMSM), omdanner den elektrisk energi til præcis roterende kraft uden mekanisk overholdelse.
[ Maskinrum / værtstruktur ]
+———————————————–+
| Statorkerne laminationer & kobberviklinger |
| [ Luftgab: 0.3 mm – 1.0 mm ] |
| Rotorring med Neodymium / SmCo magneter |
+———————————————–+
[ Stor hulåbning / Optisk klarhed ]
Statorkerne laminationer, kobbersporfyldningsfaktor og isolationsklasser
Statoren er den stationære elektromagnetiske motor i sættet. Vi optimerer dets effektivitet gennem præcis lamination og viklingarkitektur:
-
- Siliciumstållaminationer: Vi bruger ultra-tynde (0.1 mm til 0.35 mm) elektriske stål laminationer stablet under præcis tryk for at minimere hysterese og eddy-strømstab ved forhøjede commutationsfrekvenser.
- Kobberspursfyldningsfaktor: Gennem præcisions nålefletning og segmenterede statortænder skubber vi kobber-sporfyldningsgraden ud over 55% til 60%. Højere kobbervolumen sænker elektrisk modstand ($R$), hvilket direkte reducerer $I^2R$ termisk afledning og maksimerer kontinuerlig tordens tæthed.
- Højtemperatur isolering: Vores stænger anvender klasse H (180°C) eller klasse 200 (200°C) isolationssystemer med vakuumpressionsimpregnering (VPI), der beskytter interne viklinger mod dielektrisk nedbrydning, fugtighed og termisk cyklingsstress.
Slotted vs. Slotless Stator Design
Valg mellem slottede og slotløse konfigurationer bestemmer systemets glathed og topudgang:
| Funktion | Slotted Stator Design | Slotless Stator Design |
|---|---|---|
| Momentudgang | Maksimal moment tæthed gennem koncentrerede jern-tænder fluxveje | Moderat moment tæthed; kræver større motorvolumen |
| Cogging Moment | Målbar magnetisk detent; kræver spalte-skrue eller harmonic-afhjælpning | Nul cogging-torque- ingen jern tænder til at tiltrække permanente magneter |
| Spoleinduktans | Høj induktans; begrænser højhastighedsstrømstigning | Ekstremt lav induktans; muliggør ultrahurtig dynamisk respons |
| Bedst anvendt til | Robotteled, maskinværktøjsakse, højløftende drejeskiver | Optisk scanningsmetrologi, wafer-inspektion, direkte-drev gimbals |
Rotorenhed med højenergi neodymium- og SmCo-permanente magneter
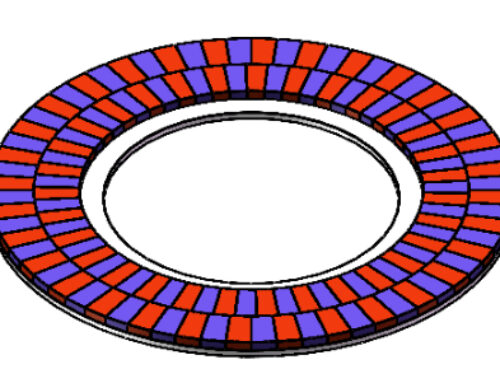
Rotoren består af en præcisionsmachinede stålsupportring beklædt med overflademonterede eller indlejrede jordartspermanente magneter. Vi vælger magnetkvaliteter baseret på driftsmiljøer:
-
- Neodymium-jern-bor (NdFeB): Leverer den højeste fluxdensitet og højenergiprodukt $(BH)_{\max}$. Ideel til robotik med høj acceleration opererende under 150°C.
- Samarium koboltn (SmCo): Nødvendig for rumfart, militær og barske nedstrømsmiljøer. SmCo modstår demagnetisering ved temperaturer op til 300°C og har næsten nul magnetisk drift over termiske variationer.
- Bevaringsbåndning: Roteringsdele er sikret med præcisions carbonfiber eller ikke-magnetisk rustfrit stål-sleeves for at forhindre magnetbevægelse under høje centrifugalkræfter.
Direkte drevmotor-kit drift uden mekaniske elementer
Frameless torque motor kits eliminerer hastighedsreduktorer, tandremme, harmoniske drivere og indgreb, der forårsager backlash.
-
- Stator monteres i maskinramen: Overfører varme direkte til din værtstruktur.
- Rotor monteres direkte på den drevne aksel: Gør den mekaniske nyttelast til motorens rotor selv.
- Øjeblikkelig dynamisk respons: Eliminerer tandhjulsfleksibilitet, strukturel resonans og mekanisk dødbånd for at levere bred servo-sløfbånd og sub-arksekund positioneringsnøjagtighed.
Stor hulaks actuator-design
Geometrien af den rameless drejningsmotor muliggør en usædvanligt stor indre boret. Denne åbne center-arkitektur løser kritiske designblokeringer:
-
- Anvendelsesrouting: Før højspændingskabel, signallinjer og pneumatik-slanger lige gennem rotationsaksen uden eksterne kabelspor.
- Komponentintegration: Huser høj-kredsløbs-tætheder slipsringe, roterende væske-forbindelser eller multi-akse optiske strålebaner direkte ned gennem midten.
- Strukturel optimering: Rummer store-diameter, tyndtværs-segjingsakser, der modstår høj torsion og bøjning uden at tilføje maskinmasse.
Frameless Torque Motor vs. Geared and Framed Motor Systems
Standard frameserede motorer kombineret med planetgear eller harmoniske reduktionsgear introducerer compliance, friktion og størrelse. Når vi integrerer en frameless torque motor direkte i maskinhuset, fjerner vi mekanisk transmissionsudstyr helt. Denne direkte-drev-opstilling leverer enestående dynamisk respons, lavere masse og sandt nul-tilbageslag bevægelse.
Backlash-Free Motion Control and Sub-Arcsecond Repeatability
Maskingearkasser lider af gear tætningsspalte, torsionstræk og hysterese. Med tiden forringes nøjagtigheden pga. tandslid, hvilket fører til tabt bevægelse ved retningsskift.
-
- Direkte belastningskobling: rotorboltene fastgør direkte den drevne belastning og danner backlash-fri bevægelseskontrol.
- Sub-arcsekund nøjagtighed: Ved at fjerne drivakler og koblinger afspejler positionsfeedback fra din højopløsningskoder den faktiske belastningsposition uden mekanisk forvrængning.
- Høj servostrenghed: Direkte kobling øger mekaniske resonansfrekvenser, hvilket tillader højere position- og hastighedsløkker værdier i servodrevet.
Masse reduktion og optimeret inertibidstribution
Indrammede motorer med inline nedkoblingsmotorer skaber cantileverede laster, hvilket kræver tunge strukturelle beslag for at modvirke afbøjning. En direkte drev rammefri momentmotor-kit optimaliserer massesfordelingen på tværs af dynamiske akser:
-
- Centraliseret masse: Statoren og rotoren monteres koncentrisk omkring drejningspunktet, hvilket placerer motorens masse direkte på rotationsaksen.
- Lavere belastningsinertia: At eliminere udstyrets udgangssøjle, lejer og koblingsnave reducerer den samlede systeminerti markant.
- Kompakt indpakning: Vi genvinder kritisk maskinindpakning ved at indlejre motorpakken direkte i dine strukturelle støbninger eller robotledknokler.
Eliminering af gearnedbrydning, smøremidler og vedligeholdelse
Standard gearkasser kræver løbende smøring, skaber forurening og udsættes for mekanisk slid, der forårsager operationel afdrift. For ikke-kontaktaktive bevægelsesbehov og forseglede drivmekanismer, gennemgå vores magnetiske koblings-typer og udvælgelsesvejledning tilbyder praktiske indsigter i ren drejningsmoment-overførsel.
-
- Ingen smøremiddelkontaminering: Ingen fedt- eller oliebad betyder nul tætningslækage—kritisk for håndtering af halvledere, optiske nyttelaster og medicinske renrum.
- Vedligeholdelsesfrit drift: Uden tænder i gear, der udsættes for cyklisk kontakt-fejltræthed, forbliver ydeevnen konstant over millioner af cyklusser.
- Akustisk tavshed: Eliminering af højhastighedsgrebs drejning sænker driftsstøj drastisk i følsomme hospital- og laboratorieområder.
Systemeffektivitet: Elektriske tab vs. maskinel friktion i reduktor
Traditionel tænkning antager, at gearede motorer kører mindre, mere effektive motorer ved høje hastigheder. I virkeligheden udtrækker gearkassefriktion en tung løbende straf:
| Ydelsesmål | Frameless Direct Drive Motor Kit | Framed Motor + Precision Reducer |
|---|---|---|
| mekanisk slør | 0 arcsec (nul backlash) | 1 til 3+ arcmin (øges med slid) |
| Transmission Efficiency | Op til 98% (kun elektromagnetisk) | 70% – 85% (friktions tab i tandhjul og tætningsringe) |
| Slid og servicelevetid | Ubegrænset (Begrænset kun af hovedakselejer) | Begrænset af geartræthed og smørelses nedbrydning |
| Torsional Stivhed | Ekstremt høj (Direkte mekanisk binding) | Moderat (Underlagt gearoptræk og bøjning) |
| Antal dele | 2 kernekomponenter (stator og rotor samling) | Høj (aksler, tandhjul, huse, nøglefurer, tætninger) |
Mens et rammefri direkte drejningskit oplever I²R kobbertab ved høje statiske drejningsmomenter, undgår det den konstante 15% til 30% mekaniske modstand, der er iboende ved tandreduktioner. Over høj-belastede dynamiske cyklusser leverer direkte drejning overlegen nettoeffektivitet, uovertruffen termisk stabilitet og konsekvent dynamisk gentagelighed.
Rammefri drejningsmotorvalg og ydeevne-målepunkter
Valg af det rette rammefri drejningsmotorkit kræver at se ud over overfladiske katalognumre. Fordi et direkte drivkit integreres direkte i din mekaniske indkapsling, bestemmes ydeevnen af hvordan elektriske dynamikker, termisk overførsel og mekaniske belastninger interagerer under rigtige driftsforhold.
Toppe vs. kontinuerte drejningsmomentratinger over operationelle belastningscyklusser
Når man dimensionerer en motor til cyklisk bevægelse, adskiller vi kontinuerlig termisk kapacitet fra kortvarig accelerationskraft:
-
- Kontinuerligt drejningsmoment ($T_c$): Det steady-state drejningsmoment motoren producerer uden at overskride sine maksimalvindingstemperaturgrænser (typisk 130°C til 155°C). Denne rating afhænger i høj grad af hvor effektivt værtskabet leder varme væk fra statoren.
- Topdrejningsmoment ($T_p$): Det maksimale transientdrejningsmoment til hurtig acceleration, deceleration eller stødbelastninger (ofte 2× til 4× kontinuerligt drejningsmoment). Drift her over længere perioder udgør risiko for termisk runaway eller magnetdemagnetisering.
- Driftscyklusanalyse: Vi bruger rørtionskvadratet (RMS) drejningsmomentberegninger over hele bevægelsessyklussen (acceleration, konstant hastighed, deceleration og hvile) for at bekræfte, at den gennemsnitlige termiske belastning forbliver strengt under den kontinuerlige nominel.
Moment-til-Inerti Ratio og Dynamisk Accelerationsbåndbredde
Eliminering af mekaniske gearreduktions ændrer den dynamiske ligning. Uden et transmissionsforhold til kunstigt at dele belastningsinertien, kobles motorens rotor direkte til applikationens nyttelast.
-
- Maksimering af Responsivitet: Høj drejningsmomentdensitet kombineret med en lav rotorinerti giver et overlegen drejningsmoment-til-inerti-forhold. Dette tillader servostyringssløjfen at køre ved højere båndbredder uden at forårsage strukturel resonance.
- Eliminering af mekanisk tilpasningseftergivning: Den stive direkte drev-interface fjerner backlash, torsional windup og drivline-tilpasning, og leverer øjeblikkelig positionering og under-arc-se fundamentale sætninger.
| Ydelsesmål | Kritisk evalueringsfaktor | Indflydelse på systemdesign |
|---|---|---|
| Motor konstant ($K_m$) | Drejningsmomentudgang per rod-watt af resistivt tab ($Nm / \sqrt{W}$) | Måler motorens kerneeffektivitet uafhængig af viklingens spænding |
| Back-EMF ($K_e$) | Spænding genereret pr. enhed af rotationshastighed ($V_{rms} / k_{rpm}$) | Bestemmer maksimumhastighed obtainable inden for DC-bussens grænser |
| Drejningsmomentfølsomhed ($K_t$) | Drejningsmoment genereret pr. ampere af indgangsstrøm ($Nm / A_{rms}$) | Styrer servosforstærkerens kontinuerlige og topstrømbestemmelser |
| Cogging Moment | Top-til-top magnetisk returspændingsknap uden strøm anvendt | Påvirker direkte lavhastigheds hastigheds-ripp og scanningens nøjagtighed |
Termisk afledning, winding-grænser og kølejakker
Frameless statorer mangler eksterne køleblæsere, hvilket betyder at maskinens ramme fungerer som den primære varmeaflede.
-
- ledningsveje: varmen bevæger sig fra kobberviklingerne gennem jord-væg isoleringen, ind i statorlaminationsstakken og over den strukturelle grænseflade til maskinehuset. Vi designer monteringsrør med tætte radiale klaringer for at minimere termisk grænseflade-modstand.
- Aktive kølejakker: For pladsbegrænsede systemer med høje RMS-torquesta krav, tilføjelse af integrerede væskekølejakker eller tvungen luftkanaler omkring statorrøret fordobler kontinuerlig torsionskapacitet uden at øge motorrammens størrelse.
- Winding-beskyttelse: Indbyggede RTD'er eller termistorer inde i viklingens end-turns giver realtids termisk overvågning, som føder servoens $I^2t$ termisk foldback-beskyttelse.
Elektrisk tilpasning: Back-EMF, motorparametre og digitale drivere
En rameless momentmotor skal matches elektrisk til DC-bus spænding og servo-forstærker bedømmelser. Vi tilpasser viklingskonfigurationen (omdrejninger og trådtætheder) for at optimere torque-speed kurven:
-
- DC-Bus Udnyttelse: Motorens back-EMF ved top hastighed, kombineret med resistive og induktive spændingsfald, skal forblive sikkert under driverens maksimale udgangsspænding.
- Lav induktivitetsstyring: Lav-induktions permanente magnet synkronmotorer (PMSM) giver hurtige nuværende opstigninger til hurtig momentrespons, men de kræver digitale servodrivere, der kan håndtere høje PWM-skiftfrekvenser (typisk 16 kHz til 32 kHz) for at minimere nuværende ripple og akustisk støj.
Cogging-torsionsreduktion for følsomme optiske og inspektionsmonteringssystemer
Til billedstabilisering gimbals, optiske scanningsborde og halvledermetrologi forstyrrer rotations jitter måleopløsningen. Detent-torque forårsaget af magnetisk tiltrækning mellem rotorens permanente magneter og stator tænder introducerer periodiske moment(ripple).
-
- Fleksionsslots-geometrier: Stators tænder og rotor magnet pole tællene er matematisk afbalancerede for at fordele magnetiske kræfter jævnt og fjerne lavfrekvente ripple-harmonikere.
- Laminationsskewning: Skewning af stator-slots eller rotor magneter med én slot-takst glatter ud magnetiske overgange, reducerer cogging til under 1% af kontinuert moment.
- Slotsfrie stator-muligheder: Til applikationer, der kræver nul magnetisk detent, erstatter slotsfri stator-konfigurationer slotted jern-tænder helt med strukturelt støbte kobberviklinger, hvilket giver ren, glat rotation ned til mikroradian per sekund hastigheder.
Fysisk integration og montering bedste praksis for fravælg Torque-motor
Integrering af et direkte drev-sæt i dit hus kræver præcis mekanisk udførelse. Fordi en frameless torque motor mangler fabrik-bærere, aksler og endebjælker, fungerer din maskinstruktur som motorstel. Vi fokuserer på fire kerne mekaniske benchmarks for at sikre top dynamisk ydeevne, lav akustisk støj og lang levetid.
+——————————————————————-+
| Værtshus / Mekanisk Struktur |
| +———————————————————–+ |
| | Stator Assembly (Thermal Shrink-Fit / Structural Epoxy) | |
| | +——————- Air Gap Tolerance —————+ | |
| | | Rotor Assembly (Neodymium Magnets on Hub/Shaft) | | |
| | | +———————————————–+ | | |
| | | | Cross-Roller / Thin-Section Bearing System | | | |
| | | | +——————————————-+ | | | |
| | | | | Hollow Shaft / Optical & Cabling Core | | | | |
Stator og Rotor Montering: Termisk Krympningstest vs. Adhesiver
Fastgørelse af stator- og rotorassembly sikrer sikkert, at der ikke forekommer forskydning under peak moment cyklusser uden at forvrænge de elektromagnetiske lamineringer.
-
- Termisk Krympningstest: Vi opvarmer huset for at udvide boret, glider statoren ind og lader den: trække sig ensartet sammen. Dette giver et jævnt, højstyrke friktionsforbindelse over hele ydre diameter uden at inducere spændingskoncentrationer.
- Strukturelle Adhesiver: Anaerobe eller two-part epoxy-sammensætninger fungerer godt til samlinger hvor opvarmning af huset er upraktisk. Anvendelse af klæbemiddel jævnt langs den aksiale grænse fylder mikro-lommer, låser mod rotationsskær og dæmper mekanisk vibration.
- Mekaniske Kløftrings-ringe: Fremragende til hurtig prototyping og feltservice, kløftringene sikrer komponenter aksialt, samtidig med at demontering uden ødelæggelse er mulig.
Håndtering af mekanisk løb og luftgabstolerancer under dynamiske belastninger
At opretholde en ensartet radial luftgab – typisk mellem 0,3 mm og 1,0 mm – er afgørende for konstant drejemomentudgang. Enhver afvigelse ændrer magnetisk symmetri og skaber ubalanceret magnetisk træk (UMP), der beskadiger lejerne.
Strikt magnetgeometrisk dimensionering og tolerancing standarder holder den roterende samling sand under hurtige vendinger og høje dynamiske stødbelastninger.
| Integrationsparameter | Anbefalet tillidsgrænse | Mekanisk risiko hvis overskrides |
|---|---|---|
| Radial løb (TIR) | < 0.05 mm (0.002 in) | Tætningsstigning, ujævn varmefordeling, UMP |
| akseal løb | < 0.08 mm (0.003 in) | Magnetisk centerforskydning, aksial trækkraft |
| huse bore cylindricitet | IT6-standard | Statorlamination klemme, sporforvrængning |
| Perpendicularitet til akse | < 0.03 mm (0.001 in) | Bæring forindstilling fejler, encoder rystelser |
Bæringsfri motorintegration med krydsløber og tynde sektioner af bæringer
Fordi kabinettfrie sæt er bærefri, udvælger vi værtholdere baseret på radial stivhed, aksial belastningskapacitet og fodaftryk:
-
- Krydsløbere: Vekslende vinkelrette cylindriske ruller leverer ekstrem momentstivhed og håndterer multi-directionelle belastninger i en kompakt profil. De er ideelle til robotled med høj belastning og præcisions roterende indeksere.
- Tynde-sektion bæringer: Radial kontakt og firepunkts kontakt tynge-sektion bæringer minimerer masse og frigiver indre plads, hvilket gør dem til det foretrukne valg for store huleakslede aktuatorer og elektro-optiske panoreringstilt gimbaler.
Rotationsencoders tilbagemeldingsjustering og fasesomskiftningsopsætning
Præcis elektrisk justering mellem feedback-enheden og rotorens magnetiske poler garanterer glidende, spilminus bevægelse:
-
- Stiv sensorsmontering: Vi kobler højopløselige optiske eller induktive ringencodere direkte til den drevne huleaksle for at undgå eftergivelsesfejl.
- Nulpositionjustering: Juster encoderens indekskanal med rotorens magnetiske felt s fysiske d-akse.
- Fasesomskiftningsverifikation: fodrer en lille DC-strøm ind i fase U (bind V og W til jord) for at låse rotoren i en stabil magnetisk detent-position, derefter nulstilles kommutationsforskydningen i den digitale servodrive. Korrekt tilpasning eliminerer momentrippe og maksimerer udbyttet per ampere.
Industrielle applikationer for rammefri momentmotor-sæt
Når plads, nyttelastkapacitet og positionsdynamik presser standard geardrevne motorer ud over deres grænser, går direkte drevmotor-sæt-konfigurationer ind. Ved at eliminere gearhoveder, koblinger og separate huse integrerer vi statoren og rotoren direkte i værtens mekanik. Integrering af en frameless torque motor sæt gør ingeniører i stand til at maksimere momenttæthed og eliminere tilbageslag i krævende industrielle systemer.
Robotledsaktuator-design til høj nyttelast cobots
Moderne samarbejdsrobotter (cobots) og multiakse artikulerede arme kræver maksimal momentudgang fra letvægts, kompakte led.
-
- Direkte strukturel integration: Statoren monteres inde i ledhuset, mens rotoren låses direkte til den drevne udgangs forbindelse, hvilket holder vægten samlet nær rotationsaksen.
- Store hule rørføringer: Hule akselaktuatorprofiler giver bred klaring til interne strømkabler, feltbuskabler og pneumatiske rør uden behov for ydre kabelskind.
- Høj top momentkapacitet: Statore, viklet til maksimal spaltesfyldning, leverer den dynamiske acceleration og den holdende moment, der er nødvendig for at støtte hurtige stop-og-gå-drag i belastede cyklusser uden transmissionskompensation.
Præcisions pan-til-nivea-gimbals, radarsøyler og elektro-optiske montager
Pegepræcision i observationsgimbals og radarplatforme er afhængig af rystelsesfri, under-arksektion-positionering under dynamisk vind og platformforstyrrelser.
-
- Tilbagekoblingsfri sporing: Direct kobling eliminerer transmissionsslør, hvilket sikrer øjeblikkelig respons på rettelser fra digital servodrive.
- Spændings/kratmedgørelse af cogging: Skævede laminer og præcise elektromagnetiske topologier forhindrer drejningsaffjedring, og opretholder kontinuerlig skærmingsstabilisering for langdistance sensorer.
- Kompakt rotorintegration: Anvendelse af højtydende aksial-flux magneter til motorer og højkoventrige radial magnetiske samlinger giver disse tracking-monterings enheder høj fastholdelsesstivhed i minimale akse længder.
Medicinske systemer, kirurgisk robotteknik og stille billedtabeller
Kirurgiske robotarme og patientshåndteringssystemer kræver fuldstændig stilhed, ultralet hastighedsregulering og kompromisløs pålidelighed.
| Applikationskrav | Faglig implementering |
|---|---|
| Akustisk støj eliminering | Direkte drevet stator- og rotorassembly eliminerer gearmeshing-støj og højhastigheds mekanisk vrøvl. |
| Nul tilbagekoblingshaptik | Direkte belastningsforbindelse giver gennemsigtig kraftfeedback direkte til kirurgens masterkontroller. |
| Lavprofilpatientstadier | tyndsnit motorprofiler passer ind i kompakte CT-, MRI- og fluoroskopi-billeddannende borde uden at gå på kompromis med elevationsrejse. |
Elektronikwaferhåndtering og maskinværktøjs spindler
Waferefteringsudstyr og ultra-præcision bearbejdningsakser kan ikke tåle mekaniske slidpartikler, smøremiddelrøg eller transmissionens løftestøj.
-
- Klarrum-klar bevægelse: Tandløst drift eliminerer fedtreservoirer, tætninger og friktionbetinget partikulær forurening.
- Høj dynamisk båndbredde: Lav rotor inertia tillader wafers endeffektorer at opnå ultra-hurtige picking-and-placing-cyklusser med minimal sætningsTid.
- Direkte-drev spindel stivhed: Integration af rammefrie sæt direkte omkring maskinværktøjs spindler sikrer høj radial stivhed, overlegen overfladefinish og nul rotationsslørelse under tunge fræsepas.
Aerospace-flåde styreaktuatorer og satellitpositionssystemer
Rasteapplikationer prioriterer vægtreduktion, konstant termisk afledning og forlænget MTBF (middel tid mellem fejl).
-
- Ekstrem miljømæssig holdbarhed: Srare- jord magnetiske permanent-magnet (PMSM) sæt fungerer pålideligt over brede temperaturområder uden væske-smøremiddel nedbrydning.
- Pladsbegrænsede flyoverflader: Ramruffede samlinger passer ind i tynde vinger, missil-fin aktuatorer og UAV-kontrolflader for at levere responsiv aerodynamisk vektortildeling.
- Satellitantenne-pejling: Bæringsløse motorintegration parret med værts-strukturen keramiske eller tyndsnittede lejer sikrer vedligeholdelsesfri drift i årtier i vakuummiljøer.
Trin-for-trin dimensionering og termisk modellering for en rammefri momentmotor
Når vi dimensionerer en frameless torque motor for kompakte maskinmonteringer kan vi ikke stole på de sikkerheds marginer, der normalt findes i færdigkøbte indkapslede motorer. Fordi motoren er afhængig direkte af maskinens mekaniske struktur for stiv støtte og køling, kræver præcis dimensionering en disciplineret evaluering af din dynamiske kinematiske cyklus, termiske grænser og elektriske grænser.
Definere komplette bevægelsesprofiler: Hastighed, acceleration og opholdstider
Ethvert fast motoriseringsprojekt starter med at kortlægge den nøjagtige kinematik i stedet for at antage steady-state betingelser. Vi opdeler tændingscyklussen i tydelige bevægelsesfaser:
-
- Accelerationsfase ($t_{acc}$): Kræver den maksimale drejningsmoment for at overvinde lastens inertie og systemets friktion. Dette punkt bestemmer dit krav om topydelse vs. kontinuerligt drejningsmoment.
- Constant hastighedsfase ($t_{run}$): Styres primært af eksterne arbejds-kræfter, leje-friktion og procesbelastninger ved drifts RPM.
- Decelerationsfase ($t_{dec}$): Kræver dynamisk bremsemoment, som returnerer energi til din drev-bus eller dynamisk bremse-resistor.
- Dwell / Standstill Phase ($t_{dwell}$): Motoren producerer nul eller hvilende drejning. Denne tomgangsinterval er kritisk, da den giver statorviklingen tid til at afgive den akkumulerede varme.
| Bevægelsessegment | Dynamisk variabel | Primær dimensioneringseffekt |
|---|---|---|
| Acceleration | Topvinkelacceleration ($\alpha$) | Top inverterstrøm & top motortorque |
| Drift / Cruise | Målt vinkelhastighed ($\omega$) | DC-bus spændingsgrænser & back-EMF-margin |
| Deceleration | Decelerationstorque | Drive regenerationskapacitet |
| Leve | Restvarighed ($t_{dwell}$) | Termisk afgivelse og spoles køling |
Beregning af rottællende middel- eller rottællingens (RMS) drejningsmoment over driftscyklusser
Frameløs direct-drive-sættelser fejler, når kontinuerlig varmeakkumulering negligeres. Mens topdrejningsmomentet afgør, om dit system kan accelerere din nyttelast, afgør rottællende middel- eller rottællingsmoment (RMS), om spolerne vil overleve konstant drift uden at koge isolation
Vi beregner den termiske ækvivalente kontinuerlige belastning ved hjælp af RMS-formlen over den samlede cyklusstid:
$T_{RMS} = \sqrt{\frac{(T_1² · t_1) + (T_2² · t_2) + \dots + (T_n² · t_n)}{t_{total}}}$
For at sikre pålidelig, langsigtet drift:
1. Kontinuerlig vurdering af ydeevne: Den beregnede $T_{RMS}$ skal forblive under motorens kontinuerlige nominelle drejningsmoment ($T_c$) ved din måldriftstemperatur.
2. Topdrevningsmomentgrænse: Den højeste topdrevningsmoment i cyklen bør ikke overskride 75% til 80% af motorens absolutte topdrevningsmoment ($T_p$) for at undgå magnetisk mætning og demagnetiseringsrisici.
Termisk budgetberegning og værtens strukturelle varmespredningsveje
Da et framløs sæt eliminerer den ydre motorhus og integrerede køler, fungerer den omgivende værtstruktur som den primære kølelegeme. Varme strømmer gennem ledende fra statorens lamineringer gennem monteringsvæggen ind i maskinens ramme.
-
- Termisk modstandsnetsværk: Vi modellerer den termiske vej fra kobberviklinger til statorjern, gennem den mekaniske montagegrænseflade og ud til det omgivende miljø.
- Grænsefladeledningsevne: Dreje tolerancer og monteringsoverflader fuldender en enorm rolle. Luftgab eller dårlig overfladepasning mellem statorens ydre diameter og værtskuppens skalner termisk overførsel.
- Aktive kølemetoder: For kompakte@@ kuverter med forhøjede kontinuerlige belastninger er det ofte utilstrækkeligt at stole udelukkende på passiv ledning. Anvendelse af løsninger til varmeafledning— såsom lukkede sløjfer med væskekøling eller målrettede aluminium varmeafledningshuse — stabiliserer kernetemperaturen godt inden for vindingsisolerations termiske klasse.
Custom windings-konfigurationer tilpasset DC-bus-spænding og driftstrøm
Et standard katalog-vinding udløser sjældent hele præstationspotentialet i et tilpasset mekanisk ydre. Vi tilpasser custom winding-konfigurationer omkring din specifikke power electronics:
-
- Back-EMF konstant ($K_e$) optimering: Vi kalibrerer antallet af omdrejninger pr. spor for at sikre, at den genererede back-EMF ved topfart ikke klipper mod den tilgængelige DC-bus-spænding, hvilket opretholder fuld momentstyringsmoment.
- Strøm-matching ($K_t$-udvælgelse): Hvis din servodrive er strømbegrænset, spinder vi statoren med flere snit af tyndere magnettråd for at øge momentkonstanten ($K_t$). Omvendt, for lavspændings, batterid revne robotled, implementerer vi færre drejninger af tykkere, høj-fyldningsfaktor-tråd for at minimere modstandsdrevet $I^2R$ koblingsmist under høje strømme.
- Tilslutningstopologier: Skift mellem stjerne (wye) og delta-forbindelser giver os mulighed for fintuning af kontinuerligt momentkapacitet versus topfart uden at ændre statorlamineringsværktøj.
Tilpassede rammefrie momentmotorløsninger og OEM-ingeniørstøtte
Når standard katalogdrivere ikke matcher dit emballage eller dine dynamiske krav, afhjælper specialudvikling kløften. Vi arbejder tæt sammen med maskinbyggere og OEM’er for at designe hvert direkte drivermodul direkte ind i værtsmekanikken, hvilket eliminerer overflødige huse, koblinger og unødvendig masse.
Præcis elektromagnetisk design og fluxoptimering
Vi tilpasser den magnetiske kredsløb for at maksimere kontinuerlig momentdensitet samtidig med at cogging-torque holdes minimalt under lavhastighedsdrift:
-
- Høje-Slot-Fyldning vindinger: Vi anvender præcis nålefletning og segmenterede statordesigns for at maksimere kobbervolumen i hver spalte, hvilket reducerer resistive kobber-tab og holder driftstemperaturerne nede.
- Fluxvejning af sti: Ved at evaluere the forskellen mellem overflade permanentmagnet og indre permanentmagnet rotor-konfigurationer, vi justerer magnetisk modstand, back-EMF-konstanter og fluxbaner for at matche dine dynamiske hastighedsmål.
- Tilpassede viklingskonfigurationer: Vi vinder statorer til specifikke DC-bus spændinger og inverterstrømgrænser, hvilket sikrer topmomentlevering uden at saturere servoaftaleren.
Tilpasning af diameterer, stacket længder og hule boringer
I stedet for at tvinge dine mekanikere til at passe en standard ramme, justerer vi de fysiske dimensioner af frameringsløs momentmotor-kit’et, så det passer til din konstruktionslayout:
-
- Skalerbare staklængder: Vi justerer lamineringsstakshøjder i præcise intervaller for at nå nøjagtige kontinuerlige drejningsmomentmål uden at øge ydre diameter.
- Apertur- og boringstilpasning: Vi designer store hule akseldesigns, der tillader elektriske samleruter, laserbaner, bølgeleder og væskelinjer at rute rent gennem rotationscentret.
- Optimerede rotorkarrierer: Vi producerer brugerdefinerede rotorærmer og navgeometrier, der griber direkte i dine hovedlejebærerjournaler og drivaksler.
Samskabelse: Termisk simulering, hus og FEA-gennemgange
En vellykket motorpakkeintegration afhænger af den omkringliggende mekanik. Vi hjælper dit team med omfattende simulation og modellering før bearbejdning af metallet:
-
- Finit-Element-Analyse (FEA): Vi udfører magnetiske og strukturelle FEA for at forhindre lamineringsmætning, minimere rotordeformation og opretholde koncentriskhed under højakkelerationsbevægelser.
- Termisk afkølingsmodellering: Vi kortlægger steady-state og transient varmeveje gennem din maskinramme og udregner nøjagtige kølekrav til konduktiv montering eller aktiv væskekølingsjakker.
- Tolerancegrænser og luftspacestyring: Vi gennemgår dine mekaniske tegninger for at bekræfte, at strukturelle pasninger, lejearrangementer og termisk ekspansion opretholder ensartede luftspalte-tolerancer under fuld operationel belastning.
Ofte stillede spørgsmål om rammesløs momentmotor
Hvad er den væsentligste forskel mellem en rammesløs momentmotor og en standardservomotor?
En standardservomotor kommer som en forpakket enhed, der indeholder lejer, en feedbackenhed, en aksel og et ydre hus. I modsætning til dette frameless torque motor kit består udelukkende af en ubemasket stator- og rotormontage.
Vi leverer disse komponenter som et direkte drev-kit, som du integrerer direkte i dit mekaniske hus:
| Funktion | Standard indkapslet servomotor | Rammesløs momentmotor-kit |
|---|---|---|
| Hus og lejer | Indbygget fabrikssammensætning | Integreret i værtmaskinens struktur |
| Overførsel | Kræver ofte gearkasser eller bælter | Direkte drev 100% (nøjtral bagløb) |
| Centermåling | Fast eller lille boreaksel | Stor hul akse aktuator design |
| Systemvægt | Højere (redundante ydre kabinetter) | Minimeret (maskinhus fungerer som motorramme) |
Hvordan sikrer man korrekt luftspaltejustering under motorassemblage?
Vedligeholdelse af ensartet radial klaring mellem stator ID og rotor OD er afgørende for optimal magnetisk balance og drejningsmomentproduktion:
-
- Brug ikke-magnetiske skiver: Indsæt præcisions messing- eller plastik skillebrikker omkring omkredsen under installationen for at forhindre, at permanent magneter snapping rotor mod statortænder.
- Præcisions pilotboringer: Maskér statorhuset og rotorh Broker hub-registeroverflader i én opsætning for at opretholde concentricitet inden for 0,02 mm til 0,05 mm.
- Styringsfittings: Vi bruger justeringsstifter og gevindskruer til forsigtigt at guide rotoren ind i statorboret mod magnetisk tiltrækning. Ved at designe rotoren med buede magneter anvendt i motorer hjælper med at opretholde en jævn fluxfordeling over den fysiske luftgab, når den er sat.
Hvorfor foretrækkes friktionsfrit drejemoment for fraværende kædevorter til huleakslede robotled?
Traditionelle motorer kræver, at du fører elektriske ledninger, højtrykssæder og køleledning omkring ydersiden af robotdele, hvilket forårsager fastklemning og for tidlig fejl.
Fordi fraværende drejemomentmotor har store indre diameter hule bore, kan vi føre al intern kabling, slipsringe og pneumatiske rør lige gennem rotationsaksen. Dette skaber en helt lukket, kompakt robotledsaktuatordesign, der reducerer svingklarhed og minimerer den samlede armmasse.
Hvilke lejetyper giver den bedste stivhed for lejerfrie motor-kit?
Fordi motorpakken er afhængig af din struktur til mekanisk støtte, regulerer lejevalg direkte luftspalteintegritet under dynamiske belastninger:
-
- Krydsløbere: Vores øverste anbefaling til præcisionsforbindelser. Et enkelt tværlejerbærer understøtter høje radialbelastninger, aksialkræfter og vippemomenter samtidig med ultrahøj drejningsrighed.
- Tynde sektion vinkelkontakter par: Ideel når du har brug for en massiv centerhuls og den laveste mulige vægtprofil. Montering dem i en bag-til-bag (DB) opsætning giver høj momentmodstand.
- Dybe sporbærende kuglelejer: Egnet kun til lette anvendelser med minimale aksial- eller vippekræfter.
Hvordan sammenlignes hakkede og hakkeløse rammeløse motorer i præcis positionering?
Begge topologier tjener forskellige dynamiske positions- og skaningskrav:
-
- Hakkede ramelløse motorer: Funktionerer kobbertråde viklet omkring interne statorkernemråde. De leverer maksimal kontinuerlig og topdrejningsdensitet, hvilket gør dem til den bedste løsning til tunge robotled og maskiner med høj acceleration, hvor høj holdemagt er afgørende.
- Hakkeløse ramelløse motorer: Vindninger er direkte bundet i en cylindrisk hakkeløs hulrum. Ved at fjerne jernære, elimineres cogging-torque. Dette sikrer under-arksekse_positioneringens glathed, konstant lavhastigheds hastighed og nul drejningspulsering for følsom målemetri, optisk pegeføring og waferhåndtering.


 Danish
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Estonian
 Greek
 Bulgarian


Efterlad en kommentar