
Kiến trúc và Nguyên lý Hoạt động của Động cơ Mô-men Lực Frameless
Một động cơ mô-men lực frameless cung cấp lực điện từ cường độ cao trực tiếp cho tải cơ học của bạn. Bằng cách loại bỏ khung động cơ truyền thống, phần mở đầu trục và nắp đầu, chúng tôi cung cấp một bộ phận stator và rotor không ng housing lắp ráp không có vỏ
mà lắp trực tiếp bên trong khoang máy của bạn. Hoạt động như một động cơ đồng bộ vĩnh cửu trực tiếp lái (PMSM), nó chuyển đổi năng lượng điện thành lực quay chính xác với độ tuân thủ cơ học bằng 0.
+———————————————–+
[ Khoang máy / Cấu trúc chủ ]
| Lõi Stator Lamination & Cuộn Dây Đồng |
| [ Khoảng hở gió: 0.3 mm – 1.0 mm ] |
+———————————————–+
| Vòng Rotor với Nam châm Neodymium / SmCo |
[ Lỗ khoan rỗng lớn / Khoảng trống quang học ]
Lamination Lõi Stator, Hệ số Lấp Khe Đồng và Các Lớp cách Điện
-
- Stator là động cơ điện từ tĩnh của bộ kit. Chúng tôi tối ưu hóa hiệu suất bằng cách lamination và kiến trúc quấn dây chính xác: Lamination Thép Silicon:
- Chúng tôi dùng lamination thép điện siêu mỏng (0.1 mm đến 0.35 mm) ghép với áp suất chính xác để tối thiểu hóa tổn thất từ phản hồi và dòng rầu eddy ở tần số chốt ghép cao Thông qua cuộn kim có độ chính xác và răng stator được phân đoạn, chúng tôi đẩy hệ số điền khe đồng vượt mức 55% lên 60%. Thể tích đồng lớn hơn làm giảm điện trở ($R$), làm giảm trực tiếp $I^2R$ phát nhiệt và tối đa hóa moment liên tục mật độ mô-men xoắn.
- Cách điện ở mức Nhiệt độ Cao: Stator của chúng tôi sử dụng hệ thống cách điện Class H (180°C) hoặc Class 200 (200°C) với ngâm trong áp suất chân không (VPI), bảo vệ cuộn dây bên trong khỏi sự cố dielectric, độ ẩm và biến đổi nhiệt.
Thiết kế Stator Lỗ và Stator Không Lỗ
Chọn giữa cấu hình có lỗ và không có lỗ quyết định sự mượt mà của hệ thống và công suất đỉnh:
| Đặc điểm | Thiết kế Stator Lỗ | Thiết kế Stator Không Lỗ |
|---|---|---|
| Đầu ra mô-men xoắn | Mật độ mô-men xoắn tối đa qua các đường flux răng sắt tập trung | Mức độ mô-men xoắn vừa phải; đòi hỏi thể tích động cơ lớn hơn |
| Momen răng cưa | Điểm neo từ trường có thể đo được; yêu cầu lệch răng hoặc giảm hài hòa hàm | 0 cogging torque; không có răng sắt để hấp dẫn nam châm vĩnh cửu |
| Độ tự cảm | Độ tự cảm lớn hơn; giới hạn tốc độ tăng dòng ở tốc độ cao | Độ tự cảm cực thấp; cho phép phản ứng động siêu nhanh |
| Sử dụng tốt nhất cho | Các khớp robot, trục cho máy công cụ, bàn xoay tải trọng cao | Quang học quét, đo lường, kiểm tra wafers, ghim ổ đĩa trực tiếp |
Tổ hợp rotor với nam châm vĩnh cửu neodymium và SmCo có năng lượng cao
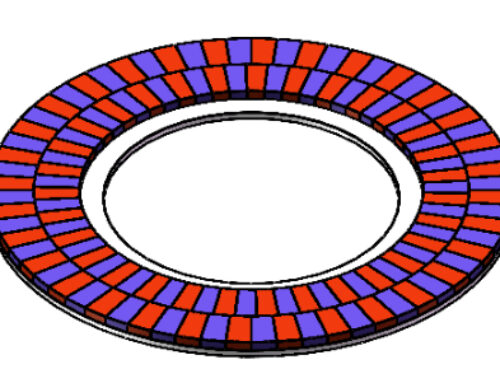
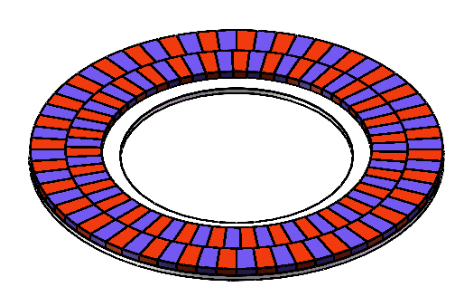
Rotor gồm vành đỡ bằng thép gia công chính xác được lót bằng nam châm vĩnh cửu hiếm từ gắn bề mặt hoặc gắn dẹt. Chúng tôi chọn cấp nam châm dựa trên môi trường vận hành:
-
- Neodymium-Iron-Boron (NdFeB): Cung cấp mật độ flux cao nhất và sản phẩm năng lượng từ tối đa $(BH)_{\max}$. Lý tưởng cho robotics tăng tốc cao hoạt động dưới 150°C.
- Samarium Cobalt (SmCo): Cần thiết cho hàng không vũ trụ, quân sự và môi trường dưới đất khắc nghiệt. SmCo chống mất từ tính ở nhiệt độ lên tới 300°C và có sự dịch chệch từ gần bằng tuyệt đối theo biến đổi nhiệt.
- Dải giữ cố định: Rotor được cố định bằng ống tre precision carbon-fiber hoặc thép không gỉ không từ tính để ngăn chặn di chuyển nam châm dưới tải ly tâm cao.
Bộ Kit Động Cơ Truyền Động Trực Tiếp Hoạt Động Không Có Các Thành Phần Cơ
Các bộ kit động cơ mô-men xoắn không khung loại bỏ các bộ giảm tốc, dây đai thời gian, truyền động hàm và các liên kết gây chơi
-
- Stator được gắn vào khung máy: Dẫn nhiệt trực tiếp vào cấu trúc chủ của bạn.
- Rotor được gắn trực tiếp vào shaft được truyền động: Biến đổi tải cơ học thành rotor động cơ.
- Phản ứng động ngay lập tức: Loại bỏ sự co giãn của hộp số, cộng hưởng cấu trúc và khoảng chết cơ khí để cung cấp băng thông servo vòng đóng rộng và độ chính xác định vị dưới cấp độ cung cấp phút giây arc.
Thiết kế Cơ Cấu Trục Rỗng Lớn
Cồ vị trí hình học của động cơ mô-men xoắn không khung cho phép khoang bên trong cực kỳ lớn. Kiến trúc tâm mở này giải quyết các điểm nghẽn thiết kế quan trọng:
-
- Đường ống Utility: Chuyển các dây nguồn điện áp cao, đường tín hiệu và ống thủy lực thẳng qua trục quay mà không cần theo dõi cáp bên ngoài.
- Tích hợp Thành Phần: Lưu trữ các vòng trượt mật độ mạch cao, các nối chất lỏng quay, hoặc các đường truyền quang đa trục trực tiếp xuống trung tâm.
- Tối ưu hóa cấu trúc: Chứa các trục chủ đường kính lớn, phần lõi mỏng chịu được mô-men xoắn và uốn cong lớn mà không tăng khối lượng máy.
Động cơ mô-men xoắn không khung so với hệ thống động cơ có hộp số và có khung
Các động cơ có khung tiêu chuẩn kết hợp với hộp số vệ tinh hoặc hộp số hình tháp tạo ra sự tuân thủ, ma sát và kích thước thô. Khi chúng tôi tích hợp một động cơ mô-men xoắn không khung trực tiếp vào vỏ máy, chúng tôi bỏ hoàn toàn phần cứng truyền động cơ học. Thiết lập truyền động trực tiếp này mang lại phản hồi động vượt trội, khối lượng thấp hơn và chuyển động thực sự không có chảy lệch.
Kiểm soát chuyển động không có lệch và Độ lặp lại ở cấp độ phụ giây arc
Các hệ thống hộp số cơ học gặp vấn đề về khe hở răng, xoắn torsional và suy đổi. Theo thời gian, mài mòn răng làm giảm độ chính xác, gây mất chuyển động khi đảo hướng.
-
- Kết nối tải trực tiếp: Rotor bắt vít trực tiếp với tải được dẫn động, tạo ra kiểm soát chuyển động không có lệch.
- Độ chính xác ở cấp độ sub-arcsecond: Bằng cách loại bỏ trục truyền động và khớp nối, tín hiệu phản hồi vị trí từ mã hóa độ phân giải cao phản ánh đúng vị trí tải mà không bị méo mó cơ học.
- Độ cứng servo cao: Kết nối trực tiếp tăng tần số cộng hưởng cơ học, cho phép tăng ngõ vị trí và vòng lặp vận tốc trong khóa servo.
Giảm khối lượng và Phân phối Trọng lượng tối ưu
Các động cơ có khung với bộ giảm tốc tích hợp tạo tải mang, yêu cầu giá đỡ cấu trúc nặng để đối phó với lệch hướng. Bộ dụng cụ động cơ mô-men xoắn không khung trực tiếp tối ưu hóa phân phối khối lượng trên các trục động lực:
-
- Trọng lượng tập trung: Stator và rotor sắp xếp đồng tâm quanh điểm quay, đặt khối lượng máy trực tiếp trên trục quay.
- Động cơ tải thấp: Loại bỏ trục xuất gearbox,...)
- Bọc gọn gàng: Chúng tôi reclaim (không) critical máy bằng cách nhúng bộ motor trực tiếp vào khuôn kết cấu hoặc khớp nối robot của bạn.
Loại bỏ sự xuống cấp của bánh răng, dầu bôi trơn và bảo trì
Hộp số tiêu chuẩn đòi hỏi bôi trơn định kỳ, tạo ô nhiễm và đối mặt với mòn cơ học gây lệch hướng vận hành. Đối với yêu cầu động lực không tiếp xúc và cơ chế truyền động kín, hãy xem xét các loại ghép từ tính và hướng dẫn chọn lựa cung cấp cái nhìn thực tế về việc truyền mô-men xoắn sạch.
-
- 0 chất bôi trơn nhiễm bẩn: Không có mỡ hoặc bồn dầu có nghĩa là không rò rỉ niêm phong—rất quan trọng cho xử lý bán dẫn, tải quang học và phòng sạch y tế.
- Hoạt động không bảo trì: Không có răng bánh răng chịu tải xúc tiếp tuần hoàn, hiệu suất vẫn ổn định trên hàng triệu chu kỳ.
- Yên lặng về âm thanh: Loại bỏ ly hợp hộp số tốc độ cao làm giảm đáng kể tiếng ồn vận hành trong các không gian nhạy cảm như bệnh viện và phòng thí nghiệm.
Hiệu suất hệ thống: Tổn thất điện năng so với ma sát cơ học của hộp giảm tốc
Suy nghĩ truyền thống cho rằng động cơ gear chạy với động cơ nhỏ hơn, hiệu quả hơn ở tốc độ cao. Trên thực tế, ma sát hộp số gây ra một khoản phạt liên tục lớn:
| Chỉ số Hiệu suất | Bộ động cơ Trực tiếp Không khung | Động cơ có khung + Bộ giảm tốc Chính xác |
|---|---|---|
| Lùi back cơ học | 0 góc arc (0 lùi back) | 1 tới 3+ arcmin (tăng theo mòn) |
| Hiệu suất truyền động | Lên tới 98% (Chỉ từ trường điện từ) | 70% – 85% (Lưu ý ma sát trong răng cưa và vòng đệm) |
| Mòn và Tuổi thọ | Vô hạn (Chỉ bị giới hạn bởi bearings trục chính) | Giới hạn bởi mệt mỏi của răng cưa và sự phân hủy dầu bôi trơn |
| Cứng xoắn | Rất cao (Liên kết cơ học trực tiếp) | Vừa phải (Phụ thuộc vòng quay quỹ và uốn cong) |
| Số lượng phụ tùng | 2 phần chính (lắp ráp Stato và rotor) | Cao (Trục, bánh răng, vỏ, rãnh khóa, niêm phong) |
Trong khi một bộ kit truyền động trục-frameless trải nghiệm tổn thất copper I²R khi chịu tải mô-men tĩnh cao, nó tránh được ma sát cơ học liên tục từ 15% đến 30% vốn có trong giảm tốc bằng bánh răng. Trong các chu trình động tải cao, truyền động trực tiếp mang lại hiệu suất ròng vượt trội, ổn định nhiệt đặc biệt và tính lặp lại động học nhất quán.
Lựa chọn mô-tơ mô-men xoắn frameless và các chỉ số hiệu suất
Việc chọn đúng bộ kit mô-tơ mô-men xoắn frameless đòi hỏi nhìn xa hơn các con số danh mục ở cấp độ bề mặt. Vì một bộ kit truyền động trực tiếp tích hợp trực tiếp vào vỏ máy của bạn, hiệu suất được xác định bởi cách động lực điện, chuyển nhiệt và tải cơ học tương tác khi vận hành thực tế.
Điểm đỉnh so với Mô-men xoắn liên tục qua các chu kỳ làm việc
Khi thiết kế mô-tơ cho chuyển động tuần hoàn, chúng ta tách biệt khả năng chịu nhiệt liên tục khỏi công suất tăng tốc ngắn hạn:
-
- Mô-men xoắn liên tục ($T_c$): Mô-men xoắn ở trạng thái ổn định do mô-tơ tạo ra mà không vượt quá giới hạn nhiệt của cuộn dây tối đa (thường từ 130°C đến 155°C). Đánh giá này phụ thuộc nhiều vào cách vỏ máy chủ dẫn nhiệt khỏi stato.
- Mô-men xoắn đỉnh ($T_p$): Mô-men xoắn quá độ tối đa có sẵn để tăng tốc nhanh, giảm tốc hoặc tải sốc (thường từ 2× đến 4× mô-men xoắn liên tục). Vận hành ở đây trong thời gian dài có nguy cơ dẫn đến quá tải nhiệt hoặc làm mất từ tính của nam châm.
- Phân tích chu kỳ làm việc: Chúng tôi sử dụng tính toán mô-men xoắn hiệu RMS trên toàn bộ chu trình chuyển động (gia tốc, tốc độ cố định, giảm tốc và thời gian dừng) để xác nhận tải nhiệt trung bình luôn nằm dưới mức xếp hạng liên tục.
Tỉ lệ mô-men xoắn với inertia và băng thông gia tốc động
Loại bỏ hộp số cơ học làm thay đổi phương trình động. Không có tỷ lệ truyền để chia tải động cơ một cách nhân tạo, rotor động cơ kết nối trực tiếp với tải ứng dụng.
-
- Tối đa hóa T responsiveness: Mật độ mô-men xoắn cao kết hợp với inertia rotor thấp cho một tỷ lệ mô-men xoắn trên quán tính vượt trội. Điều này cho phép vòng điều khiển servo hoạt động ở băng thông cao hơn mà không gây cộng hưởng kết cấu.
- Loại bỏ sự tuân thủ cơ học: Giao diện truyền động trực tiếp cứng bỏ qua cảm giác dao động ngập nghịch, quay vòng torsion và sự tuân thủ hệ thống truyền động, cung cấp sự chỉnh sửa vị trí tức thì và thời gian định vị dưới cấp giây thần.
| Chỉ số Hiệu suất | Yếu tố đánh giá quan trọng | Ảnh hưởng đến thiết kế hệ thống |
|---|---|---|
| Hằng số động cơ ($K_m$) | Momen xoắn sinh ra trên mỗi watt gốc của tổn thất trở kháng ($Nm / \sqrt{W}$) | Đo lường hiệu suất lõi động cơ độc lập với điện áp quấn |
| Back-EMF ($K_e$) | Điện áp sinh ra trên mỗi đơn vị tốc độ quay ($V_{rms} / k_{rpm}$) | Quy định tốc độ tối đa obtainable trong giới hạn của bus DC |
| Độ nhạy mô-men xoắn ($K_t$) | Mô-men xoắn tạo ra trên mỗi amperes của dòng điện đầu vào ($Nm / A_{rms}$) | Điều khiển yêu cầu dòng điện liên tục và đỉnh của bộ khuếch đại servo |
| Momen răng cưa | Mô-men xoắn định vị từ trường đỉnh-đỉnh khi không có dòng điện | Ảnh hưởng trực tiếp đến sự rối động tốc độ ở tốc độ thấp và độ chính xác quét |
Phân tán nhiệt, giới hạn cuộn và áo làm mát
Stator không khung không có quạt làm mát bên ngoài, có nghĩa là khung máy đóng vai trò như bộ khuếch tản nhiệt chính.
-
- Đường dẫn dẫn nhiệt: Nhiệt di chuyển từ các cuộn đồng qua lớp cách điện đất-tường, vào xếp tầng lam stator, và vượt qua giao diện cấu trúc đến vỏ máy. Chúng tôi thiết kế ống lắp với khe hở chạy tròn chặt để tối thiểu hóa điện trở giao diện nhiệt.
- Áo làm mát chủ động: Đối với các hệ thống hạn chế không gian và yêu cầu mô-men xoắn RMS cao, việc bổ sung áo làm mát bằng chất lỏng tích hợp hoặc ống dẫn gió quanh ống lót stator sẽ tăng gấp đôi công suất mô-men xoắn liên tục mà không làm tăng kích thước khung động cơ.
- Bảo vệ cuộn dây: RTD hoặc thermistor được nhúng bên trong các vòng cuối của cuộn dây cung cấp giám sát nhiệt độ thời gian thực, cấp dữ liệu cho chế độ bảo vệ foldback nhiệt của bộ điều khiển servo $I^2t$.
Điện ghép nối: Back-EMF, Hằng số động cơ và Bộ chỉnh kỹ thuật số
Một động cơ mô-men xoắn không khung phải được ghép nối điện với nguồn DC và mức công suất của bộ khuếch đại servo. Chúng tôi tùy biến cấu hình winding (số vòng và kích thước dây) để tối ưu hóa đường cong mô-men–tốc độ:
-
- Quá trình sử dụng động cơ của xe buýt DC: Lực back-EMF của động cơ ở vận tốc đỉnh, kết hợp với sụt áp do điện trở và cảm kháng, phải luôn ở mức an toàn dưới điện áp đầu ra tối đa của driver.
- Điều khiển tần số tự động thấp: Động cơ đồng bộ vĩnh viễn có từ trường (PMSM) có điện cảm thấp cho thời gian tăng dòng nhanh để đáp ứng mô-men xoắn nhanh, nhưng chúng đòi hỏi bộ điều khiển servo số có tần số PWM cao (thông thường từ 16 kHz đến 32 kHz) để giảm thiểu sự rò rỉ dòng và tiếng ồn âm thanh.
Giảm mô-men xoắn cogging cho các cơ cấu quang học và gắn hộp quan sát nhạy cảm
Đối với các hệ thống gimbal hình ảnh, bàn quét quang học và qui mô đo lường bán dẫn, sự rung lắc quay làm giảm độ phân giải đo lường. Mô-men xoắn điểm dừng do sự hấp dẫn từ nam châm vĩnh viễn rotor và răng stator tạo ra sự rì rào mô-men xoắn định kỳ.
-
- Cơ cấu hình Fractional Slot-to-Pole: Số răng stator và số cực nam châm rotor được cân bằng toán học để phân bổ lực từ từ và loại bỏ các cộng hưởng rò rỉ tần số thấp.
- Làm lệch lá thép (Lamination Skewing): Làm lệch các khe stator hoặc nam châm rotor theo một pitch khe sẽ làm mượt các chuyển tiếp từ trường, giảm cogging xuống dưới 1% của mô-men xoắn liên tục.
- Tùy chọn Stator không có khe: Đối với các ứng dụng yêu cầu không có detent từ, các cấu hình stator không khe thay thế các răng sắt có khe bằng cuộn đồng được đóng gói cấu trúc, cung cấp vòng quay thuần túy, mượt mà xuống vận tốc đo ở cấp vi-radian mỗi giây.
Tương thích và Thực hành Lắp ráp Cơ khí cho Động cơ Mô-men xoắn Frameless
Tích hợp bộ kit truyền động trực tiếp vào housing đòi hỏi thực thi cơ khí chính xác. Vì một động cơ mô-men xoắn không khung thiếu vòng bi, trục và vòng đầu cuối cho nhà máy, cấu trúc máy của bạn hoạt động như khung động cơ. Chúng tôi tập trung vào bốn tiêu chuẩn cơ học cốt lõi để đảm bảo hiệu năng động tối đa, tiếng ồn âm thanh thấp và tuổi thọ dài.
+——————————————————————-+
| Vỏ Người dùng / Cấu trúc Cơ khí |
| +———————————————————–+ |
| | Lắp ráp Stator (Co rút nhiệt / Epoxy cấu trúc) | |
| | +——————- Độ dung sai không khí —————+ | |
| | | Lắp ráp Rotor (Nam châm Neodymium trên Trục/Nút) | | |
| | | +———————————————–+ | | |
| | | | Hệ thống Ổ đỡ / Ổ đỡ Mỏng | | | |
| | | | +——————————————-+ | | | |
| | | | | Trục rỗng / Trục và Lõi Quang học & Dây cáp | | | | |
Gắn Stator và Rotor: Co rút nhiệt so với Keo dính
Khóa lắp ráp ngăn ngừa trượt dưới chu trình mô-men xoắn cực đại một cách chắc chắn mà không làm biến dạng vật liệu luyện từ trường.
-
- Co rút nhiệt: Chúng tôi làm nóng vỏ để giãn lỗ trong và trượt stator vào bên trong, cho phép nó co lại đồng đều. Điều này tạo liên kết ma sát đồng nhất, có độ bền cao trên toàn đường kính ngoài mà không gây tập trung ứng suất.
- Keo dính cấu trúc: Các hợp chất epoxy hai thành phần hoặc kỵ khí hoạt động tốt cho các lắp ráp mà việc làm nóng vỏ là không thực tế. Việc áp dụng keo đều dọc theo giao diện trục sẽ lấp đầy các lỗ chân lông, khóa chống trượt quay và giảm rung động cơ học.
- Vòng kẹp cơ học: Hữu ích cho nguyên mẫu nhanh và bảo trì tại hiện trường, vòng kẹp cố định các thành phần theo phương trục trong khi cho phép tháo lắp không phá hỏng.
Quản lý lệch run cơ học và dung sai giữa khoảng không khí dưới tải động
Duy trì khoảng không khí rãnh đồng tâm bằng nhau — thường từ 0,3 mm đến 1,0 mm — là rất quan trọng để duy trì công suất mô-men xoắn ổn định. Mọi sự xuyên tâm làm thay đổi tính đối xứng từ trường, tạo lực hút từ bất cân bằng (UMP) gây hỏng bạc đạn.
Strict kích thước và dung sai từ tính hình học tiêu chuẩn nghiêm ngặt giúp bộ ghép quay giữ nguyên khi đảo ngược nhanh và tải sốc động cao.
| Thông số tích hợp | Dung sai được đề xuất | Rủi ro cơ học nếu vượt quá |
|---|---|---|
| Chạy lệch径 Radial Runout (TIR) | < 0.05 mm (0.002 in) | Gia tăng cogging, phân bố nhiệt không đều, UMP |
| Chạy lệch trục | < 0.08 mm (0.003 in) | Dịch chuyển tâm từ, lực đẩy dọc trục |
| Khoang housing hình trụ | Tiêu chuẩn IT6 | Ốp Stator kẹp, biến dạng khe rãnh |
| song song với trục | < 0.03 mm (0.001 in) | trường hợp hỏng trước tải của bearing, rung động của encoder |
Tích hợp động cơ không khung với bi quay chéo và bearing đường kính mỏng
Vì các bộ kit không khung có vòng bi, chúng tôi lựa chọn bearing chủ dựa trên độ cứng hướng tâm, khả năng chịu tải dọc trục và footprint:
-
- Bearing bi quay chéo: Các con lăn hình trụ vuông góc luân phiên mang lại độ cứng moment cao và chịu tải đa hướng trong profile nhỏ gọn. Chúng lý tưởng cho các khớp robot tải trọng cao và bộ định vị quay chính xác.
- Bearing phần mỏng: Cạnh tiếp xúc tâm và tiếp xúc bốn điểm của bearing mỏng cắt giảm khối lượng và giải phóng không gian bên trong, trở thành lựa chọn ưu tiên cho các actuator lỗ trống lớn và gimbals pan-tilt điện-quang.
Căn chỉnh phản hồi của Encoder quay và Thiết lập đồng bộ pha
Căn chỉnh điện chính xác giữa thiết bị phản hồi và cực từ rotor để đảm bảo chuyển động mượt mà, không nảy
-
- Gắn cảm biến chắc chắn: Chúng tôi ghép các encoder quang hoặc cảm biến từ vòng có độ phân giải cao trực tiếp với trục rỗng bị truyền để tránh sai lệch tuân thủ.
- Căn chỉnh vị trí bằng không: Ghép kênh chỉ số mã hóa với trục d vật lý của trường từ lực rotor.
- Xác thực Điều hòa Giai đoạn: Cấp một dòng DC nhỏ vào pha U (đo V và W nối đất) để khóa rotor ở vị trí kịch đính từ trường ổn định, sau đó hiệu chỉnh về zero lệch điều hòa trong bộ điều khiển servo số. Sự căn chỉnh đúng loại bỏ rung động mô-men xoắn và tối ưu hóa công suất trên mỗi ampe.
Ứng dụng Công nghiệp cho Bộ kit Động cơ Mô-men xoắn Không vỏ hộp (Frameless):
Khi không gian, dung lượng tải và động học định vị đẩy các động cơ có hộp số tiêu chuẩn vượt quá giới hạn, cấu hình bộ kit động cơ truyền trực tiếp sẽ hỗ trợ. Bằng cách loại bỏ hộp số, cặp ghép và vỏ riêng biệt, chúng ta tích hợp stator và rotor trực tiếp vào cơ học chủ. động cơ mô-men xoắn không khung Một bộ kit cho phép các kỹ sư tối đa hóa mật độ mô-men xoắn và loại bỏ độ rung lắc quanh hệ thống công nghiệp đòi hỏi.
Thiết kế Trục ràng động cho Khớp hàn Robot có Tải Trọng Cao (Cobots):
Robot hợp tác hiện đại (cobot) và các cánh tay nhiều trục cần công suất xoắn tối đa từ các khớp nhẹ, nhỏ gọn.
-
- Tích hợp cấu trúc trực tiếp: Stator gắn ở bên trong vỏ khớp trong khi rotor khóa trực tiếp vào liên kết đầu ra bị truyền, giữ trọng lượng tập trung gần trục quay.
- Đường ống trục rỗng lớn: Các profile động cơ trục rỗng cung cấp khe hở rộng cho đường dây nguồn nội bộ, cáp bus trường và đường ống khí nén mà không cần bộ trang trí cáp bên ngoài.
- Khả năng mô-men xoắn đỉnh cao: Stator được quấn để tận dụng tối đa dung lượng khe răng cung cấp gia tốc động và mô-men xoắn giữ ổn định cần thiết để hỗ trợ chu kỳ làm việc dừng và chạy nhanh mà không có sự tuân thủ truyền động.
Gimbals Pan-Tilt chính xác, Bệ radar và Gắn Electro-Optical
Độ chính xác chỉ định trong các gimbal quan sát và các nền radar dựa vào khả năng định vị lặp lại ổn định dưới sự nhiễu động gió và nền tảng động.
-
- Theo dõi không có xóc: Sự liên kết trực tiếp loại bỏ khe chết truyền dẫn, đảm bảo phản ứng tức thì với các điều chỉnh của bộ truyền động servo kỹ thuật số.
- Giảm thiểu mô-men xoắn gấp cọc: Các lớp lamine bị lệch và cấu trúc từ trường điện từ chính xác ngăn chặn sự gợn mô-men, duy trì ổn định đường ngắm liên tục cho cảm biến tầm xa.
- Tích hợp rotor nhỏ gọn: Sử dụng nam châm dạng trục xoắn hiệu suất cao cho động cơ và các tổ hợp nam châm vật lý hướng tâm có độ từ trở cao giúp các khung theo dõi này có độ cứng giữ chặt cao trong chiều dài trục tối thiểu.
Hệ thống Y tế, Robotics phẫu thuật và Bàn quang học yên tĩnh
Các cánh tay robot phẫu thuật và hệ thống xử lý bệnh nhân yêu cầu sự tuyệt đối im lặng, điều hòa vận tốc siêu mượt và độ tin cậy không compromise.
| Yêu cầu Ứng dụng | Triển khai Kỹ thuật |
|---|---|
| Loại bỏ tiếng ồn Acoustic | Lắp đặt stato và rotor trực tiếp loại bỏ tiếng rít cơ học và tiếng rít tốc độ cao do răng cưa ở hộp truyền động. |
| Haptic không lỏng độ chơi | Kết nối tải trực tiếp mang lại phản hồi lực trong suốt trực tiếp tới bộ điều khiển master của bác sĩ. |
| Giai đoạn bệnh nhân Thấp profile | Các hồ sơ động cơ mỏng phù hợp với bàn hình CT, MRI và fluoroscopy nhỏ gọn mà không làm mất độ nâng cao. |
Xử lý wafers bán dẫn và Trục gia công máy
Thiết bị chuyển wafer và các trục gia công siêu chính xác không thể chịu được mảnh mòn cơ học, sương dầu bôi trơn hoặc lệch truyền động.
-
- Chuyển động sẵn sàng cho phòng sạch: Hoạt động không bánh răng loại bỏ các bể dầu mỡ, gioăng và vi ô nhiễm hạt do ma sát.
- Dải động học cao: Mẫu rotor nhỏ cho phép các đầu kẹp wafer đạt chu trình nhặt-đặt siêu nhanh với thời gian định hình tối thiểu.
- Độ cứng trục gia công trực tiếp: Tích hợp bộ khung không khung quanh các trục gia công đảm bảo độ cứng tâm cao, bề mặt hoàn thiện vượt trội và không có lệch quay trong các lượt phay nặng.
Các bộ truyền động kiểm soát bay vũ trụ và hệ thống định vị vệ tinh
Ứng dụng vũ trụ ưu tiên giảm khối lượng, tản nhiệt liên tục và thời gian làm việc trung bình giữa các lần hỏng hóc (MTBF) kéo dài.
-
- Độ bền môi trường cực cao: Bộ kit động cơ đồng bộ mong magnet vĩnh viễn (PMSM) dự trữ cực hiếm hoạt động ổn định trong phạm vi nhiệt độ rộng mà không hỏng mỡ chất lỏng.
- Surface bay có không gian hạn chế trên không: Các bộ ghép không khung phù hợp với cánh xuôi mỏng, bộ truyền động đu vòng tên lửa, và bề mặt điều khiển UAV để cung cấp vector động học nhạy bén.
- Định hướng ăng-ten vệ tinh: Tích hợp động cơ không mang gối bearing cùng với gối ceramic hoặc gối mỏng của kết cấu chủ đảm bảo vận hành không bảo trì qua nhiều thập kỷ trong môi trường chân không.
Phương pháp xác định kích thước và mô hình nhiệt cho một động cơ mô-men xoắn không khung
Khi chúng ta kích thước một động cơ mô-men xoắn không khung đối với lắp ráp máy nhỏ gọn, chúng ta không thể dựa vào biên an toàn thường thấy ở động cơ có vỏ sẵn. Vì động cơ dựa trực tiếp vào kết cấu cơ khí của máy bạn để được hỗ trợ cứng và làm mát, việc xác định kích thước chính xác đòi hỏi đánh giá có kỷ luật về chu trình động học động, biên giới nhiệt và giới hạn điện.
Định nghĩa Hồ sơ chuyển động hoàn chỉnh: Tốc độ, Gia tốc và Thời gian dừng
Mọi dự án xác định kích thước động cơ rắn đều bắt đầu bằng việc lập bản đồ động học chính xác thay vì giả định điều kiện trạng thái ổn định. Chúng tôi chia chu trình làm việc thành các pha chuyển động riêng biệt:
-
- Giai đoạn tăng tốc ($t_{acc}$): Yêu cầu mô-men xoắn tối đa để vượt qua quán tính tải và ma sát hệ thống. Điểm này quyết định yêu cầu của bạn cho điểm đánh giá mô-men xoắn đỉnh so với liên tục.
- Giai đoạn tốc độ cố định ($t_{run}$): Chủ yếu bị chi phối bởi các lực làm việc bên ngoài, ma sát ổ đỡ và tải quá trình tại RPM vận hành.
- Giai đoạn Giảm tốc ($t_{dec}$): Yêu cầu mô-men phanh động, trả lại năng lượng cho bus truyền động hoặc điện trở phanh động.
- Giai đoạn Dừng / Nghỉ ($t_{dwell}$): Động cơ tạo ra mô-men zero hoặc mô-men giữ. Khoảng thời gian nghỉ này rất quan trọng vì nó cho cuộn stator có thời gian xả nhiệt tích tụ.
| Khoảng thời gian Chuyển động | Biến động Động | Tác động Lớp Chính |
|---|---|---|
| Gia tốc | Gia tốc góc đỉnh ($\alpha$) | Dòng inverter đỉnh & mô-men đỉnh của động cơ |
| Chạy / Lưu thông | Vận tốc góc mục tiêu ($\omega$) | Giới hạn điện áp bus DC & biên độ back-EMF |
| Giảm tốc | Đồng thời giảm tốc | Khả năng tái tạo động lực |
| Làm việc ngừng | Thời gian nghỉ ($t_{dwell}$) | Phân t dissip và làm mát dây |
Tính toán mô-men xoắn hiệu dụng RMS Across chu trình vận hành
Bộ kit khung động cơ Frameless direct-drive sẽ thất bại khi tích tụ nhiệt liên tục bị bỏ qua. Trong khi mô-men xoắn đỉnh xác định hệ thống của bạn có thể gia tốc tải trọng hay không, mô-men xoắn RMS xác định liệu các dây quấn có sống sót trong vận hành ổn định mà không làm cháy cách điện hay không.
Chúng tôi tính toán tải liên tục tương đương nhiệt bằng công thức RMS trên tổng thời gian chu trình:
$T_{RMS} = \sqrt{\frac{(T_1² · t_1) + (T_2² · t_2) + \dots + (T_n² · t_n)}{t_{total}}}$
Để đảm bảo vận hành đáng tin cậy và lâu dài:
1. Kiểm tra Công suất Liên tục: $T_{RMS}$ được tính phải nằm dưới mô-men xoắn liên tục định mức của động cơ ($T_c$) tại nhiệt độ vận hành mục tiêu của bạn.
2. Giới hạn Mô-men xoắn đỉnh: Yêu cầu mô-men xoắn đỉnh cao nhất trong chu kỳ không được vượt quá 75% đến 80% của mô-men xoắn đỉnh tuyệt đối của động cơ ($T_p$) để tránh hiện tượng bão hòa từ và mất từ.
Ngân sách Nhiệt và Đường Phân Phối Nhiệt của Cấu Trúc Máy Chủ
Vì một bộ kit không khung loại bỏ vỏ động cơ bên ngoài và quạt tích hợp, cấu trúc máy chủ xung quanh đóng vai trò như tản nhiệt chính. Nhiệt được dẫn dọc từ lớp cách điện đồng thông qua giao diện bắt vít vào khung máy của bạn.
-
- Mạng lưới Độ Trở Nhiệt: Chúng tôi mô hình hóa đường nhiệt từ dây quấn bằng đồng tới sắt stator, qua giao diện cố định cơ khí và thoát ra môi trường xung quanh.
- Thông Conductance Giao diện: Sai số gia công và bản mặt tiếp xúc gắn kết đóng vai trò rất lớn. Lõm không khí hoặc tiếp xúc bề mặt kém giữa đường kính ngoài stato và vỏ sleeve chủ làm tăng truyền nhiệt.
- Phương pháp Làm Mát Chủ Động: Đối với các bao bọc nhỏ gọn với tải liên tục tăng, chỉ dựa vào dẫn nhiệt thụ động thường không đủ. Áp dụng các giải pháp t dissip nhiệt—như áo làm mát bằng nước vòng kín hoặc vỏ tản nhiệt nhôm được nhấn mục tiêu—ổn định nhiệt độ lõi ở mức hoàn toàn phù hợp với phân loại cách nhiệt của winding.
Cấu hình Dây quấn Tùy chỉnh Phù hợp với Điện áp DC Bus và Dòng chạy
Một cuộn dây trong catalogue chuẩn hiếm khi khai thác toàn bộ tiềm năng hiệu suất của một envelope cơ học tùy chỉnh. Chúng tôi điều chỉnh cấu hình dây quấn tùy chỉnh theo biến tần điện tử công suất của bạn:
-
- Tối ưu Hằng số Back-EMF ($K_e$): Chúng tôi hiệu chỉnh số vòng mỗi khe để đảm bảo back-EMF sinh ra ở tốc độ tối đa không trượt so với điện áp bus DC có sẵn, duy trì khoảng trống kiểm soát mô-men xoắn hoàn chỉnh.
- Phù hợp Dòng (Lựa chọn $K_t$): Nếu bộ điều khiển servo của bạn giới hạn dòng, chúng tôi quấn stato với nhiều vòng hơn của dây đồng mỏng để tăng hằng số mô-men xoắn ($K_t$). Ngược lại, đối với các khớp robot pin‑điện áp thấp, chúng tôi thực hiện ít vòng hơn của dây có đường kính lớn, mật độ lõi cao để giảm tối thiểu tổn thất đồng $I^2R$ dưới các dòng cao.
- Cấu hình kết nối: Chuyển đổi giữa kết nối sao (wye) và delta cho phép chúng ta điều chỉnh khả năng mô-men xoắn liên tục so với tốc độ cơ sở ở đầu ra mà không phải thay đổi dụng cụ làm lam stator.
Giải pháp Bộ truyền mô-men xoắn frameless tùy chỉnh và Hỗ trợ Kỹ thuật OEM
Khi các động cơ catalog tiêu chuẩn không phù hợp với phạm vi hoặc yêu cầu động của bạn, kỹ thuật tùy chỉnh sẽ lấp đầy khoảng cách. Chúng tôi làm việc cùng với người lắp ráp máy và các OEM để thiết kế từng bộ kit động cơ chạy trực tiếp vào cơ cấu chủ, loại bỏ vỏ hộp thừa, cặp nối và khối lượng không cần thiết.
Thiết kế Điện từ học Chính xác và Tối ưu Hướng từ trường
Chúng tôi điều chỉnh mạch từ để tối đa hóa mật độ mô-men xoắn liên tục trong khi vẫn giữ mô-men rối (cogging) tối thiểu ở các điều kiện tốc độ thấp:
-
- Cuộn dây Cấp Lớp Cao: Chúng tôi sử dụng công nghệ cuộn kim chuẩn xác và thiết kế stato phân đoạn để tối đa hóa thể tích đồng ở mỗi khe, giảm thiểu tổn thất đồng kháng và giữ nhiệt độ vận hành ở mức thấp.
- Điều chỉnh Đường dẫn Flux: Bằng cách đánh giá khác biệt giữa nam châm vĩnh cửu bề mặt và nam châm vĩnh cửu bên trong cấu hình roto, chúng tôi căn chỉnh trở kháng từ, hằng số back-EMF và đường dẫn flux để phù hợp với mục tiêu tốc độ động của bạn.
- Cấu hình Cuộn dây tùy chỉnh: Chúng tôi cuộn stato cho các điện áp bus DC và giới hạn dòng inverter cụ thể, đảm bảo cung cấp mô-men tối đa mà không làm bão hòa bộ khuếch đại servo.
Tùy biến Đường kính, Chiều dày Xếp và Lỗ rỗng
Thay vì ép buộc cơ học của bạn phải phù hợp với khung tiêu chuẩn, chúng tôi điều chỉnh các kích thước vật lý của bộ kit động cơ mô-men xoắn dạng không khung để phù hợp với bố trí cấu trúc của bạn:
-
- Chiều dày Xếp có thể mở rộng Chúng tôi điều chỉnh chiều cao xếp lớp laminates theo các bước chính xác để đạt được mục tiêu mô-men xoắn liên tục chính xác mà không làm tăng đường kính ngoài.
- Điểm mở và Lỗ tùy biến: Chúng tôi thiết kế các thiết kế bộ truyền động trục rỗng lớn cho phép các dây dẫn điện, đường tia laser, waveguide và đường chất lỏng đi qua trục quay ở giữa một cách sạch sẽ.
- ỐpRotor tối ưu: Chúng tôi sản xuất ống bọc rotor và hình học hub tùy chỉnh để kết nối trực tiếp với các journal ổ đĩa chính và trục truyền động của bạn.
Đồng thiết kế: Mô phỏng nhiệt, vỏ và xem xét FEA
Việc tích hợp bộ kit động cơ thành công phụ thuộc vào cơ cấu xung quanh. Chúng tôi hỗ trợ nhóm của bạn bằng mô phỏng và mô hình hóa toàn diện trước khi cắt kim loại:
-
- Phân tích phần tử hữu hạn (FEA): Chúng tôi thực hiện FEA từ trường và cấu trúc để ngăn quá tải laminations, giảm biến dạng rotor và duy trì đồng tâm trong các động tác tăng tốc cao.
- Mô hình tỏa nhiệt: Chúng tôi lập bản đồ đường nhiệt ở trạng thái steady và xuyên suốt qua khung máy của bạn, tính toán yêu cầu làm mát chính xác cho gắn bằng dẫn nhiệt hoặc áo làm mát bằng chất lỏng hoạt động.
- Kiểm soát Rộng khe hở và Không khí: Chúng tôi xem lại các bản vẽ cơ khí của bạn để xác nhận rằng độ khớp kết cấu, sắp xếp đỡ và tỷ lệ co giãn nhiệt duy trì độ đồng đều của các khe hở không khí dưới tải vận hành đầy đủ.
Câu hỏi thường gặp về Động cơ mô-men xoắn không khung
Khác biệt chính giữa động cơ mô-men xoắn không khung và một động cơ servo tiêu chuẩn là gì?
Một động cơ servo tiêu chuẩn đến dưới dạng một đơn vị được đóng gói sẵn bao gồm biện, một thiết bị phản hồi, một trục và vỏ ngoài. Ngược lại, một động cơ mô-men xoắn không khung bộ kit chỉ gồm một bộ stator và rotor không vỏ.
Chúng tôi cung cấp các bộ phận này như một bộ kit truyền động trực tiếp mà bạn tích hợp trực tiếp vào vỏ cơ khí của mình:
| Đặc điểm | Servo có khung tiêu chuẩn | Bộ kit Động cơ mô-men xoắn không khung |
|---|---|---|
| Vỏ và Bi | Lắp ráp tại nhà máy có sẵn | Tích hợp vào cấu trúc máy chủ |
| Truyền động | Thường yêu cầu hộp số hoặc pully | Trục truyền động quay trực tiếp 100% (không có độ rít) |
| Geometri trung tâm | Trục đặc hoặc trục rỗng có lỗ nhỏ | Thiết kế bộ truyền động trục rỗng lớn |
| Trọng lượng hệ thống | Cao hơn (vỏ cáp thừa) | Tối giản (vỏ máy đóng vai trò làm khung động cơ) |
Làm thế nào để bạn đảm bảo căn chỉnh khe hở không khí đúng trong quá trình lắp ráp động cơ?
Duy trì khoảng cách radian đồng đều giữa ID stato và OD rôto là thiết yếu cho cân bằng từ và sản xuất mô-men xoay tối ưu:
-
- Sử dụng miếng lót phi từ tính: Chèn các dải thước chuẩn bằng đồng thau hoặc nhựa quanh chu vi trong khi lắp đặt để ngăn nam châm vĩnh cửu làm cho rôto va vào răng stato.
- Lỗ muối (Pilot) chính xác: Gia công vỏ stato và các bề mặt đăng ký hub rôto trên một lần gia công để duy trì đồng tâm trong phạm vi 0,02 mm đến 0,05 mm.
- Thiết bị chỉ đạo: Chúng tôi sử dụng các chốt căn chỉnh và vít nâng có ren để hướng dẫn từ từ rôto vào lỗ stato chống lại lực hút từ trường. Thiết kế rôto với các nam châm cong được sử dụng trong động cơ giúp duy trì phân phối flux đồng đều across khe hở vật lý khi đã đặt vào.
Tại sao động cơ mô-men xoắn không khung lại được ưa thích cho khớp robot trục rỗng?
Các động cơ truyền thống buộc bạn phải dẫn các dây điện cùng ống cấp khí áp suất cao và ống làm mát quanh bên ngoài các chi cánh robot, gây dính và hỏng hóc sớm.
Vì động cơ mô-men xoắn không khung có đặc điểm khoang rỗng đường kính lớn ở bên trong, chúng ta có thể đưa toàn bộ cabling nội bộ, vòng trượt và ống khí nén thẳng qua trục quay trung tâm. Điều này tạo ra một thiết kế bộ truyền động khớp robot hoàn toàn kín, gọn nhẹ, giảm khoảng hở quét và tối ưu tổng khối lượng cánh tay.
Loại bearing nào mang lại độ cứng tốt nhất cho các bộ kit motor không khung có khả năng chịu tải?
Vì bộ kit motor dựa vào cấu trúc của bạn để hỗ trợ cơ học, việc lựa chọn bearing xác định trực tiếp tính toàn vẹn khoảng không khí dưới tải động:
-
- Bearing bi quay chéo: Đề xuất hàng đầu của chúng tôi cho các khớp chính xác. Một bearing chữ thập duy nhất chịu được tải tâm rộng, lực dọc trục và moment chệch đồng thời với độ cứng mô-men xoắn cực cao.
- Cặp đệm va góc mỏng: Lý tưởng khi bạn cần một lỗ giữa lớn với trọng lượng tối thiểu nhất. Lắp đặt chúng theo trình tự đối đầu (DB) cung cấp khả năng chống moment cao.
- Đại bi đường vòng sâu: Chỉ phù hợp với các ứng dụng tải nhẹ với ít lực dọc trục hoặc chệch góc.
So sánh giữa động cơ frameless có rãnh và frameless không rãnh trong định vị chính xác như thế nào?
Cả hai cấu hình phục vụ các yêu cầu định vị động và quét khác nhau:
-
- Động cơ Frameless có rãnh: Có lõi dây đồng quấn quanh các răng lam stator bên trong. Chúng cung cấp mật độ moment liên tục và đỉnh tối đa, là sự lựa chọn tốt nhất cho các khớp robot nặng và máy móc tăng tốc cao, nơi lực giữ rất quan trọng.
- Động cơ Frameless không rãnh: Quấn dây được liên kết trực tiếp vào một khoang rãnh trụ kín không có rãnh. Việc loại bỏ răng sắt giúp loại bỏ mô men cogging. Điều này đảm bảo độ mượt vị trí sub-arcsecond, vận tốc ở tốc độ thấp ổn định, và hiện tượng răng gây mô-men không có cho đo đạc nhạy cảm, chỉ đạo quang học và xử lý wafer.


 Vietnamese
 English
 German
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Danish
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Estonian
 Greek
 Bulgarian


Để lại bình luận