
Ανατομία και Λειτουργικές Αρχές ενός Τορques motor χωρίς πλαίσιο
Ένας τορκε motor χωρίς πλαίσιο μεταφέρει υψηλής πυκνότητας μαγνητική δύναμη απευθείας στην περισταλτική σας μηχανική φόρτωση. Αφαιρώντας τα παραδοσιακά πλαίσια κινητήρα, επεκτάσεις άξονα και τελικές θήκες, παρέχουμε ένα χωρίς κάλυμμα συναρμολόγηση στατού-στάτορα που τοποθετείται απευθείας μέσα στην θήκη της μηχανής σας. Λειτουργώντας ως άμεση κίνηση μόνιμου μαγνητικού συγχρονισμένου κινητήρα (PMSM), μετατρέπει την ηλεκτρική ενέργεια σε ακριβή ρυθμιστική δύναμη περιστροφής χωρίς μηχανική συμβατότητα.
[ Θήκη Μηχανήματος / Κεντρική Δομή ]
+———————————————–+
| Κεφάλι Στύλου Στατόρα Λάμινες & Χαλκός
| [ Ακτίνα Αέρος: 0.3 mm – 1.0 mm ] |
| Δακτύλιος Ρότορα με ΝεΟδύμιο / SmCo Μαγνήτες |
+———————————————–+
[ Μεγάλο Κενό Κεντρικής Διαδρομής / Οπτικό Διαφυγή ]
Λάμινες Κεφαλής Στατόρα, Συντελεστής Γέμισμα Χαραγής Χαλκός, και Κλάσεις Μόνωσης
Ο στατορας είναι ο στατικός μαγνητοκινητήρας του κιτ. Βελτιστοποιούμε την απόδοσή του μέσω ακριβών αρχιτεκτονικών λαμίνας και καλωδίων:
-
- Λάμινες Χαλύβδιου Σιλικόνης: Χρησιμοποιούμε εξαιρετικά λεπτές (0,1 мм έως 0,35 мм) λαμίνες ηλεκτρικού χάλυβα σε στοίβα κάτω από ακριβή πίεση για τη μείωση απωλειών υστέρα μίνιμουμ στα υψηλά συχνά συντονισμού.
- Ακροφύλλιο Γέμισμα Χάλκινου Διαύλου: Μέσω ακριβείας στην γείωση βελονών και διαχωρισμένων κόzmων στατιού, προωθούμε τον συντελεστή πλήρωσης της χαλκής στο 60% από 55%. Μεγαλύτερος όγκος χαλκού μειώνει την ηλεκτρική αντίσταση ($R$), μειώνοντας άμεσα τη θερμική απόδοση $I^2R$ και μεγιστοποιώντας τη συνεχή πυκνότητα ροπής.
- Υψηλή Θερμοκρασία Μόνωση: Οι στατορ μας χρησιμοποιούν συστήματα μόνωσης κατηγορίας H (180°C) ή Κατηγορίας 200 (200°C) με εντύπωμα κενής πίεσης (VPI), προστατεύοντας τα εσωτερικά τύλιγμα από διάσπαση διηλεκτρικού, υγρασία και θερμικό κύκλωμα.
Στοιχειωμένο έναντι Στοιχειωμένου Συστήματος Στατόρ
Η επιλογή μεταξύ διαμορφώσεων με σχισμές και χωρίς σχισμές καθορίζει την ομαλότητα του συστήματος και την κορυφή εξόδου:
| Χαρακτηριστικό | Στατος Στοιχειώδες Σχήμα | Στατος Σχήμα Στοιχείου |
|---|---|---|
| Ροπή Εξόδου | Μέγιστη πυκνότητα ροπής μέσω συγκεντρωμένων τροχών σιδήρου | Μέτρια πυκνότητα ροπής· απαιτεί μεγαλύτερο όγκο κινητήρα |
| Cogging Torque | Μετρήσιμος μαγνητικός δέκτης· απαιτεί σκαλοπάτι ρόας ή εξομάλυνση αρμονικών | Μηδενική κόγκ; κανένα σιδερένιο δόντι για προσέλκυση μ permanent μαγνήτες |
| Αντιστροφή | Υψηλότερη επαγωγή· περιορίζει τα ρυθμού ράλι ρεύματος υψηλής ταχύτητας | Αν extremely χαμηλή επαγωγή; επιτρέπει ultra-fast δυναμική απόκριση |
| Καλύτερα για χρήση | Αρθρώσεις ρομπότ, άξονες μηχανημάτων, περιστροφικοί πίνακες υψηλού φόρτου | Οπτικός σαρωτής, μετρολογία, επιθεώρηση κρυστάλλων, γυαλισμένα γιμπολ |
Σύσταση δρομέα με αποθηκευμένα υψηλής ενέργειας νεοδύμιο και SmCo μόνιμους μαγνήτες
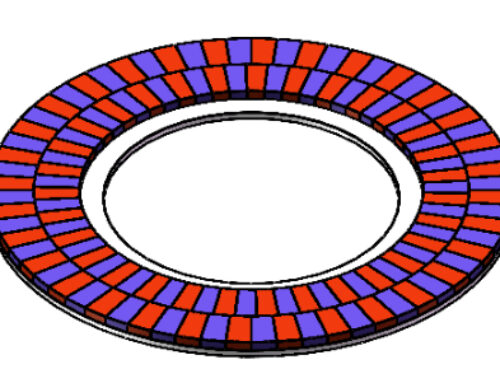
Ο δρομέας αποτελείται από ακρίβεια-κοχλιοτόμημένη ρυθμιζόμενη δακτύλιο αγκαλιά with επιφανειακά ή εμφυτευμένα σπάνιου-γη μαγνήτες. Επιλέγουμε τάξεις μαγνητών με βάση τα λειτουργικά περιβάλλοντα:
-
- Νεοδύμιο-Σίδηρος- Βόριο (NdFeB): Παρέχει τη μεγαλύτερη πυκνότητα ροής και το υψηλότερο προϊόν μαγνητικής ενέργειας $(BH)_{\max}$. Ιδανικό για ρομποτική υψηλής επιτάχυνσης που λειτουργεί κάτω από 150°C.
- Σαμίριο Κοβάλτιο (SmCo): Απαραίτητο για αεροδιαστημική, στρατιωτική και σκληρά περιβάλλοντα βαθιάς τομής. Το SmCo αντιστέκεται στην απο μαγνήτιση σε θερμοκρασίες μέχρι 300°C και διαθέτει σχεδόν μηδενική μαγνητική μετατόπιση σε θερμικές μεταβολές.
- Δέστρες διατήρησης: Οι δρομέας στερεώνονται με ακρίβεια ανθρακονήματα ή μη μαγνητικά ανοξείδωτα μανίκια για να αποτρέπουν την μετατόπιση του μαγνήτη υπό υψηλά φυγοκεντρικά φορτία.
Λειτουργία σετ κινητήρα άμεσης κίνησης Χωρίς μηχανικά στοιχεία
Σετ κινητήρων ροτέντας χωρίς πλαίσιο εξαλείφουν τους μειωτές ταχύτητας, ιμάντες χρονισμού, αρμονικούς οδηγούς και συνδέσεις που προκαλούν ολίσθηση.
-
- Το στάτορ τοποθετείται στο πλαίσιο της μηχανής: Μεταφέρει τη θερμότητα απευθείας στη δομή-υποστήριξη.
- Ο περιστρεφόμενος δέκτης τοποθετείται άμεσα στον οδηγούμενο άξονα: Μετατρέπει τη μηχανική επιβάρυνση στον ίδιο τον κινητήρα-ρότορα.
- Άμεση δυναμική fromdynamic απόκριση: Εξαλείφει την ευθυγράμμιση του παζλ γραναζιών, τη δομική δόνηση και το μηχανικό κενό στάσης ώστε να παρέχει ευρύ φάσμα servo-loop και ακρίβεια τοποθέτησης σε κάτω από ένα δευτερόλεπτο.
Σύνθεση Μεγάλης Διάμετρος Κενό Άξονας
Η γεωμετρία του κινητήρα ροτέντας χωρίς πλαίσιο επιτρέπει ένα εξαιρετικά μεγάλο εσωτερικό διάμετρο. Αυτή η αρχιτεκτονική ανοιχτού κέντρου επιλύει κρίσιμα bottlenecks σχεδίασης:
-
- Διαδρομή Utility: Διέρχονται καλώδια παροχής υψηλής τάσης, γραμμές σήματος και πνευματικοί σωλήνες ευθεία μέσα από τον άξονα περιστροφής χωρίς εξωτερικούς δρομολογητές καλωδίων.
- Ολοκλήρωση Συνιστωσών: Στεγάζει διακόπτες υψηλής πυκνότητας κύκλωμα, ροταριστούς συνδέσμους ρευστών, ή πολυ-άξονες οπτικές τροχιές ακτίνων απευθείας κατά μήκος του κέντρου.
- Δομική Βελτιστοποίηση: Δέχεται μεγάλους σε διάμετρο, λεπτού τομέα δέκτη άξονες που αντιστέκονται σε υψηλές διεγέρσεις στρέψης και κάμψης χωρίς προσθήκη μάζας μηχανής.
Μηχανικό Υπερνικρώματος Χωρίς Κορνίζα έναντι Συστήματος Κινητήρων με Γεωμετρικούς και Κουμπωμένους Κινητήρες
Οι κανονικοί κινητήρες με πλαισίωμα που συνδυάζονται με πλανητικούς ή αρμονικούς κιβώτια γραναζιών εισάγουν συμμόρφωση, τριβή και όγκο. Όταν ενσωματώνουμε ένα μηχανή υγρανθή-χωρίς κορνίζα άμεσα στο περίβλημα της μηχανή, αφαιρούμε πλήρως τον εξοπλισμό μετάδοσης μηχανικής κίνησης. Αυτή η άμεση ρύθμιση οδήγησης προσφέρει ασύγκριτη δυναμική απόκριση, χαμηλότερη μάζα και πραγματική κίνηση με μηδενική οπισθοσκέδαση.
Μηχανικός έλεγχος κίνησης χωρίς αντίδραση και επαναληψιμότητα υπο-δευτερολέπτων
Τα μηχανικά κιβώτια γραναζίων suffer from gear teeth clearance, torsional windup, and hysteresis. Over time, tooth wear degrades accuracy, causing lost motion during directional reversals.
-
- Άμεση σύνδεση φόρτωσης: Ο δρομέας βίδες συνδέονται απευθείας με το φορτίο που οδηγείται, δημιουργώντας έλεγχο κίνησης χωρίς backlash.
- Ακρίβεια υπο-δευτερολέπτου: Αφαιρώντας άξονες κίνησης και συνδέσμους, η ανάδραση θέσης από τον υψηλής ανάλυσης κωδικοποιητή σας αντικατοπτρίζει τη πραγματική θέση φορτίου χωρίς μηχανική παραμόρφωση.
- Υψηλή σκληρότητα σερβο: Η άμεση σύνδεση αυξάνει τις συχνότητες φυσικής ταλάντωσης, επιτρέποντας υψηλότερα κέρδη βρόχων θέσης και ταχύτητας στον οδηγό σερβο.
Μείωση μάζας και βελτιστοποιημένη κατανομή αδρανειών
Κινητήρες πλαισίου με ευθυγραμμισμένους μειωτήρες δημιουργούν φορτία στημένα σε κατακόρυφο μοντέλο, απαιτώντας βαριές δομικές στηρίξεις για αντίσταση στην κίνηση. Ένα κιτ άμεσης κίνησης χωρίς πλαίσιο με μοτέρ ροπής βελτιστοποιεί τη διανομή μάζας σε δυναμικούς άξονες:
-
- Κεντρική μάζα: Ο στατόρας και ο δρομέας τοποθετούνται συνελικτικά γύρω από το σημείο περιστροφής, τοποθετώντας τη μάζα του κινητήρα άμεσα στον άξονα περιστροφής.
- Χαμηλότερη αδρανεια φορτίου: Η εξάλειψη του άξονα εξόδου του κιβωτίου ταχυτήτων, των ρουλεμάν και των κέντρων ζεύξεων μειώνει δραστικά τη συνολική ιπποδύναμη του συστήματος.
- Συμπαγές περίβλημα: Αποκτάμε κρίσιμο περίβλημα μηχανής ενσωματώνοντας το σετ κινητήρα απευθείας μέσα στα δομικά σας χύτευματα ή στις αρθρώσεις ρομποτικών συνδέσμων.
Εξάλειψη φθοράς κιβωτίου, λιπαντικών και συντήρησης
Τα τυπικά κιβώτια ταχυτήτων απαιτούν τακτική λίπανση, δημιουργούν ρύπανση και αντιμετωπίζουν μηχανική φθορά που προκαλεί απόκλιση στη λειτουργία. Για απαιτήσεις μη επαφικής κίνησης και σφραγμένες μηχανισμούς κίνησης, εξετάζοντας την σύνδεσμο τύπων μαγνητικής σύνδεσης και οδηγό επιλογών προσφέρει πρακτικές γνώσεις για τον καθαρό μεταφορέα ροπής.
-
- Μηδενική ρύπανση από λιπαντικό: Καμία γέμιση γράσου ή λάδι σημαίνει μηδενική διαρροή σφραγών—κρίσιμο για τη διαχείριση ημιαγωγών, οπτικά φορτία και ιατρικά δωμάτια καθαριότητας.
- Λειτουργία χωρίς συντήρηση: Χωρίς δόντια ταχυτήτων που υφίστανται κυκλική κόπωση επαφής, η απόδοση παραμένει σταθερή σε εκατομμύρια κύκλους.
- Ακουστική σιωπή: Η εξάλειψη του υψηλής ταχύτητας συμπλέκτη μειώνει δραστικά τον θόρυβο λειτουργίας σε ευαίσθητους χώρους νοσοκομείων και εργαστηρίων.
Αποδοτικότητα συστήματος: Ηλεκτρικές απώλειες vs. μηχανική τριβή μειωτή
Παραδοσιακή αντίληψη υποστηρίζει ότι τα κινούμενα με γρανάζια μοτέρ λειτουργούν μικρότερα, αποδοτικότερα μοτέρ σε υψηλές στροφές. Στην πραγματικότητα, η τριβή κιβώτιου ταπεινώνει ένα βαρύ συνεχές κόστος:
| Μετρητής Απόδοσης | Κύκλωμα Μηχανικού Kit Κίνησης Διάχυτης Δρασης | Μοτέρ χωρίς πλαίσιο + Ακρίβης Reducer |
|---|---|---|
| Μηχανική Εμπλοκή | 0 τόξα δευτερόλεπτα (Μηδενική εμπλοκή) | 1 έως 3+ λεπτά τόξου (αυξάνεται με φθορές) |
| Απόδοση Μετάδοσης | Έως 98% (Μόνο ηλεκτρομαγνητικό) | 70% – 85% (Φθορές από γρανάζια και στεγανοποιήσεις) |
| Φθορά και Ζωή Υπηρεσίας | Απεριόριστο (Περιορίζεται μόνο από τους κύριους άξονες) | Περιορίζεται από την κόπωση των γραναζιών και την αποσύνθεση λιπαντικού |
| Τροχιακή Ακαμψία | Εξαιρετικά υψηλή (Άμεση μηχανική σύνδεση) | Μέτριο (Εξαρτάται από τη ρύθμιση εργαλείων και την ευκαμψία) |
| Αριθμός Μερών | 2 κύρια μέρη (Μονάδα Στάτορα και περιστροφού) | Υψηλό (Άξονες, γρανάζια, περίβλημα, υποδοχές κλειδιών, δείκτες) |
Ενώ ένα κιτ frameless direct drive υφίσταται απώλειες χαλκού I²R υπό υψηλές στατικές αντιστάσεις στρωμάτων, αποφεύγει τη μόνιμη μηχανική τριβή 15% έως 30% που είναι ενσωματωμένη στις μειώσεις γραναζιών. Σε κύκλους δυνατής λειτουργίας, η άμεση κίνηση προσφέρει ανώτερη καθαρή απόδοση, απαράμιλλη θερμική σταθερότητα και σταθερή δυναμική επανάληψη.
Επιλογή και Μετρήσεις Απόδοσης Μηχανών Αστράγαλος χωρίς πλαίσιο
Η επιλογή του σωστού κιτ μηχανής άμεσης κίνησης χωρίς πλαίσιο απαιτεί να κοιτάξουμε πέρα από τους αριθμούς καταλόγου επιφανειακού επιπέδου. Δεδομένου ότι ένα κιτ άμεσης κίνησης ενσωματώνεται απευθείας στο μηχανικό σας περίβλημα, η απόδοση καθορίζεται από το πώς οι ηλεκτρικές δυναμικές, η μεταφορά θερμότητας και οι μηχανικές επιβαρύνσεις αλληλεπιδρούν υπό πραγματικές συνθήκες λειτουργίας.
Κορυφή έναντι Συνεχούς Ισοπεδωτικού Φορτίου Κατά τη Διάρκεια Λειτουργίας
Όταν ορίζουμε μια μηχανή για περιοδική κίνηση, διαχωρίζουμε τη συνεχή θερμική ικανότητα από την τάση βραχυχρόνιας επιτάχυνσης:
-
- Συνεχής Ρόπη ($T_c$): Η σταθερή ροπή που παράγει ο κινητήρας χωρίς να ξεπεράσει τα μέγιστα θερμοκρασιακά όρια του περιελίγματος (συνήθως 130°C έως 155°C). Αυτή η βαθμονόμηση εξαρτάται σε μεγάλο βαθμό από το πόσο αποτελεσματικά το περίβλημα της υποδοχής απομακρύνει τη θερμότητα από τον στάτορα.
- Ρόπη Υψηλού Δυναμικού ($T_p$): Η μέγιστη μεταβατική ροπή διαθέσιμη για ταχεία επιτάχυνση, επιβράδυνση ή σοβαρά φορτία (συνήθως 2× έως 4× την συνεχή ροπή). Η λειτουργία εδώ για εκτεταμένες περιόδους εγκυμονεί θερμική υπερκίνηση ή αποδυνάμωση μαγνητών.
- Ανάλυση Φορτίου Βαθύτητας: Χρησιμοποιούμε υπολογισμούς ρο-ρίζμοντ (RMS) ροπής σε ολόκληρο τον κύκλο κίνησης (επιτάχυνση, σταθερή ταχύτητα, επιβράδυνση και παραμονή) για να επαληθεύσουμε ότι το μέσο θερμικό φόρτο διατηρείται αυστηρά κάτω από την συνεχή βαθμίδα.
Αναλογία Ροπής προς Αδράνεια και Διανομή Δυναμικού Επιτάχυνσης
Η εξάλειψη μηχανικών μειωτών γραναζιών αλλάζει τη δυναμική εξίσωση. Χωρίς λόγο μετάδοσης για τεχνητή διαίρεση της ι-σβήνης φόρτου, ο δρομέας του κινητήρα συνδέεται άμεσα με το φορτίο εφαρμογής.
-
- Μέγιστη Ευστροφία Αντίδρασης: Υψηλή πυκνότητα ροπής συνδυασμένη με χαμηλή αδράνεια του ρότορα εξασφαλίζει αναβαθμισμένο λόγο ροπής προς αδράνεια. Αυτό επιτρέπει στον βηματικό έλεγχο του servo να λειτουργεί σε υψηλότερα εύρη bandwidth χωρίς να προκαλεί φυσική αντίσταση δομής.
- Εξάλειψη Μηχανικής Ευελιξίας: Ο σκληρός άμεσος δέτης κίνησης αφαιρεί την επιστράτευση, την στροφοκυκλική αποτύπωση και την ευελιξία της κίνησης, προσφέροντας άμεση διόρθωση θέσης και ρυθμούς σταθεροποίησης μικρότερους του δευδεκόστου.
| Μετρητής Απόδοσης | Κρίσιμος Παράγοντας Αξιολόγησης | Επίδραση στον Σχεδιασμό Συστήματος |
|---|---|---|
| Σταθεροποιητής Κινητήρα ($K_m$) | Ροπή ανά ρίζα ισχύος μετρικό κόστος απωλειών ($Nm / \sqrt{W}$) | Μετρήσεις της απόδοσης του κινητήρα ανεξάρτητα από την τάση περιέλιξης |
| Back-EMF ($K_e$) | Τάση που παράγεται ανά μονάδα στροφικής ταχύτητας ($V_{rms} / k_{rpm}$) | Καθορίζει τη μέγιστη ταχύτητα που μπορεί να επιτευχθεί εντός ορίων DC δέσμης |
| Αιχμηρή Ευαισθησία Ροπής ($K_t$) | Ροπή που παραγάγεται ανά αμπέρ εισόδου ($Nm / A_{rms}$) | Διοικεί συνεχείς και βέλτιστες απαιτήσεις ρεύματος ενισχυτή Servo |
| Cogging Torque | Peak-to-peak magnetic detent torque without current applied | Directly impacts low-speed velocity ripple and scanning accuracy |
Thermal Dissipation, Winding Limits, and Cooling Jackets
Frameless stators lack external cooling fans, meaning the machine frame serves as the primary heat sink.
-
- Conduction Paths: Heat travels from the copper windings through the ground-wall insulation, into the stator lamination stack, and across the structural interface to the machine housing. We design mounting sleeves with tight radial clearances to minimize thermal interface resistance.
- Active Cooling Jackets: For space-constrained systems with high RMS torque demands, adding integrated liquid cooling jackets or forced-air conduits around the stator sleeve doubles continuous torque capacity without increasing motor frame size.
- Winding Protection: Embedded RTDs or thermistors inside the winding end-turns provide real-time thermal monitoring, feeding the servo drive’s $I^2t$ thermal foldback protection.
Electrical Matching: Back-EMF, Motor Constants, and Digital Drives
A frameless torque motor must be matched electrically to the DC bus voltage and servo amplifier ratings. We tailor the winding configuration (turns and wire gauge) to optimize the torque-speed curve:
-
- DC Bus Utilization: The motor’s back-EMF at peak velocity, combined with resistive and inductive voltage drops, must remain safely below the drive’s maximum output voltage.
- Έλεγχος Χαμηλής Ανοχής: Οι κινητήρες συνεχούς μόνιμου μαγνήτη με χαμηλή επαγωγή (PMSM) επιτρέπουν γρήγορες αυξήσεις ρεύματος για ταχεία απόκριση ροπής, αλλά απαιτούν ψηφιακούς οδήγους σερβο με δυνατότητα υψηλών συχνοτήτων PWM (συνήθως 16 kHz έως 32 kHz) για τη μείωση των διακυμάνσεων ρεύματος και του ακουστικού θορύβου.
Μείωση Κογγινγκ Ροπής για Ευαίσθητα Οπτικά και Στήριξη Ελέγχου
Για γυροσκοπικούς και τραπέζια οπτικής σάρωσης και μετρολογία ημιαγωγών, ο περιστροφικός τυχαίος κινείται καταστρέφει την ανάλυση μέτρησης. Η ροπή κούρτισης λόγω έλξης μαγνητών μόνιμων μαγνητών του δρομέα προς τα δόντια του στάτορα εισάγει περιοδικές διαταραχές ροπής.
-
- Γεωμετρίες Περιορισμένου Κύκου-Ρολού: Οι αριθμοί δοντιών του στάτορα και οι πόλοι μαγνήτες του δρομέα εξομοιώνονται μαθηματικά για να κατανείμουν ομοιόμορφα τις μαγνητικές δυνάμεις και να εξαλείψουν τα χαμηλής συχνότητας αρμονικά διαταράξεις.
- Τάση Μετατόπισης Λείανσης (Λαμίνωση Skewing): Η μετατόπιση των σχισμών του στάτορα ή των μαγνητών του δρομέα κατά μια απόσταση σχισμής ομαλοποιεί τις μαγνητικές μεταβάσεις, μειώνοντας την κόγκιγκ σε κάτω από 1% συνεχούς ροπής.
- Επιλογές Στατό Γενικά χωρίς Σχισμές: Για εφαρμογές που απαιτούν μηδενική μαγνητική ένταση, οι διαμορφώσεις στατού χωρίς σχισμές αντικαθιστούν πλήρως τις σχισμένες σιδηροσωλήνες με ηλεκτροφόρες χαλύβδινες μπούκλες Cu, προσφέροντας καθαρή, ομαλή περιστροφή ακόμη και σε ταχύτητες μικρορανίων ανά δευτερόλεπτο.
Μηχανική Ενοποίηση και Βέλτιστες Πρακτικές Τοποθέτησης για τον Τύπο Ροπής χωρίς Κοπτήρες
Η ενοποίηση ενός κιτ άμεσης κίνησης στο housing σας απαιτεί ακριβή μηχανική εκτέλεση. Καθώς ένα μηχανή υγρανθή-χωρίς κορνίζα μονάδες λείπει εργοστασιακούς λαδώματα, άξονες και άκρα, η δομή της μηχανής σας λειτουργεί ως πλαίσιο του κινητήρα. Εστιάζουμε σε τέσσερις βασικούς μηχανικούς δείκτες απόδοσης για κορύφωση δυναμικής απόδοσης, χαμηλό ακουστικό θόρυβο και μακρόβια ζωή.
+——————————————————————-+
| Κέλυφος Φιλοξενίας / Μηχανική Δομή |
| +———————————————————–+ |
| | Συσκευή Στατούρ (Θερμική στικ-τύπος / Δομικό επιροκό) | |
| | +——————- Απόσταση Αεραγωγού —————+ | |
| | | Συσκευή Ροτορ (Μαγνήτες Νεοδιοδύμιο στον Κεντρικό Δακτύλιο/Άξονα) | | |
| | | +———————————————–+ | | |
| | | | Σύστημα Διαμερισμάτων Cross-Roller / Θέση Λεπτού Τμήματος Bearing | | | |
| | | | +——————————————-+ | | | |
| | | | | Κενός Νάυλος / Κεντρικός Οπτικός & Καλωδιακός Πυρήνας | | | | |
Στήριξη Στατούρ και Ροτόρ: Θερμική Στερέωση vs. Κολλητικές Εχρειώσεις
Στερέωση του συναρμολόγηση στατού-στάτορα ασφαλώς αποτρέπει την ολίσθηση υπό τις πλήρεις κύκλους ροπής χωρίς παραμόρφωση των ηλεκτρομαγνητικών laminations.
-
- Θερμική Στερέωση: Ζεσταίνουμε το περίβλημα ώστε να επεκταθεί ο φρέας, βάζουμε τον στατό στη συνέχεια επιτρέπει να συσρικνωθεί ομοιόμορφα. Αυτό παρέχει μια ισομερής, υψηλής αντοχής τριβή joint σε ολόκληρη την εξωτερική διάμετρο χωρίς να προκαλεί συγκεντρώσεις αντίστασης.
- Δομικές Κολλήσεις Επιχρύσωσης: Ανοεροβικό ή δύο-συστατικά εποξικά διαλύματα δουλεύουν καλά για συσκευές όπου το θέρμανση του περιβλήματος είναι εκτεταμένο. Εφαρμογή ομοιόμορφα κατά μήκος της αξν-διατομής γεμίζει μικρο-κενά, κλειδώνει κατά τη στρέψη και αποσβένει μηχανική δόνηση.
- Μηχανικοί Κλιπ Κωνικό Σουλτς: Χρήσιμα για γρήγορους πρωτότυποι και υπηρεσίες στο πεδίο, κλιπ ροδέλες ασφαλίζουν εξαρτήματα αξονικά ενώ επιτρέπουν μη καταστροφική αποσύνδεση.
Διαχείριση των εκτεταμένων μηχανολογικών αποκλίσεων και ανοχής αερογενούς κενό-διαδρομής υπό δυναμικά φορτία
Η διατήρηση μιας ομοιόμορφης ακτινικής αεροκεντρικής απόστασης—συνήθως μεταξύ 0,3 mm και 1,0 mm—είναι ζωτικής σημασίας για σταθερή ροπή εξόδου. Οποιαδήποτε παραμόρφωση αλλάζει τη μαγνητική συμμετρία, δημιουργώντας ακαταστάτες μαγνητικοί έλκοι (UMP) οι οποίοι βλάπτουν τους στηρίγματα.
Αυστηρές γεωμετρία μαγνήτη και οριακούς ελέγχους προδιαγραφές διατηρούν τη περιστρεφόμενη μονάδα αληθή υπό ταχεία αναδρομικά ρεύματα και υψηλά δυναμικά κρούσης.
| Παράμετρος ενοποίησης | Συνιστώμενο περιθώριο ανοχής | Μηχανικός κίνδυνος εάν ξεπεραστεί |
|---|---|---|
| Οριζόντια εκτροπή (TIR) | < 0,05 mm (0,002 in) | Άνοδος οδόντων, άνιση κατανομή θερμότητας, UMP |
| Αξονική εκτροπή | < 0,08 mm (0,003 in) | Μετατόπιση μαγνητικού κέντρου, αξονικές πιέσεις στρέψης |
| Διάμετρος περιβλήματος κυλινδρικότητα | Πρότυπο IT6 | Στρεβλή λαμαρίνας στάτορα, παραμόρφωση αυλακώσεων |
| Ορθότητα προς τον άξονα | < 0,03 mm (0,001 in) | Ανάμιξη-φόρτισης φέροντος αποτυχία, κίνηση ένδειξης κωδικοτροχού |
Ολισθητήρας χωρίς ρουλεμάν με ενσωμάτωση Cross-Roller και λεπτού τμήματος ρουλεμάν
Δεδομένου ότι τα κιτ χωρίς θήκη (frameless) είναι χωρίς ρουλεμάν, επιλέγουμε τα ρότορες βάσει εγκάρσιας σταθερότητας, αντοχής σε αξονική φόρτιση και footprint:
-
- Ρουλεμάν Cross-Roller: Αλλαγή διαμήκων κυλινδρικών τροχών εναλλάσσει σε εξαιρετική ακαμψία γωνίας και χειρίζεται φορτία πολλαπλών κατευθύνσεων σε συμπαγές προφίλ. Είναι ιδανικά για αρθρώσεις ρομποτικής με μεγάλο φορτίο και για ακριβείας ρυθμιστές περιστροφής.
- Ρουλεμάν Λεπτού Τμήματος: Ακτινική επαφή και τετρα-επαφή ρουλεμάν λεπτού τμήματος ελαχιστοποιούν τη μάζα και ελευθερώνουν εσωτερικό χώρο, καθιστώντας τα προτιμότερο επιλογή για μεγάλους ενεργοποιητές οριζόντιας οπή και ηλεκτροοπτικούς γυαλιστές παν-κλίσεις.
Αντίστροφη Προσαρμογή Ανατροφοδότησης Περιστροφικού Κωδικονομέτρου και Ρύθμιση φάσης
Ακρίβεια ηλεκτρικής ευθυγράμμισης μεταξύ της συσκευής ανάδρασης και των μαγνητικών πόλων του δρομέα εξασφαλίζει ομαλή κίνηση χωρίς ολίσθηση:
-
- Στερεή τοποθέτηση αισθητήρα: Συνδέουμε υψηλής ανάλυσης οπτικά ή επαγέμφτρι-ένταρ encoders απευθείας στον περιστρεφόμενο οπλισμό για να αποφύγουμε σφάλματα συμμόρφωσης.
- Αντιστοίχιση μηδενικής θέσης: Ευθυγραμμίστε το κανάλι ευρετηρίου του κωδικονομέτρου με τον φυσικό άξονα d του μαγνητικού πεδίου του ρότορα.
- Επαλήθευση φάσης commutation: Δώστε έναν μικρό DC ρεύμα στις φάσεις U (δένοντας V και W στη γείωση) για να κλειδώσετε τον ροτορ into μια σταθερή μαγνητική θέση δέτη, και στη συνέχεια μηδενίστε την απόσταση μετατόπισης της συμπλεκτικής στα ηλεκτρονικό οδηγό servo. Η σωστή ευθυγράμμιση εξαλείφει τις ταλαντώσεις ροπής και μεγιστοποιεί την απόδοση ανά αμπέρ.
Βιομηχανικές Εφαρμογές Για Κιτ Ανεξάρτητων Μοτέρ Χάυμου
Όταν ο χώρος, η ικανότητα μεταφοράς φορτίου και οι δυναμικές θέσης πιέζουν τα τυπικά κιτ μειωμένων σχέσεων πέρα από τα όριά τους, οι δια configurations κινητήρες άμεσης κίνησης παρεμβαίνουν. Εξαλείφοντας τα κιβώτια γραναζιών, τις συνδέσεις και τα ξεχωριστά περιβλήματα, ενώνουμε τον στάτορα και τον δίσκο άμεσα με τα κύρια μηχανικά συστήματα. Η ολοκλήρωση ενός μηχανή υγρανθή-χωρίς κορνίζα kit επιτρέπει στους μηχανικούς να μεγιστοποιήσουν τη πυκνότητα ροπής και να εξαλείψουν την οπίσθια κούρα σε απαιτητικά βιομηχανικά συστήματα.
Σχεδιασμός Ρομποτικού Συγκριτικού Κιβωτίου Για Υψηλό Φορτίο Cobots
Οι σύγχρονοι συνεργατικοί ρομπότ (κομπότ) και οι αρθρωτοί βραχίονες πολλαπλών αξόνων απαιτούν μέγιστη ροπή από ελαφριά, συμπαγή αρθρωτά
-
- Άμεση φυσική ενσωμάτωση: Ο στάτορας στερεώνεται μέσα στη θήκη της άρθρωσης ενώ ο δακτύλιος κλειδώνει απευθείας στη συνδεόμενη εξαγόμενη χρονική άξονα, κρατώντας το βάρος κοντά στον άξονα περιστροφής.
- Μεγάλη διάμετρη διάνοιξη αγωγών: Τα προφίλ actuators με κενή διάμετρο παρέχουν μεγάλο ελεύθερο χώρο για εσωτερικά καλώδια παροχής, καλώδια πεδίου, και αερουλικά αγωγά χωρίς εξωτερικά κουτιά καλωδίων.
- Ισχυρή δυνατότητα κορυφώσεως ροπής: Οι στάτορες που τυλίγονται για μέγιστο πλήρωμα θέσης παρέχουν τη δυναμική επιτάχυνση και τη συγκράτηση ροπής που απαιτείται για ταχείς κύκλους λειτουργίας φραγής-μη–διακοπής χωρίς συμμόρφωση μετάδοσης.
Ακριβείας Pan-Tilt Γκίμπαλς, Ραντάρ Περσιάλτων, και Ηλεκτροοπτικά Υποστηρίγματα
Η ακρίβεια εστίασης σε γυροσκοπικούς γείμπαλς και πλατφόρμες ραντάρ εξαρτάται από τη χωρίς jitter, επαναληψιμότητα θέσης κάτω από δυναμικούς άνεμους και διαταραχές πλατφόρμας.
-
- Α backlash-free παρακολούθηση: Άμεση σύνδεση εξαλείφει τον θόρυβο μετάδοσης, εξασφαλίζοντας άμεση απόκριση στις διορθώσεις του ηλεκτρονικού άξονα servo.
- Μείωση ροπής αμηχανίας: Οι στρωματοειδείς στρωματοποιήσεις και οι ακριβείας ηλεκτρομαγνητικοί τοπολογίες αποτρέπουν την αρνητεία ροπής, διατηρώντας συνεχή ευθυγράμμιση γραμμής όρασης για μακροπρόθετους αισθητήρες.
- Συγκεντρωμένη ενσωμάτωση ρότορα: Χρησιμοποιώντας υψηλής απόδοσης μαγνήτες άξονα ροής για κινητήρες και μαζικές ρυθμίσεις μαγνητών ακτινικού τύπου με υψηλή μαγνητική ικανότητα δίνει σε αυτά τα στηρίγματα παρακολούθησης υψηλή συγκράτηση σε ελάχιστα άξονικά μήκη.
Ιατρικά Συστήματα, Χειρουργική Ρομποτική και Ήσχυροι Πίνακες Απεικόνισης
Τα χειρουργικά ρομποτικά βραχίονες και τα συστήματα χειρισμού ασθενών απαιτούν απόλυτη ησυχία, ultra-ομαλή ρύθμιση ταχύτητας και αδιαμφισβήτητη αξιοπιστία.
| Απαιτήσεις Εφαρμογής | Μηχανική Υλοποίηση |
|---|---|
| Εξάλειψη Ακουστικού Θορύβου | Άμεση οδήγηση σωματικής στατορ και ρότορα εξαλείφει θόρυβο μηχανισμών γραναζιών και το υψηλής ταχύτητας μηχανικό θόρυβο. |
| Αντίθετα Απαιτούμενα Απτότητας Αδράνειας | Άμεση σύνδεση φόρτου παρέχει διαφανή ανάδραση δύναμης απευθείας στον κύριο ελεγκτή χειριστή. |
| Νεοτερικές Στάσεις Ασθενούς Χαμηλού Ύψους | Profil κινητήρων λεπτού τομέα χωρούν σε συμπαγείς τραπέζια CT, MRI και φθοροσκόπησης χωρίς θυσία άνοδο κίνησης. |
Διαχείριση κρυστάλλων ημιαγωγών και άξονες εργαλειομηχανών
Ο εξοπλισμός μεταφοράς κρυστάλλων και οι άξονες υπερ-ακρίβειας μηχανικής δεν μπορούν να αντέξουν τα σωματίδια φθοράς μηχανικής, ομίχλη λιπαντικού ή αστάθεια μετάδοσης.
-
- Κίνηση έτοιμη για καθαρό θάλαμο: Η λειτουργία χωρίς οδόντες μειώνει τα λίπαντικά δεξαμενή, τα στεγανοποιητικά και τη σκόνη φθοράς που προκαλεί τριβή.
- Υψηλό δυναμικό εύρος ζώνης: Η χαμηλή αδράνεια δρομέα επιτρέπει στους τελικούς βραχίονες κηλίδας να επιτύχουν ultra-fast κύκλους επιλογής-τοποθέτησης με ελάχιστο χρόνο σταθεροποίησης.
- Σταθερότητα άμεσης κίνησης: Η ενσωμάτωση πλαισίων χωρίς πλαίσιο γύρω από τους σβούρες μηχανικού εργαλείου εξασφαλίζει υψηλή ραδιάλιότητα, εξαιρετικές φινιρισμένες επιφάνειες και μηδενικό στροφικό κοσκίνισμα κατά τη διάρκεια βαριών περικοπών milling.
Οικοδομικές πιλότοι ελέγχου πτήσης αεροδιαστημικής και συστήματα προσανατολισμού δορυφόρων
Οι εφαρμογές αεροδιαστημικής προτεραιοποιούν τη μείωση μάζας, συνεχή απομάκρυνση θερμότητας και εκτεταμένο χρόνο μεταξύ αποτυχιών (MTBF).
-
- Ακραία περιβαλλοντική ανθεκτικότητα: Ο εξοπλισμός μόνιμου μαγνήτη σπανίων γαιών PMSM λειτουργεί αξιόπιστα σε ευρείς θερμοκρασιακούς φάκελους χωρίς διάσπαση λιπαντικού υγρού.
- Επίπεδες επιφάνειες πτήσης περιορισμένες κατά χώρο: Οι πλαισιώσεις χωρίς πλαίσια προσαρμόζονται σε λεπτά φτερά, πραγματικές ηλεκτροκινητήρες ουράς, και ελέγχου επιφανειών UAV για ευαίσθητη εναέρια διανέμεια.
- Δείκτης κεραίας δορυφόρου: Η ολοκλήρωση κινητήρα χωρίς κίνηση σε συνδυασμό με κεραμικούς ή λεπτομερείς ρουλεμάν της δομής-κόστας εξασφαλίζει συντήρηση-ελεύθερη λειτουργία σε δεκαετίες σε κενού περιβάλλοντα.
Βήμα-βήμα Μεγέθυνση και Θερμική Μοντελοποίηση για έναν Τροχευτικό Μυδραλλίο χωρίς φακό
Όταν μετράμε ένα μηχανή υγρανθή-χωρίς κορνίζα για συμπαγείς συναρμολογήσεις μηχανών, δεν μπορούμε να βασιστούμε στα περιθώρια ασφαλείας που συνήθως βρίσκονται σε έτοιμες ενσωματωμένες μηχανές. Επειδή ο κινητήρας βασίζεται άμεσα στη μηχανική δομή της μηχανής σας για σταθερή υποστήριξη και ψύξη, η ακριβής μεγέθυνση απαιτεί πειθαρχημένη αξιολόγηση του δυναμικού σας κιναματικού κύκλου, των θερμικών ορίων και των ηλεκτρικών ορίων.
Ορισμός πλήρων προφίλ κίνησης: Ταχύτητα, Επιτάχυνση και Χρονισμοί παρακράτησης
Κάθε έργο ακριβούς μεγέθυνσης κινητήρα ξεκινά χάρτα της ακριβούς κιννητικής παράστασης παρά την υπόθεση σταθερού-καταστάσεις. Διαχωρίζουμε τον κύκλο κατοχής σε διακριτές φάσεις κίνησης:
-
- Φάση Επιτάχυνσης ($t_{acc}$): Απαιτεί το μέγιστο ροπή για να ξεπεράσει τη μάζα φορτίου και τριβή συστήματος. Αυτό το σημείο καθορίζει την απαίτησή σας για μέγιστη σχέση ροπής-σε-διατήρηση.
- Φάση Αέναης Ταχύτητας ($t_{run}$): Καθορίζεται κυρίως από εξωτερικές εργασιακές δυνάμεις, τριβή στα ρουλεμάν και φορτία διαδικασίας σε λειτουργικούς στροφές.
- Φάση Επιβράδυνσης ($t_{dec}$): Απαιτεί δυναμικό φρένο ροπής, που επιστρέφει ενέργεια στο δίαυλο οδήγησης ή στον δυναμικό αντίσταση φρένου.
- Φάση Παραμονής / Ακινησίας ($t_{dwell}$): Ο κινητήρας παράγει μηδενική ή διατήρηση ροπής. Αυτό το κενό διάστημα είναι κρίσιμο γιατί δίνει στον στάτορα τη δυνατότητα να αποβάλει τη συσσώρευση θερμότητας.
| Τμήμα Κίνησης | Δυναμική Μεταβλητή | Επιπτώσεις Αρχικού Μέτρου |
|---|---|---|
| Επιτάχυνση | Υπερβολική γωνιακή επιτάχυνση ($\alpha$) | Μέγιστη ρεύματος ανα inverter & μέγιστη ροπή κινητήρα |
| Εκτέλεση / Πλεύση | Στόχος γωνιακή ταχύτητα ($\ω$) | Περιορισμοί τάσης DC μιλούν & περιθώριο back-EMF |
| Επιβράδυνση | Ροπή επιβράδυνσης | Δυνατότητα αναγέννησης οδήγησης |
| Μονά | Διάρκεια ανάπαυσης ($t_{dwell}$) | Θερμική διάχυση και ψύξη περιελίξεων |
Υπολογισμός Ρίζας μέσης τετραγωνικής απόκλισης (RMS) ροπής σε διάφορους κύκλους λειτουργίας
Τα κιτ frameless direct-drive αποτυγχάνουν όταν αγνοείται η συνεχής συσσώρευση θερμότητας. Ενώ η μέγιστη ροπή καθορίζει αν το σύστημά σας μπορεί να επιταχύνει το φορτίο σας, η ρίζα-μέσης τετραγωνικής απόκλισης (RMS) ροπής καθορίζει αν οι περιέλιξεις θα επιβιώσουν σε σταθερή λειτουργία χωρίς να βράζουν την μόνωση.
Υπολογίζουμε το θερμικό ισοδύναμο συνεχούς φόρτου χρησιμοποιώντας τον τύπο RMS σε ολόκληρο τον κύκλο:
$T_{RMS} = \sqrt{\frac{(T_1² · t_1) + (T_2² · t_2) + \dots + (T_n² · t_n)}{t_{total}}}$
Για αξιόπιστη, μακροπρόθεσμη λειτουργία:
1. Έλεγχος συνεχή βαθμολογία: Το υπολογιζόμενο $T_{RMS}$ πρέπει να παραμένει κάτω από τη συνεχή βαθμολογία ροπής του κινητήρα ($T_c$) στη ζητούμενη θερμοκρασία λειτουργίας.
2. Όριο μέγιστης ροπής: Η υψηλότερη ζήτηση ροπής στη διάρκεια του κύκλου δεν θα πρέπει να υπερβαίνει το 75% με 80% της απόλυτης μέγιστης ροπής του κινητήρα ($T_p$) για να αποφευχθεί μαγνητική υστέρηση και κίνδυνοι μαγνητικής απομάγνησης.
Υπολογισμός θερμικού προϋπολογισμού και Διαδρομές διάχυσης θερμότητας της υποδομής
Καθώς ένα kit χωρίς περίβλημα (framelss) εξαφανίζει το εξωτερικό περίβλημα κινητήρα και τον ολοκληρωμένο ανεμιστήρα, η περιβάλλουσα δομή της υποδοχής λειτουργεί ως κύριος θερμικός αγωγός. Η θερμότητα ρέει αγώγιμα από τις στοιβάδες στατορ προς την διεπαφή στήριξης και στο πλαίσιο της μηχανής σας.
-
- Δίκτυο Θερμικής Αντίστασης: Μ μοντελοποιούμε τη θερμική διαδρομή από τους χαλκινούς πυρήνες μέχρι τον σιδηρούς ρότορα, διασχίζοντας το μηχανικό σημείο στήριξης και προς το περιβάλλον θέρους.
- Διεπαφή Αγωγιμότητας: Οι μηχανικές ανοχές και οι τελειώσεις των επιφανειών στήριξης παίζουν τεράστιο ρόλο. Οι αερογενείς κενά ή η κακή επαφή μεταξύ της εξωτερικής διαμέτρου του στατόρ και του υποδοχής σούρας εμποδίζουν τη μεταφορά θερμότητας.
- Μέθοδοι Ενεργούς Ψύξης: Για συμπαγείς περιβλήματα με αυξημένες συνεχείς φορτίσεις, η μόνο παθητική αγωγή συχνά δεν επαρκεί. Εφαρμόζοντας λύσεις απαγωγής θερμότητας—όπως ψύξη με κλειστό κύκλωμα υγρού ή στοχοθετημένες περιβλήματα ψύκτρες αλουμινίου για τη θήκη—σταθεροποιεί τη θερμοκρασία πυρήνα σε αυστηρά όρια της θερμικής κατηγορίας μόνωσης του τυλίγματος.
Προσαρμοσμένες Διατάξεις Τυλίγματος Ταιριασμένες με την Τάση DC Μπαταρίας και το Ρεύμα Διεγέρτη
Ένας τυπικός κατάλογος τυλίγματος σπάνια αξιοποιεί το πλήρες δυναμικό από τα μηχανικά περιβλήματα. Προσαρμόζουμε προσαρμοσμένες διατάξεις τυλίγματος στο συγκεκριμένο ηλεκτρονικό ισχύος σας:
-
- Βελτιστοποίηση Σταθερού Back-EMF ($K_e$): Θέτουμε σε ἰσορροπία τον αριθμό στροφών ανά μακριά για να εξασφαλίσουμε ότι το παραγόμενο back-EMF με υψηλή ταχύτητα δεν συγκρούεται με την διαθέσιμη τάση DC μπαταρίας, διατηρώντας πλήρη χώρο ελέγχου ροπής.
- Ταιριάξιση Ρεύματος (Επιλογή $K_t$): Εάν ο κινητήρας σας είναι περιορισμένος ρεύματος, ντύνουμε το στάτορ με περισσότερες στροφές λεπτότερου μαγνητικού αγωγού για να αυξήσουμε τη σταθερή ροπή ($K_t$). Αντιθέτως, για ρομποτικά αρθρωτά με χαμηλή τάση, πυκνωμένες μπαταρίες, εφαρμόζουμε λιγότερες στροφές παχύτερου, υψηλού ποσοστού πλήρωσης αγωγούς για να ελαχιστοποιήσουμε τις απώλειες Cu αντίστασης $I^2R$ σε υψηλά ρεύματα.
- Συνδέσεις Τοπολογίας: Η εναλλαγή μεταξύ συνδέσεων αστέρα (wye) και δέλτα μας επιτρέπει να ρυθμίζουμε την συνεχόμενη ροπή σε σχέση με την κορυφαία ταχύτητα βάσης χωρίς να αλλάζουμε τα εργαλεία περιβλήματος στατούρου.
Λίμες Προσαρμοσμένες Frameless Δυναμικούς μοτέρ με ροή ροπής και μηχανική υποστήριξη OEM
Όταν οι τυποποιημένες οδικές οδήγησεις καταλόγου δεν ταιριάζουν με το περιθώριο σας ή τις δυναμικές απαιτήσεις σας, η προσαρμοσμένη μηχανική γεφυρώνει το κενό. Συνεργαζόμαστε με κατασκευαστές μηχανημάτων και OEMs για να σχεδιάσουμε κάθε κιτ μοτέρ απευθείας μέσα στις κύριες μηχανικές, εξαλείφοντας περιττά περιβλήματα, ζεύξεις και περιττή μάζα.
Ακριβής Ηλεκτρομαγνητικός Σχεδιασμός και Ρύθμιση Ροής
Προσαρμόζουμε το μαγνητικό κύκλωμα για να μεγιστοποιήσουμε την συνεχόμενη πυκνότητα ροπής ενώ διατηρούμε το μονόχρωμο τάξιμο του δονιστικού ροπίου σε χαμηλές ταχύτητες:
-
- Υψηλό Γέμισμα Αυλωνών: Χρησιμοποιούμε ακριβείας βελονιδική επικάλυψη και διαχωρισμένους στατορ σχεδιασμούς για τη μεγιστοποίηση του όγκου χαλκού σε κάθε θέση, μειώνοντας τις απώλειες αντίστασης χαλκού και διατηρώντας χαμηλότερες θερμοκρασίες λειτουργίας.
- Ρύθμιση Διαδρομής Ροής: Με την αξιολόγηση της διαφοράς μεταξύ εξωτερικού μόνιμου μαγνήτη και εσωτερικού μόνιμου μαγνήτη διαταρκτικών ρότορα, ευθυγραμμίζουμε τη μαγνητική αντίσταση, σταθερές back-EMF και διαδρομές ροής για να ταιριάξουμε τους δυναμικούς σας στόχους ταχύτητας.
- Προσαρμοσμένες Διαμορφώσεις Περιστροφής: Πλέκουμε στατόρ για συγκεκριμένες τάσεις DC και όρια ρεύματος μετατροπέα, εξασφαλίζοντας την αιχμή της ροπής χωρίς να υπερφορτώνεται ο ενισχυτής σερβο.
Προσαρμογή Διαμέτρων, Πάχους Σώματος και Εσωτερικών Διαστολών
Αντί να πιέζουμε τα μηχανικά σας να προσαρμοστούν σε ένα τυποποιημένο πλαίσιο, προσαρμόζουμε τις φυσικές διαστάσεις του κιτ μοτέρ χωρίς έδρα (frameless torque motor kit) ώστε να ταιριάζουν με τη μητρική σας διάταξη:
-
- Κλιμακωτές Μήκους Συσκευών Αλυσίδας: Ρυθμίζουμε τα ύψη του στρώματος επικάλυψης σε ακριβείς αυξήσεις για να ικανοποιήσουμε ακριβείς συνεχεις στόχους ροπής χωρίς να αυξάνεται η εξωτερική διάμετρος.
- Προσαρμογή Ανοπές Ανοίγματος και Διάτρησης: Μερώνουμε σχεδιασμούς μεγάλων κενών άξονων κινητήρων που επιτρέπουν τη διαδρομή ηλεκτρικών χορδών, διαδρομών λέιζερ, οριζόντων κυματοφορείων και υδραυλικών γραμμών μέσω του κέντρου περιστροφής.
- Α Optimized Rotor Carriers: Παράγουμε προσαρμοσμένες θήκες ρότορα και γεωμετρίες οδηγήσεων για άμεση διεπαφή με τους κύριους αρμούς στις μούρες και τα άξονες μετάδοσης.
Συνεργασία Μηχανικού: Θερμική Προσομοίωση, Κάλυψη και Αξιολογήσεις FEA
Η επιτυχής ενσωμάτωση κιτ κινητήρα βασίζεται στη γύρω μηχανική. Βοηθούμε την ομάδα σας με ολοκληρωμένες προσομοιώσεις και μοντελοποίηση πριν το κοπή μετάλλου:
-
- Μοντελισμός Τελικών Στοιχείων (FEA): Εκτελούμε μαγνητικά και δομικά FEA για να αποτρέψουμε κορεσμό επικάλυψης, να ελαχιστοποιήσουμε παραμόρφωση ρότορα και να διατηρήσουμε τη συνεκτικότητα κατά κινήσεις με υψηλή επιτάχυνση.
- Μοντελισμός Θερμικής Απορρόφησης: Χαρτογραφούμε μονοπάτια συνεχούς και παροδικού θερμότητας μέσω του πλαισίου της μηχανής σας, υπολογίζοντας ακριβείς απαιτήσεις ψύξης για στήριξη αγωγής ή ενεργά καλύμματα ψύξης με υγρά.
- Τελειοποίηση Ανοχής και Έλεγχος Διαφυγής Αέρος: Αξιολογούμε τις μηχανικές σας απεικονίσεις για να επιβεβαιώσουμε ότι οι δομικές εφαρμογές, οι διατάξεις φθοράς και οι ρυθμοί θερμικής διαστολής διατηρούν ομοιόμορφες ανοχές διαφυγής αέρα υπό πλήρη λειτουργικό φορτίο.
Συχνές Ερωτήσεις About Frameless Torque Motor
Ποια είναι η βασική διαφορά μεταξύ ενός κινητήρα ροπής χωρίς πλαίσιο και ενός τυπικού σερβοκινητήρα;
Ένας τυπικός σερβοκινητήρας φτάνει ως προετοιμασμένη ενότητα που περιλαμβάνει ρουλεμάν, συσκευή ανάδρασης, άξονα και εξωτερικό περίβλημα. Αντίθετα, ένα μηχανή υγρανθή-χωρίς κορνίζα kit αποτελείται αποκλειστικά από ένα άνοιχτο στατορ και ρότορα.
Παρέχουμε αυτά τα εξαρτήματα ως κιτ άμεσης κίνησης που τα ενσωματώνετε άμεσα στο μηχανικό σας περίβλημα:
| Χαρακτηριστικό | Τυπικός Σχεδιασμένος Σερβοκινητήρας | Κιτ Κινητήρα Ροπής χωρίς Πλαίσιο |
|---|---|---|
| Σύστημα Στέγασης & Ρουλεμάν | Ενσωματωμένη εργοστασιακή συναρμολόγηση | Ενσωματωμένο στη δομή της κύριας μηχανής |
| Μετάδοση | Συχνά απαιτεί κιβώτια ταχυτήτων ή ιμάντες | Άμεση κίνηση 100% (μηδενική αντίστροφη κίνηση) |
| Κεντρική Γεωμετρία | Στερεό ή μικρό τρυπημένο άξονα | Μεγάλος κενός άξονας σχεδιασμού δράση |
| Βάρος Συστήματος | Υψηλότερη (επικάλυψης) περίβλημα | Ελαχιστοποιημένος (οικία μηχανήματος λειτουργεί ως πλαίσιο κινητήρα) |
Πώς εξασφαλίζετε τη σωστή ευθυγράμμιση του κενού αέρα κατά τη συναρμολόγηση του κινητήρα;
Η διατήρηση ομοιόμορφης ρυτιδωτής διαφυγής μεταξύ του ID του σταθμού και του OD του δρομέα είναι ουσιώδης για βέλτιστο μαγνητικό ισορροπία και παραγωγή ροπής:
-
- Χρησιμοποιήστε μη μαγνητικά εξαναγκαστικά στρώματα: Τοποθετήστε κόλλες ακριβείας από ορείχαλκο ή πλαστικό γύρω από την περιφέρεια κατά τη φορά εγκατάστασης για να αποτρέψετε το μόνιμοι μαγνήτες από το να σπρώξουν τον δρομέα εναντίον των δοντιών του σταθμού.
- Ακρίβεια οδήγησης οπών: Μηχανέψτε το περίβλημα του σταθμού και τις επιφάνειες εγγραφής πυρήνα του δρομέα σε μια ενιαία ρύθμιση για να διατηρηθεί η συμπωματικότητα εντός 0,02 mm έως 0,05 mm.
- Εξεταστήριο εξαρτήματα: Χρησιμοποιούμε δείκτες ευθυγράμμισης και βιδωτούς βυθούς για να καθοδηγήσουμε σταθερά τον δρομέα μέσα στη οπή του σταθμού εναντίον των μαγνητικών ελκτικών δυνάμεων.Σχεδιάζοντας τον δρομέα με κυρτούς μαγνήτες που χρησιμοποιούνται σε κινητήρες βοηθά στη διατήρηση μίας ομοιόμορφης κατανομής ροής περνώντας τον φυσικό αέρα ανοίγματος μόλις καθίσετε.
Γιατί ο frameless τροχός μηχανής προτιμάται για ερμητικά κεντρικές αρθρώσεις ρομποτικής;
Οι παραδοσιακοί κινητήρες σας αναγκάζουν να δρομολογείτε ηλεκτρικές καλωδιώσεις, αεραγωγούς υπό πίεση και σωληνώσεις ψύξης γύρω από το εξωτερικό των ρομποτικών άκρων, προκαλώντας εμπλοκή και πρώιμη αποτυχία.
Διότι ο frameless τροχός μηχανής διαθέτει ευρύ εσωτερικό διάμετρο κενές οπές, μπορούμε να περάσουμε όλη την εσωτερική καλωδίωση, δαχτυλίδια ολίσθησης και σωληνώσεις πνευματικού μέσω κεντρικού άξονα περιστροφής. Αυτό δημιουργεί ένα πλήρως κλειστό, συμπαγές σχεδιασμό ενεργοποίησης αρθρωτής ρομποτικής που μειώνει το εύρος κίνηση και τον συνολικό μάζωμα χεριού.
Τύποι ρουλετών που παρέχουν την καλύτερη στιлімτικότητα για κιτ κινητήρων χωρίς ρουλεμάν;
Επειδή το κιτ κινητήρα βασίζεται στην κατασκευή σας για μηχανική στήριξη, η επιλογή ρουλεμένων επηρεάζει άμεσα την ακεραιότητα του αεροδιαλύματος υπό δυναμ load:
-
- Ρουλεμάν Cross-Roller: Η κορυφαία μας σύσταση για ακριβείας αρθρώσεις. Μία μόνο διασταυρούμενη ρουλεμάρισμα ρουλεμάν στηρίζει υψηλά ρολάρι, αξονικές δυνάμεις και δυνάμεις κλίσεων ταυτόχρονα με εξαιρετικά υψηρή στρεπτική ακαμψία.
- Ζευγάρια Χαμηλού Τμήματος με γωνιακές επαφές: Ιδανικό όταν χρειάζεστε τεράστιο κέντρο οπών με το χαμηλότερο δυνατό βάρος προφίλ. Η τοποθέτησή τους σε διάταξη back-to-back (DB) παρέχει υψηλή αντίσταση στη στιγμή.
- Ρουλεμάν Μάτιου Βαθιάς Ραφής: Κατάλληλο μόνο για ελαφριές εφαρμογές με ελάχιστες αξονικές ή γέρσιμες δυνάμεις.
Πώς συγκρίνονται οι φανελέτες με σχισμές και χωρίς σχισμές μηχανών χωρίς καπάκι στην ακρίβεια τοποθέτησης;
Και οι δύο τοπολογίες εξυπηρετούν ξεχωριστές δυναμικές απαιτήσεις τοποθέτησης και σάρωσης:
-
- Μηχανές χωρίς σχισμές με σχισμές: Χαρακτηρίζονται από γραμμικό καλώδιο χαλκού ταξινομημένο γύρω από εσωτερικά δόντια στατικής τεμάχισης. Παρέχουν τη μέγιστη συνεχή και με peak απόδοση ροπορικής ιχνότητας, καθιστώντας τις την καλύτερη επιλογή για βαριές ρομποτικές αρθρώσεις και μηχανήματα με υψηλή επιτάχυνση όπου η υψηλή συγκρατούμενη δύναμη είναι υψίστης σημασίας.
- Μηχανές χωρίς σχισμές με καπάκι: Οι περιέκτες περιέχονται άμεσα σε κυλινδική οπή χωρίς σχισμές. Αφαιρώντας τα σιδερένια δόντια, εξαλείφεται ο κουκλορυγός κύκλος. Αυτό εξασφαλίζει ομαλότητα τοποθέτησης με υπό-ακτίνα, σταθερή ταχύτητα σε χαμηλό στροφών και μηδενική διακύμανση ροπής για ευαίσθητη μετρολογία, οπτική στίξη και χειρισμό δίσκων.


 Greek
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Danish
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Estonian
 Bulgarian


Αφήστε ένα σχόλιο