
Анатомія безрамного торгомотора та принципи його роботи
Безрамний торгомотор створює високу щільність електромагнітної сили безпосередньо на ваш механічний вантаж. Забравши з конструкції традиційні рами мотора, розширення валів та кінець-боли, ми надаємо відкриту станторного та роторного вузла який встановлюється безпосередньо всередині корпусу вашої машини. Працює як прямозчепний постійнотоковий синхронний мотор (PMSM) і перетворює електричну енергію на точну обертову силу з нульовою механічною вати.
[ Корпус машини / Хост-структура ]
+———————————————–+
| Ламінії якоря та мідні обмотки статора |
| [ Воздушний зазор: 0,3 мм – 1,0 мм ] |
| Вальцований кільцевий ротор з неодимовими / SmCo магнітами |
+———————————————–+
[ Великий порожній отвір / оптична чистота ]
Ламінування якоря, коефіцієнт заповнення мідних щілин та класи ізоляції
Статор є стаціонарним електромагнітним двигуном набору. Ми оптимізуємо його ефективність за допомогою точного ламінування та конструкцій обмоток:
-
- Ламінування з силіційно-сталевої сталі: Ми використовуємо надтонкі (0,1 мм до 0,35 мм) електричні сталі ламінії, зважені під точним тиском, щоб мінімізувати гістерезис та втрати мідними токами за підвищених частот комутації.
- Коефіцієнт заповнення щілинами мідних обмоток: За допомогою прецизійного намотування голкою та сегментованих зубців статора ми забезпечуємо заповнення мідного каналу понад 55% до 60%. Більший обсяг міді знижує електричний опір ($R$), безпосередньо зменшуючи тепловідведення $I^2R$ і максимізуючи безперервне торговий щільність.
- Висока температура ізоляція: Наші статори використовують ізоляційні системи класи H (180°C) або класи 200 (200°C) з вакуумним просоченням (VPI), захищаючи внутрішні обмотки від діелектричного пробою, вологи та теплового циклічного навантаження.
Зароджено-щелепна протилежна конструкція статора
Вибір між щелепним та безщелепним дизайном визначає плавність системи та пікову потужність:
| Особливість | Щелепний дизайн статора | Безщелепний дизайн статора |
|---|---|---|
| Вихідні тяги | Максимальна щільність тяги через концентровані шляхі флукту мідних зубців | Помірна щільність тяги; потребує більшого об'єму двигуна |
| Когґінгова тяга | Вимірювана магнітна упорна сила; потребує зміщення зубців або гармонійного зменшення | Нульовий когоринг торques; немає залізних зубців, що притягують постійні магніти |
| Індуктивність | Вища індуктивність; обмежує швидкість наростання струму | Надзвичайно низька індуктивність; забезпечує надзвичайно швидку динамічну відповідь |
| Найкраще використання | Роботизовані суглоби, осі верстатів, поворотні таблиці з високим вантажообігом | Оптичне сканування, метрологія, інспекція плівок, гімбали прямого приводу |
Роторний вузол з потужними неодимієвими та SmCo постійними магнітами
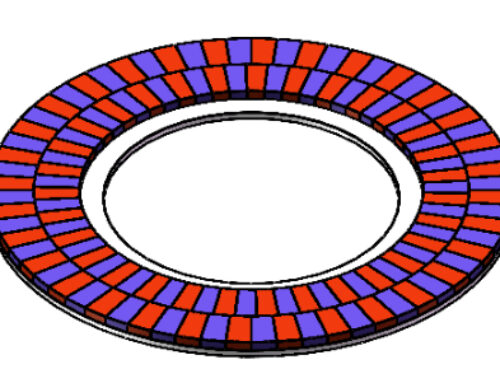
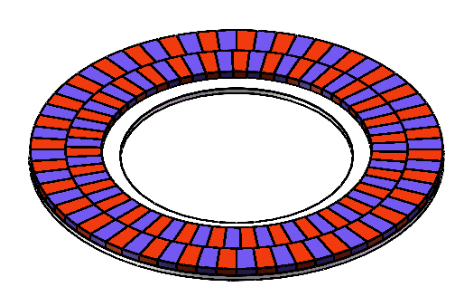
Ротор складається із точно обробленого сталевого опорного кільця, вистеленого або вмонтуваного легко вставними або вбудованими рідкоземельними постійними магнітами. Ми обираємо оцінки магнітів залежно від експлуатаційних середовищ:
-
- Неодимій-Залізо- Борон (NdFeB): Забезпечує найвищу густоту потоку та піковий магнітний енерго- продукт 1ТP4T(BH)_{\max}$. Ідеально для високошвидкісної роботототехніки, що працює нижче 150°C.
- Самарій Кобальт (SmCo): Необхідно для авіакосмічної, військової та суворих умов занурення. SmCo стійкий до демагнетизації за температурами до 300°C та має майже нульове зміщення магнітного поля при теплових варіаціях.
- Утримувальна смуга: Ротори закріплюються прецизійними вуглецевими або немагнітними нержавіючими вставками для запобігання зсуву магніту при високих центрифугальних навантаженнях.
Керування набором прямого приводу мотора без механічних елементів
Комплекти безрамкових торкових моторів усувають редуктори швидкості, зубчасті ремені, гармонійні передачі та зчеплення, що викликають люфти.
-
- Статор монтується у раму машини: Передає тепло безпосередньо у вашу опорну конструкцію.
- Ротор монтується безпосередньо на приводному валу: Перетворює механічний вантаж на сам ротор мотора.
- Негайна динамічна відповідь: Знімає узгодженість передач, структурні резонанси та механічний мертвий хід, забезпечуючи широкий пропуск сервомалю та підквадратну точність позиціювання.
Дизайн великого порожнистого валового приводу
Геометрія безрамкового торкового мотора дозволяє надзвичайно великий внутрішній діаметр. Ця архітектура з відкритим центром вирішує критичні вузькі місця дизайну:
-
- Комунікація інженерних мереж: Проженіть високовольтні кабелі, сигнальні лінії та пневмотрубки прямо через вісь обертання без зовнішніх кабельних траків.
- Інтеграція компонентів: Хоча високодіагональні щокові кільця, обертальні рідино-з'єднання або багатокоординатні оптичні пучки прямують прямо через центр.
- Structural Optimization: Приймає великодіаметрні, тонкоштрижні основні валів, що протистоять високим торсіонним та вигинаючим дефlection без збільшення маси машини.
Безрамковий мотор з крутним моментом проти систем із зубчастим приводом і рамами
Стандартні рамы для моторів у поєднанні з планетарними або гармонійними редукторами створюють зворотний удар, тертя та об’єм. Коли ми інтегруємо фрейм-менший torque motor безпосередньо в корпус машини, ми повністю позбавляємо механічного передавання. Така конфігурація безпосереднього приводу забезпечує неперевершену динамічну відповідь, нижчу масу та справжній рух без зворотного люфту.
Безлюфтовий контроль руху та повторюваність до Sub-arcsecond
Механічні зубчасті передачі страждають від зазору між зубами, torsional winding та гістерезису. З часом знос зубів знижує точність, спричиняючи пропадання руху під час зміни напрямку.
-
- Безпосереднє з’єднання навантаження: Ротор безпосередньо кріпиться до приводного навантаження, утворюючи безлюфтовий контроль руху.
- Похибка до суб-арксекундової точності: Позбавлення від приводних валів та з’єднань дозволяє зворотний відгук з вашого високороздільного енкодера відображати фактичне положення навантаження без механічних спотворень.
- Висока сервова жорсткість: Безпосереднє з’єднання підвищує частоти механічних резонансів, дозволяючи вищі коефіцієнти зворотного зв’язку з позицією та швидкістю у серводрайві.
Зниження маси та оптимізований розподіл інерції
Мотори у рамі з внутрішнім редуктором створюють консольовані навантаження, що вимагають важких конструктивних кронштейнів для компенсації відхилення. Набір з безрамного torque motor з прямим приводом оптимізує розподіл маси по динамічних осях:
-
- Централізована маса: Статор і ротор монтуються концентрично навколо точки обертання, розташовуючи масу двигуна безпосередньо на осі обертання.
- Низька інерція навантаження: Вилучення вихідного валу редуктора, підшипників та зчіпних хабів значно зменшує загальну інерційність системи.
- Компактний корпус: Ми відновлюємо критичний обсяг машини, інтегруючи комплект двигуна безпосередньо у ваші структурні литі частини або вузли роботизованих суглобів.
Відсутність зношування редуктора, мастила та обслуговування
Стандартні редуктори потребують регулярного змащування, створюють забруднення та стикаються з механічним зносом, що спричиняє операційний дрейф. Для вимог бесконтактного руху та герметизованих приводних механізмів перегляньте наш типи магнітного зчеплення та посібник з вибору які надають практичні поради щодо чистого переносу крутного моменту.
-
- Ніяке мастильне забруднення: Гарнітура від бруху та витоку змащення — критично для обробки напівпровідників, оптичних вантажів та чистих приміщень в медицині.
- Експлуатація без обслуговування: Без зубців передачі, що зазнають циклічного контактного втомлення, продуктивність залишається сталою на мільйони циклів.
- Acoustic silence: Зниження шуму високошвидкісного редукторного вузла значно зменшує експлуатаційний шум у чутливих приміщеннях лікарень та лабораторій.
Ефективність системи: електричні втрати проти механічного тертя редуктора
Традиційне мислення стверджує, що двигуни із шестернями працюють відносно меншими, більш енергоефективними моторами на високих швидкостях. Насправді тертя коробки передач постійно завдає значної штрафної втрати:
| Показник продуктивності | Комплект безрамного прямого приводу | Двигун з рамкою + прецизійний редуктор |
|---|---|---|
| Механічна відгвинчування | 0 дугасек (нульовий люфт) | 1–3+ дугомін (знос з часом) |
| Передатна ефективність | До 98% (лише електромагнетизм) | 70% – 85% (Втрати від тертя в зубцях шестерень та сальниках) |
| Знос та ресурс використання | Необмежено (обмежується лише підшипниками головної осі) | Обмежено зносом обладнання та розпадом мастила |
| torsional stiffness | Дуже висока (пряме механічне зчеплення) | Помірна (залежить від вітрювання шестерні та її вигину) |
| Кількість деталей | 2 основні деталі (статор і збірка ротора) | Високий ( валу, шестерні, корпуси, шліцьові канавки, ущільнення) |
Хоч frameless direct drive комплект зазнає втрат І²R відносно високого статичного моменту, він уникає постійного гальмування 15% до 30%, притаманного редукційним передачам. На високих робочих циклах прямий привід забезпечує вищу чисту ефективність, неперевершену теплову стабільність та послідовну динамічну повторюваність.
Вибір безрамкового моментного мотора та метріка продуктивності
Вибір правильного безрамкового комплекту мотора потребує погляду за межі поверхневих каталожних номерів. Оскільки комплект прямого приводу інтегрується безпосередньо в ваш механічний корпус, продуктивність визначають взаємодія електричної динаміки, тепловідведення та механічних навантажень у реальних режимах експлуатації.
Пік vs. Безперервні рейтинги моменту Під час робочих циклів
При визначенні розміру мотора для циклічного руху відокремлюємо безперервну теплову спроможність від короткочасної прискорювальної потужності:
-
- Безперервний момент ($T_c$): Стійкий момент, який двигун виробляє, не перевищуючи максимальні температурні обмеження обмотки (зазвичай від 130°C до 155°C). Цей рейтинг значною мірою залежить від того, наскільки ефективно корпус виробника відводить тепло від статора.
- Пік моменту ($T_p$): Максимальний перехідний момент, доступний для швидкого розгону, гальмування або ударних навантажень (частіше від 2× до 4× постійного моменту). Робота в таких умовах протягом тривалих періодів ризикує тепловим пробігом або демагнізацією магнітів.
- Аналіз циклу роботи: Ми використовуємо розрахунки крутного моменту за середнім квадратичним значенням (RMS) протягом усього циклу руху (ускорення, постійна швидкість, уповільнення та затримка) для підтвердження, що середнє теплове навантаження залишаєтсья строго нижче безперервної оцінки.
Співвідношення моменту до інерції та динамічна пропускна здатність за швидкістю
Співвідношення моменту до інерції та динамічна пропускна здатність за прискоренням
-
- Виключення механічних редукторів змінює динамічне рівняння. Без передавання пропорційного відношення для штучного розподілу інерції вантажу, ротора двигуна безпосередньо з'єднано з навантаженням застосування. Максимізація чутливості:
- Висока густина моменту в поєднанні з малою інерцією ротора надає перевагу відносному моменту до інерції. Це дозволяє петлі приводу сервомотора працювати з вищими смугами пропускання без індукції структурної резонанси. Виключення механічної комплаєнсії:
| Показник продуктивності | Жорсткий прямий привідний інтерфейс усуває люфт, торсійну віддачу та комплаєнс приводу, забезпечуючи митку корекцію положення та settle time менше одного дуги. | Критичний фактор оцінки |
|---|---|---|
| Вплив на проектування системи | Моторна стала ($K_m$) | Вихідний момент на основі кореня від ставлення до опірних втрат ($Nm / \\sqrt{W}$) |
| Вимірює основну ефективність мотора незалежно від напруги обмотки | Back-EMF ($K_e$) | Визначає максимально досяжну швидкість у межах DC-ланцюга |
| Чутливість до моменту ($K_t$) | Момент, що генерується на ампер вхідного струму ($Nm / A_{rms}$) | Керує вимогами до безперервного та пікового струму сервопривода |
| Когґінгова тяга | Пік-пік магнітного зупинного моменту без застосування струму | Безпосередньо впливає на рябку швидкості на низьких оборотах та точність сканування |
Теплове розсіювання, межі обмоток та охолоджувальні кожухи
Безфреймові статори не мають зовнішніх охолоджувальних вентиляторів, отже корпус машини слугує як основний тепловий радіатор.
-
- Схеми проведення: Тепло переміщується від мідних обмоток через ізоляцію від грунтової стіни до статорного клепання та через структурний інтерфейс до корпусу машини. Ми проектуємо обойми для кріплення з малими радіальними зазорaми, щоб мінімізувати тернічний опір інтерфейсу.
- Активні охолоджувальні кожухи: Для за обмеженого простору систем з високими постійними моментами, додавання інтегрованих рідинних охолоджувальних кожухів або примусових повітряних каналів навколо втулки статора подвоює безперервну потужність моменту без збільшення розміру рами двигуна.
- Захист обмотки: Вбудовані RTD або термістори всередині кінцевих виводів обмотки забезпечують моніторинг температури в реальному часі, подаючи до захисту від теплового спадання серводрайва $I^2t$.
Електричне узгодження: зворотна ЕМС, параметри двигуна та цифрові приводи
Безкаструвальний двигун обертального моменту має бути електрично узгоджений із напругою DC-шини та рейтингами сервопривода. Ми адаптуємо конфігурацію обмоток (кількість витків і поперечний переріз дроту) для оптимізації кривої момент-швидкість:
-
- Використання DC-шини: Зворотна ЕМП двигуна на піковій швидкості у поєднанні з резистивними та індуктивними падіннями напруги повинна залишатися безпечно нижче максимальної вихідної напруги приводу.
- Низька індуктивність управління: Двигуни постійного магніту з низькою індуктивністю (PMSM) дозволяють швидко зростати струму для швидкої реакції моменту, але вони вимагають цифрових сервоприводів із високими частотами вимірювання PWM (зазвичай від 16 кГц до 32 кГц) для мінімізації пульсації струму та акустичного шуму.
Зниження кокатування для чутливих оптичних та інспекційних установок
Для зображувальних гімбалів, столів оптичного сканування та метрології напівпровідників обертальний дрижання знижує роздільну здатність вимірювань. Затримка крутного моменту, спричинена магнітним притяганням між роторними постійними магнітами та роторами зубців, створює періодичні пульсації моменту.
-
- Геометрії із дробовими слотами до полюсу: Кількість зубців статора та полюсів ротора математично збалансові запаси магнітних сил рівномірно та усувають низькочастотні гармоніки пульсацій.
- Псування ламінування: Зрушення слотів статора або ротора на один крок пазу згладжують магнітні переходи, зменшуючи кокатування до менш ніж 1% від безперервного моменту.
- Опції безслотового статора: Для застосувань, де потрібне нульове магнітне утримання, конфігурації без слотового статора повністю замінюють слотові залізні зубці на структурно вмонтовані мідні обмотки, забезпечуючи чистий, плавний обертання навіть при мікрорегістрах на секунду.
Кращі практики механічної інтеграції та монтажу для безрамного двигуна з калібром крутного моменту
Інтеграція набору прямого приводу у ваш корпус вимагає точного механічного виконання. Оскільки фрейм-менший torque motor не має фабричних підшипників, валів та кінцевих оболонок, ваша структура машини є рамою двигуна. Ми зосереджуємося на чотирьох основних механічних контрольних точках, щоб забезпечити пікову динамічну продуктивність, низький акустичний рівень шуму та довгий термін служби.
+——————————————————————-+
| Корпус хоста / Механічна конструкція |
| +———————————————————–+ |
| | Збірка статора ( термічне стискання / структурний епоксид) | |
| | +——————- Допуск за зазором повітря —————+ | |
| | | Збірка ротора (неодимові магніти на хабі/шестені) | | |
| | | +———————————————–+ | | |
| | | | Система поперечно-роликових підшипників / тонкостінні підшипники | | | |
| | | | +——————————————-+ | | | |
| | | | | Внутрішній порожній вал / оптичний та кабельний серцевина | | | | |
Монтаж статора та ротора: термічне стискання проти клеїв
Фіксація станторного та роторного вузла надійно запобігає проскальзанню під піковими інтервалами крутного моменту без деформації магнітно-ламінаційних пластин.
-
- Термічне стискання: Ми підігріваємо корпус, щоб розширити проточку, вміщуємо статор, а потім дозволяємо йому рівномірно зійти. Це забезпечує рівне, високоміцне тертя з'єднання по всьому зовнішньому діаметру без викликання концентрацій напружень.
- Strukturна клеюча композиція: Анaеробні або двокомпонентні епоксидні суміші добре підходять для збірок, де нагрів корпусу є невигідним. Рівномірне нанесення клею вздовж осьового інтерфейсу заповнює мікро-водяні пори, не дає можливості обертальному зсуву та зменшує механічні коливання.
- Механічні зажимні кільця: Корисні для швидкого прототипування та сервісного обслуговування на місці, зажимні кільця фіксують компоненти по осі, дозволяючи розбиратися без руйнування матеріалу.
Керування динамічними навантаженнями та допусками понад фактичний відхилення механічного обертання
Підтримання однорідного радіального зазору повітря — зазвичай між 0,3 мм та 1,0 мм — є критично важливим для стабільної тягової віддачі. Будь-яке відхилення порушує магнітну симетрію, створюючи нерівноважений магнітний тиск (UMP), що пошкоджує підшипники.
Strict магнітний геометричний розмір та допуски стандарти тримають обертовий вузол рівним під швидкими розворотами та високими динамічними ударними навантаженнями.
| Параметр інтеграції | Рекомендований допуск | Механичний ризик, якщо перевищено |
|---|---|---|
| Радіальний відхилення (TIR) | < 0,05 мм (0,002 дюйма) | Зростання зацеплення, нерівномірний розподіл тепла, UMP |
| Осеве відхилення | < 0,08 мм (0,003 дюйма) | Зсув магнітного центра, осьові вузьконавантаження |
| Бориспільність корпусу жилого простору | стандарт IT6 | тиснення статорної ламінації, деформація щілини |
| Перпендикулярність до осі | < 0.03 мм (0.001 in) | Недолікова попередня затяжка підшипника, люфт енкодера |
Інтеграція безподшипникового мотора з поперечними роликами та тонкоскладовими підшипниками
Оскільки рамі-кит безшпиндовий, ми обираємо підшипники-хости на основі радіальної жорсткості, ємності по осевому навантаженню та відстані між зовнішніми обрисами:
-
- Перекидні роликові підшипники: Чередування перпендикулярних циліндричних роликів забезпечує велику моментну жорсткість і витримує багатополюсні навантаження в компактному профілі. Вони ідеальні для робототехнічних суглобів з високим навантаженням та прецизійних індексаторів обертових.
- Тонкосекційні підшипники: Радіальний контакт та чотири-точковий контактні тонкосекційні підшипники мінімізують масу та забезпечують вільний внутрішній простір, що робить їх переважним вибором для великих пустотілих актуаторів та електрооптичних панто-плів-гібридів.
Налаштування зворотного зв'язку через крокодера та слага фази
Точне електричне узгодження між пристроєм зворотного зв'язку та магнітними полюсами ротора гарантує плавний рух без люфтів:
-
- Жорстке кріплення датчика Ми з’єднуємо високороздільні оптичні або індуктивні кільцеві енкодери безпосередньо з приводним порожнистим валом, щоб уникнути помилок згинання.
- Вирівнювання нульової позиції Вирівняйте індексний канал енкодера із фізичним осьовим вектора роторного магнітного поля (d-ось).
- Перевірка фазового комутаційного режиму: Подавайте невеликий постійний струм в фазу U (погасити V та W до землі), щоб зафіксувати ротор у стабільному магнітному утримувачі, потім нульуйте зсув комутації в цифровому серводрайвері. Правильне вирівнювання усуває пульсацію зсуву моменту та максимізує вихід на ампер.
Промислові застосування наборів безрадіальних моторів з моментом тяги
Коли простір, вантажопідйомність та динаміка позиціювання витискають стандартні редукторні мотори за межі їх можливостей, входять у справу набори мотора з безпосереднім приводом. Усунувши редуктори, з’єднувачі та окремі корпуси, ми інтегруємо статор та ротор безпосередньо в базову механіку. Інтеграція одного дизайну фрейм-менший torque motor комплект дозволяє інженерам максимально підвищити щільність крутного моменту та усунути люфт у вимогливих промислових системах.
Проект приводу роботизованого суглоба для коботів із високою вантажопідйомністю
Сучасні колаборативні роботи (коботи) та багатоїзміні маніпулятори потребують максимальної крутної моментної потужності від легких, компактних суглобів.
-
- Безпосередня структурна інтеграція: Статор монтується всередині корпусу з’єднання, тоді як ротор замикається безпосередньо на звільнюваний вихідний ланцюг, утримуючи вагу згрупованою біля осі обертання.
- Великі порожнисті канали прокладки/розміщення траєкторії (через велику порожнину) Глухий валовий механізм з профілями забезпечує широкий зазор для внутрішніх силових ліній, проміжних кабелів та пневматичних ліній без зовнішніх пакетів прокладки кабелю.
- Висока пікова крутна моментова здатність: Статори з обмоткою для максимального заповнення щілини забезпечують динамічне прискорення та утримувальний момент, необхідні для підтримки швидких циклів зупинки-руху без зминання передавання.
Прецизійні панельні-нахилені гімбали, радарні п'єдестали та електрооптичні кріплення
Точність наведення в гімбалах спостереження та радарних платформах залежить від відсутності джитера, повторюваності розташування з точністю нижче секунди дуги під динамічними вітрами та збуреннями платформи.
-
- Бездоганна відсутність люфту у відстеженні: Безпосереднє з’єднання усуває мертвий хід передавання, забезпечуючи миттєву реакцію на корекції цифрового серводрaйва.
- Зменшення клокованого крутного моменту: Зсунуті ламінати та прецизійні електромагнітні топології запобігають коливанням моменту, підтримуючи безперервну стабілізацію лінії огляду для далекозорних сенсорів.
- Компактна інтеграція ротора: З використанням високопродуктивних аксіальних магнітів для моторів та магнітних збірок з радіальним магнітом високої намагнічуваності дають цим монтуванням слідування високий опір утриманню при мінімальних осьових довжинах.
Медичні системи, хірургічна робототехника та тихі таблиці зображень
Хірургічні роботизовані маніпулятори та системи обробки пацієнтів вимагають абсолютної тиші, надзвичайно плавного регулювання швидкості та безкомпромісної надійності.
| Вимоги до застосування | Інженерна реалізація |
|---|---|
| Зникнення акустичного шуму | Безпосереднє приводення статора та ротора усуває шум від зачеплення передач і високошвидкісний механічний гул. |
| Безвідкатний зворотний вплив (гаптики) без люфта | Безпосереднє з'єднання навантаження забезпечує прозоре зворотно-силове відгук безпосередньо до майстра-контролера хірурга. |
| Низькопрофільні етапи пацієнта | Тонкі профілі двигунів вміщуються у компактні столики КТ, МРТ та флюороскопії без зменшення висотного ходу. |
Обробка напівпровідникових пластин та шпинделі верстатів
Обладнання для перенесення пластин та ультраточні осі обробки не терплять механічних частинок зношування, туману мастила або виведення передач.
-
- Системи руху, готові до чистої кімнати: Безшахтова експлуатація усуває мастильні резервуари, ущільнення та часткове забруднення через тертя.
- Висока динамічна пропускна здатність: Низька інерція ротора дозволяє кінцевим зчіпкам пластинок досягати ультрашвидких циклів підіймання та розміщення з мінімальним часом затримки.
- Жорсткість шпинделя з прямим приводом: Імплементація безрамкових комплектів безпосередньо навколо шпинделів верстатів гарантує високу радіальну жорсткість, кращі поверхневі обробки та нульове обертове люфтування під час важких фрезерувальних проходів.
Авіаційні виконавчі механізми для управління польотом та системи позиціювання супутників
Аерокосмічні застосунки зосереджені на зменшенні маси, безперервному тепловому відведенні та збільшенні середнього часу між відмовами (MTBF).
-
- Екстремальна довговічність в умовах навколишнього середовища: Набори постійного магніта синхронного двигуна з рідкісноземельними матеріалами (PMSM) працюють надійно у широких температурних діапазонах без розпаду рідинного мастила.
- Обмежені за простором поверхні польоту: Безрамаційні збірки вміщуються у тонкі крила, приводи стабілізаторів ракет та засоби управління БПЛА, щоб забезпечити чутливе аеродинамічне векториcування.
- Позиціювання супутникової антени: Інтеграція безшарнірного двигуна у парі з керамічними або тонкосекційними підшипниками основної конструкції забезпечує експлуатацію без обслуговування протягом десятиліть у вакуумі.
Покрокове масштабування та теплове моделювання frameless torque motor
Коли ми масштабуємо фрейм-менший torque motor для компактних вузлів машин, ми не можемо покладатися на запас безпеки, що зазвичай зустрічається у готових корпусних моторах. Оскільки мотор безпосередньо опирається на механічну конструкцію вашої машини для жорсткої підтримки та охолодження, точне масштаування вимагає дисциплінованої оцінки вашого динамічного кінематичного циклу, теплових меж і електричних обмежень.
Означення повних рухових профілів: швидкість, прискорення та час простою
Кожен проект точного розміру мотора починається з картування точної кінематики, а не з припущенням про сталий стан. Ми розбиваємо режим роботи на чіткі фази руху:
-
- Фазa прискорення ($t_{acc}$): Потребує максимального моменту для подолання інерції навантаження та тертя системи. Ця точка визначає вашу вимогу до пікова та тривала повороти моменту.
- Фаза постійної швидкості ($t_{run}$): Керовано головним чином зовнішніми робочими силами, трением підшипників та навантаженнями процесу на експлуатаційній швидкості обертання.
- Фаза гальмування запущення ($t_{dec}$): Вимагати динамічного моменту гальмування, який повертає енергію у ваш шину приводу або резистор динамічного гальмування.
- Фаза затримки / простою ($t_{dwell}$): Двигун продукує нульовий або утримувальний момент. Цей ідл-інтервал критично важливий, оскільки надає обмотці ротора час для розсіювання накопиченого тепла.
| Сегмент руху | Динамічна змінна | Головний вплив на розмір |
|---|---|---|
| Прискорення | Пікове кутове прискорення ($\alpha$) | Піковий струм інвертора та піковий момент двигуна |
| Пуск / круїз | Цільова кутова швидкість ($ω$) | Напрямок напруги шини живлення & запас по зворотному ЕМП |
| Замедлення | Торк зменшення при гальмуванні | Можливість регенерації у приводі |
| Годинник (пауза) | Тривалість відпочинку ($dwell) | Теплове розсіювання та охолодження обмотки |
Обчислення середньоквадратичного (RMS) крутного моменту за циклами експлуатації
Безшліфуві набори прямого приводу без корпусу виходять з ладу при відсутності накопичення тепла. Якщо пікова моментність визначає, чи зможе ваша система прискорити ваш вантаж, то корінь середнього квадратичного (RMS) моменту визначає, чи виживе обмотка при тривалій роботі без перегріву ізоляції.
Ми розраховуємо тепловий еквівалент постійного навантаження за формулою RMS протягом загального часу циклу:
$T_{RMS} = \sqrt{\frac{(T_1² · t_1) + (T_2² · t_2) + \dots + (T_n² · t_n)}{t_{total}}}$
Щоб забезпечити надійну тривалу експлуатацію:
1. Перевірка безперервного рейтингу: Розрахована $T_{RMS}$ має залишатися нижче за безперервний номінальний момент двигуна ($T_c$) при обраній вами робочій температурі.
2. Поточний ліміт пікового моменту: Найвищий піковий запит моменту за цикл повинен не перевищувати 75% до 80% абсолютного пікової потужності двигуна ($T_p$), щоб уникнути ризиків магнітного насичення та демагнітизації.
Обчислення теплового бюджету та шляхи тепловідведення на основі структурного вузла
Оскільки frameless набір усуває зовнішній корпус двигуна та інтегрований вентилятор, оточуюча хост-структура діє як основний тепловідвід. Тепло проводиться кондуктивно від ламінатів статору через інтерфейс монтування до рами вашої машини.
-
- Мережа теплового опору: Моделюємо тепловий шлях від мідних обмоток до заліза статора, через механічний інтерфейс монтування та в навколишнє середовище.
- Інтерфейсна провідність: Точність обробки та фінішні покриття поверхні монтування відіграють велику роль. Повітряні зазори або поганий контакт поверхні між зовнішнім діаметром статора та оболонкою приймача хоста перешкоджають теплопередачі.
- Методи активного охолодження: Для компактних корпусів з підвищеними тривалими навантаженнями зазвичай недостатньо лише пасивного проведення. Застосування рішень для відведення тепла— таких як закриті рідинні контури охолодження або цілеспрямовані корпуси алюмінієвих теплообмінників — стабілізує температуру ядра добре в межах теплоізоляційного класу обмоток.
Налаштування обмоток на замовлення під напругу шини DC та струм приводу
Серійна каталогова обмотка рідко розкриває повний потенціал продуктивності індивідуального механічного корпусу. Ми адаптуємо обмотки на замовлення під конкретну силову електроніку:
-
- Оптимізація константи зворотної ЕМП (Back-EMF) ($K_e$): Ми калібруємо кількість витків на дільницю, щоб згенерований зворотний ЕДС на максимальній швидкості не виходив за межі доступної напруги постійного струму на шині, підтримуючи повний запас по моменту угору.
- Поточне відповідність ($K_t$ вибір): Якщо ваш сервопривід має обмеження за струмом, ми обмотуємо статор більшою кількістю витків тоншою мідною провідною проводкою, щоб збільшити константу моменту силами ($K_t$). Навпаки, для роботизованих суглобів на низькій напрузі та живленнях від акумуляторів ми застосовуємо меншу кількість витків товстішої провідної мідної із високим коефіцієнтом заповнення, щоб мінімізувати резистивні споживання мідних витків copper losses при великих струмах ($I^2R$).
- Топології з’єднань: Перемикання між зіркою (ю) та дельтою дозволяє точно налаштовувати безперервну крутильну спроможність у порівнянні з базовою швидкістю на кінці діапазону без зміни інструмента обмотки статора.
Індивідуальні безрамкові моторні рішення з моментом та інженерна підтримка OEM
Коли стандартні каталожні приводи не відповідають вашим конвертовим або динамічним вимогам, індивідуальна інженерія заповнює прогалину. Ми працюємо спільно з виробниками машин та OEM, щоб розробити кожний комплект мотора з прямим приводом безпосередньо у базових механізмах, усуваючи зайві корпуси, муфти та зайву масу.
Точний електромагнісний дизайн та оптимізація флуксу
Ми адаптуємо магнітний контур для максимізації безперервної щільності крутного моменту при збереженні мінімальної зазору кочення (козинкувального моменту) під час низькоскоростних операцій:
-
- Високий слот-заповнювач обмоток: Ми використовуємо точну намотку голки та сегментовані дизайн статора для максимізації об’єму міді в кожному отворі, зменшуючи опір міді та підтримуючи нижчі робочі температури.
- Налаштування траєкторії потоку: Оцінюючи це різниця між поверхневим постійним магнітом і внутрішнім постійним магнітом у конфігураціях роторів ми узгоджуємо магнітну релуктанцію, константи зворотного ЕМП та траєкторії потоків, щоб відповідати вашим динамічним швидкісним цільовим показникам.
- Налаштовувані конфігурації обмоток: Ми намотуємо статори для конкретних напруг ланцюга постійного струму та обмежень струму інвертора, забезпечуючи піковий момент без saturation сервоприводу.
Налаштування діаметрів, висот стеків і внутрішніх діаметрів
Замість того, щоб змушувати вашу механіку відповідати стандартній рамі, ми коригуємо фізичні розміри комплекта безрамного мотора моменту відповідно до вашого структурного плану:
-
- Масштабовані висоти стеків: Ми коригуємо висоти ламінованих стеків у точних кроках, щоб відповідати точним цільовим значенням безперервного моменту без розширення зовнішнього діаметра.
- Налаштування апертури та внутрішнього діаметра: Ми розробляємо великі порожнисті валові приводи, які дозволяють електричним жгути, лазерні шляхи, хвилеводи та рідины прокладатися через центр обертання прозоро.
- Оптимізовані носії роторів: Ми виготовляємо індивідуальні втулки ротора та геометрію хабів, що безпосередньо взаємодіють з основними підшипниковими журналами та приводними валами.
Спільна розробка: теплове моделювання, корпус та огляди FEA
Успішна інтеграція мотокита залежить від навколишньої механіки. Ми допомагаємо вашій команді з всеохоплюючим моделюванням та симуляцією перед фрезеруванням металу:
-
- Аналітика кінцевих елементів (FEA): Ми проводимо магнітний та структурний ФЕА-аналітичний розрахунок, щоб запобігти насиченню ламініра, мінімізувати деформацію ротора та підтримувати концентрацію під час високошвидкісних рухів.
- Моделювання тепловідведення: Ми картуємо стаціонарні та перехідні траєкторії тепла через раму вашого механізму, розраховуючи точні вимоги до охолодження для монтування через кондуктивне з’єднання або активні рідинні охолоджувальні кожухи.
- Контроль допусків та зазорів: Ми переглядаємо ваші механічні креслення, щоб підтвердити, що структурні загони, розташування підшипників та швидкості теплового розширення підтримують однорідні допуски зазору повітря при повному експлуатаційному навантаженні.
Питання що часто задають про безкаркасний ротаторний двигун
Яка основна різниця між безкаркасним ротаторним двигуном та стандартним сервомотором?
Стандартний сервомотор надходить як попередньо зібраний вузол, який містить підшипники, зворотний датчик, вал та зовнішній корпус. У порівнянні з ним фрейм-менший torque motor комплект складається лише з розбірного статора та ротора.
Ми постачаємо ці компоненти як комплект прямого приводу, який ви інтегруєте безпосередньо у свій механічний корпус:
| Особливість | Стандартний сервомотор із рамою | Комплект безкаркасного ротаторного двигуна |
|---|---|---|
| Корпус та підшипники | Вбудована заводська збірка | Інтегровано в структуру хоста |
| Передача | Зазвичай потребує редукторів або ременів | Прямий привід 100% (відсутність люфтів) |
| Центрова геометрія | Твердий або невеликий збурений вал | Проектування великого порожнього валу з привідним приводом |
| Вага системи | Вища (резервні корпуси) | Минимізовано (корпус машини виступає як каркас двигуна) |
Як забезпечити правильне вирівнювання повітряного зазору під час збирання двигуна?
Утримання однорідного радіального зазору між внутрішнім діаметром статора та зовнішнім діаметром ротора є суттєвим для оптимального магнітного балансу та вироблення крутного моменту:
-
- Використовуйте немагнітні штифти: Встановлюйте точні латунні або пластикові стрічки прозорого калібрування навколо обхвату під час встановлення, щоб запобігти заскоку постійних магнітів ротора від зубів статора.
- Точні клопітні отвори: Обробіть корпус статора та поверхні регістрів ротора на одній установці, щоб зберегти концентричність від 0.02 мм до 0.05 мм.
- Увімкнені пристосування: Ми використовуємо напрямні шпильки та різьбові підйомні гвинти, щоб стабільно направляти ротор у свердлі статора проти магнітного витягання. Дизайн ротора з криволінійні магніти, що використовуються в моторах допомагає підтримувати рівномірний розподіл магнітного потоку через фізичну зазор після посадки
Чому безрамний крутний моторами вважається перевагою для порожнистих валів роботизованих суглобів?
Традиційні мотори зобов’язують вас прокладати електричні проводки, високотисневі повітропроводи та охолоджувальні трубки навколо зовнішнього боку роботизованих кінцівок, що спричиняє застрягання та передчасне виходження з ладу.
Оскільки безрамний крутний мотор має великі внутрішні діаметри筒ів, ми можемо прокласти всю внутрішню проводку, якомоторні кільця та пневматичні трубки прямо через центр осі обертання. Це створює повністю закритий, компактний дизайн приводу роботизованого суглоба, що зменшує гойдалковий зазор і зменшує загальну масу руки.
Які підшипникові типи забезпечують найкращу жорсткість для комплектів без підшипників мотора?
Оскільки комплект мотора залежить від вашої конструкції для механічної підтримки, вибір підшипника прямо визначає цілісність зазору повітря під динамічними навантаженнями:
-
- Перекидні роликові підшипники: Наша головна рекомендація для прецизійних вузлів. Один перехресний роликовий підшипник підтримує високі радіальні навантаження, осьові сили та моменти нахилу одночасно з ультра-високою твірною жорсткістю.
- Парні підшипники з тонким перерізом (Thin-Section): Ідеально, коли потрібна величезна середня виїмка з мінімальним вагоносним профілем. Монтаж їх у розташуванні назад-до-назад (DB) забезпечує високу опірність моментам.
- Глибокоградієнтні кулькові підшипники: Придатні лише для легкої експлуатації з мінімальними осьовими або моментами нахилу.
Як порівнюють слотові та безслотові безрамні мотори щодо прецизійного позиціювання?
Обидві топології обслуговують різні вимоги до динамічного позиціювання та сканування:
-
- Слотовані безрамні мотори: Обмотка з мідного проводу обмотана навколо внутрішніх зубців ротора із штампованих ламелей. Вони забезпечують максимальну постійну та пікову щільність крутного моменту, що робить їх найкращим вибором для важких роботизованих суглобів та машин із високим прискоренням, де висока утримуюча сила має першорядне значення.
- Безслотні безрамні мотори: Обмотки з'єднані безпосередньо в циліндричний безслотний отвір. При видаленні залізних зубців cogging момент пригнічено. Це забезпечує плавність позиціювання з менше ніж дуговою точністю, сталу низьку швидкість та відсутність коливань моменту для чутливої метрології, оптичного наведення та обробки ваг.


 Ukrainian
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Danish
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Estonian
 Greek
 Bulgarian


Залишити коментар