
Rammedoton vääntömomentin anatomia ja käyttöönotto
Rammedoton vääntömomentti toimittaa korkeatiheyden elektromagneettista voimaa suoraan mekaaniselle kuormallesi. Kun poistetaan perinteiset moottorikehykset, akseleiden ulostulot ja pääkellot, tarjoamme avattua staattorin ja roottorin kokoonpanoa joka asennetaan suoraan koneen koteloon. Toimii suoraa ajoa käyttävänä kestomagneettisynkronisena moottorina (PMSM) ja muuntaa sähköenergian täsmälliseksi pyöriväksi voimaksi ilman mekaanista joustavuutta.
[ Koneen kotelo / isäntä rakenne ]
+———————————————–+
| Staattorin ydin Laminaatit & Kupariset käämyt |
| [ Ilmapilari: 0.3 mm – 1.0 mm ] |
| Roottorin rengas neodyymi-/SmCo- magnetsin kanssa |
+———————————————–+
[ Suuri ontto aukko / optinen esteetön tila ]
Staattorin ytimen laminaatio, Kuparin kapeus täyttökertoimet ja eristystasot
Staattori on kiinnittävä sähkömagneettinen moottorin osa. Optimoi sen tehokkuuden tarkkojen laminaatio- ja käämärakenteiden avulla:
-
- Piidioksidin teräs Laminaatiot: Käytämme ultraleveitä (0.1 mm – 0.35 mm) sähkölevylaminoitua teräs laminaatioita, joita pinotaan tarkasti paineen alaisena minimoiakseen hysteresis- ja hajoamisläpi päästöjä korkeissa kommutointitaajuuksissa.
- Kuparin käämi täyttökerroin: Koskiviipin ja segmentoitujen staatorin hampaiden tarkkuus- kelkan ansiosta työnämme ohitamme kuparin onteloiden täyttöasteen 55%:stä 60%:iin. Suurempi kuparin tilavuus laskee sähköistä resistanssia ($R$), suoraan vähentäen $I^2R$ lämmönhajautusta ja maksimoiden jatkuvan vääntömomentin tiheyden.
- Korkean lämpötilan eristys: Statorimme käyttävät Class H (180°C) tai Class 200 (200°C) eristysjärjestelmiä tyhjiöpainesulkeella (VPI), suojaten sisäisiä käämityksiä dielektrisen hajoamisen, kosteuden ja lämmönsyklin rasituksen varalta.
80-uraisia vs. urattomia staattorisuunnitelmia
Valitseminen uratun ja urattoman kokoonpanon välillä määrää järjestelmän sujuvuuden ja huippuessun:
| Ominaisuus | Uraton staattori | Urattoman staattorin suunnittelu |
|---|---|---|
| Vääntömomentin tuotto | Maksimaalinen vääntödensiteetti tiivistettyjen rautahampaiden flux-koordinaatioretkien kautta | Kohtuullinen vääntödensiteetti; vaatii suurempaa moottorikokoa |
| Kohina-/kitkaisuvääntö | Mitattava magneettinen napsautus; vaatii uraisen vinouden tai harmonisen vaimennuksen | Nolla hihnapyörien kiertotyhjiö; ei rautahampaita vetämään kiinteät magneetit |
| Induktanssi | Suurempi induktanssi; rajoittaa korkean nopeuden virrantuotusta | erittäin alhainen induktanssi; mahdollistaa ultra-nopea dynaaminen vaste |
| Parhaat käyttökohteet | Robottiyhteet, konepajojen akset, suuri kantavuus kääntöpöydät | Optinen skannaus, metrologia, piilokidevalvonta, suora kiinnitys-suppor-gimbals |
Rotorin kokoonpano korkeansi Neodyni- ja SmCo- permanent-magneettien kanssa
Rotorin koostumus: tarkasti koneistettu teräs-tuki-renka, päällystetty pintaliitos- tai upotettujen harvinaisten-maan magneettien kanssa. Valitsemme magneettiluokkat operational ympäristöjen mukaan:
-
- Neodymium-rikki- boori (NdFeB): Tarjoaa korkeimman vuon- (flux) tiheyden ja huippumagneettisen energian tuotteen $(BH)_{max}$. Ihanteellinen korkeanopeuksisille roboteille, jotka toimivat alle 150 °C.
- Samariumkobaltti (SmCo): Oltava avain roho, ilmailu-, armeija- ja ankarille syväkaivu-ympäristöille. SmCo vastustaa magneettisuuden menettämistä jopa 300 °C lämpötiloissa ja ominaisuutensa lähellä nollaa magneettinen hajauma lämmönvaihtelujen yli.
- Pysäytyskaistanus: Rottorit on kiinnitetty tarkasti hiilikuitu- tai ei-magneettisiin ruostumattoman teräksen sleeveihin magneetin siirtymisen estämiseksi suurien keskittymiseen liittyvien kuormien alla.
Suora voimanlähde-moottorisarja toimi ilman mekaanisia elementtejä
Runkokehyksettomat vääntömomenttimoduulit poistavat nopeusmuuntimet, ajoituslangat, harmoniset ajurit ja takaisinkytkentäpinnien aiheuttamat kierukkaohjaukset.
-
- Statorin kiinnitys koneen runkoon: Siirtää lämpöä suoraan isäntäkokoonpanoosi.
- Rotori kiinnittyy suoraan ohjattuun akseliin: Muuntaa mekaanisen hyöspainon moottorin roottoriksi itse.
- välitön dynaaminen vaste: Poistaa välityksen jäykkyyden, rakenteellisen resonaation ja mekaanisen untelun antaen laajan servo-silmukan kaistan ja alle kulman sekunnin tarkkuuden sijainnin.
Suurikokoinen onttoakseliaktuaattori-muotoilu
Runkokehyksettoman vääntömomenttimoduulin geometria mahdollistaa poikkeuksellisen suuren sisäisen reunan. Tämä avoin keskiasetelma ratkaisee kriittiset suunnittelun pullonkaulat:
-
- Hyötysovitus: Vedä korkeajännitekaapelit, signaaliputket ja pneumatiikkaputket suoraan pyörimisakselin läpi ilman ulkoisia kaapelireittejä.
- Komponenttien integrointi: Korkean piirikupin sliprenkaat, pyörivät nesteyhdistimet tai monikärkiset optisen säteen polut suoraan keskustaan.
- Rakenteellinen optimointi: Soveltuu suurikokoisiin,ohutseksiin kotinosiin, jotka kestävät suuria kiertojännityksiä ja taivutusvääntöjä lisäämättä koneen massaa.
Runkopuolestaan vapaasti toimiva vääntömomentin moottori vs. kiertojakoiset ja runkomuotoinen moottorijärjestelmät
Vakiosidoksissa olevat runkomoottorit yhdistettynä planetary- tai harmonisoituihin hammashihnoihin aiheuttavat jäykkyyttä, Kitkaa ja tilantarvetta. Kun yhdistämme kehyksetön vääntömomenttikone siirtämällä suoraan koneen koteloon, poistamme mekaanisen välitystekniikan kokonaan. Tämä suora ohjausjärjestelmä tuottaa vertaansa vailla olevaa dynaamista vasteaikaa, kevyemmän massan ja todellisen nolla takaisinkytkennän liikkeen.
Takaisinkytkentästä vapaata liikkeenhallintaa ja alle-arc-of secondin toistoa
Mekaaniset hammaspyörästöt kärsivät hampaiden välykestä, kiertouuttamisesta ja hysteresiestä. Ajan mittaan hampaiden kuluminen heikentää tarkkuutta, aiheuttaen liikkeen menetystä suunnan vaihtuessa.
-
- Direct load coupling: roottorin pultit kiinnittyvät suoraan kulkevaan kuormaan, luoden takaisinkytkentä vapaa liikkeenhallinta.
- Alle-kaarimittainen tarkkuus: poistamalla ajoakselit ja kytkimet, asema- palaudutaan enkooderin korkean resoluution palautteen kautta todelliseen kuorman sijoitus ilman mekaanista vääristymää.
- Korkea servojäykkyys: Suora kytkentä lisää mekaaniset resonanssitaajuudet, sallien korkeammat asetuksen ja nopeuden silmukan voimat servo-ohjauksessa.
Massan vähentäminen ja optimoitu inertian jakautuminen
Runkomotoreita inline-vähentimillä luovat ritiläkuormat, jotka vaativat raskaita rakenteellisia jalustoja taipuman vastustamiseksi. Suora ohjausteknologia kehittää massojen jakautumista dynaamisissa akseliissa:
-
- Keskitetty massa: staattori ja roottori asettuvat supistuskeskipisteen ympärille, asettamalla moottorin massan suoraan pyörimisakselin päälle.
- Alennettu kuorman hitaus: Vaihteiston lähtöakselin, laakereiden ja yhdyskeskusten poistaminen laskee kokonaiskoneiston hitauden huomattavasti.
- Kompakti kuorenmuoto: Puraamme kriittisen koneen kuoren vapauttamalla moottorikitti suoraan rakennusvalujen tai robottinivelien nivel-levyjen sisäpuolelle.
Vähentäminen laakeroinnin kulumista, voiteluaineita ja huoltoa
Vakioratkaisuissa on säännöllinen voitelu, ne tuottavat saastumista ja kohtaavat mekaanista kulumaa jotka aiheuttavat toiminnallisen kulun. Ei-kosketuksellisten liikkeiden tarpeisiin ja tiivistettyjen ajojärjestelmien osalta tarkastelemme magnettinen lakkaintyypit ja valintajohdannon tarjoaa käytännön näkemyksiä puhtaaseen vääntösiirtoon.
-
- Nolla voiteluaineen saastuminen: Ei rasvaa tai öljyä -tiivisvuotojen ei ole lainkaan tiivistevuotoja—kriittinen piirteille, kuten puolijohde‑käsittelylle, optisille hyötykuormille ja lääketieteellisiin puhtaisiin huoneisiin.
- Huoltoton toiminta: Ilman hammasrataisen sykliseen kosketusväsymykseen alttiita, suorituskyky pysyy vakiona miljoonissa kiertokierroksissa.
- Akustinen hiljaisuus: Poistamalla korkean nopeuden hammaspyöräyhteys radikaalisti vähennetään käyttömelua herkissä sairaala- ja laboratoriotiloissa.
Järjestelmän tehokkuus: Sähkötappio vs. välittäjän mekaaninen kitka
Perinteinen ajattelu olettaa, että hammaspyörämoottorit ovat pienempiä, tehokkaampia motorisoituja korkealla nopeudella. Todellisuudessa laatikkomekanismin kitka aiheuttaa suurta jatkuvaa kustannusta:
| Suorituskykymittari | Runkokehystä vapaa suora ajamoottorikitti | Runkolevyinen moottori + tarkka välittäjä |
|---|---|---|
| Mekaaninen takaiskibble | 0 kaariluvun (nolla takaiskua) | 1–3+ kaariminuuttia (kulutuksen myötä lisääntyy) |
| Välityksen tehokkuus | Jopa 98% (elektromagneettinen ainoastaan) | 70% – 85% (kitkan kitkavuotosta hammasrattaille ja tiivisteille) |
| Kuluminen ja käyttöikä | Rajoituksetta (rajoitettu vain keskiakselin laakereiden mukaan) | Rajoittuvat hammaspyörän väsymykseen ja voitelun katkeamiseen |
| Torsional Stiffness | Erittäin korkea (Suora mekaaninen sitominen) | Kohtalainen (Aina kiertokoneiden windup ja taivutus huomioiden) |
| Osien määrä | 2 ydinosaa (staattori- ja roottorin kokoonpano) | Korkea (akahaarat, navat, kotelot, kestoavat, tiivisteet) |
Silloin kun kehysvapaa suora ajo -setti kokee I²R-kuparitappioita suurella staattisella väännöllä, se välttää mekaanista kitkaa 15%:sta 30%:iin, joka on mekanisen välityksen ominaista. Korkean kuormituksen dynaamisissa sykleissä suora ajo tarjoaa parempaa nettohyötysuhdetta, vertailunpaa lämpötasovakautta ja johdonmukaisia dynaamisia toistettavuutta.
Frameless Torque Motor -valinta ja suorituskykymittarit
Oikean frameless-tilamop motorikitti valitsemiseen on katsottava pinnallisten luettelotietojen ulkopuolelle. Koska suora ajo -kitti integroituu suoraan mekaaniseen koteloosi, suorituskyky määräytyy sen mukaan, kuinka sähköinen dynamiikka, lämmönsiirto ja mekaaniset kuormat kohtaavat tositoimintatilanteissa.
Huipputeho vs jatkuva vääntö käyttöjaksoissa
Kun mitoitetaan moottoria sykliseen liikkeeseen, erotamme jatkuvan lämpökapasiteetin ja lyhytaikaisen kiihdytysvoiman:
-
- Jatkuva vääntö ($T_c$): Vakioasema vääntö, jonka moottori tuottaa ilman, että sen käämin lämpötilä ylittää maksimirajoja (yleensä 130°C–155°C). Tämä luokitus riippuu suuresti siitä, kuinka tehokkaasti emäskotelo johtaa lämpöä pois staatorista.
- Huiputvääntö ($T_p$): Maksimaalinen siirtohäiriö, joka on saatavilla nopeaan kiihdytykseen, hidastamiseen tai iskuluviin kuormituksiin (usein 2×–4× jatkuvaan vääntöön nähden). Täällä pitkään toimiessa on riskinä lämpötilan ylikulku tai magnettien demagneettinen menetys.
- Paloluokituksen analyysi: Käytämme ruumiin rytmin (RMS) vääntöarvioita koko liikekierroksella (kiihdytys, vakionopeus, hidastus ja oleskelu) varmistuaksemme, että keskimääräinen lämpökuorma pysyy tiukasti alle jatkuvan luokituksen.
Vääntö-asteittain ja momentin inertia - suhde sekä dynaaminen kiihdytyskaistanleveys
Mekaanisten vaihteistojen elinvoiman poistaminen muuttaa dynamiikan yhtälöä. Ilman käsitteellistä lohkoroottorinergian kappaleen kuormitusinertiaa, moottorin roottori kytkeytyy suoraan sovelluksen hyötykuormaan.
-
- Reaktiivisuuden maksimointi: Korkea vääntömomentti tiheys yhdistettynä alhaiseen roottorin inertiaan antaa parempilaatuisen vääntömomentin ja inertiaan suhteen. Tämä mahdollistaa servosäätöpyörän toiminnan laajemmilla kaistanleveyksillä ilman rakenteellista resonanssia.
- Mekaanisen joustavuuden poistaminen: Jäykkä suora ajo-liitäntä poistaa takaiskakytkennän, kiertohäiriön ja voimansiirron joustavuuden, tarjoten välittömän kappaleen korjauksen ja sub-kaarisekunnin asennon stabiloitumisen.
| Suorituskykymittari | Kriittinen arviointitekijä | Järjestelmän suunnittelun vaikutus |
|---|---|---|
| Moottorin vakio ($K_m$) | Vääntömomentin tuotto per peruswatin resistiivinen tappio ($Nm / \sqrt{W}$) | Mittaa ytimoottorin tehokkuutta ilman käämin jännitetä |
| Taakse-EMF ($K_e$) | Jännite per pyörimisnopeuden yksikkö ($V_{rms} / k_{rpm}$) | Määrittää suurin saavutettavissa oleva nopeus DC-bussin rajoissa |
| Vääntömomentin herkkyys ($K_t$) | Momentti tuotettuna per ampere syöttövirtaa kohti ($Nm / A_{rms}$) | Säätää servosäätimen jatkuvan ja huippuvirran vaatimukset |
| Kohina-/kitkaisuvääntö | Huippu-kohdalta deteittorotaatio ilman virtaa | Vaikuttaa suoraan matalan nopeuden nopeusvaihteluun ja skannauksen tarkkuuteen |
Lämpöhäviö, käämityksen rajoitukset ja jäähdytysliivit
Runkoriiputtomilla staattoreilla ei ole ulkoisia jäähdytysrahastuksia, mikä tarkoittaa koneen runko toimii ensisijaisena lämpötilansäädönä.
-
- Johdintsäät Lämpö kulkee kuparikäämitysten läpi maadoitusseinämän eristeen, staattorin laminaattilinjan sisään ja rakenteen liitopinnan kautta koneen koteloon. Suunnittelemme kiinnitysrei'illä tiukkoja radiaalivälistöjä minimoidaksemme lämpötila-rajapinnaristien.
- Aktiiviset jäähdytysliivit: Tilaa rajoittuvissa järjestelmissä, joissa suuria RMS-kiertoa vaatimuksia, integroitu nestejäähdytystarvikkeiden tai pakotetun ilman kulkutiet lisätä jatkuvan vääntömomentin kapasiteettia kaksinkertaisesti ilman, että moottorirunkoa tarvitsee suurentaa.
- Käämitysvetoinen suojaus: Sisäiset RTD:t tai termistorit käämityksen pääkierrosten sisällä tarjoavat reaaliaikaisen lämpötilan seurannan, tarjoten servoajurin $I^2t$ lämpötilan palautemyrskyn suojauksen.
Sähköinen vastaavuus: takaisin-EMF, moottorin vakiot ja digitaaliohjaimet
Runkorakenteeltaan ilmaa vapaasti liikkuva vääntömotorin on sovitettava sähköisesti DC-linjajännitteeseen ja servosäätimen arvoihin. Säädämme käämityksen konfiguraation (kierrosten ja johtimen ERH) siten, että optimoidaan vääntö-nopeuskäyrä:
-
- DC-bussin käyttöaste: Moottorin taakse-EMF huippunopeudessa, yhdistettynä resistiivisiin ja induktiivisiin jännitehäviöihin, on pysyttävä turvallisesti ajohälyn suurinta ulostulojännitetä alhaisempana.
- Matala-induktanssinen ohjaus: Matala-induktanssiset pysyvien magneettien synkronoidut moottorit (PMSM) sallivat nopean virran nousun reagointinopeuden vuoksi, mutta ne vaativat digitaalisen servosysteemin, jonka PWM-kytkentänopeudet ovat korkeat (yleensä 16 kHz–32 kHz) virta-aaltoviuhkion ja ääniaaltojen minimoimiseksi.
Cogging-voimanlievennys herkille optisille ja tarkastustehosten laitteille
Kuvantamishimmolla, optisilla skannauspöydillä ja puolijohdemitriikassa pyörimisnopeus vääristää mittaustarkkuutta. Detent-voimaa, joka johtuu roottorin pysyvien magneettien ja staatorin hampaiden magneettisesta vetämisestä, aiheuttaa järjestäytyvän vääntömurros.
-
- Osittaisen loven geometriset suhteet: Staattorin hampaiden ja roottorin magneettien hampaaksi lukumäärät ovat matemaattisesti tasapainossa jakaen magneettiset voimat tasaisesti ja poistaen matalataajuiset piirteet.
- Laminaation virtausta vääristävien koolla: Staattorin reikiä kallistamalla tai roottorin magneettien kallistaminen yhden lovituksen jaksolla tasoittaa magneettisia siirtymiä, vähentäen coggingia alle 1%:iin jatkuvasta väännöstä.
- Slotittomat staatorivaihtoehdot: Sovelluksiin, jotka edellyttävät nollaa magneettista pysäytysvoimaa, slotittomat staatorikonfiguraatiot korvaavat kokonaan rivihampaiden rautahampaat rakenteellisesti upotetuilla kuparilangoilla, tarjoten puhdasta, tasaista pyörimistä jopa mikroradiaaleina sekunnissa.
Mekaaninen integrointi ja kiinnitys parhaat käytännöt kehyksittömälle vääntömomentin moottorille
Suora-ajokitin integroiminen koteloosi vaatii tarkan mekaanisen toteutuksen. Koska yksi kehyksetön vääntömomenttikone puuttuu tehtaan laakerit, akselit ja päätähteet, koneen runko toimii moottorin kehänä. Keskitymme neljään ydinmekaaniseen mittariin parhaan dynaamisen suorituskyvyn, alhaisen akustisen melun ja pitkän käyttöiän varmistamiseksi.
+——————————————————————-+
| Isäntä kotelo / Mekaaninen rakenne |
| +———————————————————–+ |
| | Statorin kokoonpano (lämmönsulkimus / rakennusedi) | |
| | +——————- ilmatilan toleranssi —————+ | |
| | | Lauhkeava kokoonpano (neodymium-磁 magnets hubilla/akselilla) | | |
| | | +———————————————–+ | | |
| | | | Ristiporaus / ohuturvarakerin järjestelmä | | | |
| | | | +——————————————-+ | | | |
| | | | | Onkaloakseli / optinen ja kaapelointi ydin | | | | |
Statorin ja roottorin kiinnitys: lämpökutistaminen vs. kiinnikkeet
Kiinnittäminen staattorin ja roottorin kokoonpanoa tukee tehokkaasti estämään lipsumisen huippukoordinaattikierrroksilla ilman, että elektromagneettiset laminointi muotoutuvat.
-
- Lämpökutistaminen: Lämmennämme kotelon laajentaaksemme Borea, työnnämme statorin sisään ja annamme sen supistua tasaisesti. Tämä tarjoaa tasaisen, korkean lujuuden kitkaliitoksen koko ulkohalkaisijan ympäri ilman jännityskeskittymiä.
- Rakenteelliset kiinnikkeet: Anaerobiset tai kaksikomponenttiset epoksit sopivat hyvin kokoonpanoihin, joissa kotelon lämmittäminen on epäkäytännöllistä. Levittämällä liimaa tasaisesti aksiaalisen liitoksen yli täytetään mikro-onteloita, lukittuu pyörivän leikkaamisen varalta ja vaimennetaan mekaanista värinää.
- Mekaaniset puristusrenkaat: Hyödyllisiä nopeaan prototypointiin ja kenttähuoltoon; puristusrenkaat kiinnittävät komponentit aksiaalisesti samalla kun mahdollistavat ei-pärjäämättömän purkamisen.
Hallitseman mekaanista poikkeamaa ja ilmavälin toleransseja dynaamisissa kuormissa
Yhdenmukaistaa säteittäisen ilmavälin—yleensä välillä 0,3 mm ja 1,0 mm—vakaataakseen vääntömomentin tuotannon. Mikä tahansa taipuma muuttaa magneettista symmetriaa ja luo epätasapainossa olevaa magneettista vetoa (UMP), joka vahingoittaa laakereita.
Tiukkaa magnetaalisen geometrian toleransseja ja mitoitusta standardit pitävät pyörivän kokoonpanon suorana nopeiden palautusten ja suurien dynaamisten iskutuksien aikana.
| Integrointiparametri | Suositeltu toleranssi | Mekaaninen riski, jos ylitetään |
|---|---|---|
| Sädännöllinen poikkeama säteittäinen (TIR) | < 0.05 mm (0.002 in) | Hammasvaihdunnan nousu, epätasainen lämpötilanjako, UMP |
| akselinen poikkeama | < 0.08 mm (0.003 in) | Magnettinen keskuksen siirtymä, aksiaalinen työntövoima |
| kotelon holkin pyöreys | IT6-standardi | Statorin laminaation puristus, lokasivun deformaatio |
| Risti- tai kohtisuorasuuruus akseliin liittyen | < 0.03 mm (0.001 tuumaa) | Laakerin esilatauksen epäonnistuminen, kooderin pärinä uudenlaista heilahtelua |
Ääripään vapaa moottorin integrointi ristikäyttöisten ja ohutsektoristen laakereiden kanssa
Koska kehykittömät sarjat ovat kestokuljetuskuormittamattomia, valitsemme iskukestävyyden, radiaalisen jäykkyyden, axiaalikuormituskapasiteetin ja jalanjäljen perusteella.
-
- Risti-Rullaukset laakerit: Värilliset perpendikulaariset sylinterimäiset rullat tarjoavat äärimmäisen hetkien jäykkyyden ja käsittelevät monisuuntaiset kuormat kompaktin profiilin sisällä. Ne ovat ihanteellisia suurikokoisten robottiliitosten ja tarkkojen pyörivien indeksoreiden kohdalla.
- Ohut-osiainen laakerit: Radiaali kontakte—ja nelipistekontaktein ohuen osan laakerit minimoivat massan ja sisätilan vapauttamisen, mikä tekee niistä ensisijaisen valinnan suurille ontto-aukkoisille toimilaitteille ja elektro-optisille pan-/taivaan kallistus-gimbleille.
Rotary Encoder -palautteen kohdistus ja faasijohdon ajoitusasetukset
Tarkka sähköinen Kohdistus palaute laitteen ja roottorin magneettisten napojen välillä takaa sujuvan, takavastukseton liikkeen:
-
- Jäykä asentaminen anturille Kytkemme suorituskykyiset korkean resoluution optiset tai induktiiviset renkaiden encodereiden suoraan ohjatun ontto akselin kanssa välttääksemme joustovääristymiä.
- Nollapisteen kohdistus: Sovita koodauspuretaan indeksikanava fyysiseen d-akseliin roottorimagneettikentän kanssa.
- Vaihekommutoinnin vahvistus: Syötä pieni DC-jännite vaiheeseen U (sitomalla V ja W maahan) lukitsemaan roottori vakaaseen magneettiseen paine vatsan asemaan, sitten nollaa kommutointihäivä digitaalisessa servosäätimessä. Oikea suuntaus poistaa vääntömomentin piikin ja maksimoidaan virrasta riippuva tulos.
Teolliset sovellukset kehyksettomille vääntömomentti -kittisirjille
Kun tilaa, hyötykapasiteetti ja sijoitusdynamiikka ajavat tavanomaiset vaihteistoonsa liittoutuneita motoreita, suora ajaminen motorikitti-konfiguraatiot astuvat kuvaan. Poistamalla vaihteiston, nivellyönnit ja erilliset kotelot, integroimme staattorin ja roottorin suoraan isäntämekaniikkaan. Integroiva kehyksetön vääntömomenttikone kitti antaa insinöörien maksimoida vääntömomentin tiheyden ja poistaa palautekauha vaativissa teollisuusjärjestelmissä.
Robottiariskin nivelaktiivoijan suunnittelu suuria hyötykuormia vastaan yhteishaudoille
Nykyaikaiset yhteistoimintorobotit (cobotit) ja monisuuntaiset niveltyneet käsivarret vaativat suurinta vääntömomenttia kevyistä, kompakteista nivelistä.
-
- Suora rakenteellinen integrointi: Statori kiinnittyy niveliin kotelossa, kun taas roottori lukittuu suoraan ohjatun ulostulon linkkiin, pitäen massan tiivistetyssä pyörimisakselin läheisyydessä.
- Suuret onttoaukkoiset reitit: Onttovaihtimet tarjoavat laajan vapauden sisäisille virtajohtimille, kenttäkytkennille ja pneumatiikkalinjoille ilman ulkoisia kaapelihankauksia.
- Korkea huippuvääntömomentin ominaisuus: Statorit käärittynä maksimikorttiladulla antavat dynaamisen kiihtyvyyden ja pidon vääntömomentin, joka tarvitaan nopeisiin pysähdys- ja käynnistystarpeisiin ilman siirtämisen antaja.
Tarkkuus pan-tilt-gimbaalit, tutkahartiatin ja elektro-optiset itsemääritteiset kiinnikkeet
Suuntauksen tarkkuus observation gimbaaleissa ja tutkapaltoissa perustuu jittersivuttomaan, alle kaarisekunnin asennusjälleenkäytettävyyteen dynaamisten tuulihäiriöiden ja alustan häiriöiden alaisena.
-
- Pysäytys ilman takaisinkytkentää: Suora kytkentä poistaa välitysjohdon pelivälin, varmistaen välittömän vasteen digitaalisten servomoottorin korjauksiin.
- Keskityksen torjunta: Kallistuneet laminaatit ja tarkka sähkömagneettinen topologia estävät vääntömomentin heijauksen, säilyttäen jatkuvan suoraviivaisen linjan havaintojen vakauden pitkäkantaisille sensoreille.
- Kompakti roottorin integrointi: Käyttämällä korkean suorituskyvyn aksiaalivirtamotoreita ja korkean silityksen radiaalimagneettikokoonpanot antavat näille seurauskiinnitteille suuren pidon jäykkyyden minimaalisissa akseleissa.
Lääketieteelliset järjestelmät, kirurgiset robotiikka ja hiljaiset kuvaustabletit
Leikkausrobottikädet ja potilaan käsittelyjärjestelmät vaativat täydellisen hiljaisuuden, äärimmäisen sulavan nopeuden säätökyvyn ja tinkimättömän luotettavuuden.
| Sovellusvaatimukset | Innovaatiota käytännön toteutuksessa |
|---|---|
| Akustinen melunpoisto | Suora ajuri/statorin ja roottorin kokoonpano poistaa hammaspyöräkontaktin aiheuttaman melun ja korkean nopeuden mekaanisen viheltämisen. |
| Nolla takaisinkytkentä | Suora kuormituksen yhteys antaa läpinäkyvän voiman palautteen suoraan kirurgin ohjauspäähän. |
| Matala profiili potilasvaiheet | Ohut-koon moottoriprofiilit mahtuvat kompaktien CT-, MRI- ja fluoroskooppikuvausta varten tehtyjen pöytien sisään ilman nostokäytön rajoittamista. |
VEDY- ja konepöytien käsittely sekä ultra-tarkan työstökoneen akseleiden käsittely
Pöytien siirtämislaitteet ja ultra-tarkan koneistuksen akseleiden käsittely ei siedä mekaanisia kulumahiukkasia, voitelun sumua tai välitystuoton poikkeamaa.
-
- Puhdastajan liikkeet: Hammashuonaton toiminta poistaa rasvavarastot, tiivisteet ja kitkasta johtuvaa hiukkasvälitystä.
- Korkea dynaaminen kaistanleveys: Pieni roottorin inertia mahdollistaa waferin päätteen tarttumis- ja asettelusyklit erittäin nopeasti ja minimaalisen asettumisaikavälin.
- Suora viejäakselin jäykkyys: Runko-osien sovitusten integrointi suoraan konepään akseleiden ympärille takaa korkean säteittäisen jäykkyyden, erinomaiset pinnanlaadut ja nollaisen pyörimisviiveen raskaiden jyrsintäjaksojen aikana.
ilmailuteknologian lennonohjauksiventtiilit ja satelliittiasemointijärjestelmät
Ilmailusovelluksissa priorisoidaan massan vähentämistä, jatkuvaa lämpöä haihduttamista ja pidennettyä vikaantumiskeskiarvoa (MTBF).
-
- Äärimmäinen ympäristöjen kestävyyys: Harvinaisen maametallinen kiinteä magneettinen synkronimoottori (PMSM) -paketit toimivat luotettavasti laajojen lämpötilakapselien sisällä ilman nestevoitelun hajoamista.
- Tilaa rajoittuneet lentotuotteet: Ramattomat kokoonpanot mahtuvat ohuita siipiä, ohjustiivarien toimilaitteisiin ja UAV:n ohjauslevyihin tarjoten reaktiivisen aerodynaamisen vektorisoinnin.
- Satelliittiantenniasento: Laakerittoman moottorin integrointi isäntärakenteen kera kiertokalvo- tai ohuen osuuden laakereita varmistaa huoltovapaan toiminnan useiden vuosikymmenten aikana avaruusolosuhteissa.
Askel-askelta frameless-vääntömotorin koonjaon ja lämpömallinnuksen prosessi
Kun mitoitetaan kehyksetön vääntömomenttikone kompaktien konekokoonpanojen käyttöön, emme voi nojata valmiiksi saatavilla olevien koteloitujen moottorien turvamarginaaleihin. Koska mootin säilyttää jäykän tuen ja jäähdytyksen suoraan koneen mekaanisen rakenteen varassa, tarkka mitoittaminen edellyttää kurinalaista dynamiikan kinematiikan sykliä, lämpörajat ja sähköiset rajoitukset.
Määrittelemällä täydelliset liikemallit: Nopeus, kiihtyvyys ja kiinnitysajat
Jokainen kiinteä moottorin mitoittamisen projekti alkaa kartoittamalla tarkka kinematiikka sen sijaan että oletettaisiin vakiotila. Jako tehtäväsykli erillisiin liikkeen vaiheisiin:
-
- Kiihtymysvaihe ($t_{acc}$): Vaatii suurimman väännön kuormitusinertia ja järjestelmän kitkan voittamiseen. Tämä piste määrittää vaatimuksesi huipun vs jatkuva vääntäminen.
- Tasaisen nopeuden vaihe ($t_{run}$): Säädelty ensisijaisesti ulkoisten työvoimien, laakerikytkön kitkan ja prosessikuormien toiminta- RPM:n mukaan.
- Hidastumiskausi ($t_{dec}$): Vaatii dynaamista jarrutustorjuntaa, joka palauttaa energian ajon bussiin tai dynaamiseen jarruttimeen.
- Hidastus / Seisontakausi ($t_{dwell}$): Moottori tuottaa nolla- tai pitämisorron. Tämä väsymisaika on kriittinen, koska staatorin käämin annetaan pois lämpöä kertynyt.
| Liikekappale | Dynaaminen muuttuja | Ensisijainen koon vaikutus |
|---|---|---|
| Kiihtyminen | Kohokohtaisen kulman kiihtyminen ($\alpha$) | Kohokohdan invertterin virta ja kohokoneen vääntömomentti |
| Ajo / Ajoaika | Kohdekulman nopeus ($\omega$) | DC-bussin jännitekatot & takaisinkuvan marginaali |
| Hidastaminen | Hidastusteho | Ajon regenerointikapasiteetti |
| Oleskelu | Lepoaika ($t_{dwell}$) | Lämpöjohtuminen & käämien jäähdytys |
Laskenta RMS- torque Across Operating Cycles
Ramottomat Frameless suoraan vedettävät paketit epäonnistuvat, kun jatkuva lämmön kertymä jätetään huomiotta. Huipputeho määrittää, voiko järjestelmä kiihdyttää kuorman, kun taas juuriharhonta RMS- (root-mean-square) jännitys määrittää, saavatko käämät kestää vakaata toimintaa ilman eristeiden kypsymistä.
Lasketaan terminen vastaava jatkuva kuorma RMS-kaavan mukaan koko sykliaikana:
$T_{RMS} = \sqrt{\frac{(T_1² · t_1) + (T_2² · t_2) + \dots + (T_n² · t_n)}{t_{total}}}$
Turvallisen, pitkän aikavälin toiminnan varmistamiseksi:
1. Jatkuvaarviointi: Laskettu $T_{RMS}$ on pysyttävä moottorin jatkuvalla nimellisteholla ($T_c$) kohdistetulla käyttölämpötilalla.
2. Huipputehon raja: Sykliin kohdistuvan korkeimman huippuvoiman tarve ei saa ylittää 75%–80% moottorin absoluuttisesta huippuvoimasta ($T_p$), jotta vältetään magneettinen kyllästyminen ja magnetisoinnin riskejä.
Lämpöbudjetin laskenta ja isäntäkonstruktion lämmönpoiston reitit
Koska kehyksenvälinen kokoonpano poistaa ulkoisen moottorikotelon ja integroidun tuulettimen, ympäröivä isäntästruktuuri toimii ensisijaisena jäähdytyksenä. Lämpö siirtyy johtuvuudella staattorin laminoitumisesta kiinnitysrajapinnan kautta koneen runkoon.
-
- Lämpövastusverkko: Mallinnamme lämpöpolun kuparikäämien ja staattorijärjen väliltä, mekaanisen kiinnitysrajapinnan kautta, ja ympäröivään ympäristöön.
- Käyttöliittymän läpäisevyys: Koneistuksen toleranssit ja kiinnityspinnan viimeistelyt näyttelevät suurta roolia. Ilmaraot tai huono pinta-alueen kosketus staattorin ulkupyöryn ja isäntäholkkialueen välillä siirtävät lämpöä.
- Aktiiviset jäähdytysmenetelmät: Lyhyehköjen kantamien puskureiden kanssa, korkean jatkuvan kuormituksen ilmaantuessa, pelkästään passiiviseen johtumiseen luottaminen ei usein riitä. Sovelletaan ratkaisuja lämmönhaihduntamiseen— kuten suljetun silmukan nestejäähdytyskaulukset tai kohdennetut alumiinijäähdytysulkien kotelot — vakaat lämpötilat ydinalueella sekä kelvyn eristeiden lämpöluokassa.
Mukautetut käämitysvaihtoehdot DC-ajon jännitteeseen ja ajamisen virtaan
Standardi katalogikilke ei yleensä ota käyttöön kokonaisvaltaista suorituskyvyn potentiaalia räätälöidystä mekaanisesta ympäristöstä. Räätälöimme mukautetut käämitysvaihtoehdot ympärillesi erityisen tehonelektroniikan mukaan:
-
- Back-EMF-konstantin ($K_e$) optimointi: Kalibroimme kierreiden määrän kapeissa kelauspaikoissa varmistaa, että syntyvä takaiskova maine ei leikkaa käytettävissä olevaa DC-jännitetä, pitäen täydellisen vääntömomentin hallinnan tilaa.
- Käyttövirran sovitus ($K_t$-valinta): Jos servojohdin on virran rajoittama, kääritään staattori enemmän kiertojen määrällä ohuempaa magneettilankaa kasvattaen vääntömomentin vakioa ($K_t$). Päinvastoin, matalajännitteisille, akkukäyttöisille robottisolkuille toteutetaan vähemmän kierteitä paksumpaa, korkeantaipaisen langan kanssa, minimoiden resistiiviset $I^2R$ kuparihäviöt suurilla virroilla.
- Yhteysverkkojen topologiat: Kytkemällä tähti- (wye) ja delta-johtimyynnön välillä voimme hienosäätää jatkuvan väännön kykyä suhteessa huippunopeuteen ilman, että staattorin laminaation työkalut muuttuvat.
Räätälöidyt frameless-vääntömotoriratkaisut ja OEM-suunnittelutuki
Kun standardikatalogin ajurit eivät vastaa sovelluksesi rajaa tai dynaamisia vaatimuksia, räätälöity suunnittelu täyttää aukon. Teemme tiivistä yhteistyötä konevalmistajien ja OEM-asiakkaiden kanssa suunnitellessamme jokaisen suoran ajotorinpaketin suoraan emämekaniikkaan, poistaen turhat kotelot, laipat ja tarpeettoman massan.
Tarkan sähkömagnetisen suunnittelun ja fluxin optimoinnin
Räätälöimme magneettisen piirin maksimoidaksemme jatkuvan väännön tiheyden samalla kun pitämme kinakohinan mahdollisimman pienen matalataajuudella:
-
- Korkea lovitus-tilavuusjohtimointi: Käytämme tarkkaa neulontakäämitystä ja jäsenneltyjä staattorin rakenteita maksimoidaksemme kuparin tilavuuden kullakin paikalla, vähentäen resistiivisiä kuparihäviöitä ja pitäen käyttöaika-alaiset lämpötilat alhaisina.
- Flux-reitin viritys: Arvioimalla pintamagneetin ja sisäisen magneetin roottorin konfiguraatioiden eroa, sovitamme magneettisen epäjohdon, takaisin-EMF-konstanssit ja fluxreittejä vastaamaan dynaamisia nopeustavoitteitasi.
- Räätälöidyt käämityskonfiguraatiot: Käämämme staattorit tiettyjen DC-käyttöjänteiden ja invertterin virratarajoitusten mukaan taaten huippuvääntösyöttö ilman servoaktiivin ylikuormitusta.
Mukautetut läpimitat, pinoaikeudet ja onttojen reikien koot
Sen sijaan, että pakottaisimme mekaniikan standardin kehyksen mukaan, säädämme kehyksetön momentinmoottorisarjan fyysiset mitat vastaamaan rakennetta sekä tilannetta:
-
- Skaalautuvat pinokerrokset: Säätämme laminaattilamellien korkeudet täsmälleen porrastettuna vastaamaan jatkuvia vääntömomenttilandemien tavoitteita ilman ulkoläpän laajentamista.
- Aukon ja reikan räätälöinti: Suunnittelemme suuria onttoakselin toimilaitteita, jotka sallivat sähköjohtojen, laserreittien, aaltoputkien ja nestejohtojen kulun sujuvasti pyörimisakselin keskustan läpi.
- Optimoidut roottorihartaat: Valmistamme räätälöityjä roottoriteippisovitteita ja napakaaria, jotka liitttyvät suoraan päälaakerin päiväkirjoihin ja ajopyöriin.
Yhteissuunnittelu: lämpötilasimulointi, kotelo ja FEA-arviot
Onnistuneen moottorisarjan integrointi riippuu ympäröivästä mekaniikasta. Autamme tiimiä kattavalla simuloinnilla ja mallinnuksella ennen metallin leikkaamista:
-
- Finittinen elementtianalyysi (FEA): Ajamme magnetisen ja rakenteellisen FEA:n estääksemme laminaation kyllästymisen, minimoidaksemme roottorin muodonmuutoksen ja ylläpitääksemme konentrisyyden suurissa kiihdytysliikkeissä.
- Lämpöliuauksen mallintaminen: Kartoitamme vaki- ja siirtymälämpöpolut koneesi rungon läpi, laskien tarkat jäähdytysvaatimukset johtokytkennäiselle asennukselle tai aktiiviselle nestejäähdytyksen koteloinnille.
- Toleranssit ja ilmanvaihtotoiminta Tarkastamme mekaaniset piirustuksesi varmistuaksemme, että rakenteelliset kiinnitykset, laakerijärjestelyt ja lämpölaajenemiskertoimet säilyttävät yhtenäiset ilmanvälykkyystoleranssit täyden toimintakuorman aikana.
Usein kysytyt kysymykset kehystamattomasta vääntömotorista
Mikä on pääasiallinen ero kehystamattoman vääntömotorin ja tavanomaisen servomotorin välillä?
Tavanomainen servo saapuu esikäärittynä yksikkönä, joka sisältää laakerit, palautemekanismin, kampiakselin ja ulkoisen kotelon. Vastakohtana kehyksetön vääntömomenttikone sarja koostuu pelkästään ilman koteloitua staattorikokoonpanoa ja roottoria.
Toimitamme nämä osat suorakäyttöisenä sarjana, jonka voit integroida suoraan mekaaniseen koteloosi:
| Ominaisuus | Tavanomainen kehystetty servo | Kehystamaton vääntömotorisarja |
|---|---|---|
| Kotelo ja laakerit | Sisäänrakennettu tehtaalla kokoonpano | Integroitu isäntäkoneen rakenteeseen |
| Väntäminen (transmissio) | Usein vaatii vaihteistoja tai hihnoja | 100% suora voimansiirto (nolla takkuamista) |
| Keskusgeometria | Kiinteä tai pienellä lävistyksellä akseli | Suurikokoinen ontto akselijärjestelmä |
| Järjestelmäpaino | Korkeampi (päällekkäiset kotelot) | Minimoitu (koneen runko toimii moottorin kehyksenä) |
Kuinka varmistat oikean ilmanvälin kohdistumisen moottorin kokoonpanon aikana?
Uniform radiaalinen tilavuusvakaus statorin ID:n ja roottorin OD:n välillä on olennaista optimaalisen magneettisen tasapainon ja väännön tuottamisen kannalta:
-
- Käytä ei-magneettisia sovitteita: Asennuksen aikana asenna pituussuureet messingin tai muovin tuntoarvoprofelit kiertoradan ympärille estämään pysyvien magneettien iskemästä roottorin kiinnittymisen staattorin hampaisiin.
- Tarkkuus-Ohjausreiät: Työstää statioreiden kotelon ja roottorin napasen rekisteripinnat yhdessä kiinnityksessä pitämään sama akseittisuus 0,02 mm–0,05 mm sisällä.
- Ohjausryhmät: Käytämme kohdistuspisteitä ja kierteisiä tunkinruuveja ohjaamaan roottorin staattorin onteloon magneettisten vetovoimien vastaisesti vakaasti. Suunnittelemalla roottorin kaarevat magneetit, joita käytetään moottoreissa auttavat pitämään tasaisen fluxin jakautumisen fyysisessä ilmanväleissä istumisen jälkeen.
Miksi frameless-väänömoottori on suositumpi onttoakseen nivelissä?
Perinteiset moottorit pakottavat reitittämään sähköjohtoja, vesipaineilmaputkia ja jäähdytystankoja robottijäsenien ulkoreunojen ympäri, mikä aiheuttaa kiinnittymisiä ja ennenaikaista vikaantumista.
Koska frameless- vääntömotorin suuret sisäiset halkaisijaltaan ontot reidat mahdollistavat sisäisen kaapeloinnin, hibraatio
Koska kehysvapaalla vääntömotorilla on suuria sisäaukoja, voimme vetää kaikki sisäiset kaapelointit, lipsurenkaat ja pneumatiikkaputket suoraan keskipisteen akselin läpi. Tämä luo täysin suljetun, kompaktin robottijointsin toimintaotteeseen, joka kaventaa heilumisvarausta ja minimoi kokonaiskäsivarren massan.
Mikä laakerityypit tarjoavat parhaan jäykkyyden laakeroimattomille moottorikitteille?
-
- Risti-Rullaukset laakerit: Koska moottorikitti nojaa rakennelmaasi mekaanisena tukena, laakerivalinta määrää suoraan ilmaraon eheyden dynaamisten kuormien alle:
- Korkein suosituksemme tarkkoihin niveliksi. Yksi risti-rullalaakeri tukee suuria säätövoimia, aksiaalisia voimia ja kallistumismuutoksia samanaikaisesti erittäin korkean kierresaon kanssa. Ohutosi- kulmaannettupari:
- Ideaali silloin, kun tarvitset massiivista keskireikää pienimmällä mahdollisella painoprofiiililla. Asentamalla ne takaa-toistoon (DB) asennossa saat korkean momentin vastuksen. Syvyysurakkolaakerit:
Sopii vain kevyille sovelluksille pienillä aksiaalivoimilla tai kallistumisvoimilla.
Miten uritettujen ja urittamattomien frameless-moottorien tarkkuusasemointi eroaa toisistaan?
-
- Molemmat topologiat palvelevat erillaisia dynaamisen asennuksen ja skannauksen vaatimuksia: Uritetut Frameless-moottorit:
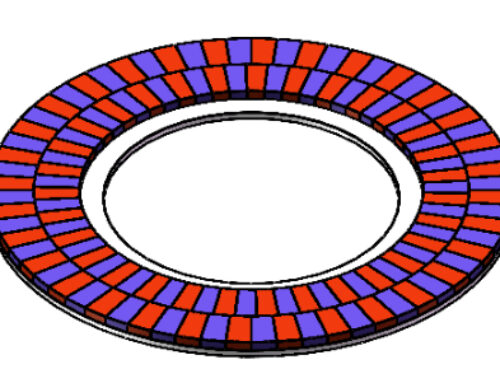
- Ominaiset kuparijohdot sisäisen staattorin laminaattilamellin hampaissa. Ne tarjoavat maksimaalisen jatkuvan ja huipputeho tiheyden, tehden niistä parhaiten soveltuvia raskaiden robottinivelien ja suurenjännitteisten koneiden, joissa korkeaa tartuntavoimaa pidetään tärkeimpänä. Windings are bonded directly into a cylindrical slotless bore. By removing iron teeth, cogging torque is eliminated. This ensures sub-arcsecond positioning smoothness, constant low-speed velocity, and zero torque ripple for sensitive metrology, optical pointing, and wafer handling.


 Finnish
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Danish
 Dutch
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Persian
 Arabic
 Romanian
 Estonian
 Greek
 Bulgarian


Jätä kommentti