
تشريح محرك عزم بدون إطار ومبادئ التشغيل
يروّج محرك عزم بدون إطار قوة كهرومغناطيسية عالية الكثافة مباشرة إلى الحمولة الميكانيكية لديك. من خلال إزالة أطر المحرك التقليدية وتوسيعات المحاور وصدور النهاية، نوفر مجموعة-stator و rotor بلا housing تجميع stator و rotor بدون housing الذي يركب مباشرة داخل هيكل جهازك. يعمل كمحرك دائم مغناطيسي متزامن بشكل مباشر (PMSM)، ويحول الطاقة الكهربائية إلى قوة دورانية دقيقة بلا أي مرونة ميكانيكية
[ هيكل الجهاز / الهيكل الأساسي ]
+———————————————–+
| لبّ محرك الساكر ولفات النحاس |
| [ فجوة هوائية: 0.3 مم – 1.0 مم ] |
| حلقة الروتور مع مغناطيس نيوديميوم / SmCo |
+———————————————–+
[ ثقوب كبيرة مجوفة/مسافة بصرية ]
لامة لبّ المحرك، معامل تعبئة أخدود النحاس، وفئات العزل
المحرّك الثابت هو المحرك الكهرومغناطيسي الثابت في المجموعة. نُحسّن كفاءته من خلال بنية لفّ وتعبئة دقيقة للمَرحل:
-
- لفات الحديد السيليكون: نستخدم لفات حديد كهربائي رفيعة جدًا (من 0.1 مم إلى 0.35 مم) مركبة تحت ضغط دقيق لتقليل الخسائر في الحدّة والدوائر المتقلبة عند تردّد التبديل المرتفع.
- عامل تعبئة أخدود النحاس: من خلال الحد المحكم لسلك الإبرة وتقسيم أسنان الساكتور، ندفع عامل ملء الفتحة النحاسية إلى ما بعد 55% إلى 60%. يخفض زيادة حجم النحاس المقاومة الكهربائية ($R$)، مما يقلل مباشرةً من تبديد الحرارة $I^2R$ ويزيد كثافة عزم الدوران المستمر كثافة عزم الدوران.
- العزل عالي الحرارة: تستخدم محركاتنا الثابتة أنظمة عزل Class H (180°C) أو Class 200 (200°C) مع الترويب بالتفريغ بالفراغ (VPI)، مما يحمي الأسلاك الداخلية من انهيار عازل، الرطوبة، والإجهاد الناتج عن التبديل الحراري.
تصميم الساكتور المزود بالفتحات مقابل الساكتور بدون فتحات
اختيار بين التكوينين ذو الفتحة وبدونها يحدد سلاسة النظام وقيمة الإخراج القصوى:
| الميزة | تصميم ساكتور ذو فتحات | تصميم ساكتور بدون فتحات |
|---|---|---|
| إخراج عزم الدوران | أقصى كثافة لعزم الدوران عبر مسارات تدفق حديد مركزة للأسنان | كثافة عزم دوران معتدلة؛ يتطلب حجم محرك أكبر |
| عزم التكسير | مقياس مغناطيسي يمكن قياسه؛ يتطلب تعديل الانحراف في الفتحة أو التخفيف من التوافقيات | تورك التفتت الصفري; لا أسنان حديدية لجذب مغناطيسات دائمة |
| المحث | محث أعلى؛ يحد من معدلات زيادة التيار عالي السرعة | محث منخفض للغاية للغاية؛ يتيح استجابة ديناميكية فائقة السرعة |
| أفضل استخدام لـ | مفاصل روبوتية، محاور أدوات الآلات، أسطح دوارة ذات حمل عالي | المسح البصري، القياس، فحص الرقائق، جيمبال ذات الدفع المباشر |
تجميع الدوار مع مغناطيسات نيوديوم-حديد-بورون وناديوم نيوديميوم عالي الطاقة وسمكو
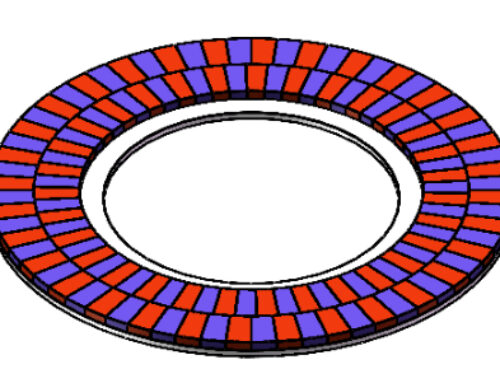
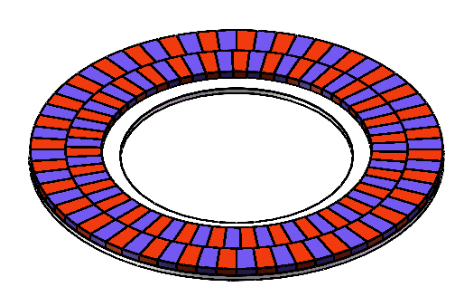
يتكون الدوار من حلقة دعم فولاذية مصقولة بدقة مبطنة بموصلات سطحية أو مغناطيسات دائمة نادرة الأرض مدمجة. نختار درجات المغناطيس بناءً على البيئات التشغيلية:
-
- نيوديموم-حديد-بورون (NdFeB): يوفر أعلى كثافة تدفق ونتاج طاقة مغناطيسية قصوى $(BH)_{\max}$. مثالي للروبوتات عالية التسارع التي تعمل تحت 150°C.
- سماريوم كوبالت (SmCo): ضروري للمجالات الجوية والعسكرية والبيئات العميقة القاسية. يقاوم SmCo فك المغناطيس عند درجات حرارة تصل إلى 300°C ويتميز بانزياح مغناطيسي يقارب الصفر عبر التغيرات الحرارية.
- تخصيص الاحتفاظ بالربط: يتم تثبيت الدورات بواسطة أكمام من ألياف الكربون الدقيقة أو الفولاذ المقاوم للصدأ غير المغناطيسي لمنع تحرك المغناطيس تحت أحمال مركزية عالية.
تشغيل حزمة المحرك المباشر بدون عناصر ميكانيكية
تزود حزم محرك عزم بلا غطاء بدون سكينة سرعة، سيور توقيت، أجهزة تروس جذابة، وربطيات تخلق فراغاً ميكانيكياً.
-
- تركيب الستاتور في إطار الآلة: ينقل الحرارة مباشرة إلى هيكل النظام المضيف.
- تركيب الروتور مباشرة على العمود المحرك: يحوّل الحمولة الميكانيكية إلى روتر المحرك نفسه.
- استجابة ديناميكية فورية: يُزيل توافق التروس، والرنين البنيوي، ونطاق ميكانيكي بيدام كي يوفر نطاق تغذية سائر عالي ودقة تحديد بزاوية فرعية.
تصميم محرك عمود ناقل كبير مجوف
هندسة محرك عزم بلا إطار تتيح فتحة داخلية كبيرة بشكل استثنائي. يعالج هذا الهيكل المركزي المفتوح اختناقات التصميم الحرجة:
-
- توجيه الخدمات: مرر كابلات الطاقة عالية الجهد، وخطوط الإشارة، وأنابيب هوائية مباشرة عبر محور الدوران دون مسارات كابلات خارجية.
- دمج المكونات: تحتوي على حلقات انزلاق ذات كثافة عالية لجهد عالي، أو وصلات سائل دوارة، أو مسارات شعاع بصري متعددة المحاور تمر مباشرة عبر المركز.
- تحسين بنيوي: تستوعب عموداً رئيسياً بقطر كبير وقسم رقيق يقاوم تشوهات الالتواء والانحناء العالية دون إضافة كتلة جهازية.
محرك عزم بدون إطار مقارنةً بأنظمة المحركات المؤطرة ذات التروس والموارد المحززة بالإطار
المحركات المأطرة القياسية المدمجة مع ناقلات تروس كوكبية أو تروس هارمونيك توفر امتثالاً واحتكاكاً وكتلة، عندما ندمج محرك عزم بدون إطار مباشرة إلى هيكل الماكينة، نقوم بإزالة كل أجهزة النقل الميكانيكي. هذا الإعداد بالدفع المباشر يوفر استجابة ديناميكية لا مثيل لها، وكتلة أدنى، وحركة بدون ارتداد حقيقي
التحكم في الحركة بدون ارتداد وإعادة التكرار بدقة تحت قوس الثواني
سلاسل التروس الميكانيكية تعاني من فراغ أسنان التروس، ولفّ عزم دوران وتفاوت الاستجابة. مع مرور الوقت، يتآكل السنون فيخفض الدقة، ما يسبب فقدان الحركة أثناء عكس الاتجاه
-
- اقتران الحمل المباشر: يربط الدوامة بالعزم بشكل مباشر بالحمل المقود، مما يخلق تحكم حركة بلا ارتداد.
- الدقة تحت قوس الثواني الأصغر: من خلال إزالة أعمدة الدفع وموصلات، يعكس تغذية الموقع من مشفرك عالي الدقة موقع الحمْل الفعلي بدون تشوه ميكانيكي
- صلابة خدمة عالية: الاقتران المباشر يزيد من ترددات الرنين الميكانيكي، ما يسمح بزيادات أعلى في أقفال الحلقة للموقع والسرعة في محرك الخدمة
تقليل الكتلة وتوزيع عزم مثالي
المحركات المؤطرة مع مخفضات متداخلة تخلق أحمالاً كابحة، مما يتطلب حوامل هيكلية ثقيلة لمواجهة الانزياح. حزمة محرك عزم بدون إطار ذات توصيل مباشر تَحسِّن توزيع الكتلة عبر المحاور الديناميكية:
-
- كتلة مركزة: يُثبت السايتور والروتر محاورين بشكل مركزي حول نقطة التحول، مما يضع كتلة المحرك مباشرة على محور الدوران.
- انخفاض عزم الحِمل: إزالة عمود مخرج علبة التروس، وال bearings، ومراكز التوصيل يخفض عزم النظام الكلي بشكل كبير.
- غلاف مدمج: نستعيد محيط الماكينة الحرج من خلال تضمين حزمة المحرك مباشرة في القوالب الهيكلية أو مفاصل الروبوت
إزالة تدهور التروس والزيوت والصيانة
المعايير القياسية لعلب التروس تتطلب تزييتاً منتظماً، وتؤدي إلى تلوث وتآكل ميكانيكي يسبب انحرافاً تشغيلياً. بالنسبة لمتطلبات الحركة غير التلامسية وآليات التشغيل المختومة، راجع أنواع التفاف مغناطيسي ودليل الاختيار يقدم رؤى عملية حول نقل عزم نظيف.
-
- صفر تلوث بالزيوت: عدم وجود دهان أو bath زيت يعني عدم تسريب للختم—أمر حاسم للمناولة في أشباه الموصلات، والأحمال البصرية، وبيئات النظافة الطبية.
- تشغيل بدون صيانة: بدون أسنان التروس التي تخضع لإجهاد ت-contact fatigue الدائري، يظل الأداء ثابتاً عبر ملايين الدورات.
- الصمت الصوتي: القضاء على تزاوج التروس عالي السرعة يقلل بشكل drastically من ضوضاء التشغيل في المساحات الحساسة بالمستشفيات والمختبرات.
كفاءة النظام: الخسائر الكهربائية مقابل احتكاك تقليل العزم الميكانيكي
يفترض التفكير التقليدي أن المحركات ذات التروس تعمل مع محركات أصغر وأكثر كفاءة عند سرعات عالية. في الواقع، يستخلص احتكاك علبة التروس عقوبة مستمرة ثقيلة:
| مقياس الأداء | طقم محرك قيادة مباشر بدون إطار | محرك بإطار + تقليل دقة |
|---|---|---|
| التأخير الميكانيكي | 0 arcsec (صفر تأخير) | من 1 إلى 3+ arcmin (يزيد مع التآكل) |
| كفاءة النقل | حتى 98% (إلكترومغناطيسي فحسب) | 70% – 85% (خسائر الاحتكاك في أسنان التروس والخ seals) |
| Wear & Service Life | Unlimited (Limited only by main axis bearings) | Limited by gear fatigue and lubricant breakdown |
| Torsional Stiffness | Extremely high (Direct mechanical tie) | Moderate (Subject to gear windup and flexure) |
| Parts Count | 2 core parts (Stator and rotor assembly) | High (Shafts, gears, housings, keyways, seals) |
While a frameless direct drive kit experiences I²R copper losses under high static torque holds, it avoids the constant 15% to 30% mechanical drag inherent to gear reductions. Across high-duty dynamic cycles, direct drive delivers superior net efficiency, unmatched thermal stability, and consistent dynamic repeatability.
Frameless Torque Motor Selection and Performance Metrics
Selecting the right frameless torque motor kit requires looking past surface-level catalog numbers. Because a direct drive kit integrates directly into your mechanical housing, performance is dictated by how electrical dynamics, thermal transfer, and mechanical loads interact under real operating conditions.
Peak vs. Continuous Torque Ratings Across Operational Duty Cycles
When sizing a motor for cyclic motion, we separate continuous thermal capability from short-burst acceleration power:
-
- العزم المستمر ($T_c$): عزم الحالة المستقرة الذي ينتجه المحرك دون تجاوز حدوده القصوى لدرجة حرارة الملف (عادة من 130°C إلى 155°C). يعتمد هذا التصنيف بشكل كبير على مدى كفاءة توصيل الحرارة من السكن المستضيف إلى الستاتور.
- عزم الذروة ($T_p$): أقصى عزم انتقالي متاح للتسارع السريع أو التباطؤ أو الأحمال الصادمة (غالباً 2× إلى 4× العزم المستمر). العمل هنا لفترات مطولة يعرضه لزيادة حرارية أو إزالة مغناطيسية للمغناطيس.
- دورة التحميل والوظائف: نستخدم حسابات عزم الدوران RMS عبر كامل دورة الحركة (التسريع، السرعة الثابتة، التباطؤ، والانتظار) للتحقق من أن الحمل الحراري المتوسط يبقى دون الحد الأقصى للتصنيف المستمر.
نسبة عزم الدوران إلى العزم والحد الديناميكي للتردد
إلغاء مخفضات التروس الميكانيكية يغير المعادلة الديناميكية. بدون نسبة نقل تقسم عزم الحمل بشكل صناعي، يقترن ملف السائر المحرك مباشرةً بالحِمل التطبيق.
-
- تعظيم الاستجابة: الكثافة العالية لعزم الدوران مقترنة بمقاومة دوران منخفضة تعطي نسبة عزم إلى عزم الدوران متفوقة. وهذا يسمح لدائرة التحكم بالسيرفو أن تعمل بنطاق تغذية أعلى دون إحداث رنانة بنائية.
- إلغاء المطاوعة الميكانيكية: واجهة القيادة المباشرة الصلبة تزيل اللعب، والاستدارة الالتوائية، ومرونة نظام القيادة، لتوفر تصحيح موضع فوري وأوقات تسوية دون قيمة قوسية.
| مقياس الأداء | عامل التقييم الحاسم | تأثيره على تصميم النظام |
|---|---|---|
| ثابت المحرك ($K_m$) | إخراج العزم لكل وات جذري من خسارة المقاومة ($Nm / \sqrt{W}$) | يقيس كفاءة المحرك الأساسية المستقلة عن جهد اللف |
| تيار المجال الخلفي ($K_e$) | الجهد الناتج لكل وحدة سرعة دورانية ($V_{rms} / k_{rpm}$) | يحدد الحد الأقصى للسرعة الممكن تحقيقها ضمن حدود حافلة التيار المستمر |
| حساسية العزم ($K_t$) | العزم الناتج لكل أمبير من تيار الإدخال ($Nm / A_{rms}$) | يحكم متطلبات التيار المستمر والمتغير للمعزز الخدمي |
| عزم التكسير | عزم التوقف المغناطيسي من قمة إلى قمة دون تطبيق تيار | يؤثر مباشرة على تقلب السرعة عند انخفاضها ودقة المسح |
التبديد الحراري، حدود اللف، وجاكيتات التبريد
المغزلات بلا إطار خارجى لا تحتوي مراوح تبريد خارجية، مما يجعل بنية الجهاز كإمتصاص الحرارة الرئيسي.
-
- مسارات التوصيل: تنتقل الحرارة من ملفات النحاس عبر عزل الأرض-الجدار، إلى ستاك أنصاف المحور، وعبر الواجهة الهيكلية إلى هيكل الجهاز. نُصمم أكمام التثبيت بفواصل نصف قطرية محكمة لتقليل المقاومة في الواجهة الحرارية.
- جاكيتات التبريد النشطة: لأنظمة محدودة المساحة وتطلب عزم متزلج عالي، إضافة جاكيتات تبريد سائلة مدمجة أو قنوات هواء قسرية حول كم المحور تضاعف سعة العزم المستمر دون زيادة حجم إطار المحرك.
- حماية اللف: المستشعرات RTD المدمجة أو المقاومات الحرارية داخل نهايات اللف توفر رصدًا حراريًا في الوقت الحقيقي، ما يغذي حماية الرجوع الحراري لدوائر المحرك المفسحة لموضع السيرفو $I^2t$.
المطابقة الكهربائية: تقابل الخلفية للمجال، ثابتات المحرك، والمحركات الرقمية
يجب مطابقة محرك عزم بدون إطار كهربائيًا مع فولتية حافلة DC وتقييمات محرك السيرفو. نحن نخصص تكوين اللف (اللفات وقياس الأسلاك) لتحسين منحنى العزم-السرعة:
-
- استخدام حافلة DC: يجب أن تبقى الخلفية للمجال لمحرك عند أقصى سرعة، مضافة إلى انخفاضات الجهد المقاومية والقدحية، بشكل آمن أدنى من أقصى جهد خرج لدارة القيادة.
- التحكم منخفض الحث: تسمح محركات التيار المستمر المغناطيسية الدائمة ذات الحث المنخفض بارتفاع سريع في التيار لاستجابة عزم سريعة، لكنها تتطلب دوائر سرفو رقمية قادرة على ترددات تبديل PWM عالية (عادةً من 16 كHz إلى 32 كHz) لتقليل تقلب التيار والضجيج الصوتي.
التخفيف من عزم الطحن لمراكب بصرية حساسة ومحامل فحص
لجيمبولات التصوير، وطاولات المسح البصري، ومترولوجيا أشباه الموصلات، يفسد الاهتزاز الدوري دقة القياس. يؤدي عزم القفل الناتج عن جذب مغناطيسي بين مغناطيسات المحرك الدوار وأسنان الجانب الثابت إلى تذبذب عزم دوري.
-
- الهندسة الجزئية للفتة إلى الفتحات: يتم موازنة عدّ أسنان الثابت وعمود مغناطيس الد rotor رياضيًا لتوزيع القوى المغناطيسية بالتساوي والقضاء على التوافقيات ذات التردد المنخفض.
- إمالة الصفائح: إمالة فتحات الثابت أو مغناطيسات الدوار بلفة فتل واحدة ينعّم التحولات المغناطيسية، مما يقلل من الطحن إلى أقل من 1% من العزم المستمر.
- خيارات السايت-السلوت بدون سلاسل: للتطبيقات التي تتطلب صفر انحراف مغناطيسي، تستبدل التكوينات الثابتة بدون فُتحة الأسنان الحديدية بأسلاك نحاسية مقسّاة هيكلياً، موفرة دوراناً نقيّاً وسلساً حتى سرعات بمقدار ميكوراديان في الثانية.
التكامل الميكانيكي وأفضل ممارسات التثبيت لمحرك عزم بدون فرشاة
دمج طقم التشغيل المباشر في هيكلك يتطلب تنفيذًا ميكانيكيًا دقيقًا. لأن محرك عزم بدون إطار يفتقر إلى محامل المصنع، المحاور، وأبراج النهاية، فإن بنية الآلة تعمل كإطار المحرك. نركّز على أربعة معايير ميكانيكية أساسية لضمان الأداء الديناميكي الأمثل، وانخفاض الضجيج الصوتي، وطول عمر الخدمة.
+——————————————————————-+
| حاوية المضيف / الهيكل الميكانيكي |
| +———————————————————–+ |
| | تجميع الـ قطاع الثابت (التقلص الحراري / الإيبوكسي الهيكلي) | |
| | +——————- هامش فجوة الهواء —————+ | |
| | | تجميع الدوار (مغناطيسات نوديميوم على الحلقة/المسمار) | | |
| | | +———————————————–+ | | |
| | | | نظام محمل كروس-رولر / رقيق القسم | | | |
| | | | +——————————————-+ | | | |
| | | | | عمود مجوف / لب بصرية وكابلات | | | | |
تركيب الساكن والدوار: التقلص الحراري مقابل المواد اللاصقة
تثبيت تجميع stator و rotor بدون housing يمنع انزلاقه بشكل آمن أثناء دورات العزم القصوى دون تشويه طبقات اللينامات الكهربية.
-
- التقلص الحراري: نسخّن الحيز لتوسيع الثقب، ثم ندخل المستقر ونتركه ينكمش بشكل موحد. هذا يوفر وصلاً احتكاكيًا متينًا ومتماثلًا عبر القطر الخارجي بالكامل دون أن يسبب تركيزات إجهاد.
- مواد لاصقة هيكلية: المركبات اللاهوائية أو الإيبوكسي ثنائي الجزء تعمل بشكل جيد في التجميعات التي يصعب فيها تسخين الحيز. تطبيق اللاصق بشكل موحد على الواجهة المحورية يملأ الفجوات الدقيقة، يحجز ضد القص الدوراني، ويقلّل الاهتزاز الميكانيكي.
- حلقات تثبيت ميكانيكية: مفيد للنمذجة السريعة وخدمة field في الميدان، أقفال الحلقات تثبّت المكونات محوريًا مع السماح بإزالة غير مدمرة.
إدارة الانعدام الميكانيكي والفجوة الهوائية تحت الأحمال الديناميكية
الحفاظ على فجوة هوائية شعاعية منتظمة - عادة بين 0.3 مم و1.0 مم - أمر حيوي لإخراج عزم الدوران المستمر. أي تشويه يغير التناظر المغناطيسي، ما يخلق سحب مغناطيسي غير متوازن (UMP) يضر بالتحملات.
صارم أبعاد وتحديد شكل المغناطيس وتراهينه المعايير تحافظ على صحة التجميع الدوار تحت الانعكاسات السريعة والصدمات الديناميكية العالية.
| معامل التكامل | الرايش التوصية | المخاطر الميكانيكية إذا تم تجاوزها |
|---|---|---|
| الانحراف الشعاعي (TIR) | < 0.05 مم (0.002 بوصة) | ارتفاع الانكسار، التوزيع الحراري غير المتساوي، SUMP |
| الانحراف المحوري | < 0.08 مم (0.003 بوصة) | تحول المحور المغناطيسي، قوى الدفع المحوري |
| مقدار السكن القاطع أسطوانية | المعيار IT6 | ضغط لزج ليفي اللادارة للعضو الثابت، تشوه الجزء القسري |
| التعامد مع المحور | < 0.03 مم (0.001 بإن) | فشل التحميل المسبق للمكبح، اهتزاز المشفر |
تكامل محرك بدون هيكل مع محاور متقاطعة و bearings ذات مقطع رفيع
بما أن الحزم الخالية من الإطار بلا محامل، نختار محامل المضيف بناءً على الصلابة القطرية، قدرة التحميل المحوري، وبصمة الحجم:
-
- محامل متقاطعة بالقرن: المقرنات الأسطوانية القابلة للتناوب المتعاقبة توفر صلابة عزم استثنائية وتتعامل مع الأحمال متعددة الاتجاهات في ملف شخصي مدمج. إنها مثالية للمفاصل الروبوتية ذات الحمولة العالية ومؤشرات الدوران الدقيقة.
- محامل ذات مقطع رفيع: المحامل ذات التلامس الشعاعي وتلامس أربع نقاط تقلل الكتلة وتفتح المساحة الداخلية، مما يجعلها الخيار المفضل لمحركات السداسية ذات المحور التجويفي الكبير وجيمبال بزاوية إلكترونية بصرية
تجهيز محاذاة تغذية المغزل والتعديل الطوري لمراقبة المشفر الدوار
المحاذاة الكهربائية الدقيقة بين جهاز التغذية وقطب مغناطيس اللفّة تضمن حركة سلسة وخالية من ارتداد
-
- تثبيت المستشعر بشكل صارم نربط مشفرات الحلقات البصرية أو التحريضية عالية الدقة مباشرةً بالحزام المجوف المحرك لتجنب أخطاء المطابقة
- المحاذاة عند الوضع الصفري محاذاة قناة فهرس المشفر مع محور d الفعلي للميله المغناطيسي للروتور
- التحقق من معايرة الطور أدخل تيار DC بسيط في الطور U (ربط V وW بالأرض) لإثبات الروتور في وضع حافة مغناطيسية مستقر، ثم ضاعف الإزاحة في موصل المعايرة الرقمي للتحكم. المحاذاة الصحيحة تقضي على تذبذب العزم وتزيد من الخرج لكل أمبير
تطبيقات صناعية لحزم محركات عزم بدون إطار
عندما تدفع المساحة وحمولة الوزن وديناميكيات التحديد المحركات المجهزة بتروس القياسية إلى حدودها، تتدخل تكوينات حزم المحرك المباشر. من خلال القضاء على رأس التروس والربط والأغطية المنفصلة، ندمج المحرّك المستقر والروتور مباشرةً في الميكانيكا الأساسية. دمج حزمة محرك عزم بدون إطار يسمح للمهندسين بتحقيق أقصى كثافة عزم وتقليل الارتداد عبر أنظمة صناعية demanding
تصميم جهاز العمل المفصلي الروبوتي عالي الحمولة لروبوتات تعاونية
تتطلب الروبوتات التعاونية الحديثة (الكوبوتات) وأذرع متعددة المحاور الأداء الأعلى للعزم من مفاصل خفيفة الوزن ومضغوطة
-
- الدمج الهيكلي المباشر: يقع الجزء الثابت داخل غلاف المفصل بينما يقفل الروتور مباشرةً إلى الرابط الناتج المُدار، محافظة الوزن مركّزاً قرب محور الدوران
- توجيه تجويف كبير مجوف: الملامح العصا المحورية المجوفة توفر فسحة واسعة للمicl خطوط الطاقة الداخلية، وكابلات الحقل الشبكي، وخطوط الهواء بدون حزم تغطية كابل خارجية.
- قدرة عزم أقصى عالي: المغزولات الملفّة لأقصى ملء للفتحات تقدم التسارع الديناميكي وعزم الاحتفاظ اللازمين لدعم دورات العمل التوقف والانطلاق السريعة دون امتثال ناقل الحركة.
جيمبيلات بان وتيلينس دقيقة، قواعد رادارية، وأحواض تركيب كهرومنطقية
دقة التوجيه في جيمبال المراقبة ومنصات الرادار تعتمد على موضعية متكررة بدون هزة تحت تقلبات الرياح الديناميكية واضطرابات المنصة.
-
- تتبّع خالٍ من الهزازة: الاقتران المباشر يلغي مسافة تعطل النقل، مما يضمن استجابة فورية لتصحيحات محرك التحكم الرقمي.
- تخفيف عزم التمريج: اللتراكيبات المصفوفة وتوبولوجيا كهرومغناطيسية دقيقة تمنع تموج العزم، محافظة على استقرار خط الرؤية المستمر لأجهزة الاستشعار على المدى الطويل.
- دمج دوّار مدمج مضغوط: باستخدام م magnets محورية عالية الأداء للمحركات ومجموعات مغناطيسية شعاعية ذات تقايس عالي تمنح هذه قواعد التتبع صلابة احتجاز عالية في أطوال محورية بسيطة.
أنظمة طبية، روبوتات جراحية، وأجهزة طاولة تصوير هادئة
أذرع الروبوت الجراحية وأنظمة مناولة المريض تتطلب صمتاً تاماً، تنظيم سرعة فائق السلاسة، وموثوقية بلا مساومة.
| متطلبات التطبيق | التنفيذ الهندسي |
|---|---|
| إزالة الضجيج الصوتي الزلزالي | تجميع المحرك المستمر الموجّه مباشرة للبناء الثابت والمروحة يزيل ضجيج التروس ومواء الميكانيكي عالي السرعة. |
| إحكام الإحساس بدون فراغ | يوفر الاتصال الفعال بالحمل تغذية عكسية شفافة للقوة مباشرة إلى وحدة تحكم السيد المحرك |
| منصات مرضى منخفضة الارتفاع | تصاميم محركات ذات مقطع رفيع تتناسب مع طاولات التصوير المقطعي المحوسب، والرنين المغناطيسي، وت nehmen التصوير بالأشعة الضوئية بدون التضحية بارتفاع السكتة |
معالجة رقاقة أشباه الموصلات ومثقاب أدوات الآلة
لا يمكن لآلات نقل الرقائق ومحاور المعالجة الفائقة الدقة تحمل جزيئات التآكل الميكانيكي أو ضباب مواد التشحيم أو انحراف النقل
-
- الحركة جاهزة للغرفة النظيفة: التشغيل بدون تروس يزيل خزانات الزيوت والمواد الختم والتلوث الجزئي الناتج عن الاحتكاك
- نطاق دينامكي عالي: انعدام كتلة الدوار يسهل على أدوات الرصف الوصول إلى دورات الالتقاط والتوضيع بسرعة فائقة مع فترات استقرار قليلة
- صلابة المغزل المباشر الدفع: دمج الحزم بدون إطار حول محاور آلات الآلة يضمن صلابة شعاعية عالية، وتشطيبات سطحية متفوقة، وتراجع دوران صفري خلال تمريرات الطحن الثقيلة
محركات التحكم بالطيران في الفضاء وأنظمة定位 الأقمار الصناعية
تُعطي التطبيقات الفضائية الأولوية لتقليل الكتلة، والتبديد الحراري المستمر، وزمن MTBF الممتد بين الفشل والآخر.
-
- متانة بيئية قصوى: تعمل حزم المحركات المتزامنة للمغناطيس الدائم من العناصر النادرة (PMSM) بشكل موثوق عبر نطاقات درجات الحرارة الواسعة دون تعطل التشحيم السائل.
- أسطح الطيران محدودة المساحة: التجميعات بدون إطار توضع في أجنحة نحيلة، ووصلات الزعانف الصاروخية، وأسطح التحكم في الطائرات بدون طيار لتوفير توجه آيروديناميكي سريع الاستجابة.
- توجيه هوائي الأقمار الصناعية: دمج المحرك بدون محامل مع محامل سيراميك أو محامل رقيقة في الهيكل المضيف يضمن تشغيلاً بلا صيانة عبر عقود في بيئات الفراغ.
التحديد خطوة بخطوة للحجم والنمذجة الحرارية لمحرك عزم بدون إطار
عندما نقوم بالحجم محرك عزم بدون إطار للتجميعات الميكانيكية المدمجة، لا يمكننا الاعتماد على هامش الأمان المعتاد في المحركات المغلقة المتوفرة كقطعة جاهزة. ولأن المحرك يعتمد مباشرة على بنية جهازك الميكانيكية للدعم الصلب والتبريد، يتطلب التحديد الدقيق تقييمًا منضبطًا لدورة الحركة الديناميكية، والحدود الحرارية، والحدود الكهربائية.
تعريف ملفات الحركة الكاملة: السرعة، والتسارع، وأزمنة التوقف
يبدأ كل مشروع تحديد حجم المحرك الصلب بتخطيط الكينماتيك بدقة بدلاً من افتراض حالات الحالة الثابتة. نقسم دورة الواجب إلى مراحل حركة مميزة:
-
- مرحلة التسارع ($t_{acc}$): يتطلب أقصى عزم لتجاوز كتلة الحمولة و friction النظام. هذا الحد يحدد مطلبك لـ تصنيفات العزم الذروي الأعلى مقابل العزم المستمر.
- مرحلة السرعة الثابتة ($t_{run}$): تخضع أساساً لقوى العمل الخارجية، احتكاك المحمل، وأحمال العملية عند سرعة التشغيل (RPM) التشغيلية.
- مرحلة التباطؤ ($t_{dec}$): يتطلب عزم كبح ديناميكي، يعيد الطاقة إلى حافلة القيادة لديك أو إلى مقاوم الكبح الديناميكي.
- مرحلة الإقامة / الوقوف ($t_{dwell}$): يُنتج المحرك عزم صفري أو عزم تثبيت. هذه الفترة الخاملة حاسمة لأنها تعطي لسلك الستاتور وقتاً للتخلص من الحرارة المتراكمة.
| مقطع الحركة | متغير ديناميكي | التأثير الأساسي في التحجيم |
|---|---|---|
| التسريع | التسارع الزاوي الأقصى ($\alpha$) | أقصى تيار للمحول وأقصى عزم للمحرك |
| تشغيل / سفر | السرعة الزاوية المستهدفة ($\ω$) | حدود جهد حافلة DC وهوام العاكس الخلفية |
| التباطؤ | عزم التباطؤ | قدرة إعادة الشحن في القيادة |
| الإقامة | مدة الراحة ($dwell) | الطاقة الحرارية والتبريد لأحواض الأسلاك |
حساب عزم الجذر-المتوسط التربيعي (RMS) عبر دورات التشغيل
مجموعة أطقم القيادة بدون إطار تفشل عند تجاهل تراكم الحرارة المستمر. بينما يحدد عزم الذروة ما إذا كان نظامك يمكنه تسريع الحمولة، يحدد عزم RMS ما إذا كانت الأسلاك ستنجو من التشغيل المستمر دون أن تحترق العزل
نحن نحسب الحمل المعادل حرارياً المستمر باستخدام صيغة RMS عبر إجمالي وقت الدورة
$T_{RMS} = \sqrt{\frac{(T_1² · t_1) + (T_2² · t_2) + \\dots + (T_n² · t_n)}{t_{total}}}$
لضمان تشغيل موثوق وطويل الأجل:
1. فحص التصنيف المستمر: يجب أن يظل $T_{RMS}$ المحسوب أدناه عزم مستمر مصنف للمحرك ($T_c$) عند درجة حرارة التشغيل المستهدفة لديك.
2. حد أقصى لعزم الذروة: يجب ألا يتجاوز أعلى طلب لعزم الذروة في الدورة من 75% إلى 80% لعزم الذروة المطلق للمحرك ($T_p$) لتجنب مخاطر تشبع مغناطيسي وفقدان المغناطيس.
حساب ميزانية الحرارة ومسارات تبديد الحرارة لبنية المضيف
لأن مجموعة بدون إطار تقلل من وجود Housing المحرك الخارجي والمروحة المدمجة، تعمل بنية المضيف المحيطة كـ مبرد أساسي. يتدفق الحرارة بشكل توصيلي من طبقات من الستاتور عبر واجهة التثبيت إلى هيكل جهازك.
-
- شبكة المقاومة الحرارية: نمذجة مسار الحرارة من لفائف النحاس إلى حديد الستاتور، عبر واجهة التثبيت الميكانيكي، وخروجه إلى البيئة المحيطة.
- موصلية الواجهة: التسامحات المصنعية وتشطيبات سطح التثبيت تلعب دوراً كبيراً. الفجوات الهوائية أو سطوح اتصال سيئة بين القطر الخارجي للستاتور وقطر الغلاف تستحث النقل الحراري.
- طرق التبريد النشط: للأغلفة المدمجة مع أحمال مستمرة مرتفعة، الاعتماد على التوصيل السلبي فقط غالباً ما يكون غير كافٍ. تطبيق حلول تبديد الحرارة— مثل جاكيتات تبريد سائل مغلقة الحلقة أو حاويات مبردة من ألمونيوم مخصصة لمصدر الحرارة — يثبت درجة الحرارة الأساسية ضمن فئة عزل لفائف السلك بشكل جيد.
تكوينات لفّ مخصصة مطابقة لجهد بطارية DC وتيار التشغيل
لف صوتي قياسي في الكتالوج نادراً ما يستخلص كامل إمكانات الأداء من غلاف ميكانيكي مخصص. نحن نكيف تكوينات لف مخصصة حول إلكترونيات الطاقة الخاصة بك:
-
- تحسين ثابت الخلفية-EMF ($K_e$): نحن نقيس عدد اللفات لكل فتحة لضمان ألا تتجاوز الخلفية-EMF المتولدة عند أعلى سرعة الحد المسموح بفولتية جسور التيار المستمر المتاحة، مع الحفاظ على هامش تحكم كامل في العزم.
- مطابقة التيار (اختيار $K_t$): إذا كان جهاز القيادة بالسيرفو محدود التيار، نلف الُالستاتور بلفات أكثر من سلك مغناطيسي أرفع لزيادة ثابت العزم ($K_t$). وعلى العكس، بالنسبة للمفاصل الروبوتية التي تعمل بجهد منخفض وتعمل بالبطاريات، نطبق عدد لفات أقل من سلك ذو امتلاء عالي وسمك أكبر لتقليل خسائر النحاس المقاومية $I^2R$ تحت تيارات عالية.
- تصاميم التوصيل: التبديل بين توصيلات النجمة (ي) والدلتا يتيح لنا ضبط القدرة على العزم المستمر مقابل السرعة الأساسية عند الطرف العلوي دون تغيير أداة لصنف السطح الثابت.
حلول محركات عزم بدون هيكل مخصص ودعم هندسة OEM
عندما لا تتطابق محركات الكتالوج القياسية مع غلافك أو متطلباتك الديناميكية، يجسر الهندسة المخصصة الفجوة. نعمل جنباً إلى جنب مع باني الأجهزة والمورّدين الأصليين لتصميم كل طقم محرك قيادة مباشر مباشرة في الآليات المستضيفة، مما يلغي الأغطية الزائدة والتوصيلات والكتلة غير الضرورية.
تصميم كهرومغناطيسي دقيق وتحسين التدفق
نخصص الدائرة المغناطيسية لزيادة كثافة العزم المستمر مع الحفاظ على تقليل عزم التفتت خلال عمليات السرعة المنخفضة:
-
- لفات عالية الامتلاء بالفتحات: نستخدم لفافات دبوسية دقيقة وتصاميم ستاتور مقسمة لزيادة حجم النحاس في كل فتحة، مما يقلل من خسائر النحاس المقاومة ويحافظ على درجات الحرارة العاملة منخفضة.
- ضبط مسار التدفق: من خلال تقييم الفرق بين المغناطيس الدائم السطحي والمغناطيس الدائم الداخلي تكوينات الروتور، نُوازن المقاومة المغناطيسية، وثوابت الـ back-EMF، ومسارات التدفق لتطابق أهداف سرعتك الديناميكية.
- تكوينات الملف المخصصة: نلف في الستاتورات لجهود بطارية DC محددة وحدود تيار العاكس، مع ضمان التسليم الأمثل لعزم الدوران دون تشبع مكبر الخدمة.
تخصيص الأقطار، أطوال التكديس، والفُوّهات المجوفة
بدلاً من إجبار الميكانيكا الخاصة بك على إطار قياسي، نُعدّل الأبعاد الفيزيائية لمجموعة محرك عزم الدوران الخالية من الإطار لتتناسب مع تخطيطك الهيكلي:
-
- أطوال تكديس قابلة للتوسع: نُضبط ارتفاعات طبقة الشرائح بدقائق دقيقة لتحقيق أهداف عزم الدوران المستمر بدقة دون توسيع القطر الخارجي.
- تخصيص الفتحة والفُوهة: نُصمم مناظير عمود محرك مجوفة كبيرة تسمح بتوجيه خيوط الأسلاك الكهربائية ومسارات الليزر وموجهات الموجات وخطوط السوائل بشكل نقي من مركز الدوران.
- ناقلات روتر مُحسّنة: نُنتج أغلفة روتر مخصصة وهياكل مركزية تتصل مباشرةً بجورنالات المحملات الرئيسية وتروس القيادة لديك.
التعاون الهندسي: المحاكاة الحرارية، الغلاف، ومراجعات التحليل الإنشائي FEM
يعتمد اندماج مجموعة المحرك الناجح على الميكانيكا المحيطة. نُساعد فريقك بمحاكاة ونمذجة شاملة قبل قص المعدن:
-
- التحليل بالعناصر المحدودة (FEA): نقوم بإجراء تحليل مغناطيسي وميكانيكي بالعناصر المحدودة لمنع تشبع التصفيح، وتقليل تشوه المحرك واحتفاظه بالتجانس المحوري أثناء الحركات ذات التسارع العالي.
- نمذجة تبديد الحرارة: نقوم برسم مسارات الحرارة ثابتة الزمن ومتحركة عبر إطار جهازك، مع حساب متطلبات التبريد الدقيقة للتركيب بالموصل أو سترات التبريد السائلة النشطة.
- ضبط التفاوت الفجوات الهوائية والتسامحات: نراجع رسوماتك الميكانيكية للتأكد من أن المناسبات الهيكلية وترتيبات المحامل ومعدلات التمدد الحراري تحافظ على تسامحات فجوة هوائية متجانسة تحت الحمولة التشغيلية الكلية.
الأسئلة المتكررة حول محرك عزم بدون غلاف
ما الفرق الرئيسي بين محرك عزم بدون غلاف وذراع السيرفو القياسي؟
يأتي السيرفو القياسي كوحدة معبأة مسبقاً تحتوي على محامل وجهاز تعقب ومِحرَة ومحفظة خارجية. وعلى النقيض من ذلك، محرك عزم بدون إطار المجموعة تتكون حصراً من وحدة ستاتور وراكور غير مغلفة.
نقدّم هذه المكونات كمجموعة قيادة مباشرة يمكنك دمجها مباشرة في غلافك الميكانيكي:
| الميزة | سيرفو ذو إطار قياسي | مجموعة محرك عزم بدون غلاف |
|---|---|---|
| الاستيعاب والمحامل | مصنع مدمج في التجميع | مُدمج ضمن بنية الجهاز المضيف |
| النقل | غالباً ما يتطلب علب تروس أو أحزمة | محرك دوار مباشر 100% (بدون تخلخل) |
| الهندسة المركزية | عمود صلب أو ذو تسمير صغير | تصميم محرك متدرج ذو تجويف كبير |
| وزن النظام | أغطية عالية المستوى (مزودة كرات إضافية) | تصغير (علبة الماكينة تعمل كإطار للمحرك) |
كيف تضمن محاذاة فراغ الهواء بشكل صحيح أثناء تجميع المحرك؟
الاحتفاظ بفجوة معيارية موحدة بين القاعدة الثابتة ومحيط الدوار ضروري لتحقيق التوازن المغناطيسي الأمثل وإنتاج العزم:
-
- استخدم فواصل غير مغناطيسية: إدراج شرائط فحص دقيقة من النحاس الأصفر أو البلاستيك حول المحيط أثناء التثبيت لمنع تعهدات magnets الدائم من صدم الدوار بأسنان الثابت.
- ثقوب دليل ضبط دقيقة: تشغيل الهيكل الثابت للأسطوانة وواجهات تسجيل محور الدوار في إعداد واحد للحفاظ على التمركز ضمن 0.02 مم إلى 0.05 مم.
- أجهزة توجيه نستخدم أزرار المحاذاة وبراغي الرفع ذات الخيوط لتوجيه الدوار بثبات داخل تجويف المحرّك الثاولي ضد قوى السحب المغناطيسي. تصميم الدوار بـ المغانط المنحنية المستخدمة في المحركات يساعد في الحفاظ على توزيع التدفق بشكل متساوٍ عبر فراغ الهواء الفعلي بمجرد جلسة التثبيت.
لماذا يفضل المحرك العزم بدون إطار ل وصلات ذراع الروبوت المجوفة؟
المحركات التقليدية تجبرك على توجيه كابلات الكهرباء وخطوط الهواء عالية الضغط وأنابيب التبريد حول خارج الأطراف الروبوتية، مما يسبب التعقيدات والفشل المبكر.
لأن محرك العزم بدون إطار يتميز بفتحات داخلية كبيرة القطر، يمكننا تمرير جميع الكابلات الداخلية، حلقات الانزلاق، وأنابيب الهواء مباشرة عبر محور الدوران المركزي. وهذا يخلق تصميم محرك ربط وروبوت مغلق بالكامل، مدمج يقلل من فجوة التأرجح ويقلل من كتلة الذراع الإجمالية.
ما أنواع المحامل التي توفر أقوى صلابة لمجموعات المحركات بدون إطار بدون محمل؟
نظرًا لأن مجموعة المحرك تعتمد على هيكلك للدعم الميكانيكي، فإن اختيار المحمل يحكم مباشرةً تكامل فجوة الهواء تحت الأحمال الديناميكية:
-
- محامل متقاطعة بالقرن: أعلى توصياتنا للوصلات الدقيقة. يدعم محمل كروس-رول واحد أحمالاً شعاعية عالية، وقوى محورية، وأحمال عزوم ميلان مع صلابة دورانية فائقة.
- زوجان بزاوية القسم رقيق النطاق: مثالي عندما تحتاج إلى تجويف مركزي كبير مع أدنى ملف وزن ممكن. تثبيتهما في ترتيب خلفي-خلفي يوفر مقاومة عالية للعزم.
- تحاملات كروية عميقة المسار: مناسبة فقط للاستخدامات الخفيفة القوة مع قوى محورية أو ميلان قليلة.
كيف تقارن المحركات بدون إطار ذات الفتحات المقسمه وغير المقسمة في الدقة الموضعية؟
كلا الطوبولوجيا تخدم متطلبات التحريك الديناميكي والمسح المختلفة:
-
- محركات بافتة مقفلة بالإطار مع أنظمة شق تتميز بسلك نحاسي ملف حول أسنان اللبّة الثابتة الداخلية. إنها توفر أقصى كثافة عزم مستمر وفائق، مما يجعلها الأنسب للمفاصل الروبوتية الثقيلة والآلات ذات التعجيل العالي حيث تكون قوة الاحتفاظ العالية أمرًا أساسيًا.
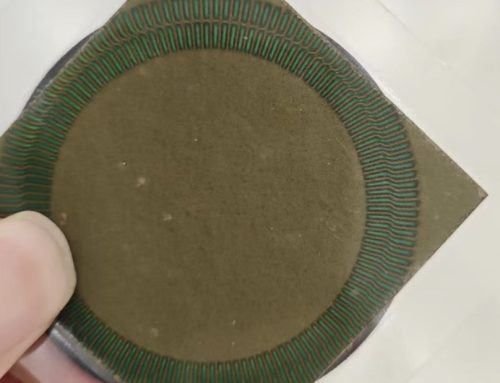
- محركات بدون أسنان إطار مفتوح: يتم لص الأوراق الملفية مباشرة في فراغ أسطواني بدون أسنان. من خلال إزالة أسنان الحديد، يتم القضاء على عزم التسنين. هذا يضمن سلاسة تحديد موضع أقل من قوس ثانية، سرعة منخفضة ثابتة، وعدم وجود تقلبات عزم للدقة الحساسة والقياس البصري والتعامل مع الرقائق.
 Arabic
 English
 German
 Vietnamese
 Spanish (Mexico)
 Russian
 Turkish
 Polish
 Hindi
 Thai
 Malay
 Korean
 Japanese
 French
 Czech
 Danish
 Dutch
 Finnish
 Italian
 Portuguese (Brazil)
 Portuguese (Portugal)
 Slovenian
 Ukrainian
 Hebrew
 Scottish Gaelic
 Hungarian
 Tagalog
 Spanish (Spain)
 Serbian
 Indonesian
 Slovak
 Dutch (Belgium)
 Persian
 Romanian
 Estonian
 Greek
 Bulgarian
اترك تعليقًا